
电路与电子技术 / 系统课时
数字秒表系统
数字秒表系统
本课完成一个四位数字秒表:按键控制开始、暂停与清零,内部以 10 ms 为最小计时单位,并把 00.00~59.99 的结果动态显示在四位数码管上。重点是把分频、BCD 计数、控制优先级和扫描显示连接成一个可综合系统。
学习目标
- 能把秒表拆分为时基、控制、计数和显示四个模块
- 能实现 10 ms 计时与 59.99 秒循环计数
- 能理解清零、启停和显示扫描之间的时序关系
系统需求与模块划分
系统输入包括时钟、复位、开始/暂停脉冲和清零脉冲;输出包括七段段选信号与四位位选信号。这里假设按键已经完成消抖并被转换成单周期脉冲,避免把机械抖动带入计数逻辑。
计时范围采用 00.00~59.99,四个 BCD 数字依次表示十秒、秒、十分之一秒和百分之一秒。计满 59.99 后回到 00.00,适合演示完整的进位链。
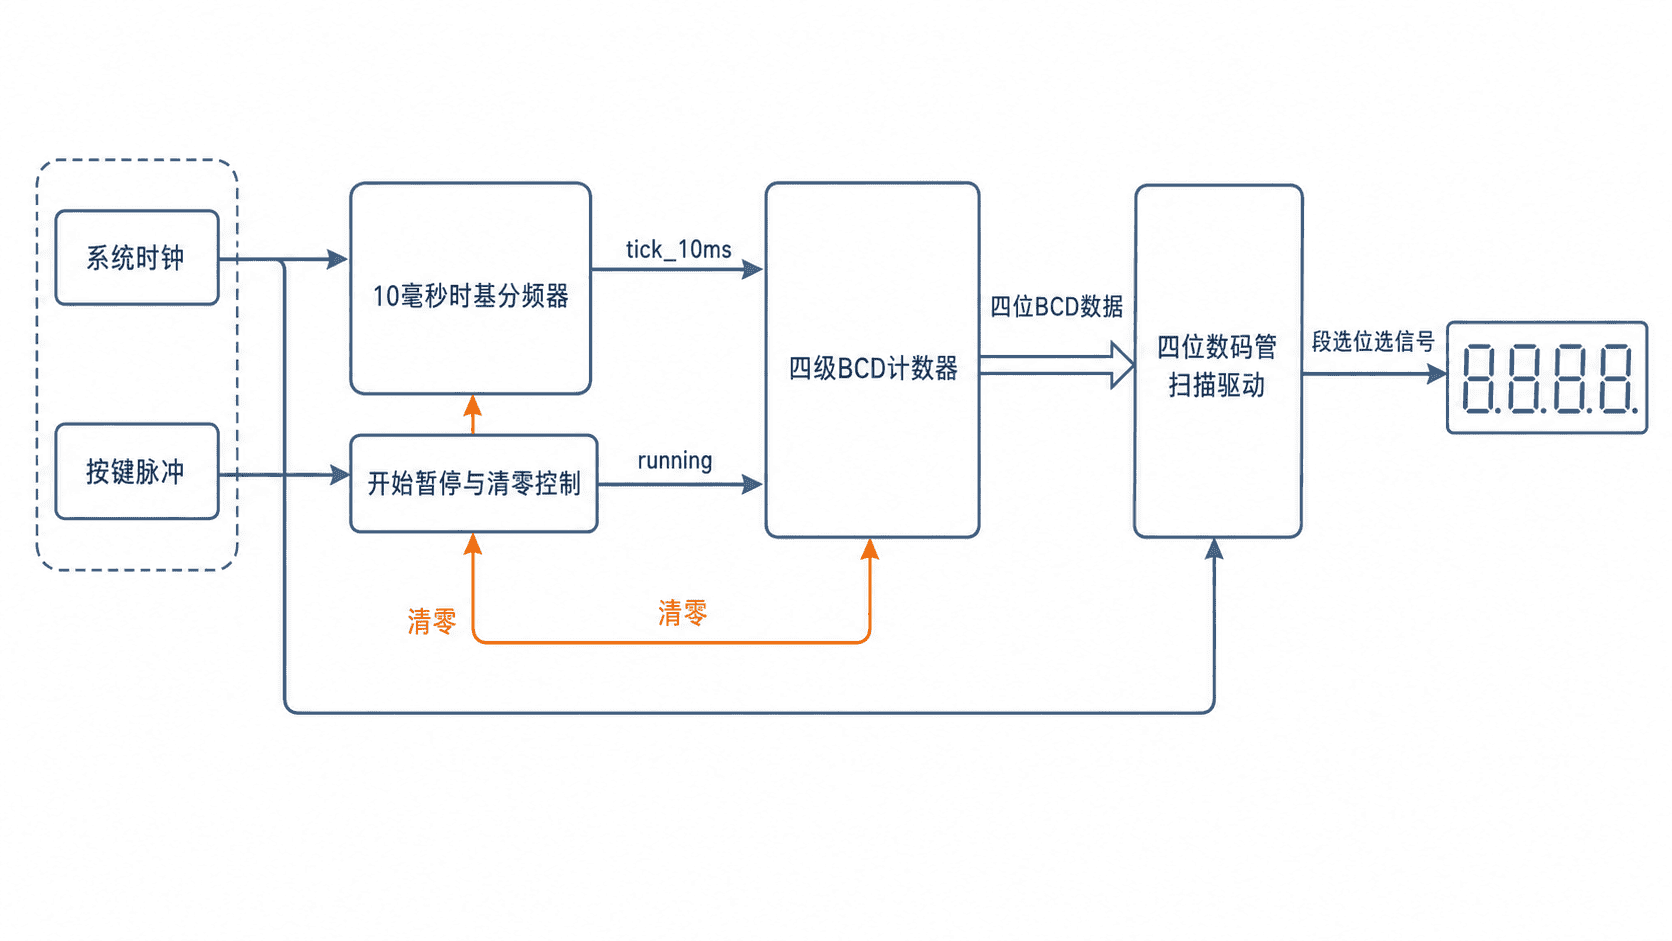
模块之间只传递少量同步信号。分频器生成单周期 tick_10ms,控制模块维护 running 状态,计数器只在 running 与 tick_10ms 同时有效时加一,显示模块持续轮询四个数字。
计时与控制规则
开始/暂停键每产生一次脉冲,就翻转一次 running。清零的优先级高于启停:清零到来时立即停止计时、清空分频余量并把四个数字恢复为零。
计数器采用逐级进位。百分之一秒个位从 9 回到 0 时推动十分之一秒加一;两个小数位都回零后,秒个位加一;当十秒位达到 5 且其余位均为 9 时,下一拍整体回零。
这种写法比先转换成二进制总数再做除法更适合基础数字电路,因为每一位天然就是可直接显示的 BCD 数字,也能清楚观察进位链。
完整可综合实现
下面代码包含时基生成、控制、四位 BCD 计数和数码管动态扫描。模块本身是完整可综合设计,但不是独立仿真程序,需要由 FPGA 工程顶层提供时钟、复位和按键脉冲。
module digital_stopwatch #(
    parameter integer CLK_HZ = 50_000_000
) (
    input  wire       clk,
    input  wire       rst_n,
    input  wire       start_pulse,
    input  wire       clear_pulse,
    output reg  [6:0] seg,
    output reg  [3:0] an,
    output wire [15:0] time_bcd
);

    localparam integer DIV_10MS = CLK_HZ / 100;
    localparam integer DIV_SCAN = CLK_HZ / 1000;

    reg [$clog2(DIV_10MS)-1:0] div_10ms_count;
    reg [$clog2(DIV_SCAN)-1:0] scan_count;
    reg [1:0] scan_index;
    reg tick_10ms;
    reg running;

    reg [3:0] cs_ones;
    reg [3:0] cs_tens;
    reg [3:0] sec_ones;
    reg [3:0] sec_tens;
    reg [3:0] current_digit;

    assign time_bcd = {sec_tens, sec_ones, cs_tens, cs_ones};

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n || clear_pulse) begin
            div_10ms_count <= 0;
            tick_10ms <= 1'b0;
        end else if (div_10ms_count == DIV_10MS - 1) begin
            div_10ms_count <= 0;
            tick_10ms <= 1'b1;
        end else begin
            div_10ms_count <= div_10ms_count + 1'b1;
            tick_10ms <= 1'b0;
        end
    end

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n || clear_pulse)
            running <= 1'b0;
        else if (start_pulse)
            running <= ~running;
    end

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n || clear_pulse) begin
            cs_ones <= 0;
            cs_tens <= 0;
            sec_ones <= 0;
            sec_tens <= 0;
        end else if (running && tick_10ms) begin
            if (cs_ones < 9) begin
                cs_ones <= cs_ones + 1'b1;
            end else begin
                cs_ones <= 0;
                if (cs_tens < 9) begin
                    cs_tens <= cs_tens + 1'b1;
                end else begin
                    cs_tens <= 0;
                    if (sec_ones < 9) begin
                        sec_ones <= sec_ones + 1'b1;
                    end else begin
                        sec_ones <= 0;
                        if (sec_tens < 5)
                            sec_tens <= sec_tens + 1'b1;
                        else
                            sec_tens <= 0;
                    end
                end
            end
        end
    end

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            scan_count <= 0;
            scan_index <= 0;
        end else if (scan_count == DIV_SCAN - 1) begin
            scan_count <= 0;
            scan_index <= scan_index + 1'b1;
        end else begin
            scan_count <= scan_count + 1'b1;
        end
    end

    always @(*) begin
        case (scan_index)
            2'd0: begin an = 4'b1110; current_digit = cs_ones; end
            2'd1: begin an = 4'b1101; current_digit = cs_tens; end
            2'd2: begin an = 4'b1011; current_digit = sec_ones; end
            default: begin an = 4'b0111; current_digit = sec_tens; end
        endcase

        case (current_digit)
            4'd0: seg = 7'b1000000;
            4'd1: seg = 7'b1111001;
            4'd2: seg = 7'b0100100;
            4'd3: seg = 7'b0110000;
            4'd4: seg = 7'b0011001;
            4'd5: seg = 7'b0010010;
            4'd6: seg = 7'b0000010;
            4'd7: seg = 7'b1111000;
            4'd8: seg = 7'b0000000;
            4'd9: seg = 7'b0010000;
            default: seg = 7'b1111111;
        endcase
    end

endmodule
预期结果:复位或清零后 time_bcd 为 16'h0000;第一次开始脉冲后每 10 ms 加一,计到 16'h5999 后回到 16'h0000;再次按下开始/暂停键时保持当前数值不变。实际段选和位选有效电平需与开发板原理图一致。
上板连接与验证
先确认开发板系统时钟频率,并把 CLK_HZ 设置为真实值。若参数写错,秒表仍会计数,但快慢比例会整体偏离。四位数码管通常采用共阳或共阴结构,代码中的段选、位选均按低电平有效编写,接入其他硬件时可能需要整体取反。
验证时按以下顺序进行:复位后观察 00.00;按开始键确认数值连续变化;按暂停键确认显示保持;再次开始确认从原值继续;按清零键确认立刻回到 00.00 并停止。
提示:按键必须先消抖并转换为单周期脉冲。若直接接入机械按键,一次按压可能被识别成多次启停,表现为秒表偶尔不启动或立即暂停。
常见实现问题
计时速度不准通常来自时钟参数错误或分频终值少一、加一。正确的 10 ms 分频周期应为 CLK_HZ / 100 个系统时钟周期,计数范围是 0 到 DIV_10MS - 1。
显示闪烁通常是扫描频率过低;四位数码管总扫描频率设为约 1 kHz 时,每一位约 250 Hz,肉眼会看到稳定显示。若出现重影,应在切换位选前短暂关闭全部位选,或检查段选建立时间。
本课总结
- 秒表可以拆为同步时基、启停控制、BCD 计数和扫描显示四部分
- 清零应具有最高优先级,并同时清空运行状态、分频余量和计数值
- 直接使用 BCD 进位链能简化数码管显示,并清楚表达 59.99 的边界行为
下一课预告
下一课将为秒表建立系统化测试场景,覆盖复位、启停、进位、回卷和异常输入,并用仿真结果定位时序问题与优化点。