
电路与电子技术 / 系统课时
传播延迟
传播延迟
数字电路的输出不会在输入变化的同一时刻完成翻转,而会经过一段有限时间。本课将解释传播延迟的定义、测量方法及其对波形和最高时钟频率的影响,并通过仿真观察门电路延迟造成的输出滞后。
学习目标
- 解释上升传播延迟和下降传播延迟的含义
- 根据组合路径与触发器延迟估算时钟周期
- 识别传播延迟引起的波形滞后和短暂错误
延迟从哪里产生
真实门电路内部包含晶体管、电阻和寄生电容。输入改变后,内部节点需要完成充放电,输出电压才能跨过逻辑判定阈值。因此,逻辑值虽然抽象为 0 和 1,物理电压的变化却需要时间。
从输入有效变化到输出有效变化之间的时间称为传播延迟。输出由低变高时常记为 ,由高变低时常记为 。两者可能不同,数据手册通常会分别给出典型值和最大值。
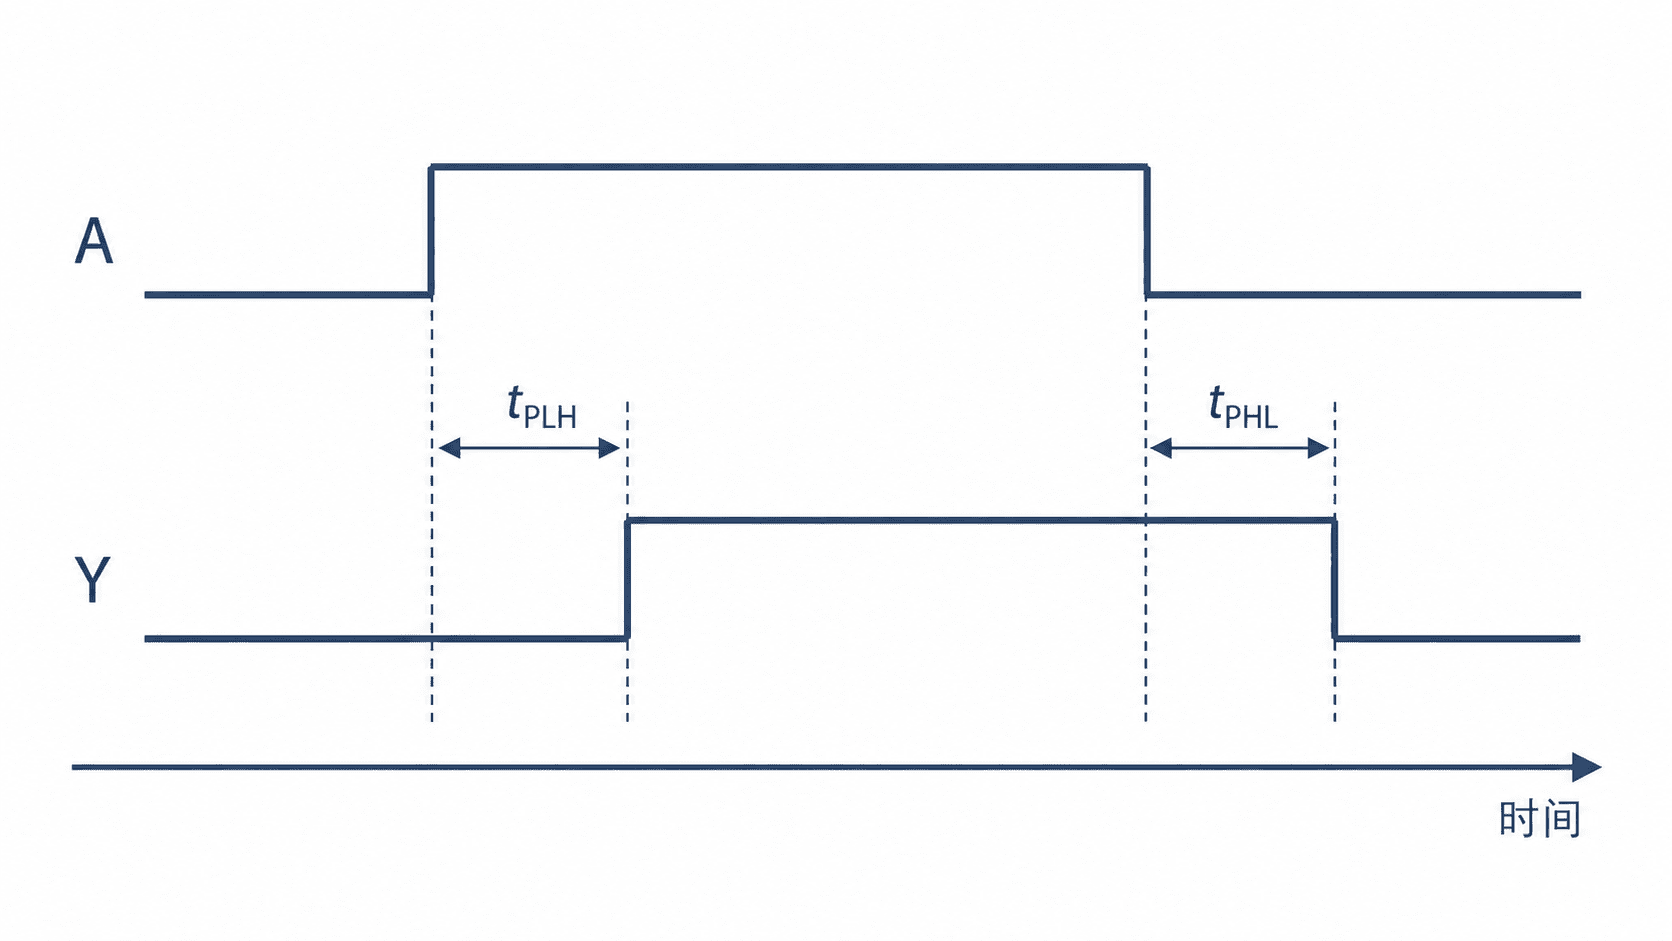
延迟如何沿路径累积
一个信号经过多个逻辑级时,总延迟近似等于各级最大传播延迟之和。例如,某条组合路径依次经过三个门,每级最大延迟分别为 2 ns、3 ns 和 4 ns,则路径最大延迟约为 9 ns。
同步电路还要考虑触发器的时钟到输出延迟和建立时间。最小时钟周期通常满足:
其中, 是起始触发器的时钟到输出延迟, 是组合逻辑最大延迟, 是目标触发器的建立时间。若三者分别为 1 ns、8 ns 和 1 ns,则时钟周期至少为 10 ns,对应理论最高频率约为 100 MHz。实际设计还要预留时钟偏斜和工艺波动裕量。
用仿真观察输出滞后
下面的完整 Verilog 示例为与门加入 5 ns 仿真延迟。#5 只用于行为仿真,不会直接综合为具有精确 5 ns 延迟的硬件。
`timescale 1ns/1ps

module delayed_and (
    input  wire a,
    input  wire b,
    output wire y
);
    // 仿真模型:输入变化后 5 ns 更新输出
    assign #5 y = a & b;
endmodule

module tb;
    reg a;
    reg b;
    wire y;

    delayed_and dut (
        .a(a),
        .b(b),
        .y(y)
    );

    initial begin
        $monitor("%0t ns: a=%b b=%b y=%b", $time, a, b, y);
        a = 0; b = 0;
        #10 a = 1; b = 1;
        #10 a = 0;
        #10 $finish;
    end
endmodule
运行仿真:
iverilog -o delayed_and_tb delayed_and.v
vvp delayed_and_tb
预期输出:
0 ns: a=0 b=0 y=x
5 ns: a=0 b=0 y=0
10 ns: a=1 b=1 y=0
15 ns: a=1 b=1 y=1
20 ns: a=0 b=1 y=1
25 ns: a=0 b=1 y=0
输出 y 每次都比输入条件变化晚 5 ns。初始时显示 x,是因为延迟赋值尚未在 5 ns 时刻完成第一次更新。
延迟带来的实际影响
当两条逻辑路径延迟不同,即使稳态逻辑结果正确,输出也可能在短时间内出现错误脉冲,这类现象称为冒险。若错误脉冲被后级触发器采样,就可能变成真实功能故障。
传播延迟还决定最长组合路径,也就是关键路径。提高时钟频率前,应通过时序分析确认关键路径满足约束,而不能只根据逻辑功能仿真判断设计是否可靠。
本课总结
- 传播延迟是输入变化到输出稳定之间的有限时间,通常区分 和
- 多级逻辑的最大延迟会累积,并限制同步电路的最小时钟周期
- 路径延迟不一致可能产生冒险,设计验收必须结合静态时序分析
下一课预告
下一课将继续分析建立时间与保持时间,说明触发器在时钟边沿附近为什么需要稳定的数据窗口。