
游戏美术与资产 / 系统课时
设置脚掌滚转与脚尖控制
设置脚掌滚转与脚尖控制
脚部控制最容易出现的问题,是一个简单的抬脚动作却需要分别旋转脚踝、脚掌和脚尖。实用的 Foot Roll 会把脚跟离地、前脚掌支撑和脚尖推蹬组织成连续控制关系,让走路、跑步和起跳时的脚部姿势更容易制作。
学习目标
- 理解脚跟、前脚掌和脚尖三个旋转支点的职责
- 建立适合 Foot Roll 的控制骨层级
- 验证抬脚、落地和推蹬阶段的旋转顺序是否自然
先拆清楚三个旋转支点
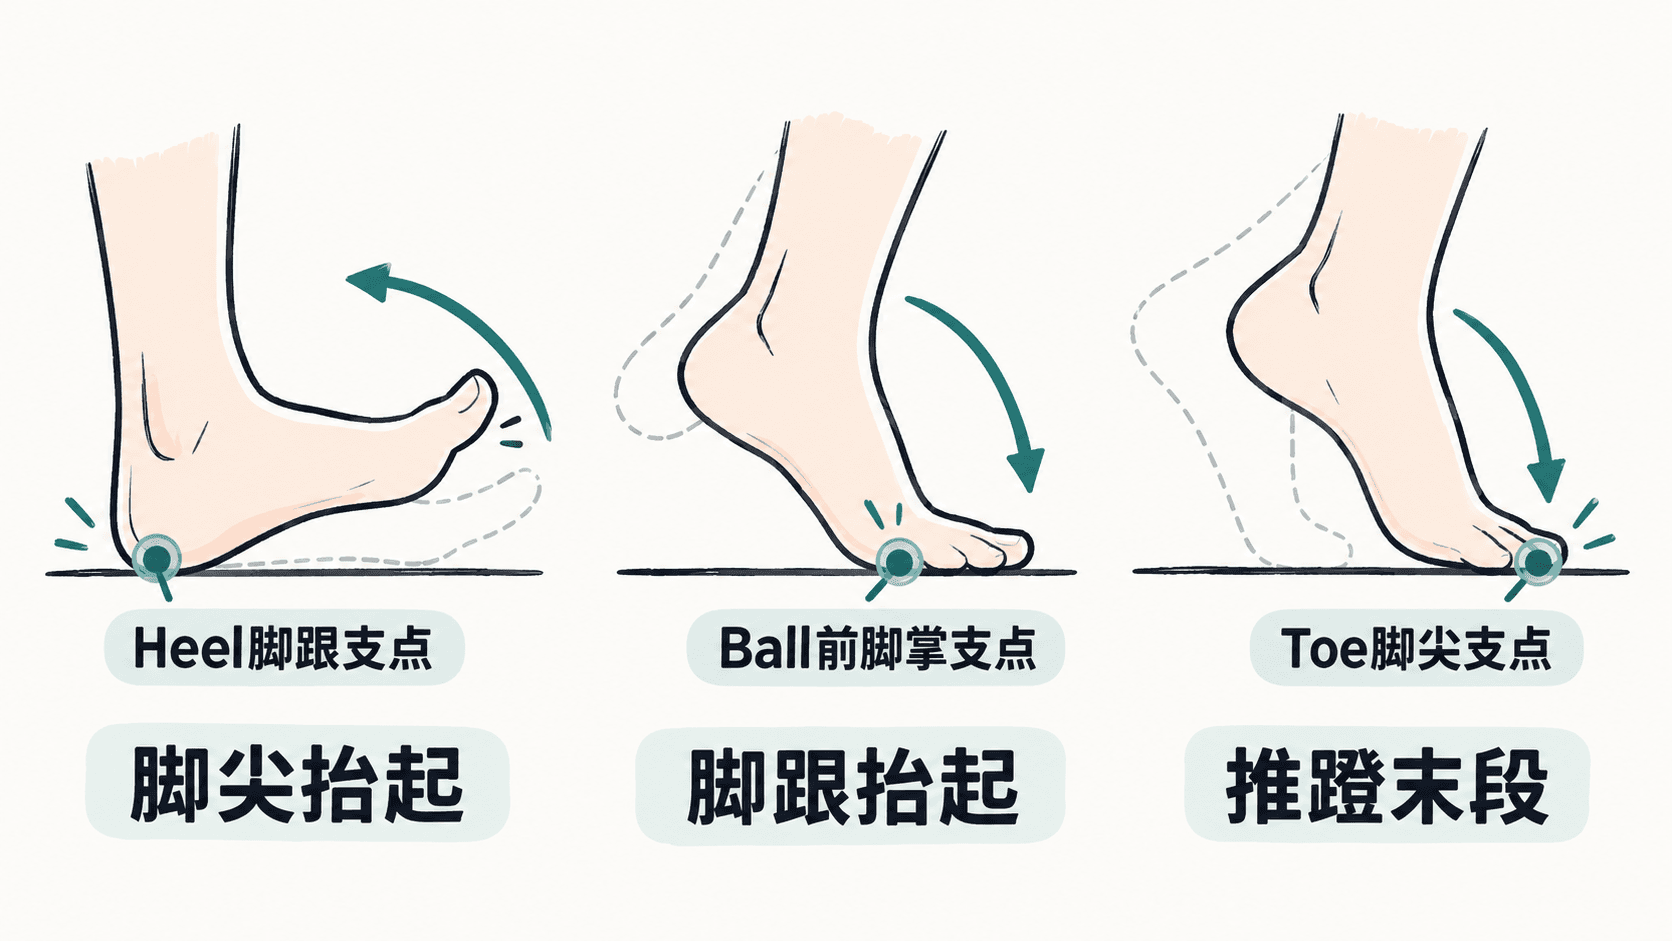
Foot Roll 不是围绕一个中心旋转整只脚,而是在动作不同阶段切换支点。脚跟抬起时,角色通常围绕前脚掌区域旋转;继续推蹬后,支点进一步转移到脚尖;而脚尖抬起、脚跟仍接触地面时,则需要围绕脚跟旋转。
因此至少要把脚跟、前脚掌和脚尖视为三个不同控制节点。它们可以由辅助骨实现,也可以结合约束和驱动器组织,但无论使用哪种方法,最重要的是让每个节点只负责自己对应的转动中心。
建立反向的控制层级
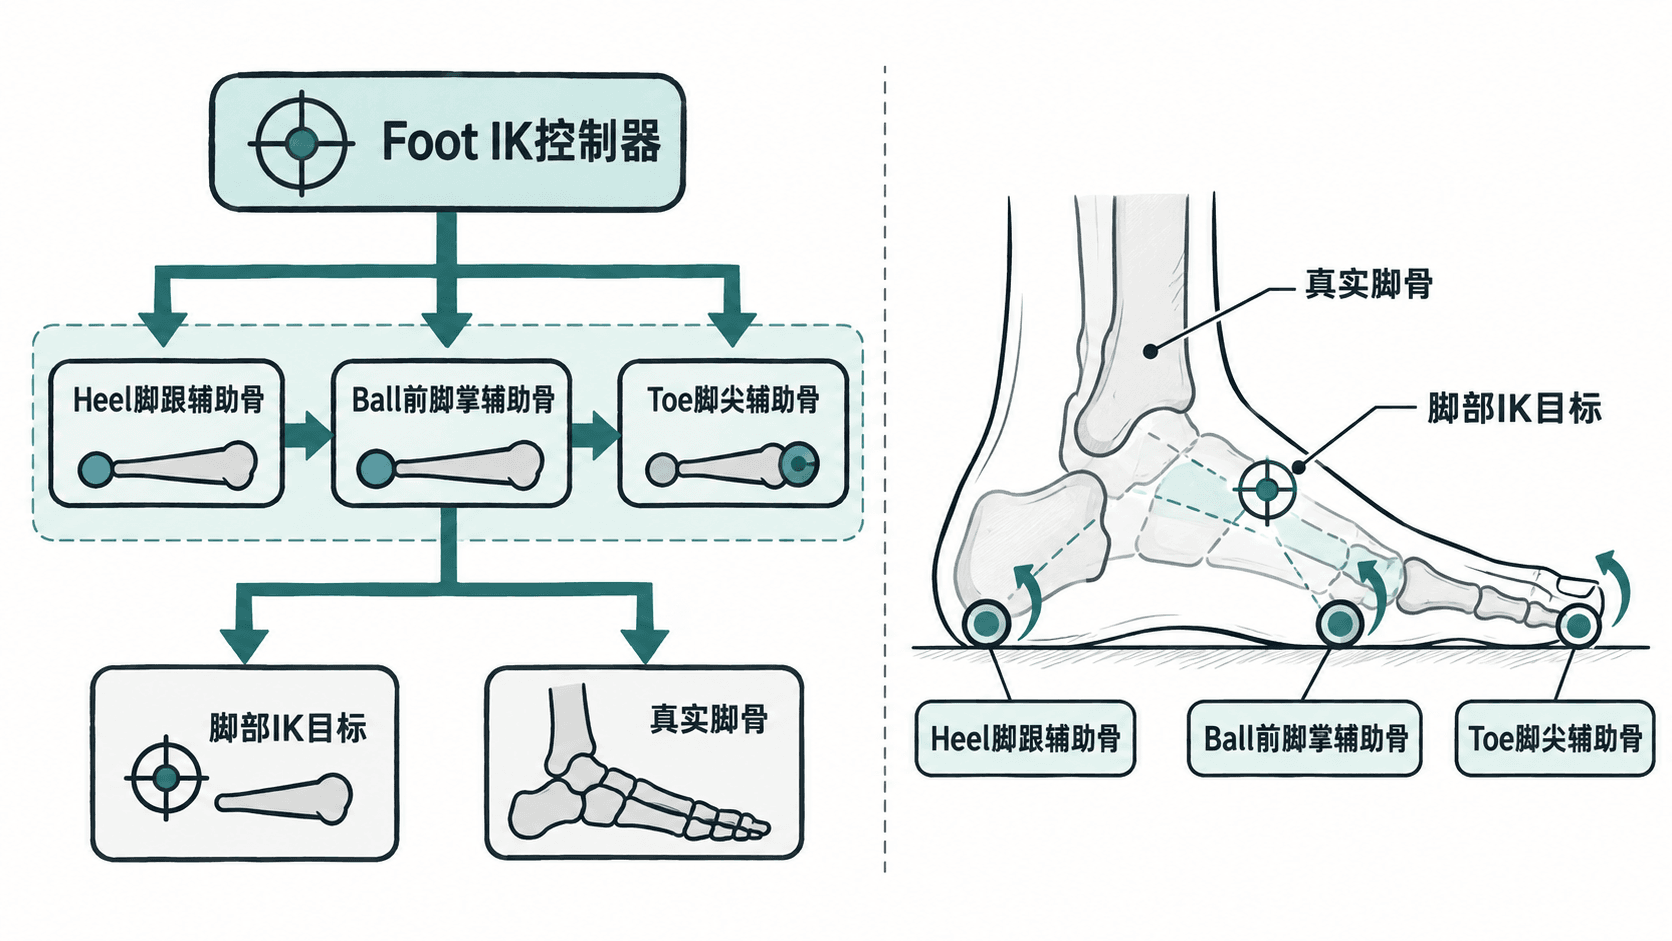
普通骨骼层级通常从腿到脚再到脚趾,但 Foot Roll 控制更适合建立一套反向辅助链。常见顺序是最外层脚部 IK 控制器驱动脚跟辅助骨,脚跟下面连接脚尖辅助骨,再由脚尖或前脚掌辅助骨间接控制真正的脚部 IK 目标。
这种结构的重点不是骨骼名称,而是父子关系决定的旋转传递顺序。旋转外层节点时,下级控制会整体跟随;旋转更内层的前脚掌或脚尖节点时,则只改变对应局部支点,不会破坏整个脚部控制器的位置。
让滚转只在合理区间生效
直接暴露多个辅助骨虽然能工作,但动画师每次都要手动挑选不同控制骨。更实用的做法,是在脚部主控制器上添加一个自定义属性,例如 Foot Roll,再用驱动器把属性值映射到不同辅助骨的旋转。
可以把中立状态设为 0。属性向负方向变化时主要驱动脚跟支点,让脚尖离地;属性从 0 向正方向增加时,先让前脚掌承担滚转,超过某个阈值后再逐渐把旋转转移到脚尖支点。这样一个参数就能覆盖脚部从后滚到向前推蹬的大部分动作。
保留独立脚尖控制
Foot Roll 能快速完成大范围滚转,但它不能替代脚尖的局部动作。例如角色踮脚、脚趾抓地或落地缓冲时,经常需要在整体滚转结果上继续调整脚尖角度。
因此脚尖最好保留独立控制入口,使它可以在 Foot Roll 结果之上叠加局部旋转。设计约束时要避免形成循环依赖:主脚控制器驱动辅助支点,辅助支点影响真实脚骨,而真实脚骨不应反过来继续驱动主控制器。
按动画阶段验证整套控制
验证时可以直接模拟一次完整的迈步过程。先让脚跟接触地面并稍微抬起脚尖,再让整只脚压平;随后保持前脚掌附近着地并抬起脚跟,最后进入脚尖推蹬。整个过程中观察支点是否按照脚跟、前脚掌、脚尖的顺序自然切换。
还要检查脚部 IK 目标有没有发生额外位移。如果滚转时脚掌明显滑动,通常说明辅助骨的 Head 或 Tail 没有准确放在预期支点,或者父子层级让某个控制器被重复变换。修正支点和层级后,再重复完整迈步测试,能够连续完成落地、承重和推蹬而不穿地或跳动,就说明这套 Foot Roll 已经可以投入动画制作。