
游戏美术与资产 / 系统课时
给手臂建立实用IK控制
给手臂建立实用IK控制
手臂 IK 的目标不是单纯让手腕跟着一个控制器移动,而是让上臂、前臂和手掌形成稳定、可预测的控制链。本节完成一套适合日常摆姿势和动画制作的手臂 IK,并重点解决肘部方向、链长和控制器位置这几个最常见的问题。
学习目标
- 建立由手腕控制器驱动的双段手臂 IK 链
- 使用 Pole Target 稳定控制肘部朝向
- 验证控制器在常见抬手、前伸和侧举姿势下的可用性
先确定IK链与控制骨骼
典型人形手臂可以把上臂、前臂作为 IK 求解链,手掌则由独立控制骨骼承担最终操作目标。这样移动手部控制器时,上臂和前臂会自动计算旋转,而动画师不必逐节调整两根骨骼。
不要直接把角色变形骨当作最终动画控制器。更实用的做法是额外建立手部 IK 控制骨和肘部 Pole 控制骨,并关闭这些控制骨的 Deform,使它们只承担操控职责。
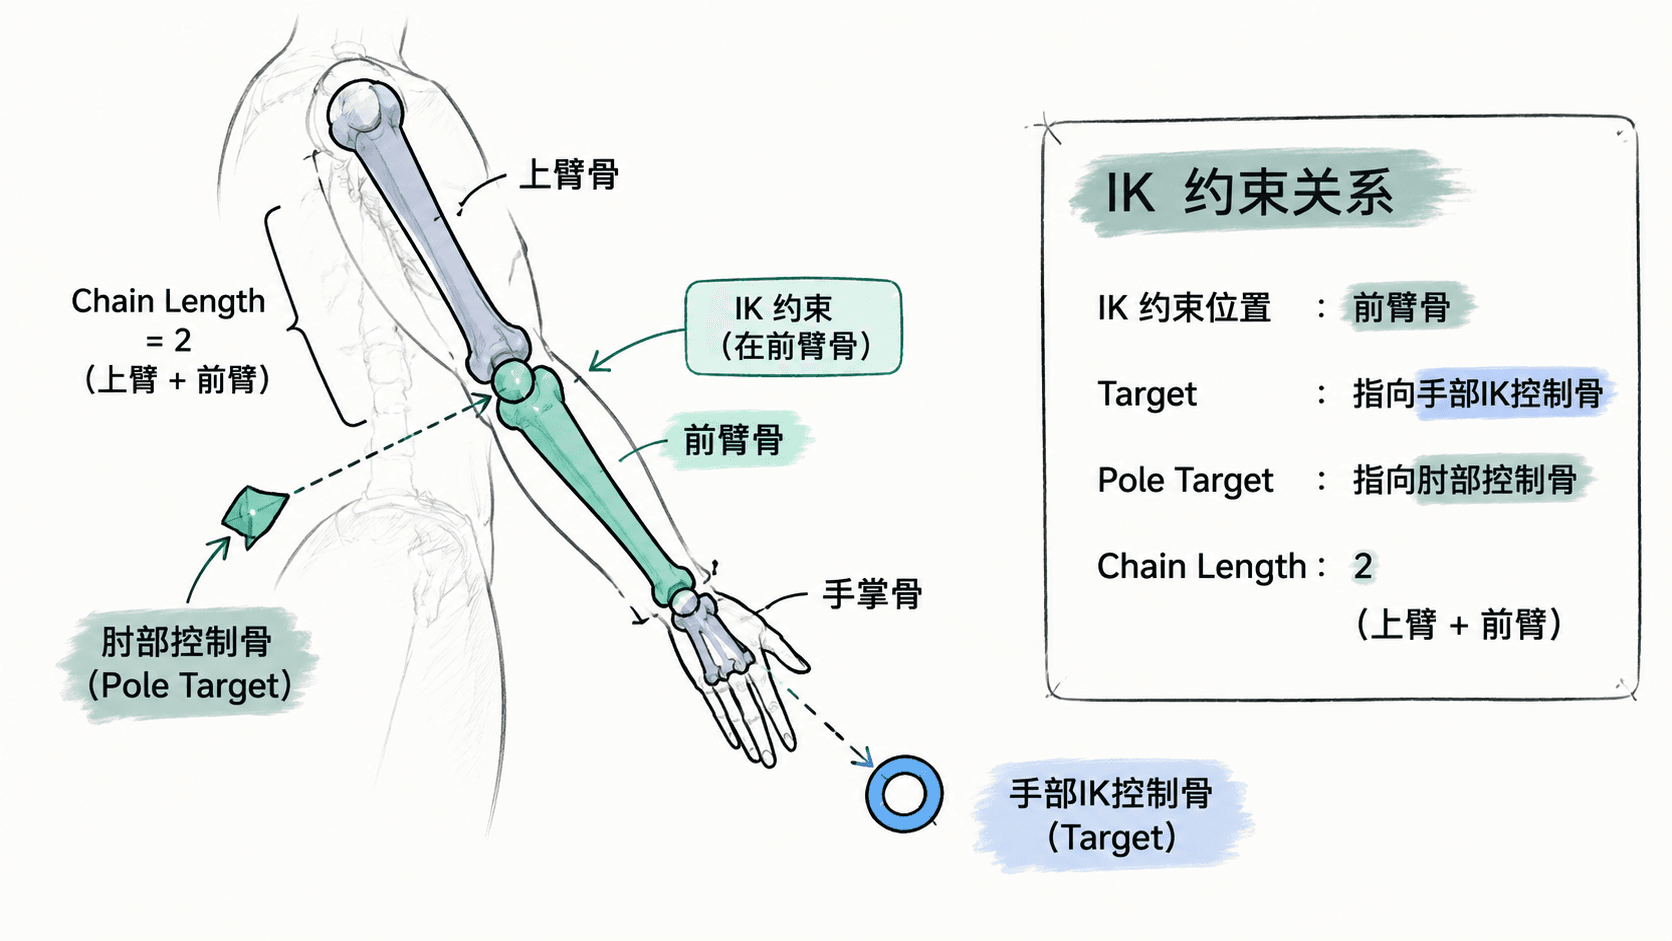
给前臂添加IK约束
进入 Pose Mode,选中前臂变形骨,在 Bone Constraints 中添加 IK。Target 指向当前角色的 Armature 对象,Bone 填写手部 IK 控制骨。随后把 Chain Length 设置为 2,让求解器只向上追溯前臂和上臂,而不会继续影响锁骨或脊柱。
完成后移动手部控制器。正常情况下,前臂会追随控制目标,上臂也会一起旋转,并尽量让腕部末端到达控制器所在位置。若肩部也被明显拉动,优先检查 Chain Length 是否错误地设为 0 或大于 2。
用Pole Target固定肘部方向
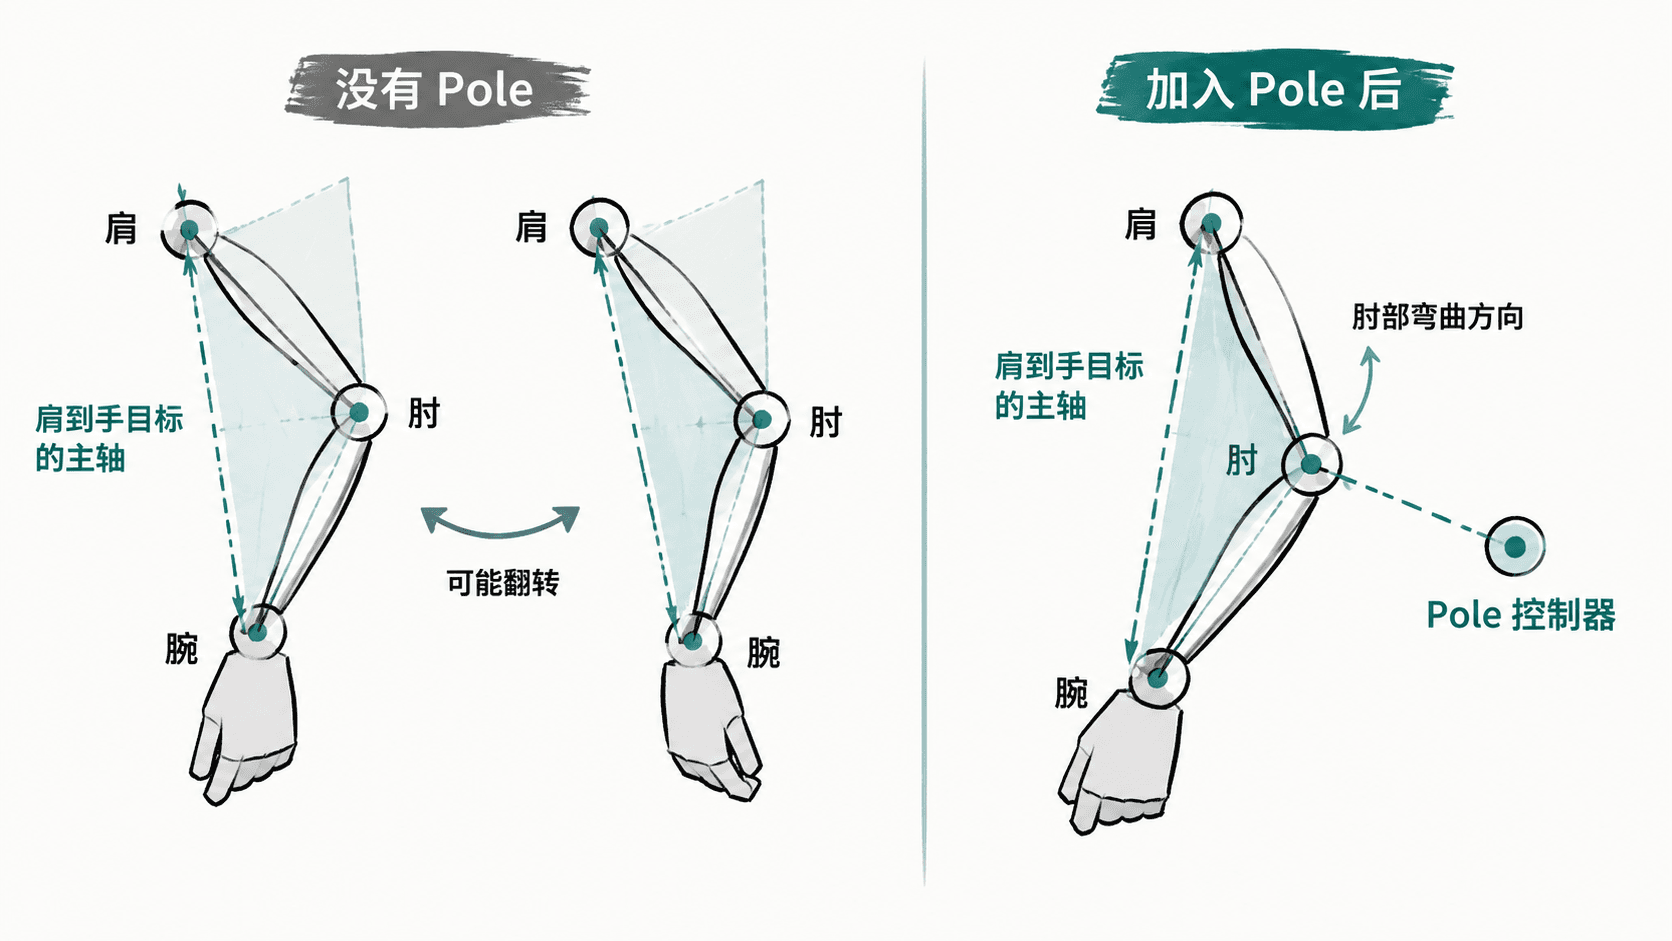
仅设置目标点后,IK 知道手应该到哪里,却仍缺少“肘应该朝哪边”的信息。某些姿势下肘部可能突然翻转,尤其当手臂接近完全伸直时,这种问题会更明显。
把独立的肘部控制骨放在肘关节后方或角色局部后侧,并与肘保持一定距离。随后在前臂 IK 约束中,将 Pole Target 指向同一个 Armature,并把 Pole Bone 设为肘部控制骨。
如果添加 Pole Target 后肘部突然扭到错误方向,不要移动整套骨架去迁就它。应调整 IK 约束中的 Pole Angle,常见修正值是 90°、-90° 或 180°,直到肘部与绑定时预期的弯曲平面一致。
处理手腕旋转与控制职责
IK 主要解决手的位置,不应让手腕旋转来源变得含糊。常见做法是让手掌骨继续复制或跟随手部 IK 控制骨的旋转,因此同一个控制器既能移动整条手臂,也能调整手掌朝向。
实际绑定时要区分“求解位置”和“控制旋转”两件事。前臂上的 IK 负责把腕部带到目标位置,而手掌自身的旋转关系应单独设计。若旋转手部控制器时整条手臂出现异常扭转,应检查是否给前臂同时叠加了不必要的旋转约束。
用几个极端姿势验证控制器
不要只在默认 T Pose 或 A Pose 中确认 IK 可用。把手部控制器依次放到头顶、胸前、身体侧面和角色背后,再移动 Pole 控制器检查肘部是否能够连续改变方向。
还要测试手臂接近完全伸直的位置。双段 IK 在完全共线时缺少明确弯曲平面,轻微移动目标就可能产生方向跳变,因此动画中通常保留一点自然弯曲。只要手部目标稳定、肘方向可控、肩部没有被意外牵动,这套手臂 IK 就已经具备实际动画使用价值。