
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
全部方向 · 492 门教程
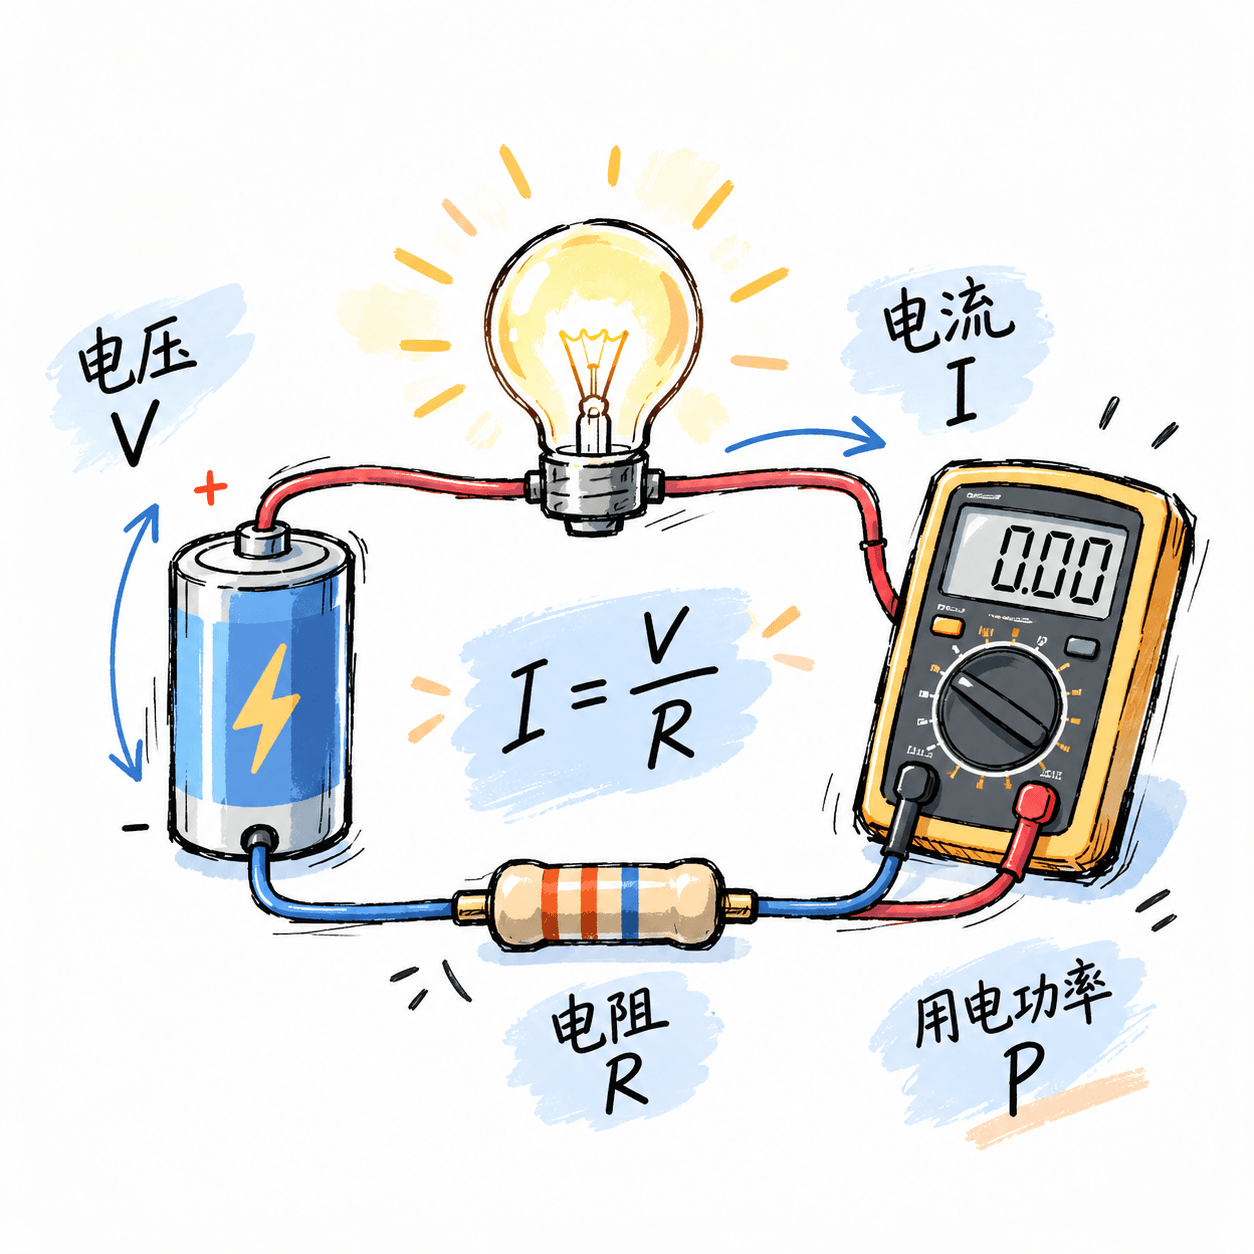
电路基础:计算电流电压电阻与用电功率
初学电学时,电流方向、电压大小和电阻作用容易混为一谈,串并联与功率题也常算不准。课程从闭合回路、物理量和欧姆定律出发,逐步建立串并联分析与功率计算方法,并用电池、面包板和万用表完成安全的低压直流测量。学完可以独立绘制电路图、选择电阻、核对计算结果,定位简单的开路和短路故障,为后续电子电路学习建立基础。
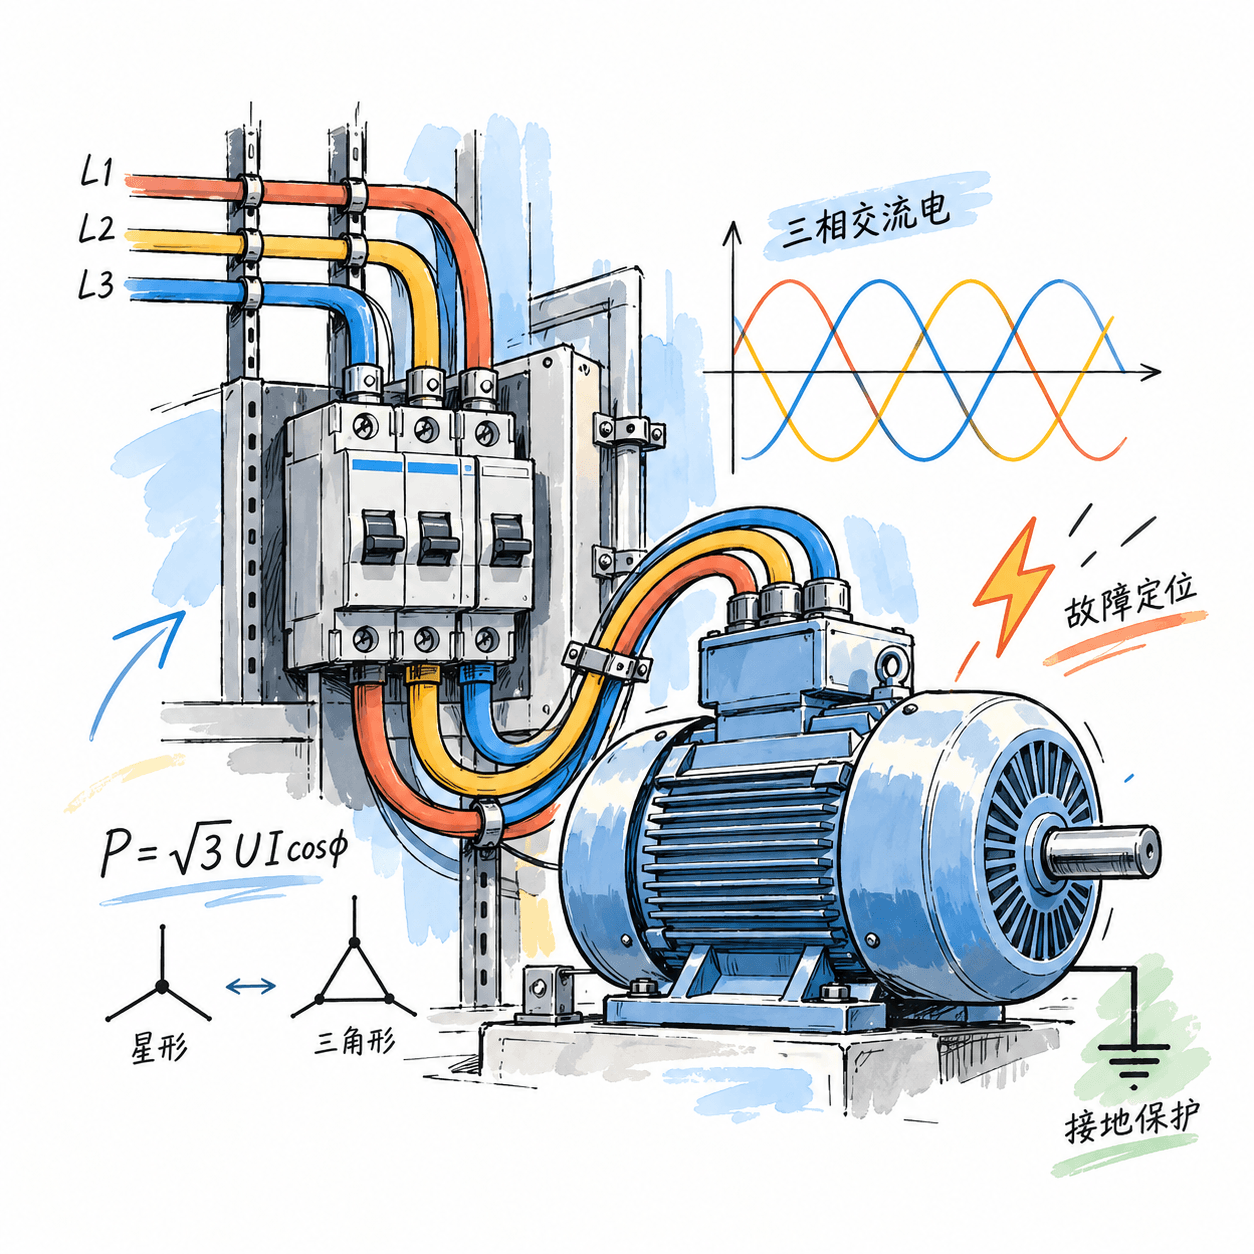
三相交流电与工业配电:从功率计算到故障定位
工业设备接入低压供电系统时,三相失衡、线路压降、保护跳闸和电机启动冲击都会影响运行。课程以典型50Hz工业配电回路为线索,讲解三相相量、星三角接线、功率与负荷计算、变压器和电缆选型、接地保护及电机控制。学习者将建立从配电单线图识读、回路容量校核到安全验收和故障定位的完整分析方法,并能根据现场测量数据判断常见供电异常。
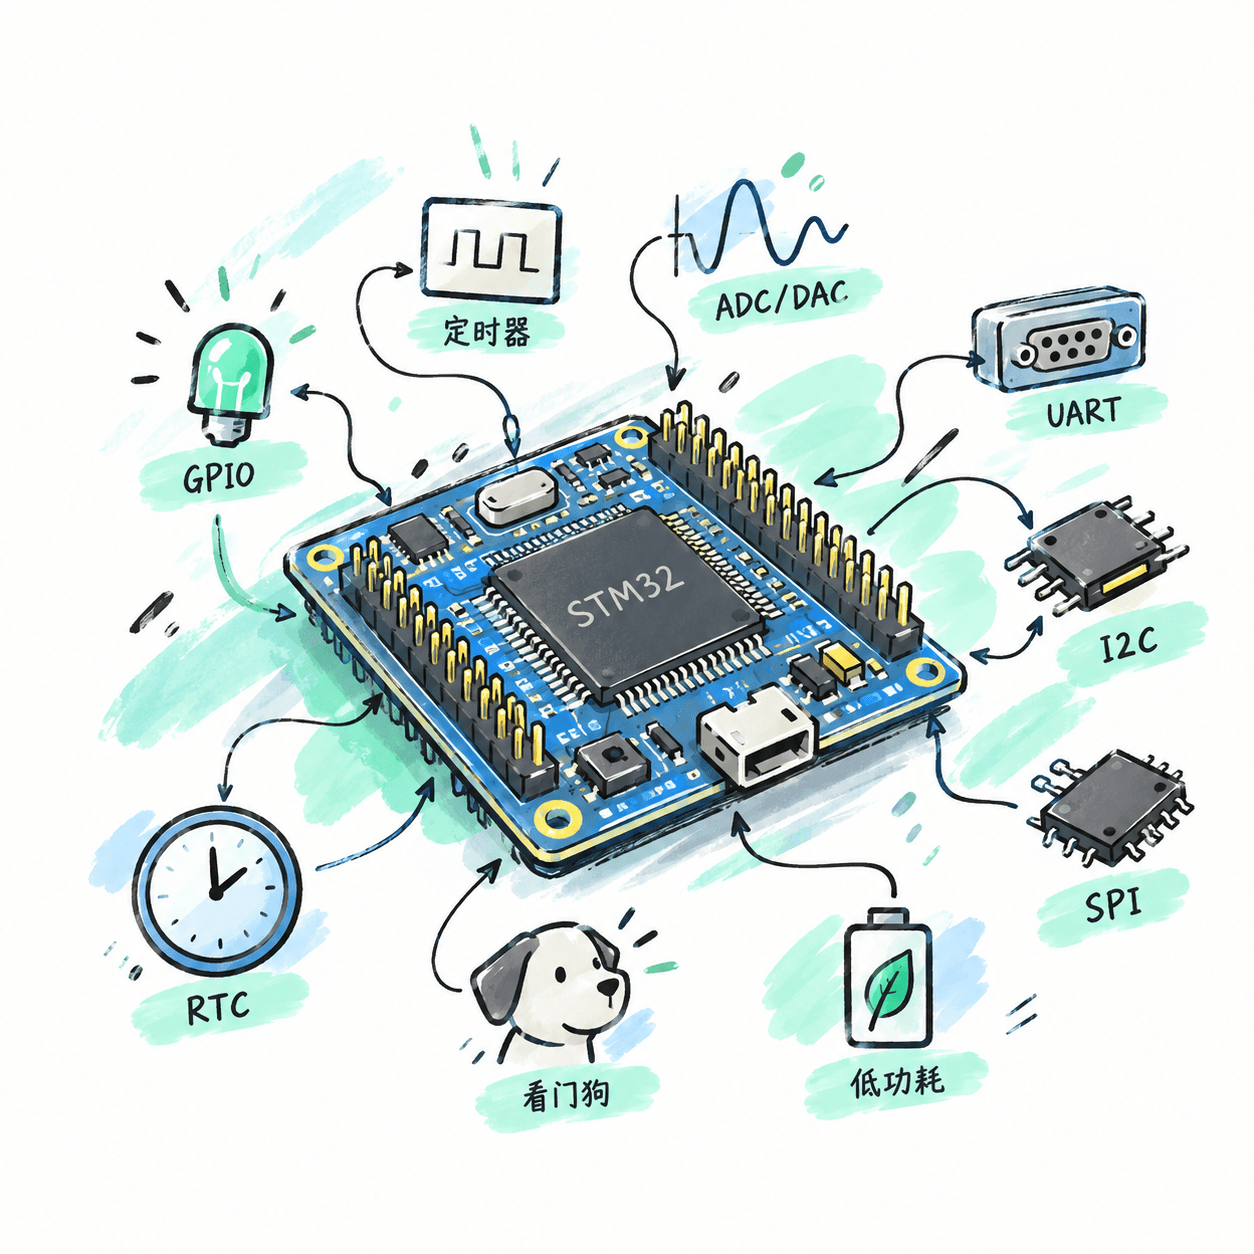
MCU 常用外设开发:从接口驱动到板级联调
单个外设例程跑通后,多个接口并行时仍可能遇到时钟误配、采样丢失和总线卡死。课程以 STM32F407 与 STM32CubeIDE/HAL 为实验平台,串起 GPIO、定时器、ADC/DAC、UART、I2C、SPI、RTC、看门狗和低功耗开发,重点处理中断、DMA、时序与超时恢复。最终组合定时采样和串口上报节点,通过仪器测量和故障注入验证稳定性。
SoC 系统架构:读懂片上互连与数据通路
MCU 项目扩展到多处理器、DMA、DDR 与复杂外设后,寄存器访问不再等于一条简单的总线读写,仲裁、缓存和时钟域会共同决定延迟与正确性。课程以 Arm AMBA AXI4、AHB-Lite、APB4 为主线,串联地址映射、互连拓扑、存储一致性、启动与隔离,并通过波形判读、吞吐预算和端到端数据流验证,建立分析 SoC 架构与定位互连问题的工作方法。
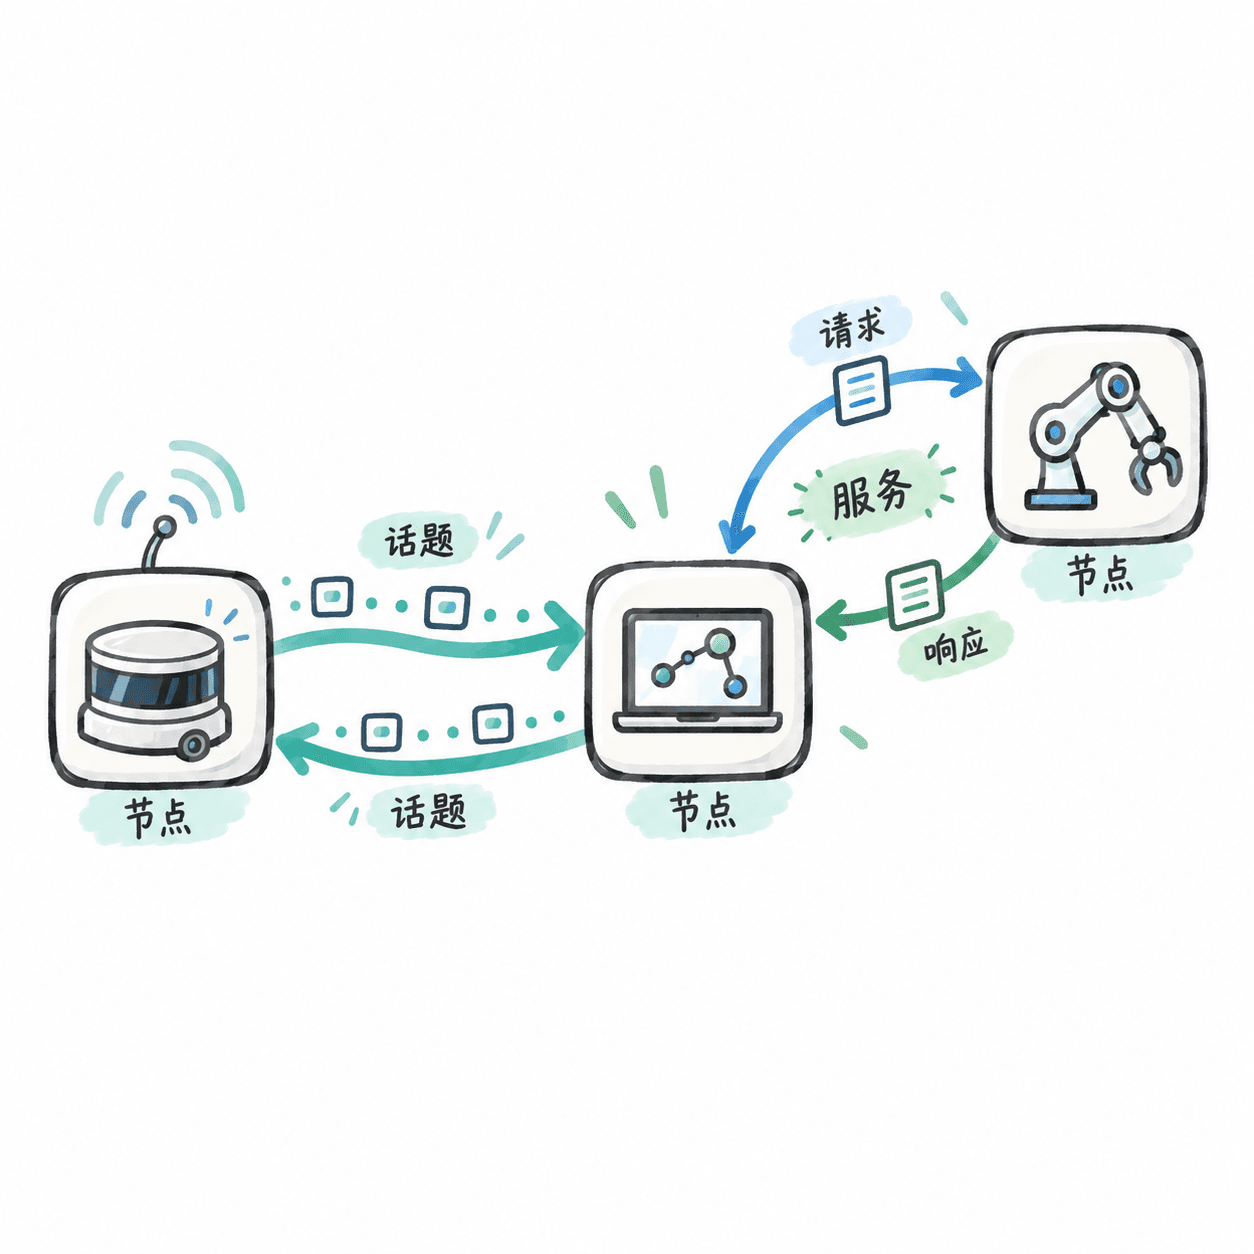
ROS 2 节点通信:完成话题收发与服务调用
机器人程序拆成多个节点后,传感器状态要持续发布,设备控制则需要请求与响应;消息类型、命名或 QoS 不匹配都会导致通信异常。课程基于 Ubuntu 24.04、ROS 2 Jazzy 和 Python rclpy,讲清节点执行、话题收发、服务调用及接口配置,最后搭建可测试的传感器监测与设备开关系统,并用命令行定位常见故障。
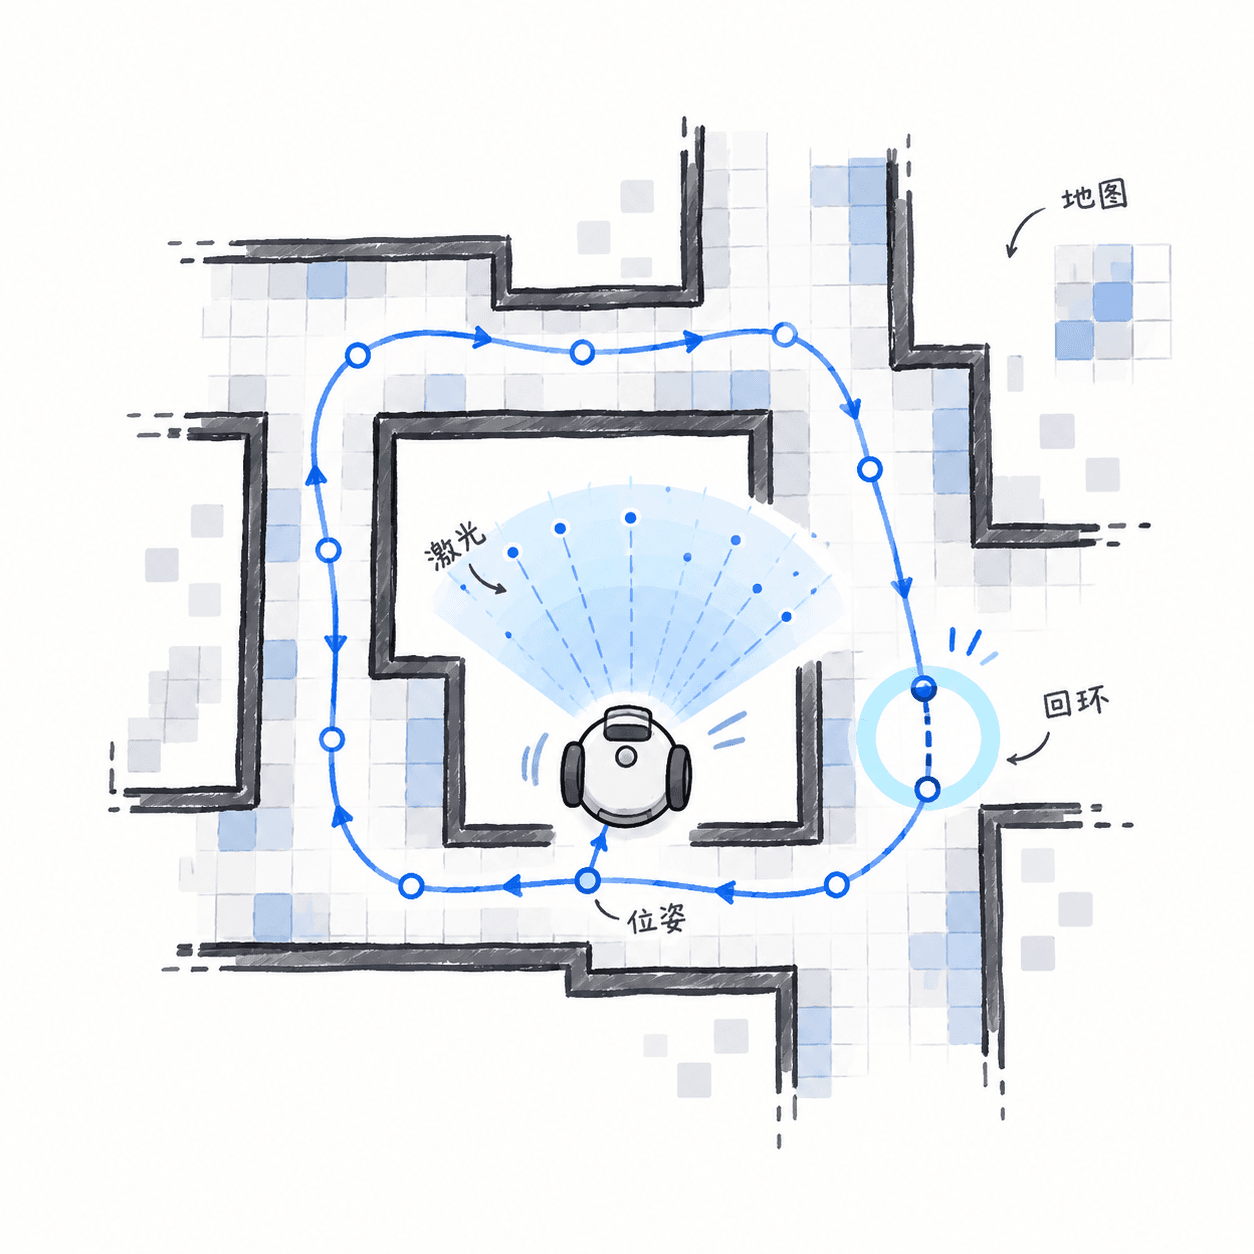
SLAM 同时定位与建图:用 ROS 2 生成地图
机器人在走廊、转角或重复结构环境中移动时,容易出现定位漂移、地图重影和回环错位。课程以二维激光雷达 SLAM 为实践主线,从坐标变换、传感器观测和概率估计出发,逐步分析扫描匹配、占据栅格、回环检测与位姿图优化的工作机制,并使用 ROS 2 Jazzy 和 slam_toolbox 完成数据回放、建图、地图保存与质量评估,建立从算法原理到工程排障的完整认知。