
TOPIC / 技术方向
工业自动化
一个方向,串起完整学习路径。
系统教程
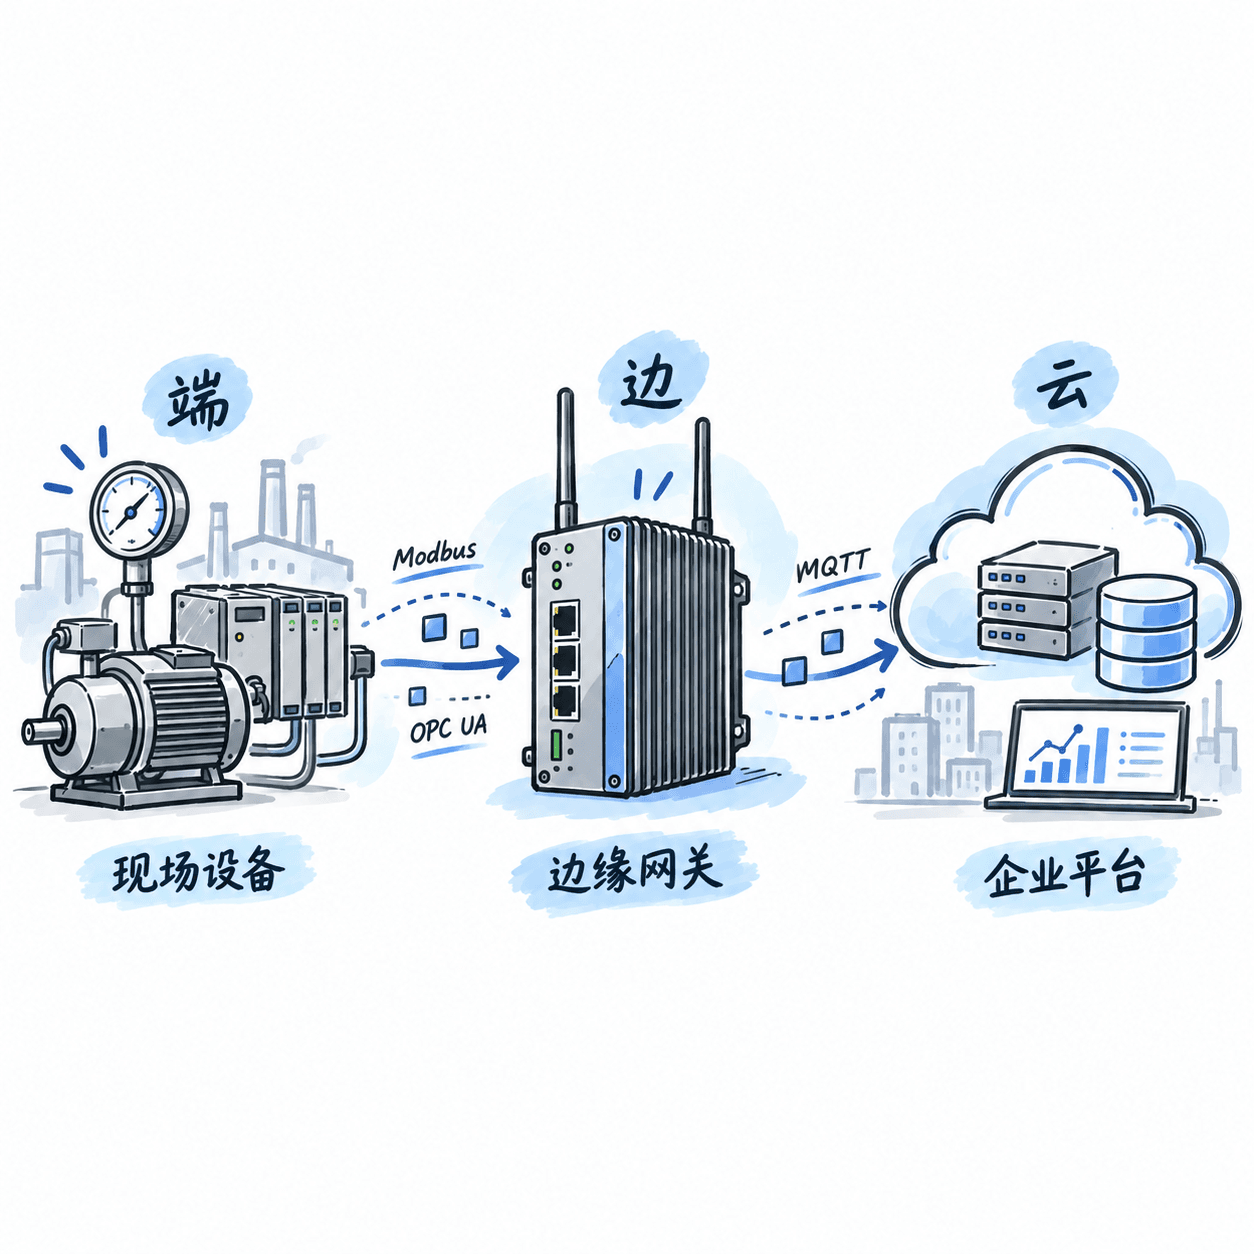
IIoT 工业物联网架构:设计端边云数据链路
工厂设备使用 Modbus TCP、OPC UA 等协议,采集链路还要跨越现场控制网、边缘网关与企业平台,接通数据并不等于数据可追溯、可恢复。课程以模拟产线为主线,按照设备采集、点位标准化、MQTT 5.0 传输、Sparkplug 3.0 状态管理、时序入库与告警查询逐步设计端边云链路,并参考 IEC 62443 划分工业网络安全边界。最终能够定位常见接入故障,完成断网补传和上线验收。
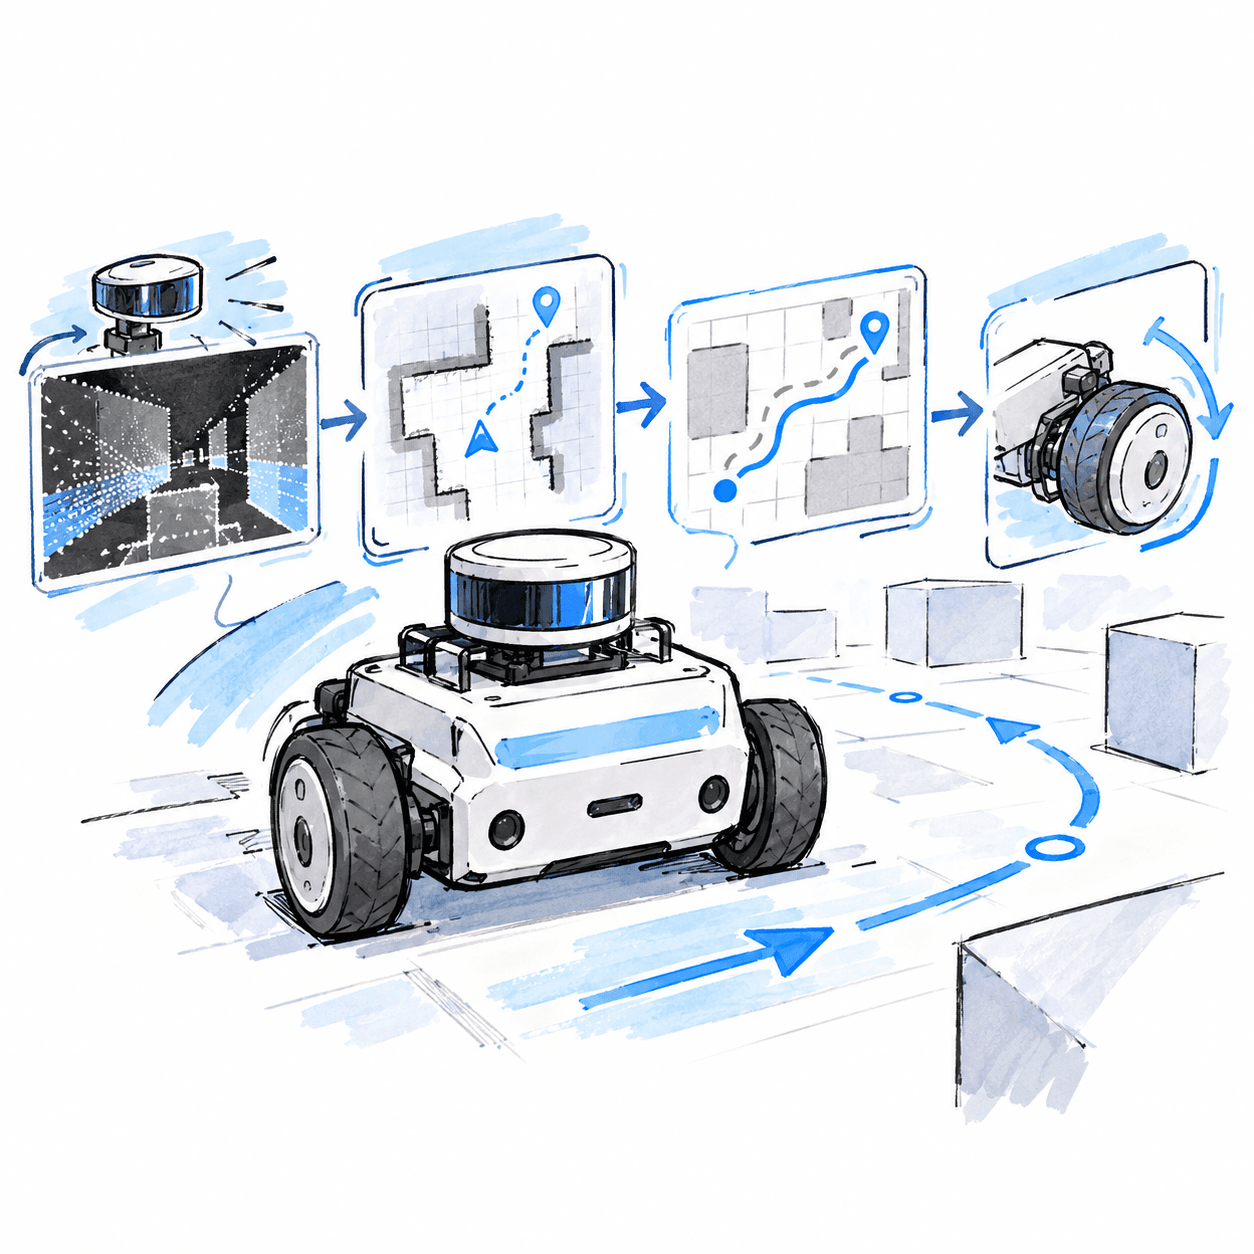
机器人系统基础:用 ROS 2 跑通感知到执行闭环
移动机器人在仿真中能跑,却常因坐标变换、传感器噪声或控制参数导致导航失败。课程以差速机器人为线索,基于 Ubuntu 24.04、ROS 2 Jazzy 与 Gazebo Harmonic,串起运动学、传感器接入、状态估计、建图定位、路径规划、反馈控制和执行接口。学完可搭建自主导航仿真,检查 TF、消息链路与轨迹误差,判断故障发生在哪一层。
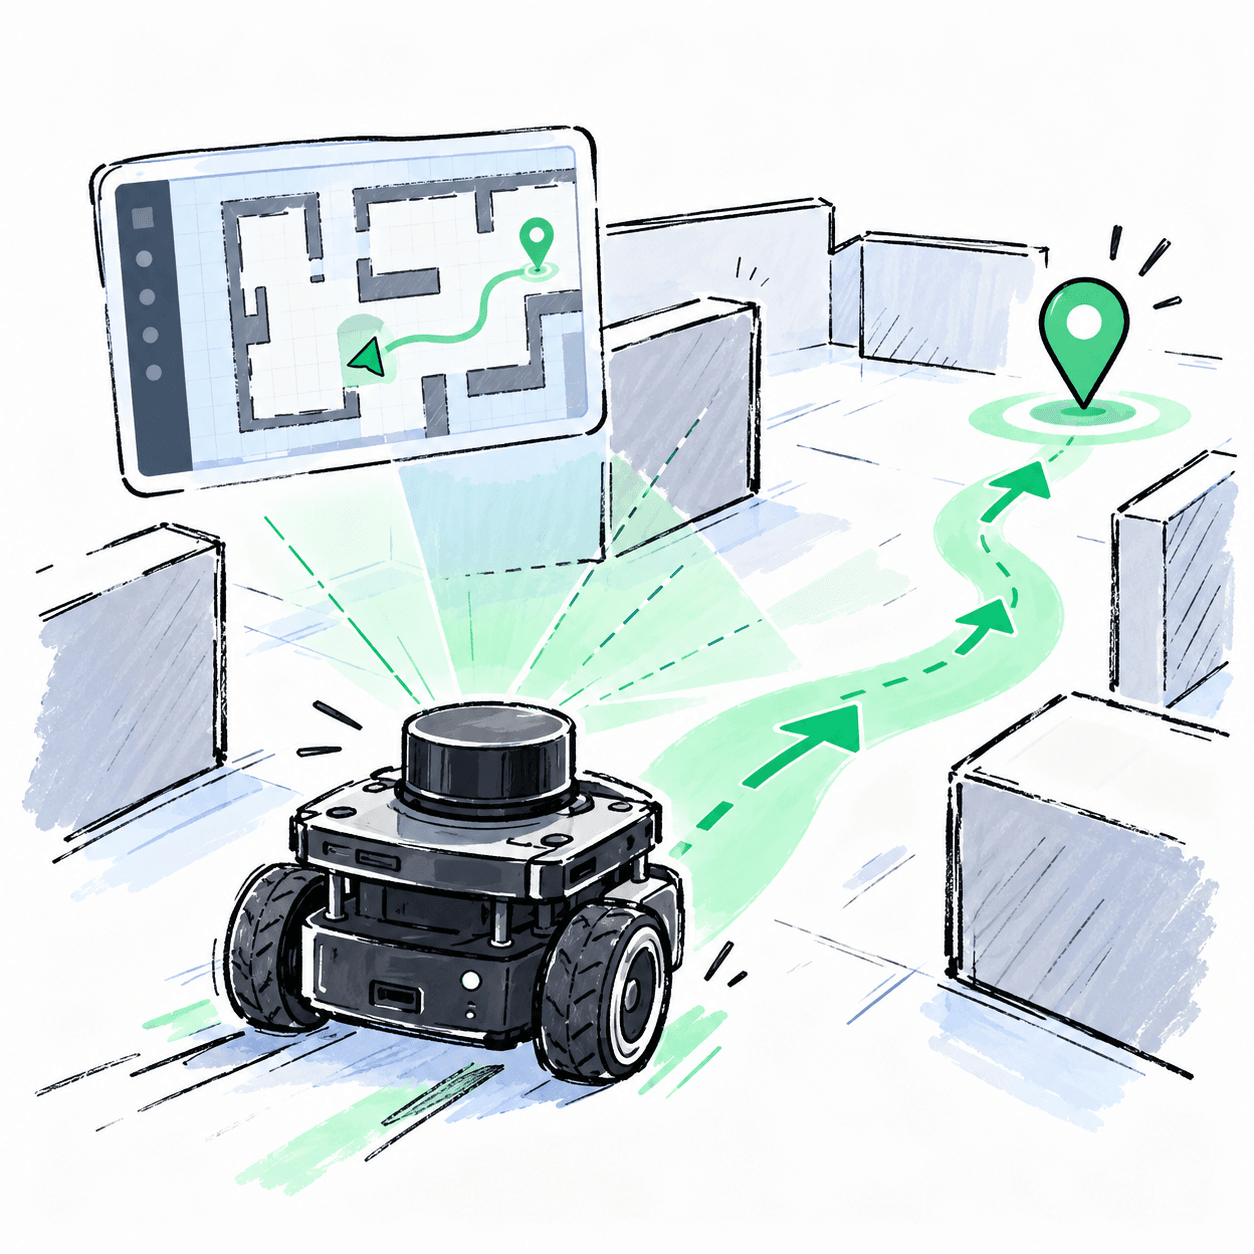
ROS 2 Navigation2 跑通仿真自主导航
机器人虽有激光雷达、里程计和地图,仍可能因 TF 缺失、定位漂移或代价地图错误而无法到达目标。课程以 Ubuntu 24.04、ROS 2 Jazzy 和 TurtleBot3 仿真为环境,串联地图、AMCL、代价地图、路径规划、局部控制、行为树和任务接口。学完可跑通单点及多点自主导航,调整避障参数,并用 RViz 和 ROS 2 命令排查故障。
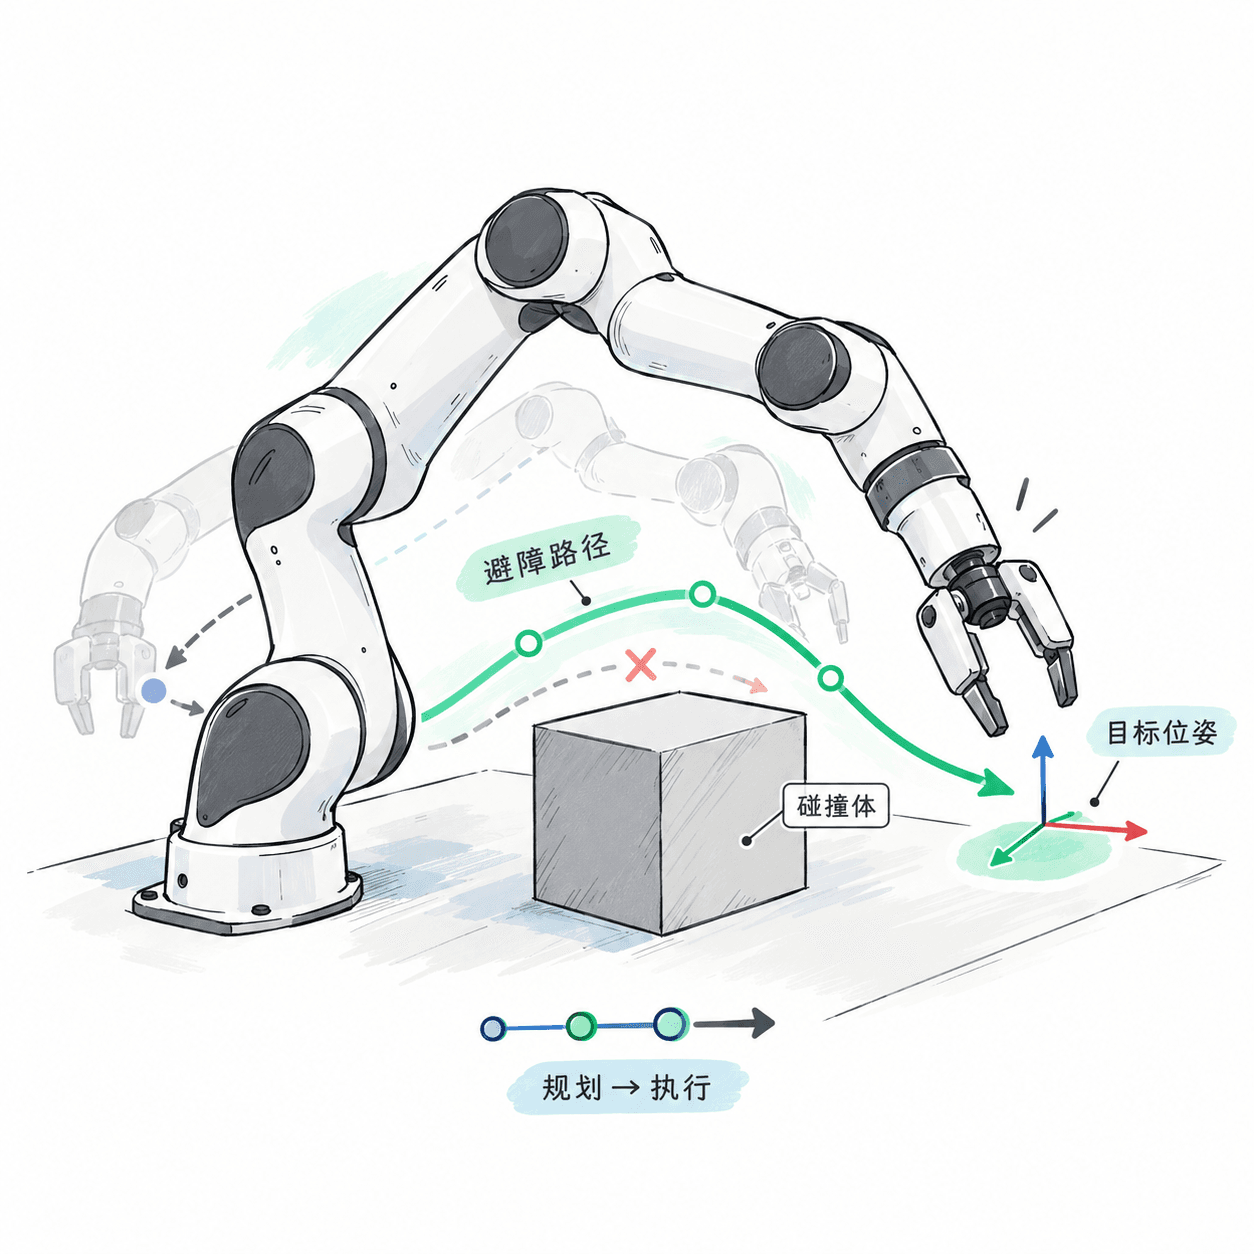
ROS 2 MoveIt 2:机械臂避障规划与执行
机械臂在仿真中能够运动,却常因机器人模型配置、坐标系、碰撞场景或控制器接口不匹配而无法完成预期动作。课程采用 Ubuntu 24.04、ROS 2 Jazzy 和 MoveIt 2,以 Panda 机械臂为示例,讲解 URDF/SRDF 配置、运动学求解、碰撞检测、路径规划、C++ 编程接口与轨迹执行,并串联夹爪抓取放置任务。学习者最终能够在仿真环境中构建完整规划流程,定位常见失败原因并验证执行结果。
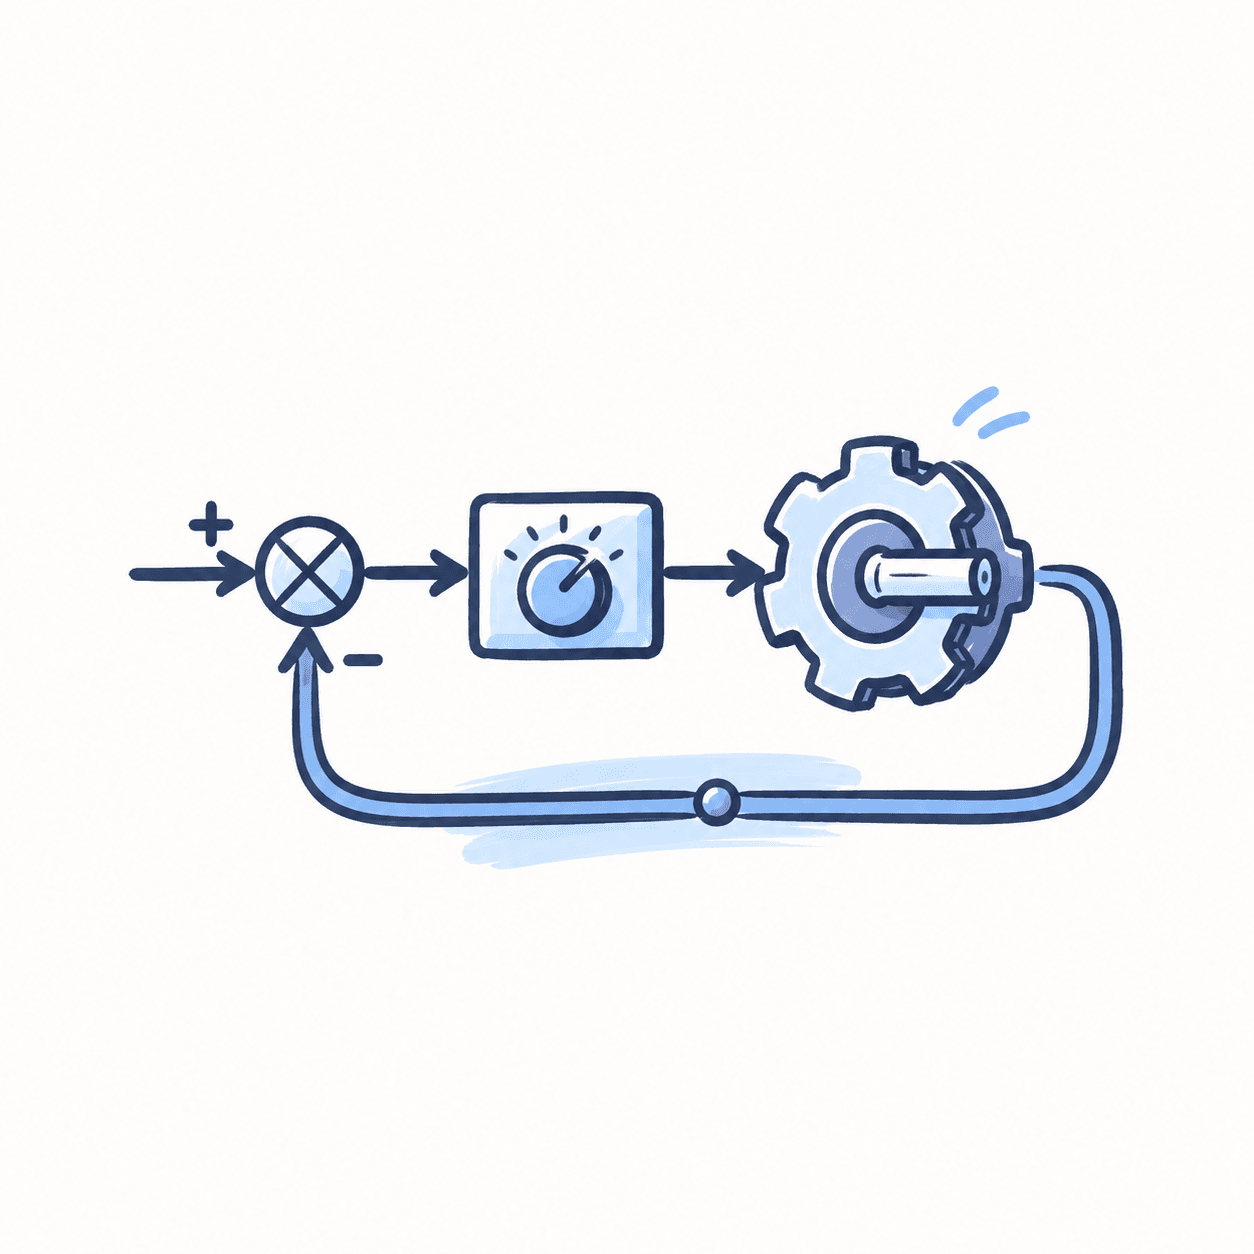
自动控制基础:从反馈建模到闭环设计
温控和电机调速等系统即使拥有明确的目标值,也会因为负载变化、测量噪声和执行器限制出现偏差或振荡。课程以反馈回路为主线,从物理建模、传递函数和时域响应出发,逐步连接稳定性判据、频率响应、PID整定与状态空间方法,再通过离散控制和综合仿真检验设计结果。学习者将能够依据误差、稳定裕度和扰动试验评价控制器的可靠性,并定位常见闭环问题。
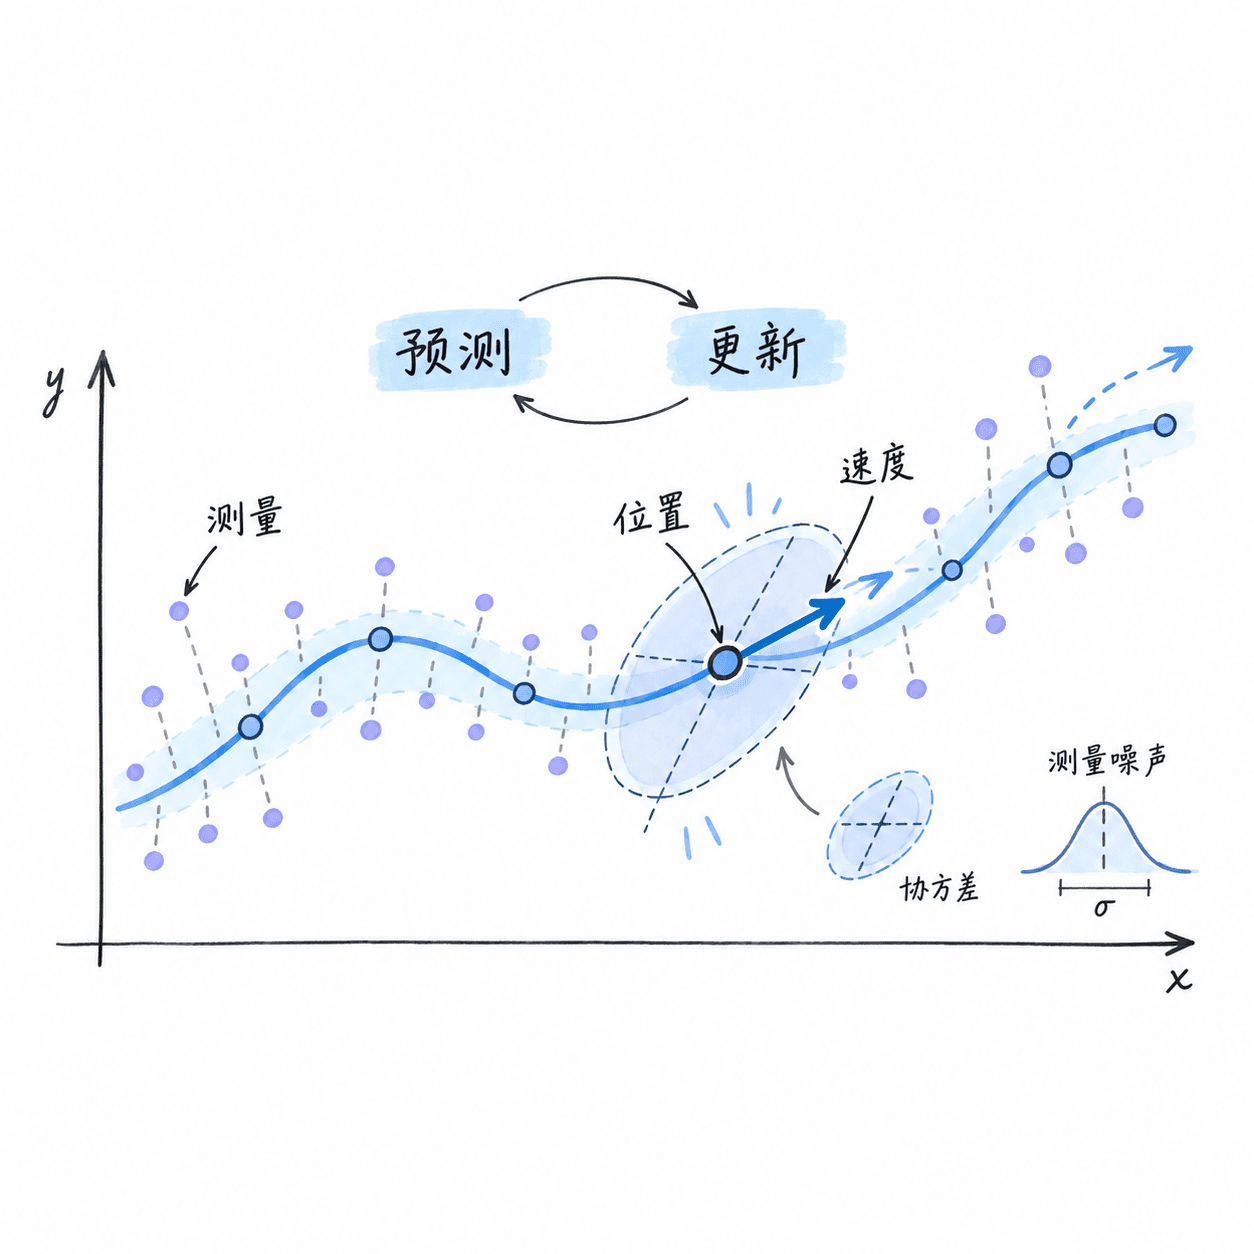
卡尔曼滤波:从带噪测量到位置速度估计
机器人跟踪与反馈控制需要从带噪声的传感器读数中估计位置和速度,直接使用原始测量容易产生抖动与误判。课程从离散状态空间模型出发,讲解卡尔曼预测更新、协方差传播与增益计算,使用 Python 完成运动状态估计,处理噪声调参、测量丢失和离群值。结课后可借助误差与新息诊断估计质量,判断滤波结果是否可信,并将估计状态用于反馈控制。
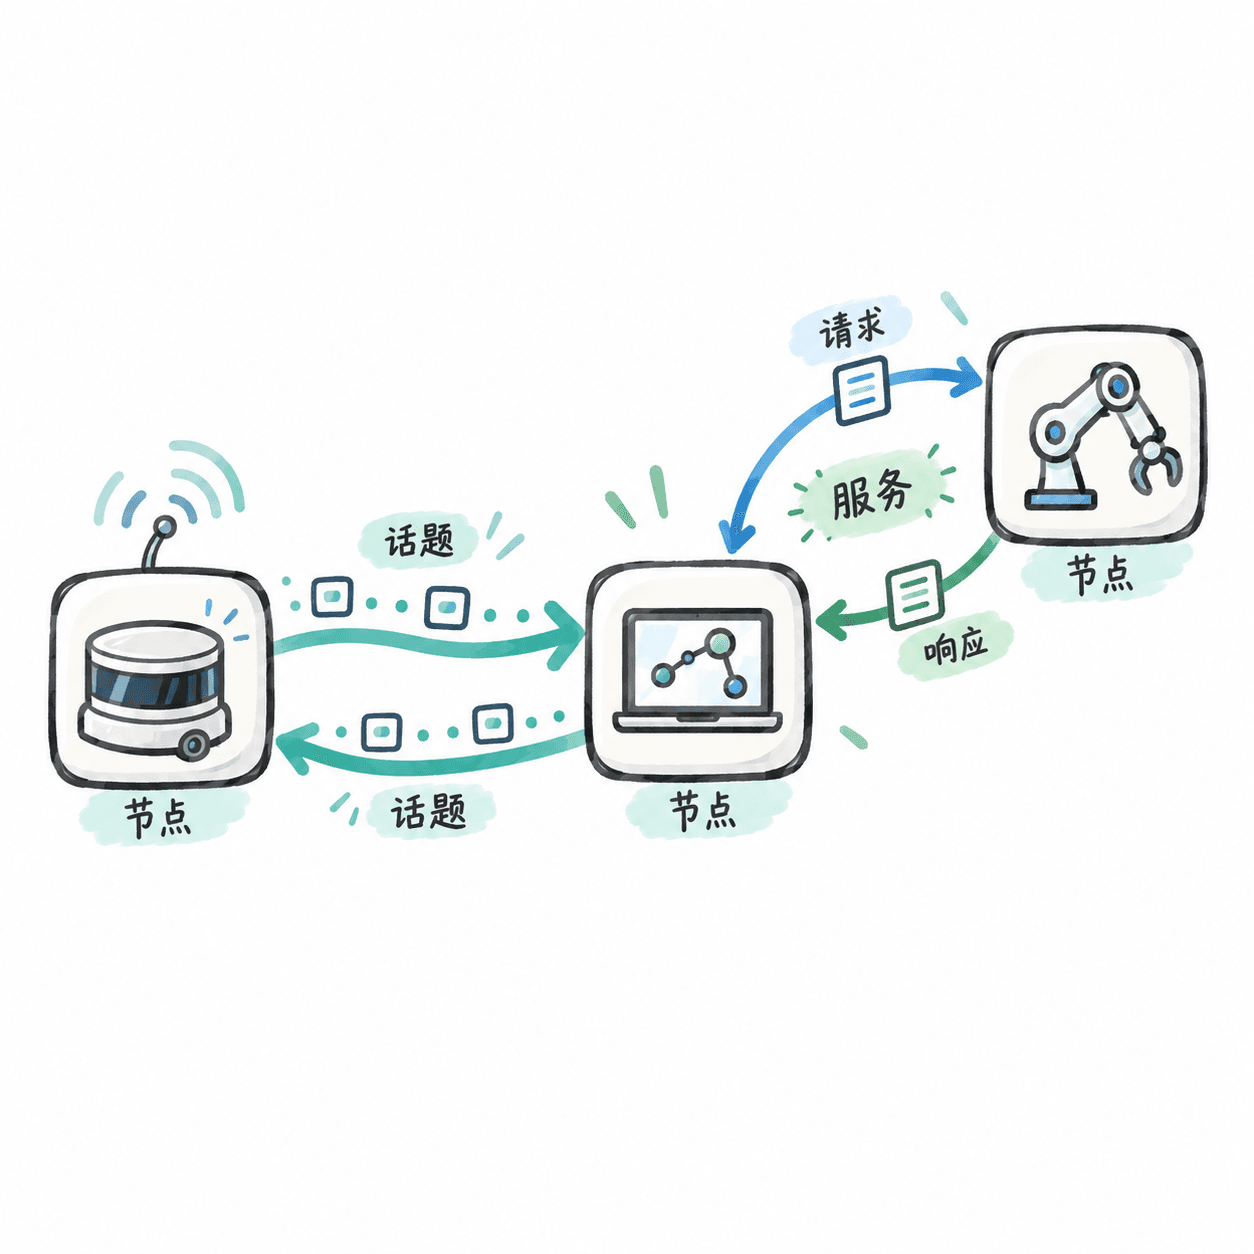
ROS 2 节点通信:完成话题收发与服务调用
机器人程序拆成多个节点后,传感器状态要持续发布,设备控制则需要请求与响应;消息类型、命名或 QoS 不匹配都会导致通信异常。课程基于 Ubuntu 24.04、ROS 2 Jazzy 和 Python rclpy,讲清节点执行、话题收发、服务调用及接口配置,最后搭建可测试的传感器监测与设备开关系统,并用命令行定位常见故障。
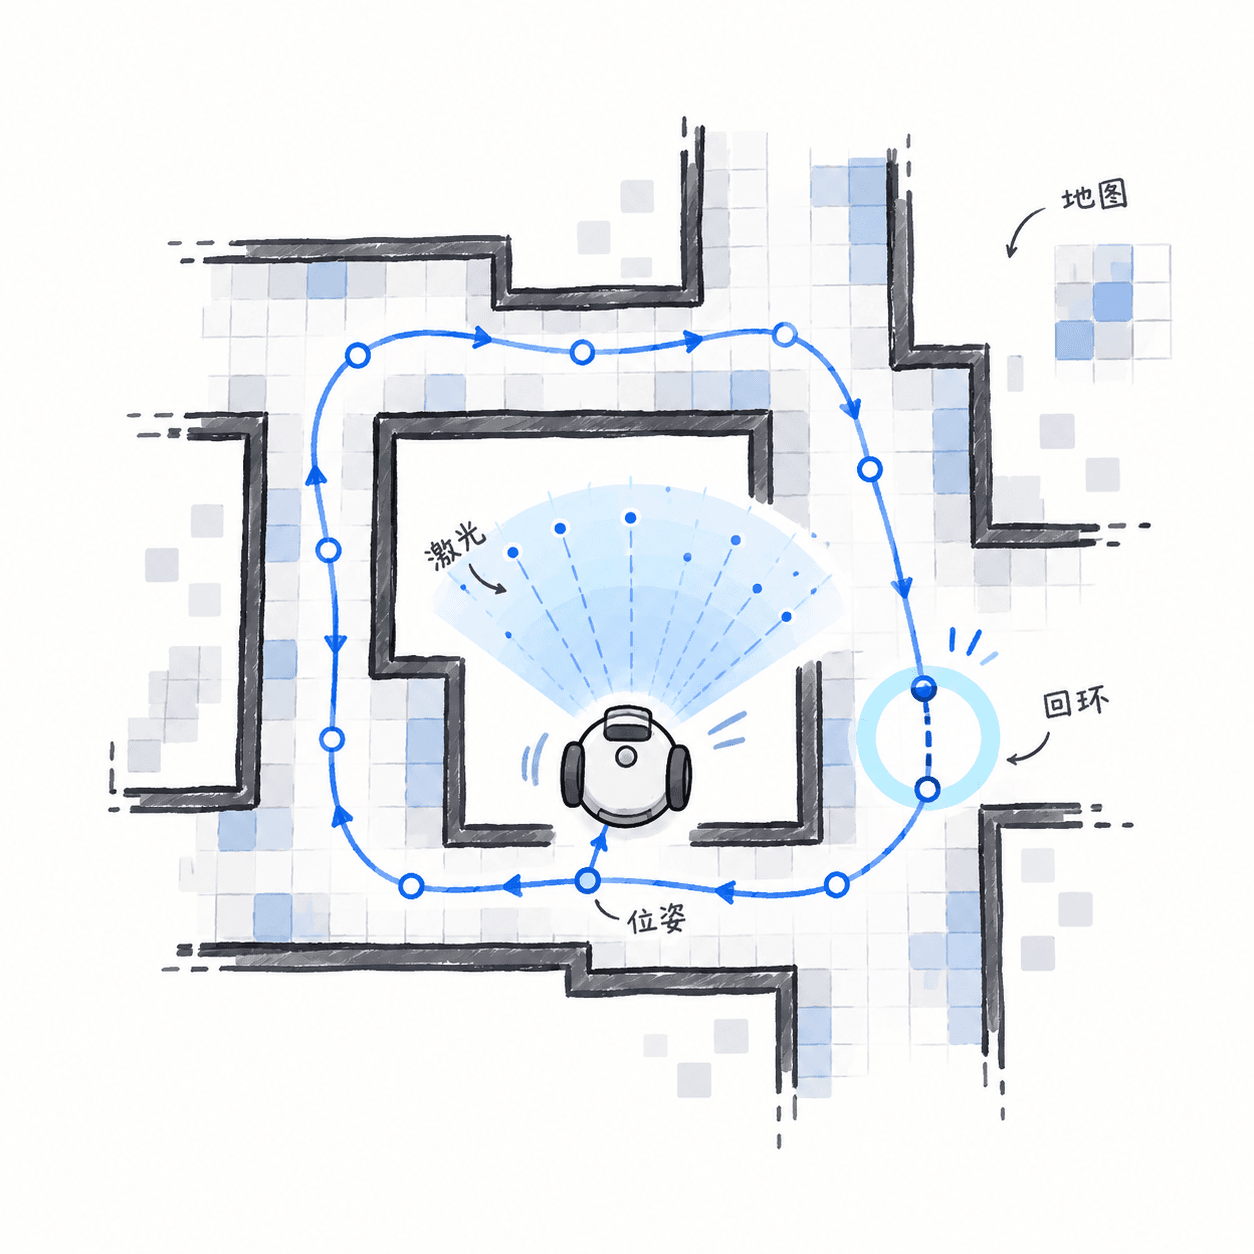
SLAM 同时定位与建图:用 ROS 2 生成地图
机器人在走廊、转角或重复结构环境中移动时,容易出现定位漂移、地图重影和回环错位。课程以二维激光雷达 SLAM 为实践主线,从坐标变换、传感器观测和概率估计出发,逐步分析扫描匹配、占据栅格、回环检测与位姿图优化的工作机制,并使用 ROS 2 Jazzy 和 slam_toolbox 完成数据回放、建图、地图保存与质量评估,建立从算法原理到工程排障的完整认知。
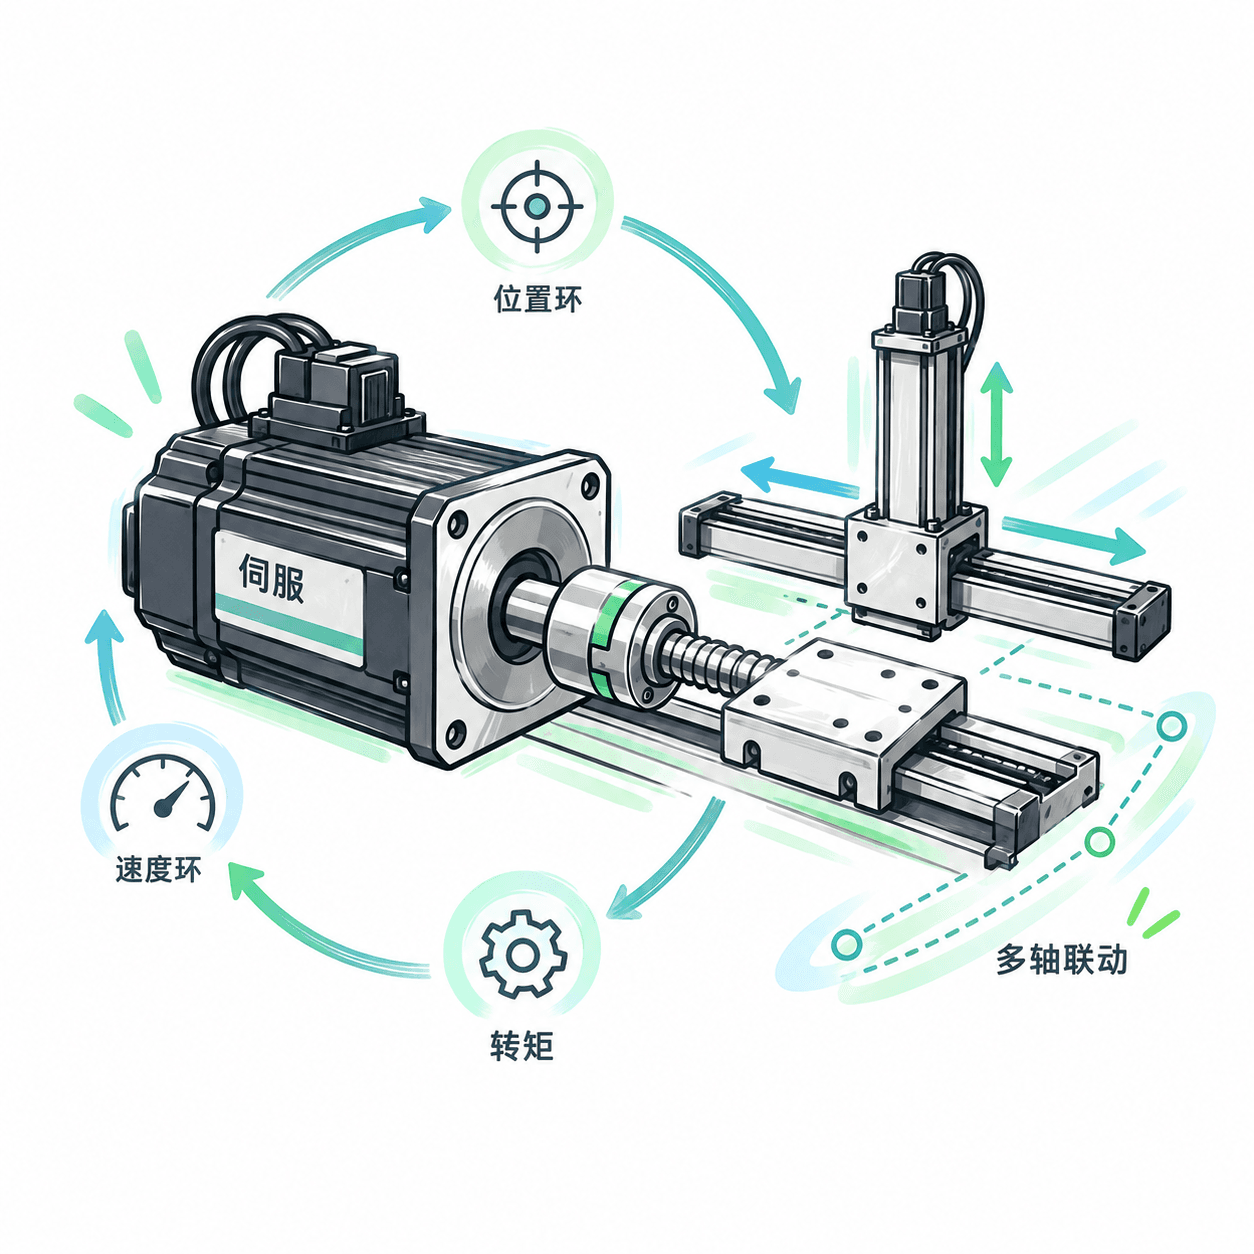
伺服电机与运动控制:从选型整定到多轴联动
自动化设备出现启动抖动、回零偏差或轴间不同步时,问题可能来自选型、接线、反馈、参数或控制指令的任一环节。课程围绕永磁同步交流伺服系统,解释电机转矩与三环闭环的关系,建立负载惯量和转矩计算方法,再将驱动器试运行、PLC运动功能块、轨迹规划、增益整定与双轴同步串成可验证的调试流程。结课后可依据位置曲线、跟随误差和驱动器报警定位常见故障,并制定单轴定位系统的验收项目。
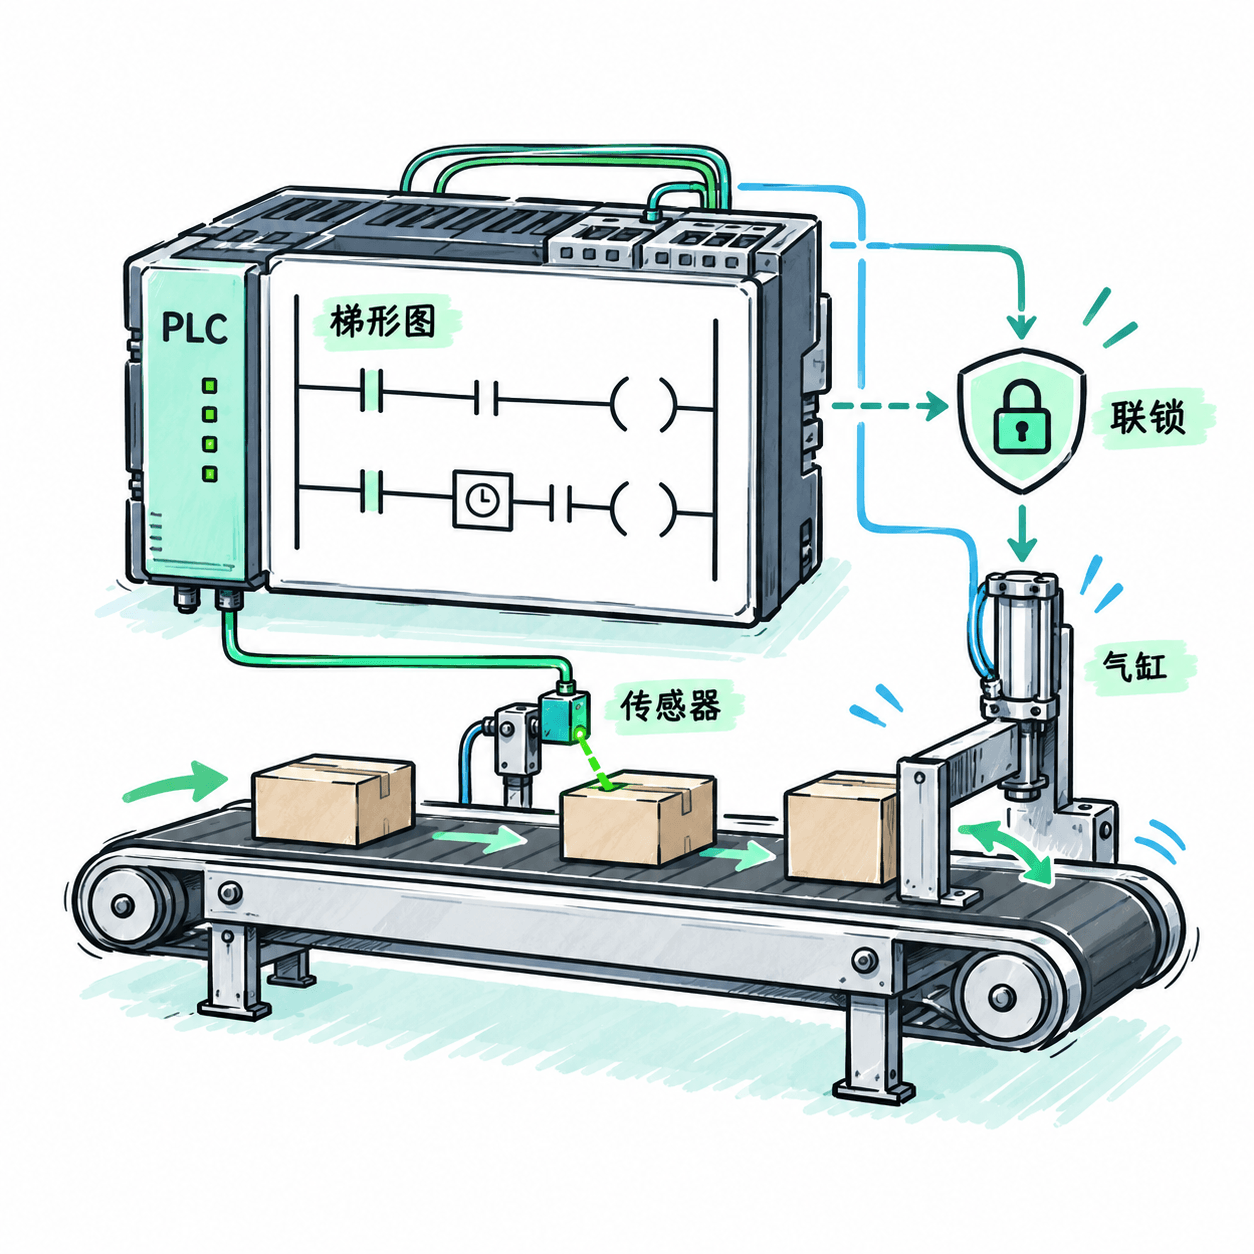
PLC 编程:从梯形图到设备联锁控制
在输送机启停、气缸往复和工件分拣中,控制程序既要按照传感器信号顺序执行,也要应对误触发、设备超时和掉电恢复。课程以 IEC 61131-3 梯形图为核心,使用 CODESYS 3.5 仿真串联扫描周期、联锁、自保持、定时计数、功能块、顺序控制及 HMI 数据交互,明确普通控制逻辑与安全回路的责任边界。完成后可以设计、调试并验收一套带报警和人工复位的小型输送分拣站控制程序。
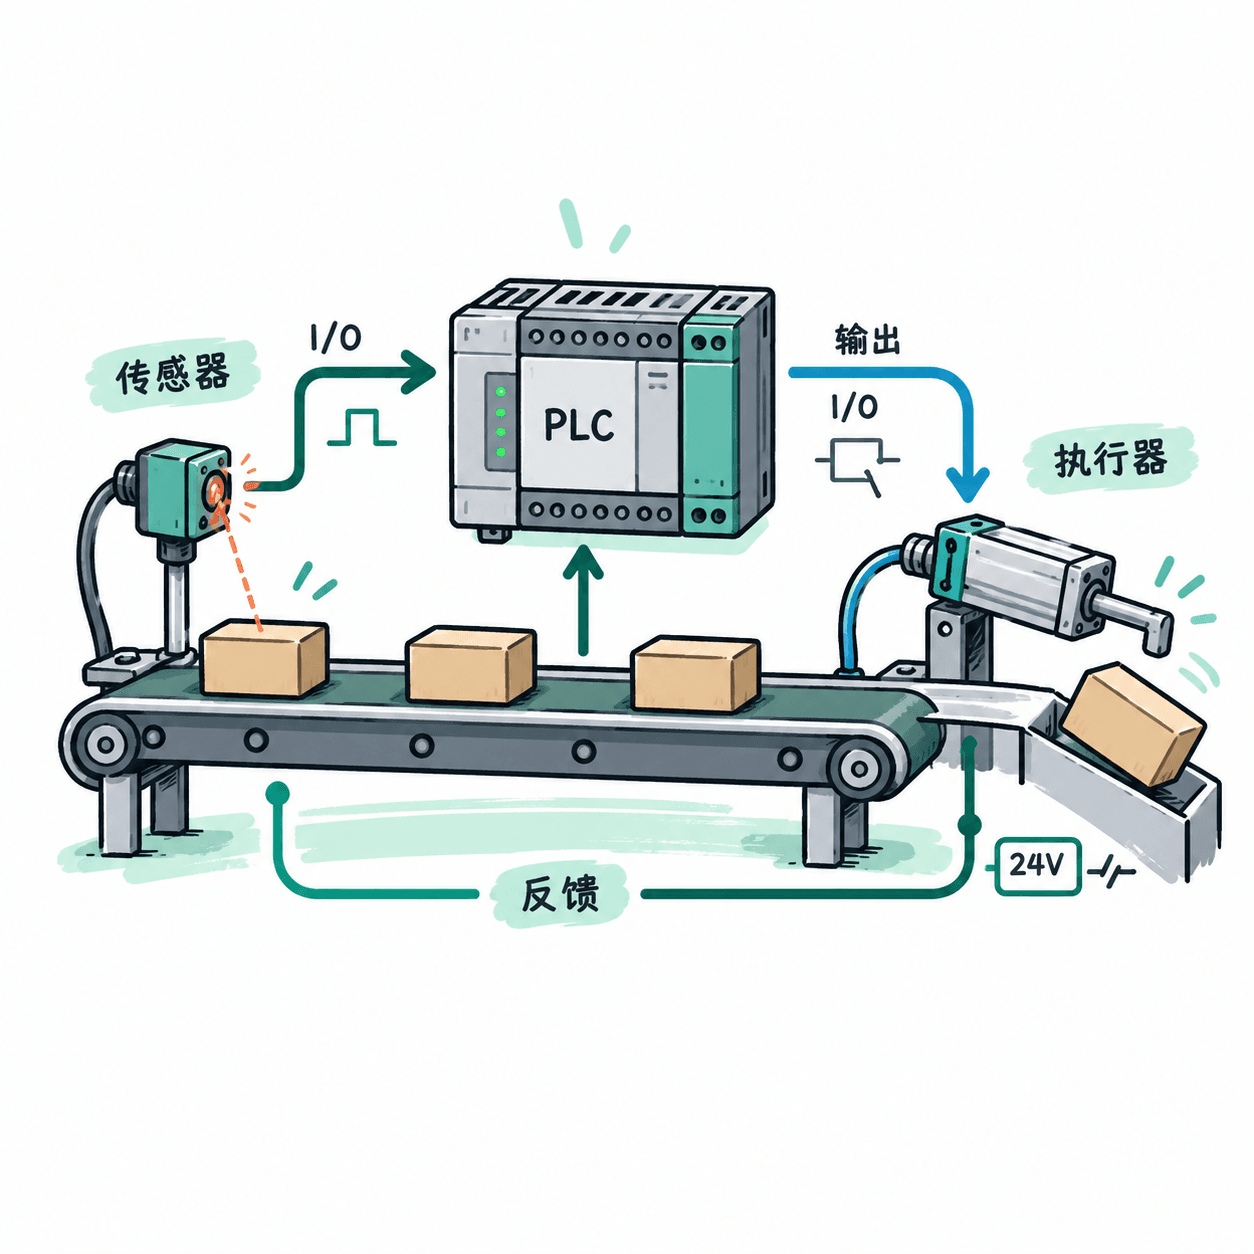
工业自动化基础:从传感器到PLC控制系统
工业设备接入产线时,工程人员需要看懂电气图、识别现场信号,并判断传感器如何通过PLC驱动执行器、反馈运行状态。课程以24V直流控制回路和虚拟输送分拣单元为主线,覆盖电气元件、传感器选型、执行机构、PLC编程、工业通信及监控界面。学习者将完成一套可仿真验证的顺序控制系统,并能根据I/O点表开展联调、分析停机原因和整理设备交付资料。
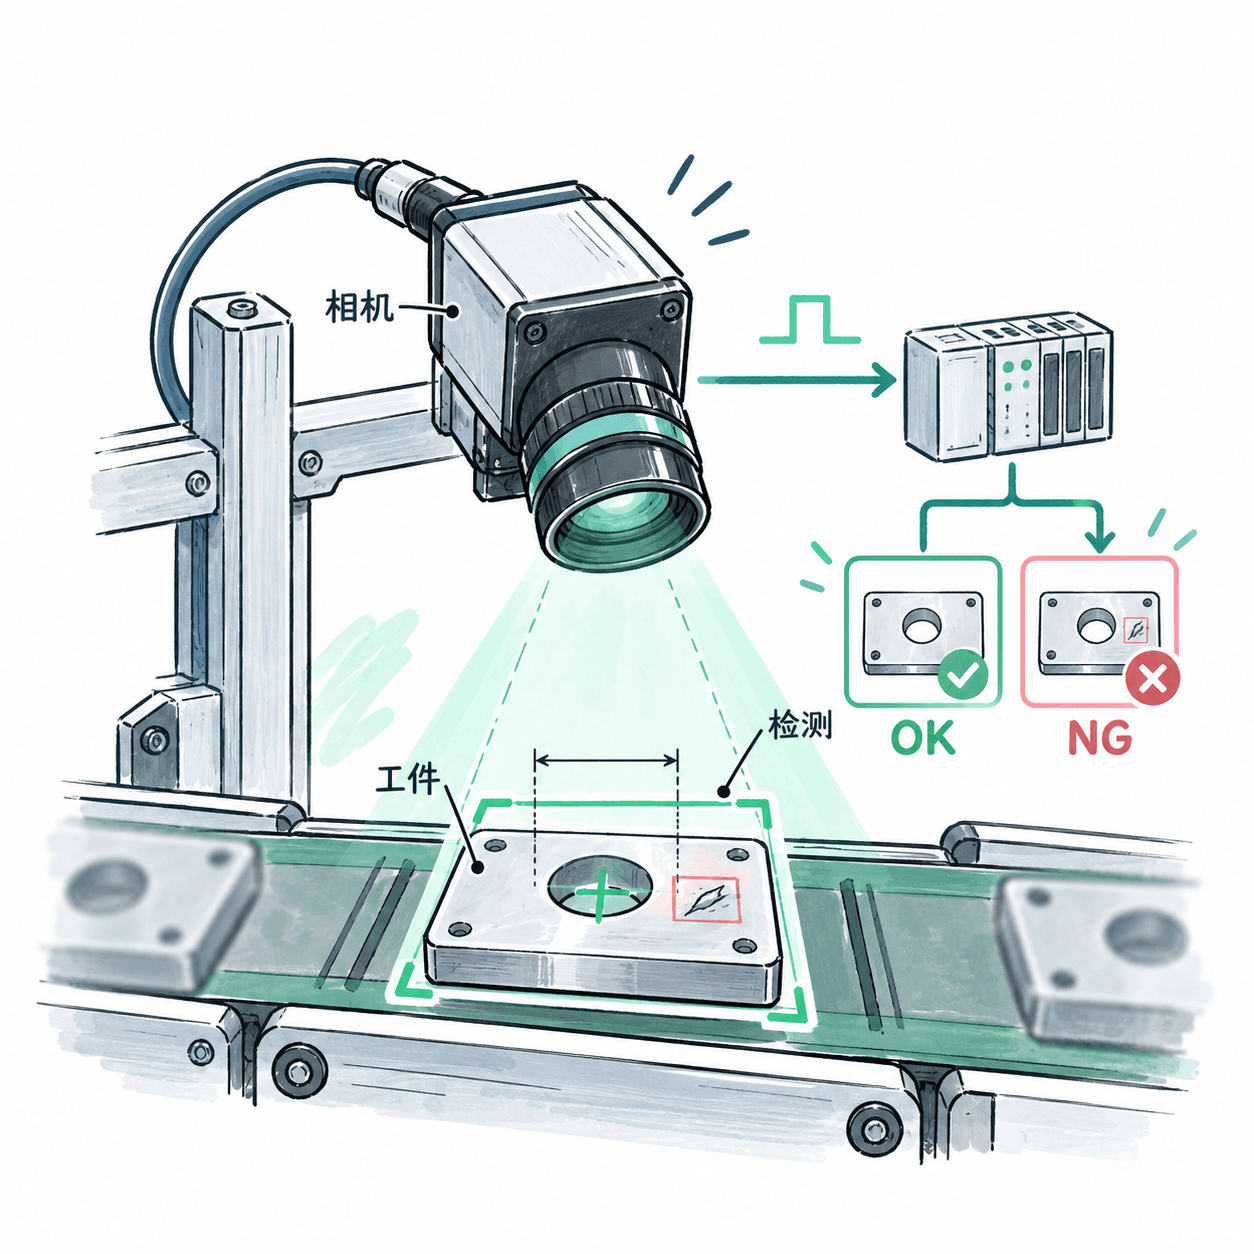
工业机器视觉检测:从稳定成像到产线判定
产线上的划痕、孔径偏差和字符缺失常受反光、运动模糊与触发延迟干扰,离线算法达标也未必能稳定上线。课程以 Python 3.12、OpenCV 4.x 和通用工业相机接口为技术基础,覆盖光学选型、图像采集、相机标定、尺寸测量、外观缺陷识别、学习型检测及 PLC 联动。学习者将能够依据工件公差建立可复测的 OK/NG 检测流程,通过误检漏检分析和采集日志定位现场故障。
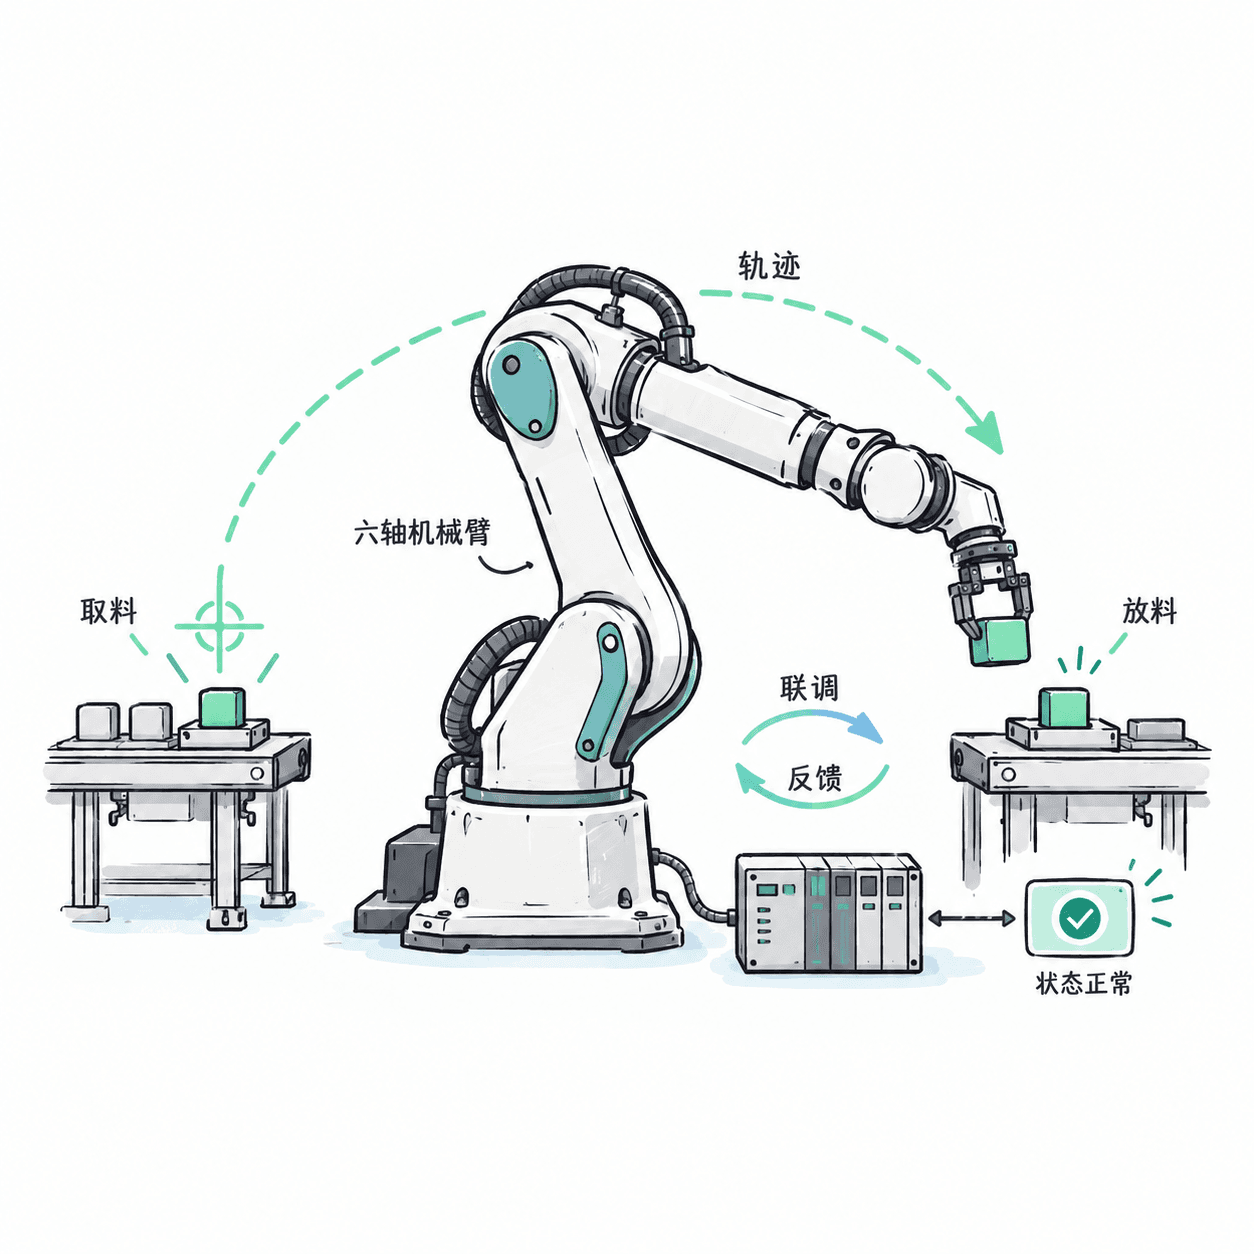
工业机器人系统与控制:完成六轴机械臂工位联调
机械臂搬运工位常因坐标标定偏差、轨迹不合理、伺服跟随误差或PLC握手异常而停线。课程以通用六轴工业机器人和离线仿真为练习基线,逐步建立硬件控制链路、运动学计算、轨迹规划、伺服反馈、示教编程与现场通信的工程方法,并参考ISO 10218-1/-2:2025梳理安全边界。学习者最终能够完成典型抓取放置工位的程序设计、设备联调、运行验证与常见故障定位。
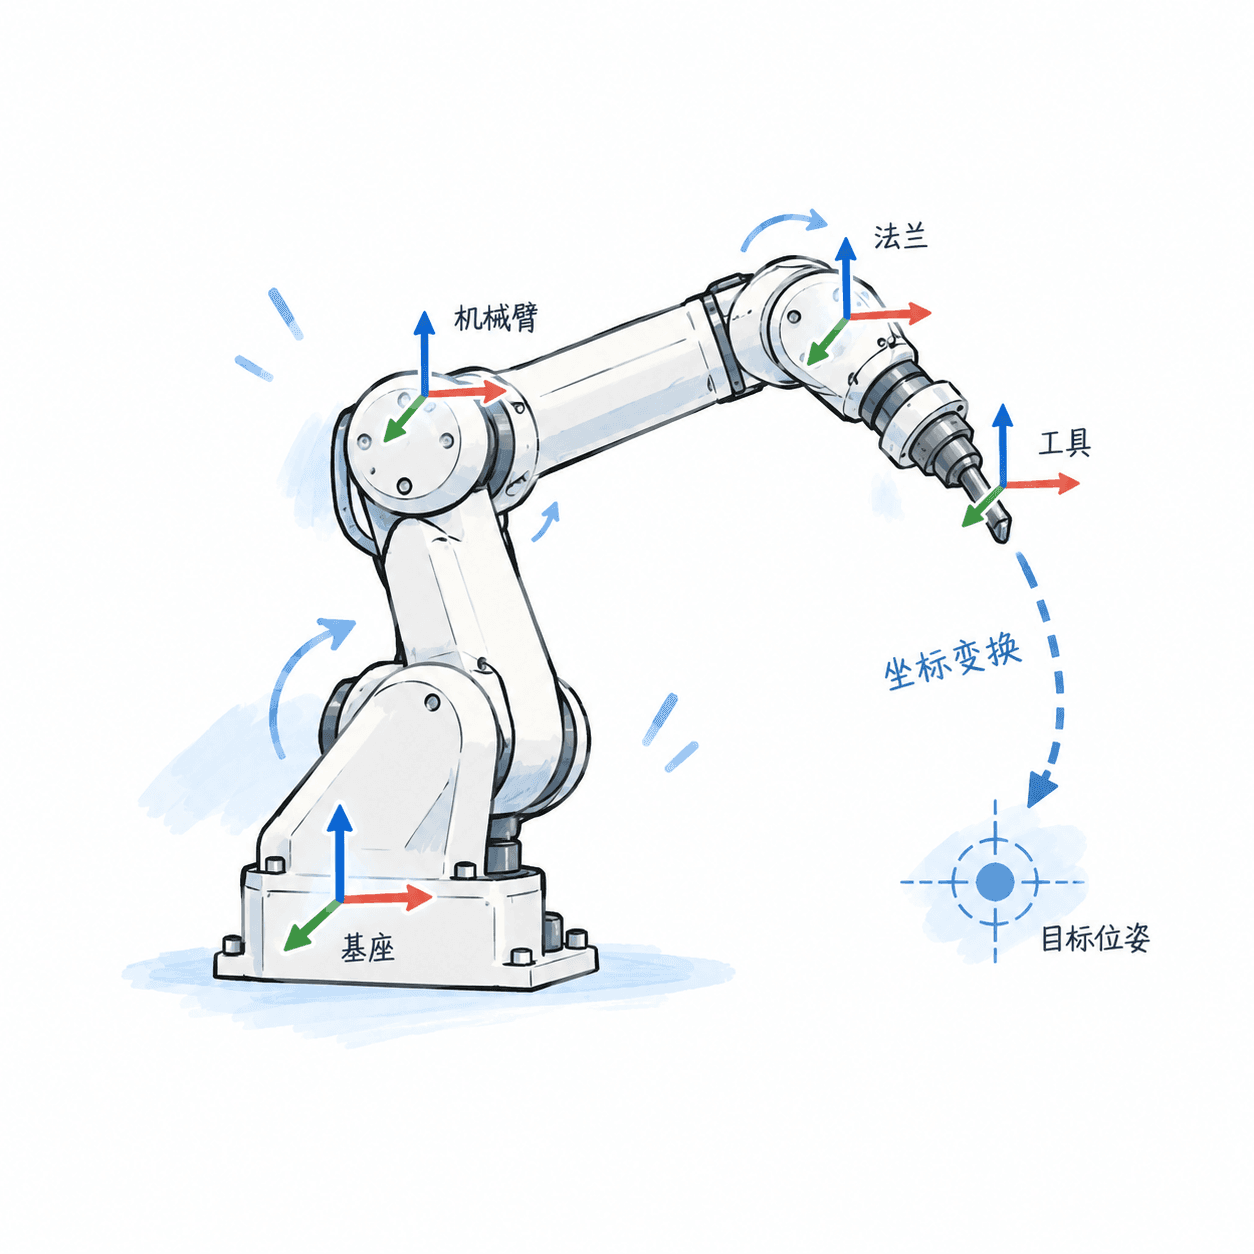
机器人运动学:从坐标变换到位姿求解
机械臂抓取点对不上、末端姿态异常,常由坐标约定与运动学模型错误引起。课程使用 Python 3.12、NumPy 2.x 和 SciPy 贯通刚体变换、DH 建模、正逆运动学、雅可比与奇异性分析,并覆盖工具和相机坐标映射。学完可搭建可验证的末端位姿求解链,判断目标可达性,并定位坐标转换与数值逆解错误。
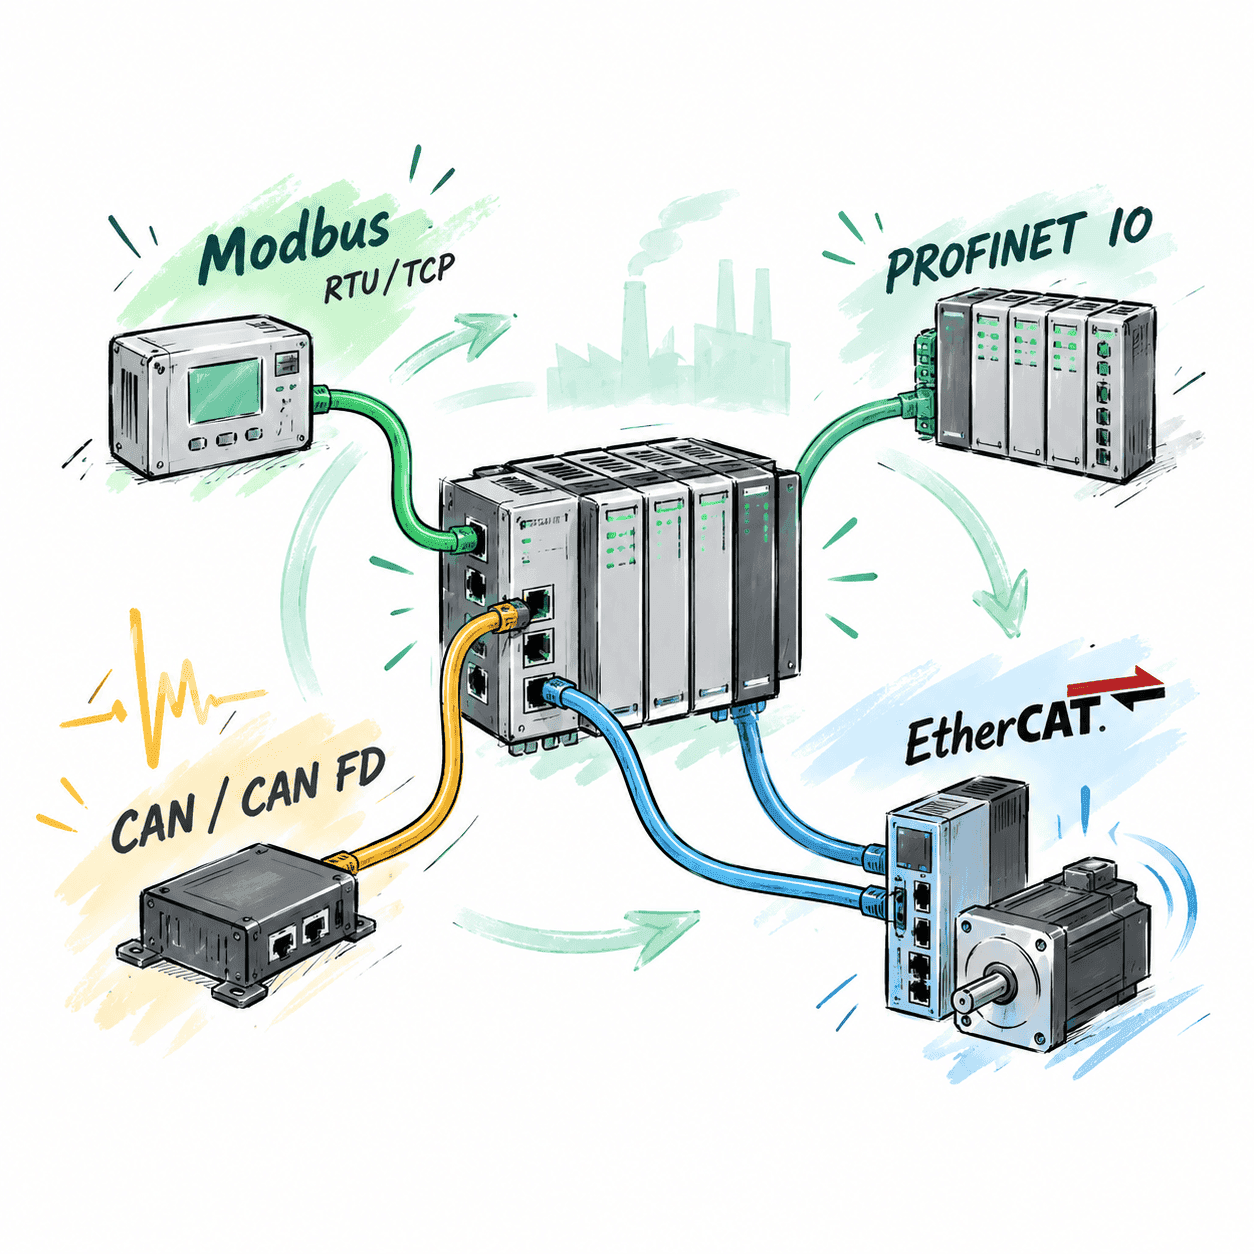
工业通信协议实战:Modbus 到 EtherCAT
串口参数、终端电阻、设备命名或周期时序任一处配置错误,都可能让现场通信失效。课程以 Modbus RTU/TCP、PROFINET IO、Classical CAN/CAN FD 与 EtherCAT 为主线,结合抓包、总线负载、状态机和故障注入,训练从接线组态到通信验证、性能判断和跨协议排障的完整能力。
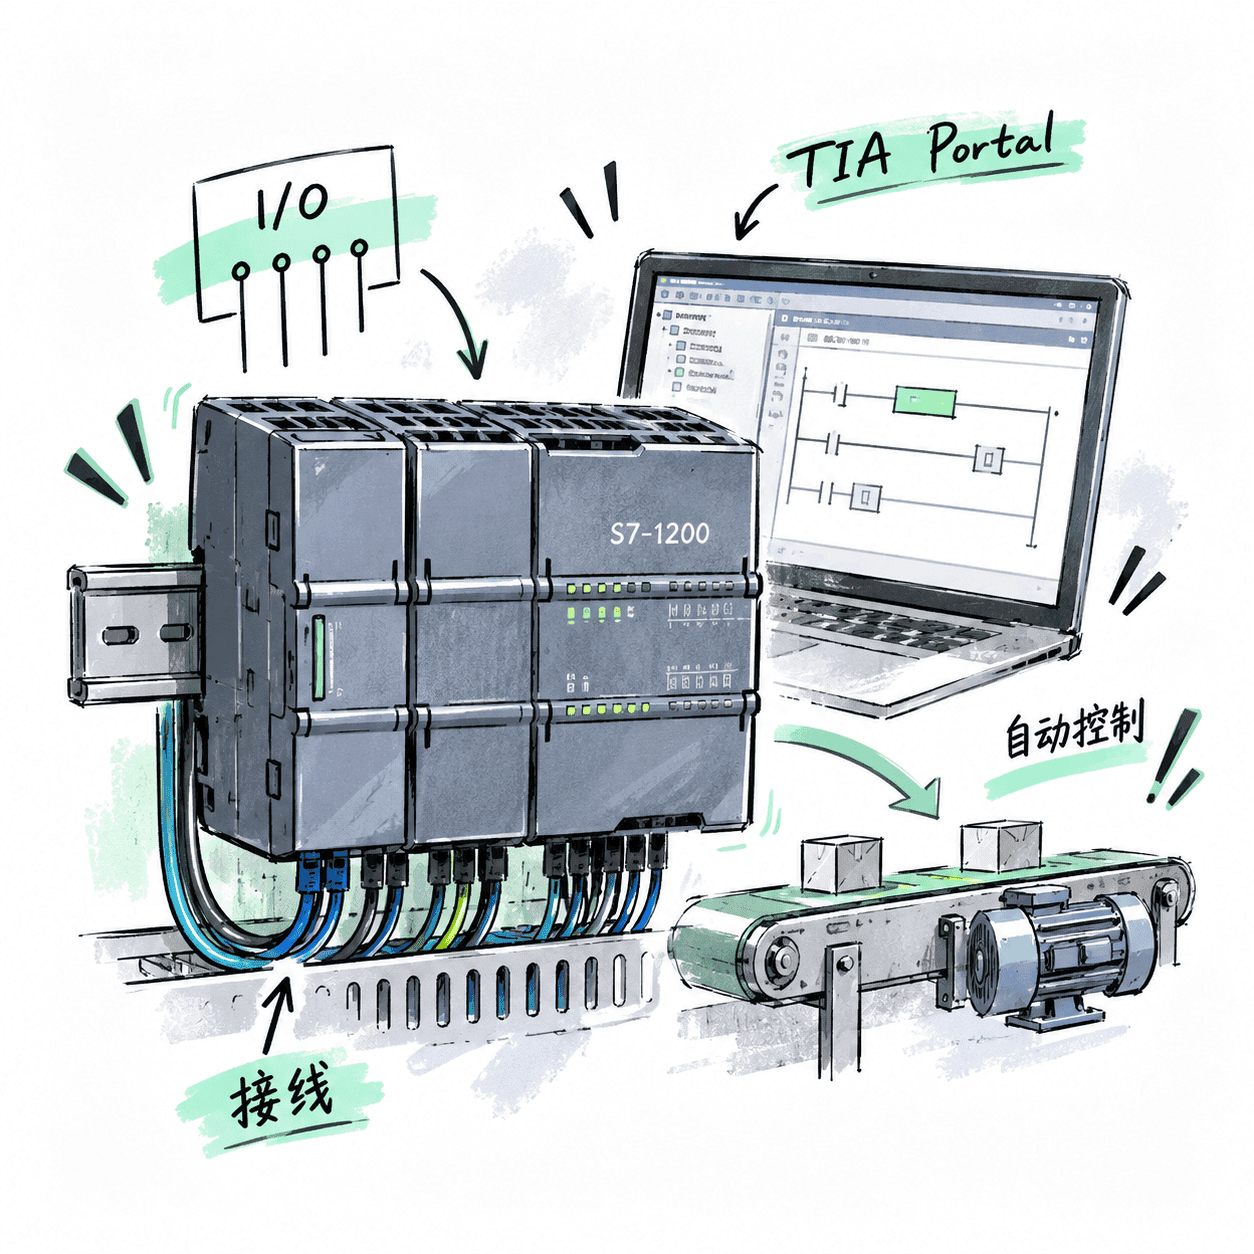
S7-1200 PLC编程:从接线到自动控制
PLC项目常卡在接线、地址、扫描逻辑和现场联调之间,程序能编译并不代表设备能可靠运行。课程围绕西门子S7-1200与TIA Portal,从硬件组态、I/O映射和LAD编程逐步做到程序块设计、模拟量处理、设备联锁、HMI通信与故障诊断,最终完成一套可下载、可监控、可排障的输送线控制项目。
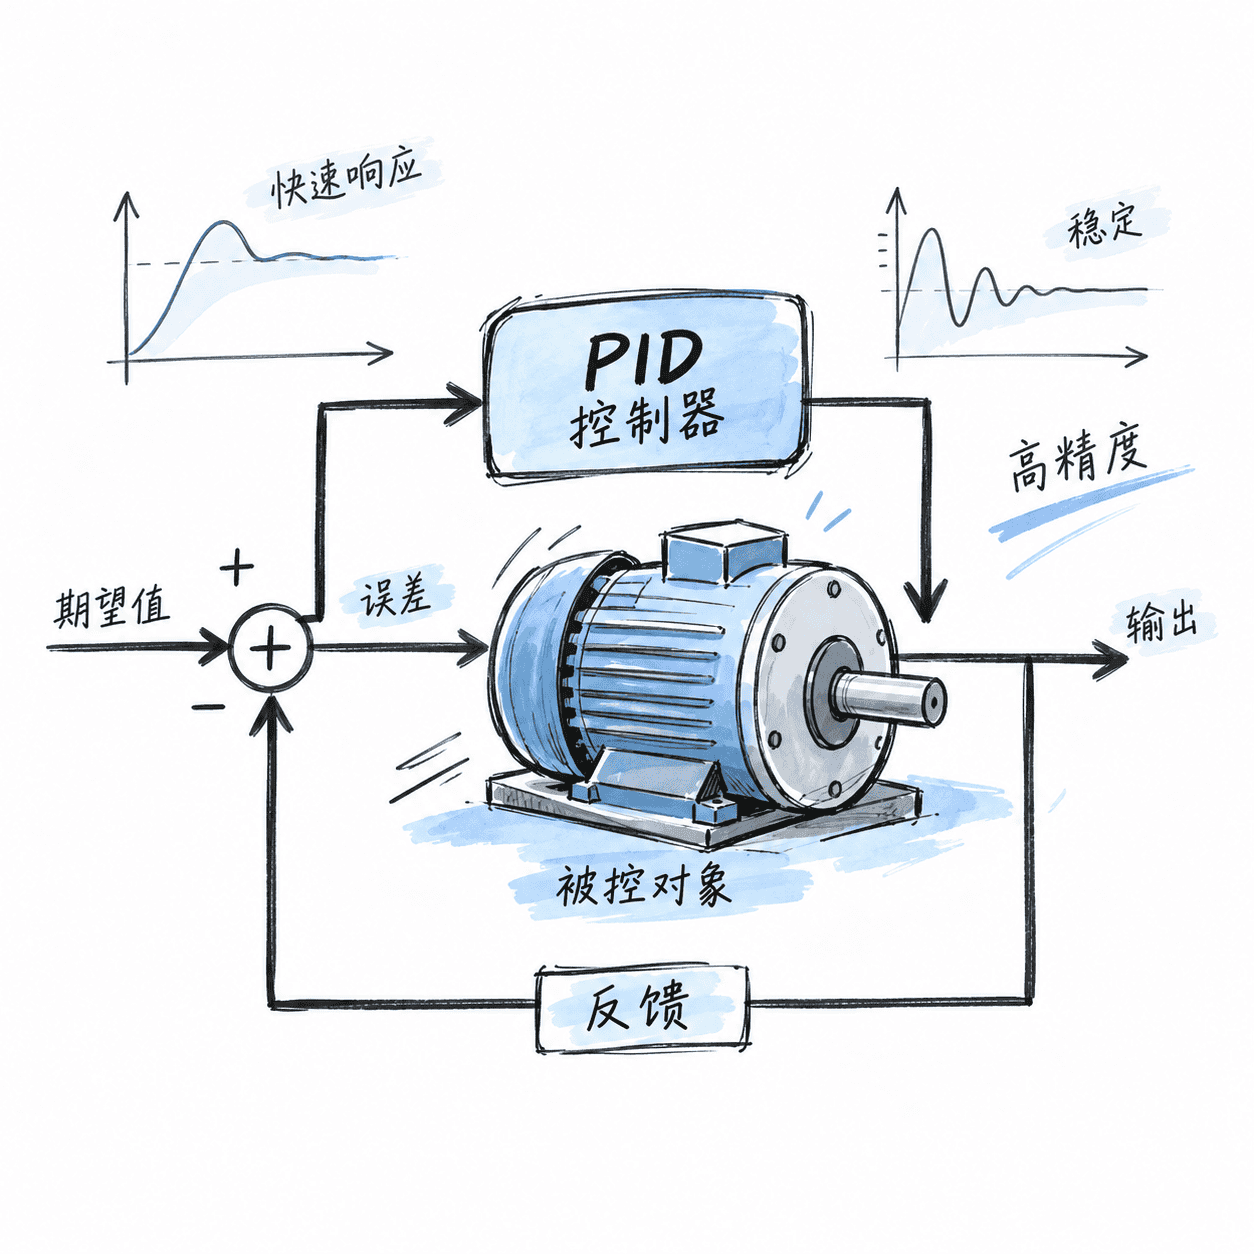
自动控制原理:从建模分析到控制器设计
电机、温控、电源与姿态控制都需要在响应速度、稳态精度和稳定裕度之间权衡。课程从反馈结构和数学建模出发,依次训练时域、根轨迹与频域分析,再完成PID、校正网络、状态空间和离散控制设计,最终能独立完成一个可验证的闭环控制方案。