
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
全部方向 · 492 门教程
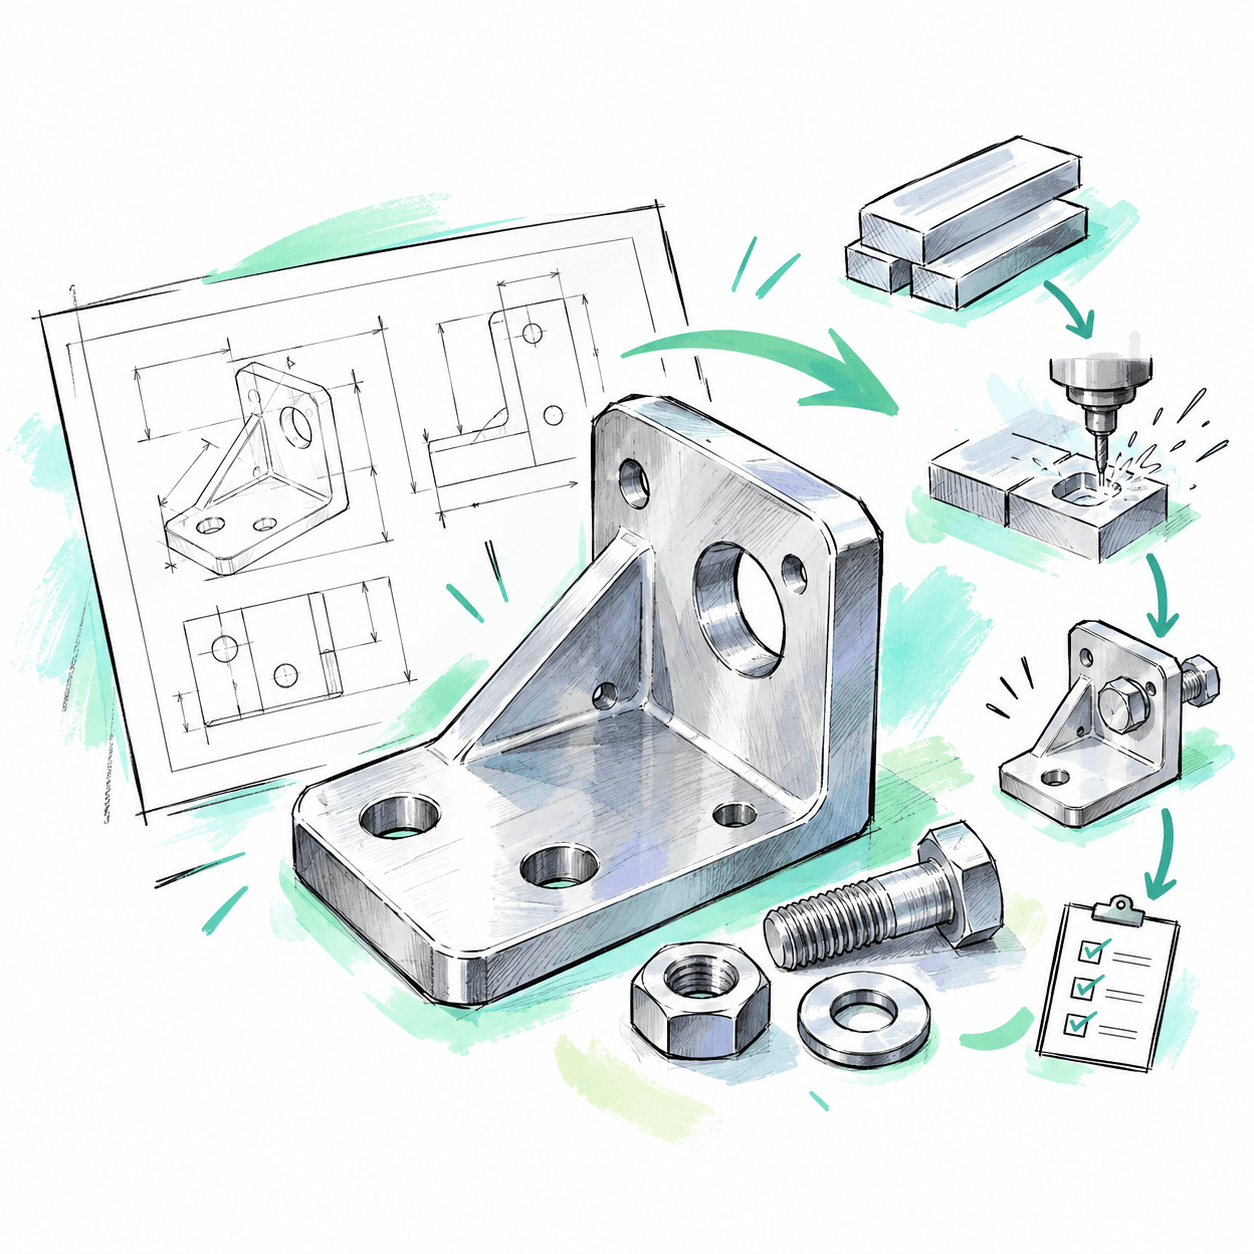
制造工程基础:从设计图纸到稳定量产
零件设计通过评审后,仍可能在加工、装配或试产中暴露公差失控、成本偏高与节拍不足。课程以铝合金安装支架及紧固组件为贯穿案例,串联图纸解读、材料与工艺选择、可制造性评审、工序规划、装配、检验控制和量产导入。学习者最终能够形成工艺卡、质量控制要点、成本产能估算和试产放行依据,判断设计能否以可控成本稳定生产。
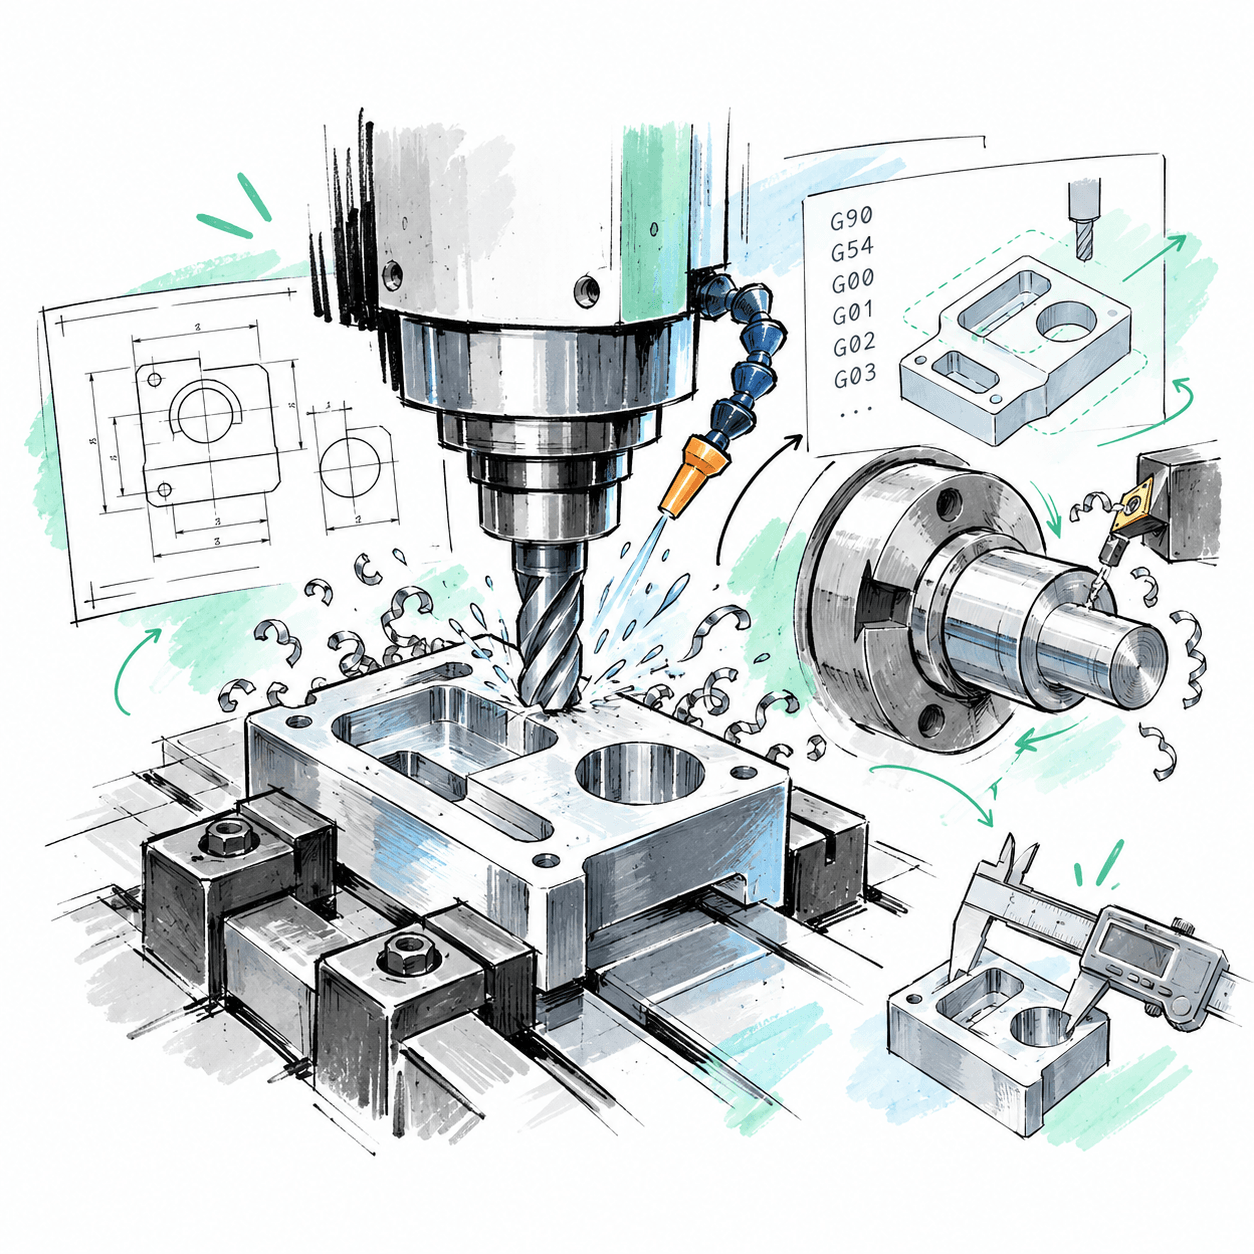
CNC 数控加工:从工艺编程到首件检验
数控加工的尺寸超差、刀路干涉和报警,常源于工艺、坐标与操作脱节。课程以三轴铣削和两轴车削为主线,采用常见ISO G/M代码与FANUC风格指令,涵盖工程图识读、工艺卡编制、装夹选刀、切削参数、手工编程、CAM仿真和首件检验。完成后可核验程序安全性、修正刀具补偿、分析尺寸偏差;实体机操作须遵循现场安全规程。
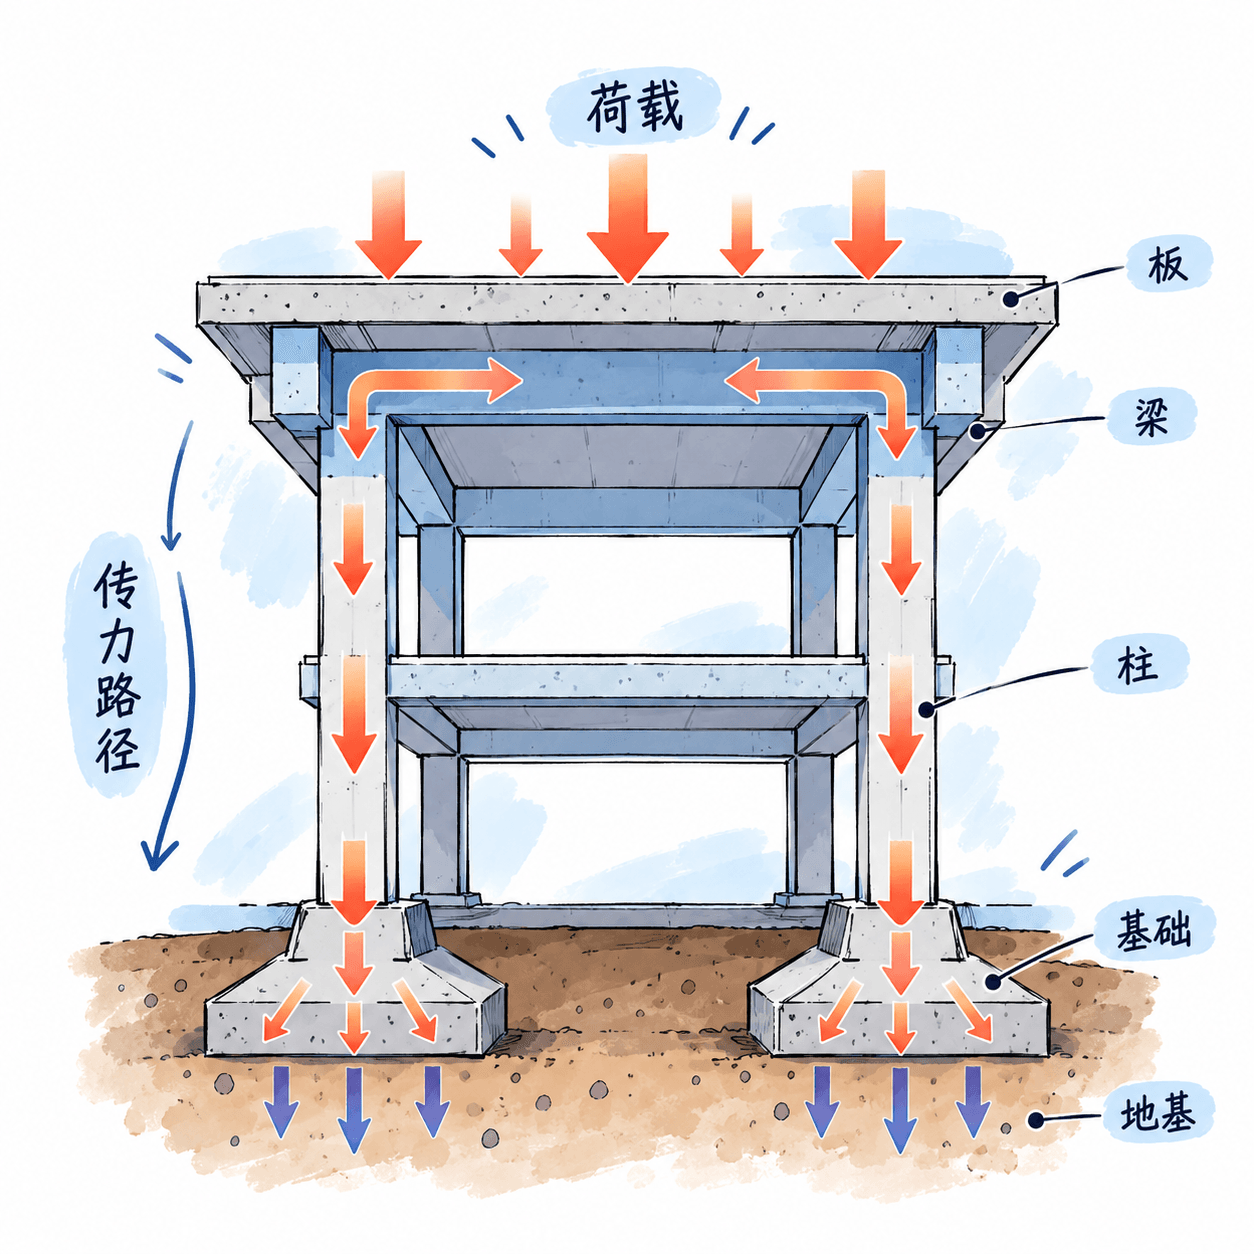
土木工程基础:读懂荷载传递与结构选材
看建筑平面图时,梁柱板的作用不清晰;遇到风、人员使用和自重等荷载,也难以判断它们如何传到地基。课程以典型房屋结构为主线,用受力图、平衡方程和简化计算解释荷载路径、梁柱内力、变形稳定、混凝土与钢材性能,以及常见结构体系和基础形式。完成后可对简单构件做初步受力估算、识别风险信号,并明确工程设计需要进一步核验的条件。
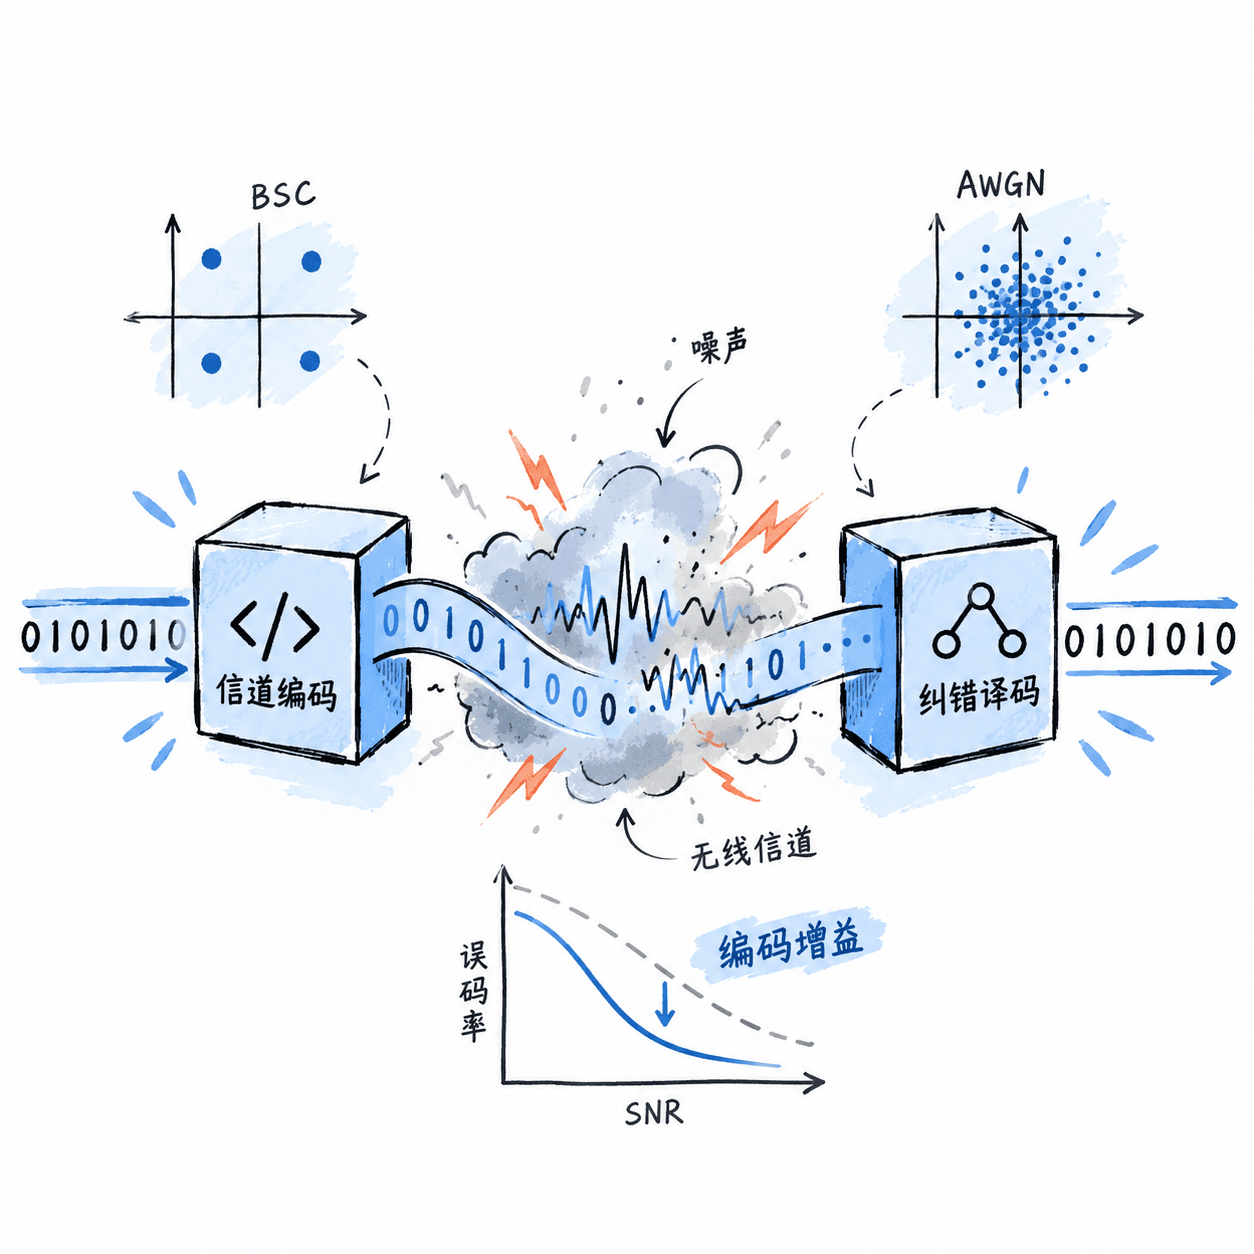
信道编码与纠错:用仿真验证可靠传输
无线链路中的噪声和突发干扰会造成误码,单纯提高发射功率难以兼顾可靠性与带宽。课程从 BSC、AWGN 和误码指标建立评估基线,梳理信道容量、线性分组码、循环码、卷积码及 LDPC、Polar 等纠错原理,再结合交织、HARQ 和 Python 仿真比较编码增益、时延与计算开销。学习后可针对不同错误模式与资源约束,判断纠错码型并验证译码效果。
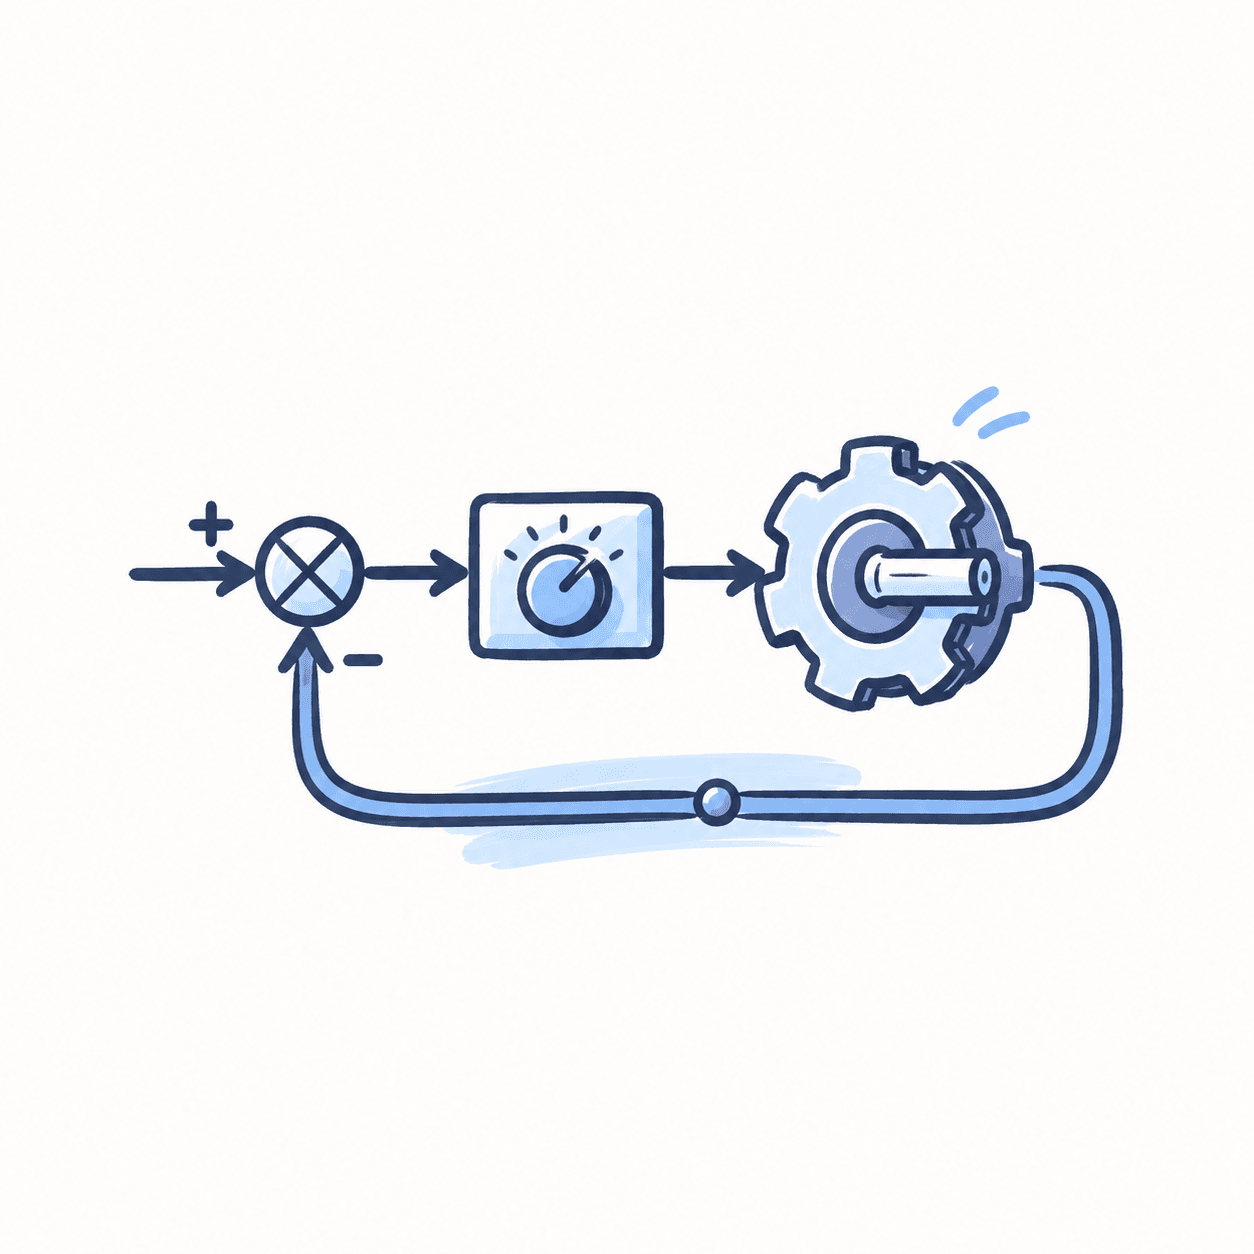
自动控制基础:从反馈建模到闭环设计
温控和电机调速等系统即使拥有明确的目标值,也会因为负载变化、测量噪声和执行器限制出现偏差或振荡。课程以反馈回路为主线,从物理建模、传递函数和时域响应出发,逐步连接稳定性判据、频率响应、PID整定与状态空间方法,再通过离散控制和综合仿真检验设计结果。学习者将能够依据误差、稳定裕度和扰动试验评价控制器的可靠性,并定位常见闭环问题。
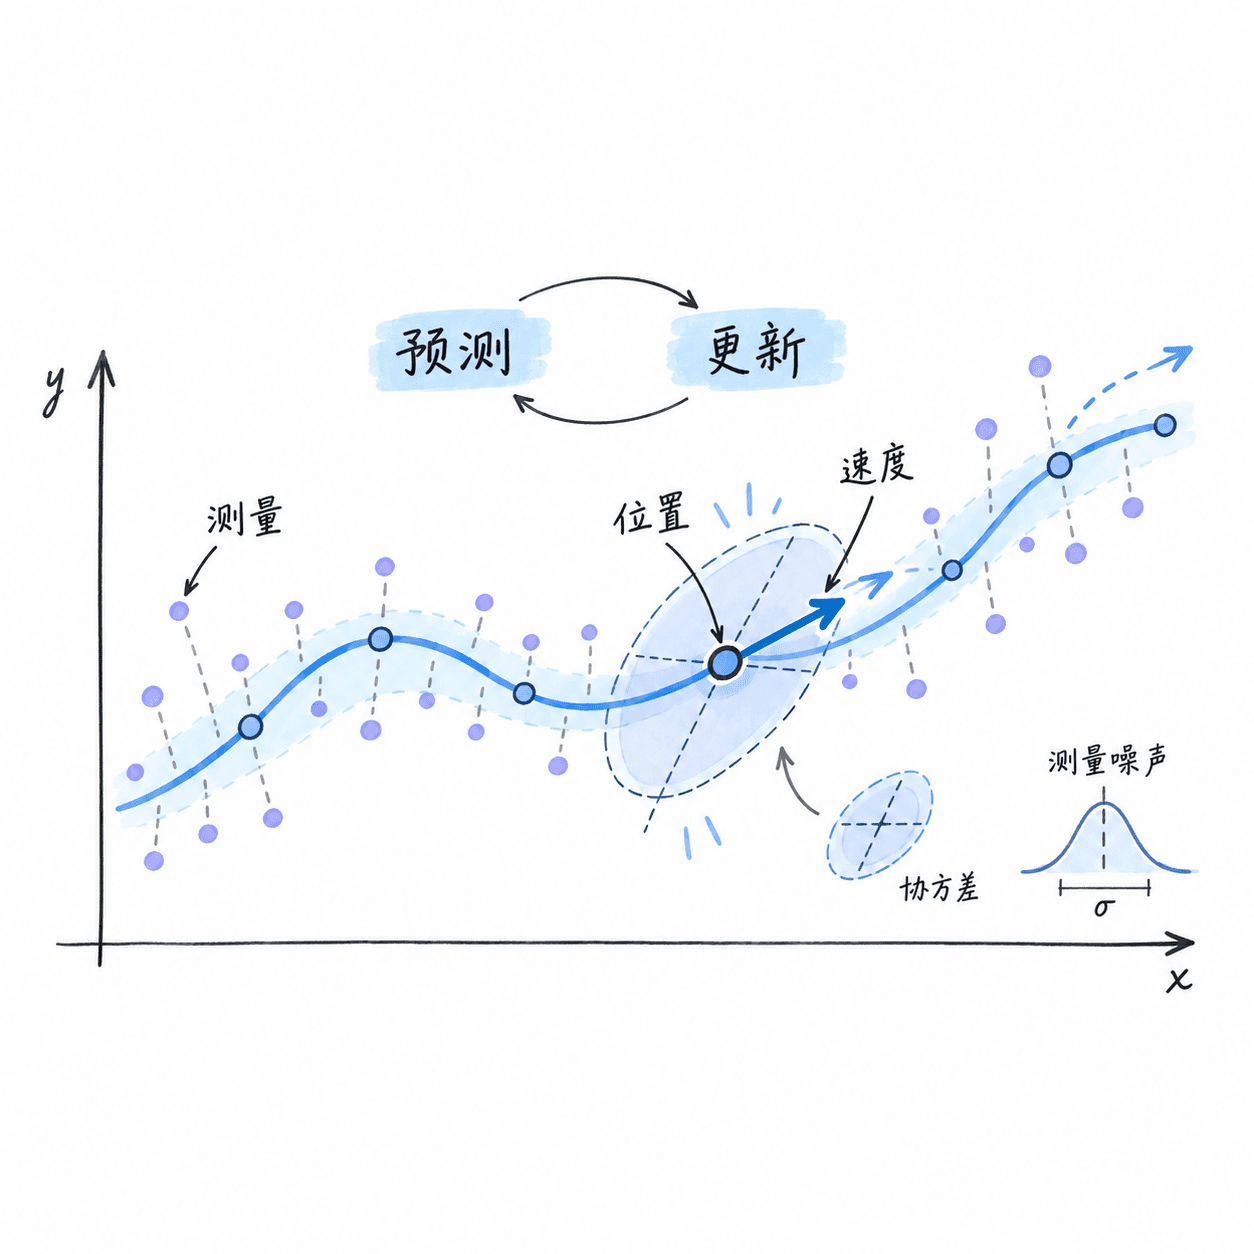
卡尔曼滤波:从带噪测量到位置速度估计
机器人跟踪与反馈控制需要从带噪声的传感器读数中估计位置和速度,直接使用原始测量容易产生抖动与误判。课程从离散状态空间模型出发,讲解卡尔曼预测更新、协方差传播与增益计算,使用 Python 完成运动状态估计,处理噪声调参、测量丢失和离群值。结课后可借助误差与新息诊断估计质量,判断滤波结果是否可信,并将估计状态用于反馈控制。