
Rust / 系统课时
排查异步测试中的竞态失败
排查异步测试中的竞态失败
异步测试偶发失败,通常不是断言随机出错,而是测试把任务调度顺序、共享状态可见性或固定时间等待当成了确定事实。排查时应先找出测试依赖了哪个时序假设,再把它改成可验证的同步条件。
学习目标
- 区分共享状态、任务调度和固定 sleep 导致的竞态
- 使用确定性的同步条件替代时序猜测
- 用并发执行和断言定位偶发失败的真正原因
先识别竞态来源
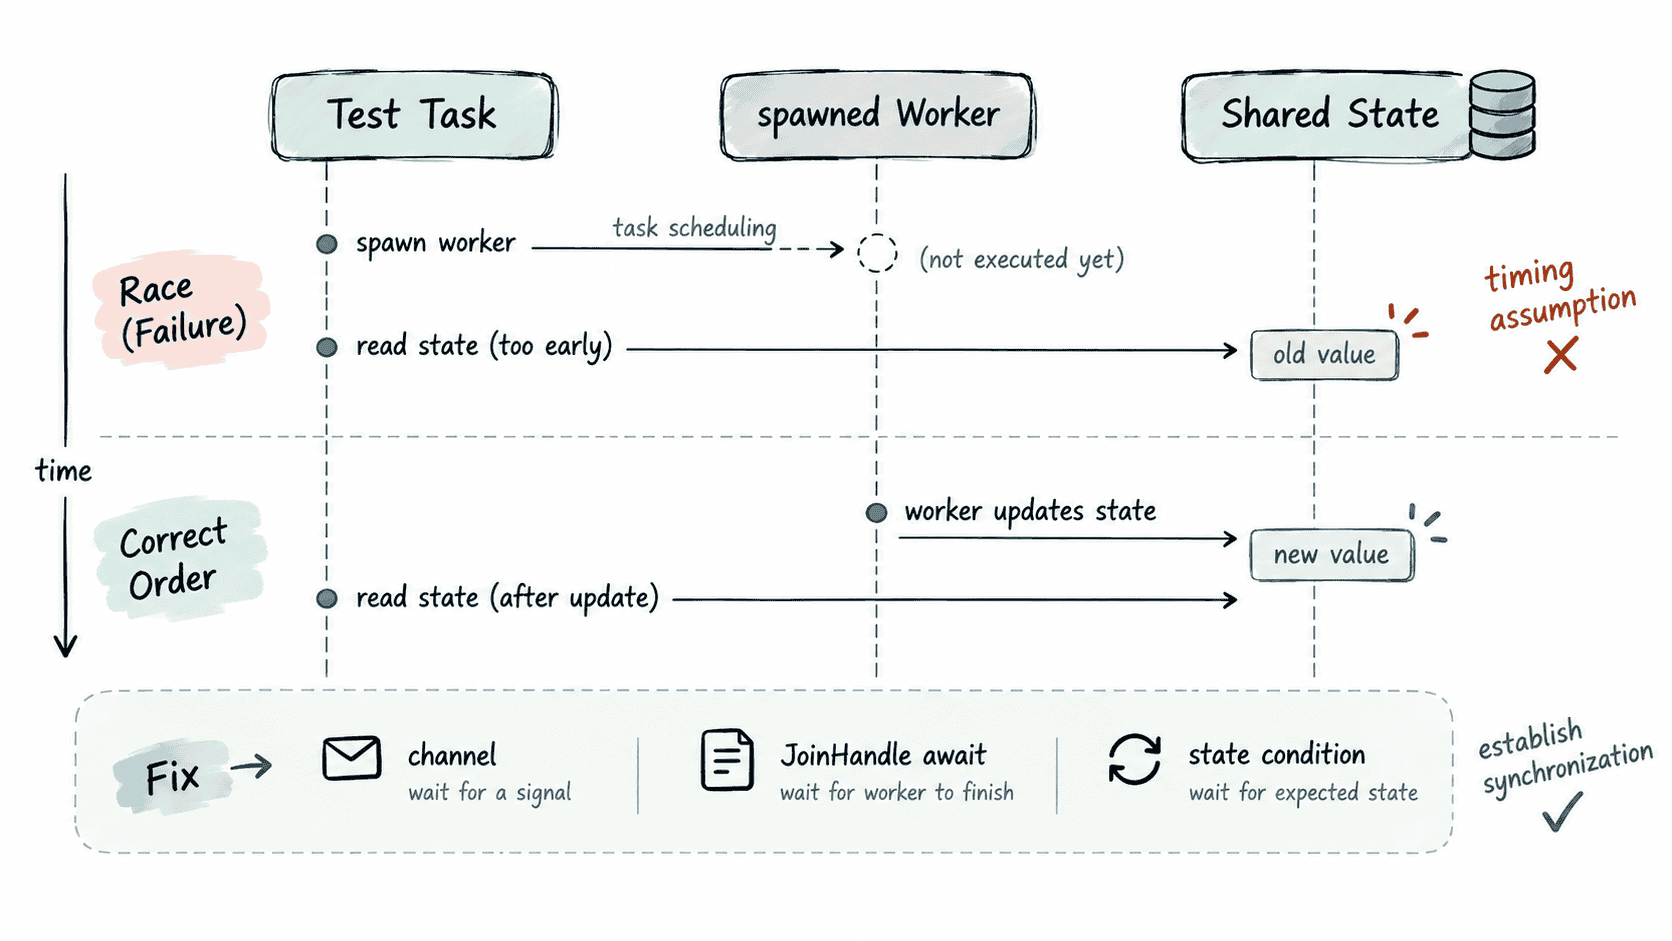
异步测试中的常见模式是:测试启动任务,任务稍后修改共享状态,测试线程随后立即读取状态。两个动作之间没有建立同步关系时,任务可能已经运行,也可能尚未运行,因此同一测试会出现时好时坏的结果。
用确定性条件替代 sleep
最典型的脆弱测试是“启动任务后 sleep 10 毫秒,再断言状态”。它看似给后台任务留出了时间,但 10 毫秒并不等于任务一定完成。机器负载、调度时机和 CI 环境变化都可能让这个假设失效。
可以直接等待任务完成,让断言发生在明确的生命周期边界之后。
#[cfg(test)]
mod tests {
    use std::sync::{Arc, Mutex};

    #[tokio::test]
    async fn waits_for_worker_before_asserting() {
        let state = Arc::new(Mutex::new(0));
        let worker_state = Arc::clone(&state);

        let handle = tokio::spawn(async move {
            *worker_state.lock().expect("state lock poisoned") = 1;
        });

        handle.await.expect("worker panicked");
        assert_eq!(*state.lock().expect("state lock poisoned"), 1);
    }
}
预期结果
running 1 test
test tests::waits_for_worker_before_asserting ... ok
这里并没有依赖固定等待时间,而是用 JoinHandle::await 明确表示“worker 已经结束”。对于更复杂的生产代码,还可以用 Notify、channel 或其他业务层完成信号建立同步关系。
检查共享状态是否成为竞态源
共享状态本身不一定有问题,危险在于多个任务对它的读写缺少明确的先后关系。例如一个任务负责更新状态,另一个任务负责读取状态;即使使用 Mutex 保证单次访问安全,也不能自动保证读取一定发生在更新之后。
因此要区分两个问题:数据访问是否安全,以及数据何时应该可见。前者可以由锁解决,后者通常需要任务完成通知、channel 或显式状态条件。
处理任务调度差异
Tokio 的任务执行顺序不应在测试里被假定为固定顺序。启动多个任务后,测试不能因为本机连续运行多次都得到某个顺序,就把这个顺序写进断言。
#[cfg(test)]
mod tests {
    use tokio::join;

    #[tokio::test]
    async fn checks_both_tasks_without_assuming_order() {
        let (left, right) = join!(
            async { "left" },
            async { "right" },
        );

        let mut values = [left, right];
        values.sort_unstable();
        assert_eq!(values, ["left", "right"]);
    }
}
预期结果
running 1 test
test tests::checks_both_tasks_without_assuming_order ... ok
这里验证的是两个任务都得到预期结果,而不是假设某个任务必须先完成。测试的断言对象应该是业务要求,而不是运行时恰好表现出的调度顺序。
定位偶发失败的顺序
排查时先看测试是否出现固定 sleep、共享可变状态、多个 spawn、channel 收发或“先启动、后立即断言”的结构;再问每个断言前到底建立了什么同步条件。最后把不确定的时间关系改成可观察事件,并重复运行测试验证失败是否消失。
一个可靠的异步测试,应当能说清楚“为什么此刻一定可以断言”。当这个答案来自任务完成、消息到达或明确状态条件,而不是“通常几十毫秒后就会发生”,竞态问题才真正得到解决。