
半导体与芯片 / 系统课时
从振荡器解释芯片时钟信号来源
从振荡器解释芯片时钟信号来源
数字芯片中的寄存器需要按照统一节拍更新数据,但这个节拍并不会凭空产生。本课从振荡器出发,解释 RC 振荡器和晶体振荡器如何产生周期信号,以及芯片如何将时钟送到各个寄存器。最后通过具体算例理解时钟精度、抖动和启动稳定时间为什么会影响芯片运行。
学习目标
- 解释 RC 振荡器、晶体振荡器产生周期信号的基本机制及适用场景。
- 识别时钟源、PLL、分频器、时钟分配网络与寄存器之间的关系。
- 使用频率误差、抖动和稳定时间估算数字芯片的时序风险。
时钟信号从哪里产生
数字电路中的时钟通常是一种周期性变化的电压信号。以常见的 CMOS 数字电路为例,时钟在低电平和高电平之间切换,寄存器可以在指定边沿采样输入数据。
时钟频率 与周期 的关系为:
例如,频率为 100 MHz 的时钟,每秒完成一亿个周期,周期为 10 ns。对于上升沿触发的寄存器,理想情况下每隔 10 ns 就出现一次新的采样机会,但寄存器是否更新还取决于时钟使能等控制条件。
振荡器是时钟源的常见实现方式。它利用电路中的反馈、储能或者谐振特性,在持续供电时产生周期变化。振荡器输出通常还需要经过整形、缓冲或频率处理,才能成为数字逻辑使用的时钟。
需要区分三个概念:
- 振荡器:产生周期信号的电路,可以位于芯片内部,也可以作为外部器件。
- 时钟信号:供寄存器、计数器和其他同步逻辑使用的电信号。
- 时钟频率:每秒的时钟周期数,不等于处理器每秒执行的指令数。
例如,一个处理器使用 100 MHz 时钟,并不意味着每秒一定执行一亿条指令。流水线停顿、存储器等待和每条指令所需的周期数都会影响实际吞吐量。
RC 振荡器如何形成周期变化
RC 振荡器利用电阻和电容控制时间间隔。电容通过电阻充电或放电,其电压随时间变化。当电压达到比较器或施密特触发器的阈值时,电路切换状态,改变电容的充放电方向或路径,随后重复这一过程。
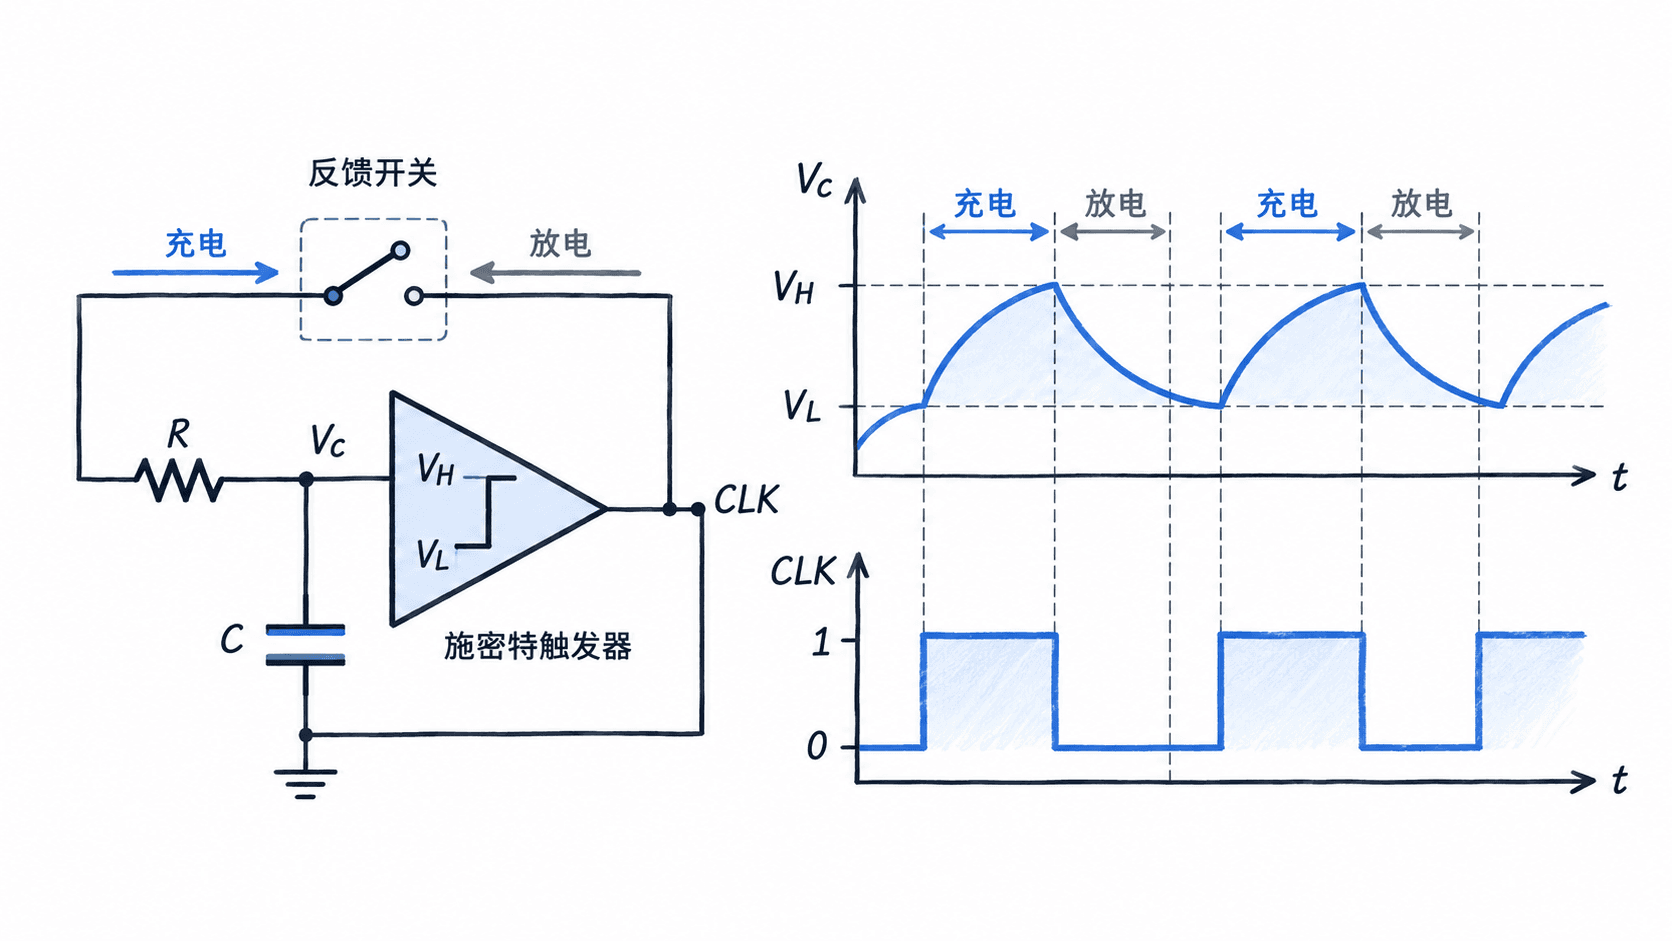
RC 时间常数定义为:
假设电阻为 10 kΩ、电容为 100 nF,则时间常数为 1 ms。这里的 1 ms 不是振荡周期,而是电容电压以指数规律变化的特征时间。真实振荡周期还取决于阈值电压、反馈结构及充放电路径。
以一个理想化的施密特触发器 RC 振荡器为例,假定电容在电源电压的三分之一与三分之二之间充放电,充放电电阻均为 10 kΩ,电容为 100 nF,则每个半周期约为:
整个周期约 1.386 ms,频率约为 722 Hz。这个结果仅适用于给定阈值和电路假设,不能直接套用到所有 RC 振荡器。
RC 振荡器结构相对简单,适合对频率精度要求不高的内部时钟、低成本控制器以及看门狗等功能。实际芯片内部的 RC 振荡器也可能经过工厂校准,以减小初始频率误差。
它的主要限制是频率容易随工艺、温度和电源电压变化。假设一个标称 8 MHz 的 RC 时钟在某种条件下偏差为 +2%,实际频率就达到 8.16 MHz,使用该时钟直接计量的时间也会相应偏短。
晶体振荡器为何更准确
晶体振荡器利用石英晶体的压电效应和机械谐振特性。晶体在交流电场作用下产生机械振动,并在特定频率附近表现出较高的品质因数。配合放大器和反馈网络,就可以形成频率相对稳定的振荡。
常见微控制器使用外接石英晶体和片内振荡放大器,或者直接使用封装好的有源晶体振荡器模块。前者的晶体本身不是完整的时钟源,必须搭配合适的振荡电路;后者通常能够直接提供数字时钟输出。
| 比较项目 | RC 振荡器 | 石英晶体振荡器 |
|---|---|---|
| 主要定时依据 | RC 充放电及阈值 | 石英机械谐振 |
| 初始精度 | 取决于工艺和校准 | 通常较高,取决于晶体规格及负载 |
| 温度影响 | 可能较明显 | 通常较小,但仍存在温度漂移 |
| 启动特点 | 通常较快 | 需要建立并稳定振荡 |
| 常见用途 | 内部时钟、低成本定时 | 通信参考时钟、精确定时 |
假设一只晶体的频率容差为 ±20 ppm,标称频率为 16 MHz。20 ppm 表示每百万份中偏差 20 份,因此初始频率偏差为:
实际频率可能处于 15,999,680 Hz 至 16,000,320 Hz 之间。这只是指定条件下的初始容差计算,还要考虑温度稳定度、老化以及负载电容引起的偏移,不能当成全工作寿命的误差保证。
设计外接晶体电路时,不能只看标称频率。还应检查数据手册中的负载电容 CL、等效串联电阻 ESR 和驱动电平要求。负载不匹配可能使晶体频率偏移,甚至影响启动可靠性。
时钟怎样送到整块芯片
振荡器的原始频率不一定等于处理器或外设实际使用的频率。许多数字芯片会通过 PLL(锁相环)、分频器和时钟分配网络,把参考时钟转换成不同模块所需的工作时钟。
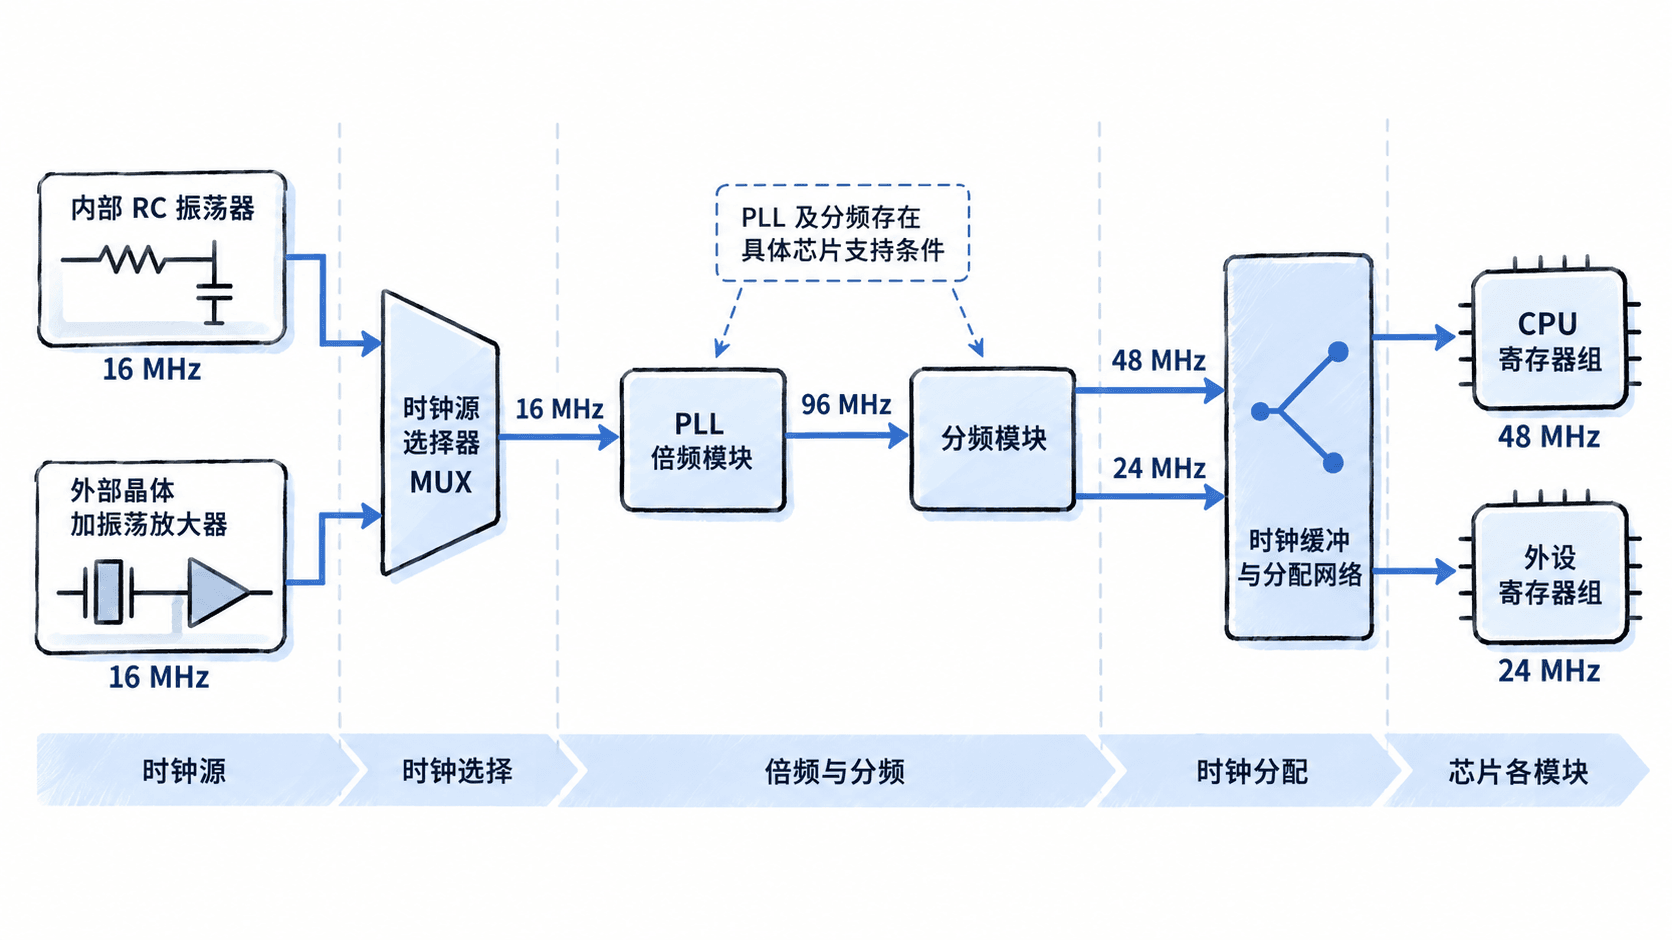
例如,一颗支持相应 PLL 配置的微控制器,使用 16 MHz 晶体作为参考时钟,可以经 PLL 生成 96 MHz 时钟,再分别通过分频器形成 48 MHz 与 24 MHz 时钟,供不同模块使用。这个数字组合是原理示例,不代表任意芯片均支持这样的配置。
各个模块的职责如下:
- 时钟源选择器在内部 RC、外部晶体等可用时钟源之间选择输入。
- PLL 根据参考信号建立相位和频率关系,实现规定范围内的倍频或频率合成。
- 分频器按指定分频比产生较低频率的时钟,例如 96 MHz 经四分频得到 24 MHz。
- 时钟缓冲器和分配网络驱动大量寄存器时钟端,控制负载、传播延迟和不同路径之间的到达时间差。
对于寄存器数量庞大的芯片,不能简单用一根导线把时钟连接到所有寄存器。长导线和大量输入电容会降低信号边沿质量,并产生不同的传播延迟。实际设计会采用分级缓冲和时钟树综合等方法控制时钟偏斜。
时钟门控则用于在模块空闲时停止不必要的时钟翻转,从而降低动态功耗。门控应采用适当的无毛刺电路,不能随意用普通组合逻辑与门直接截断时钟,否则可能产生异常短脉冲。
精度、抖动和偏斜分别影响什么
这三个指标都与时钟有关,但描述的不是同一问题。
- 频率精度:实际平均频率与目标频率之间的偏差,通常以百分比或 ppm 表示。
- 时钟抖动:时钟边沿相对理想时间位置发生的短期变化,可使用周期抖动、边沿抖动等不同指标衡量。
- 时钟偏斜:同一个时钟边沿到达不同寄存器时钟端的时间差。
以 100 MHz 时钟为例,理想周期为 10 ns。假设某两个相邻采样边沿之间的实际间隔为 10.08 ns,那么这个周期相对标称周期偏长 80 ps。单次观察不能据此认定振荡器的平均频率误差为 0.8%,也不能直接推导全部抖动统计指标。
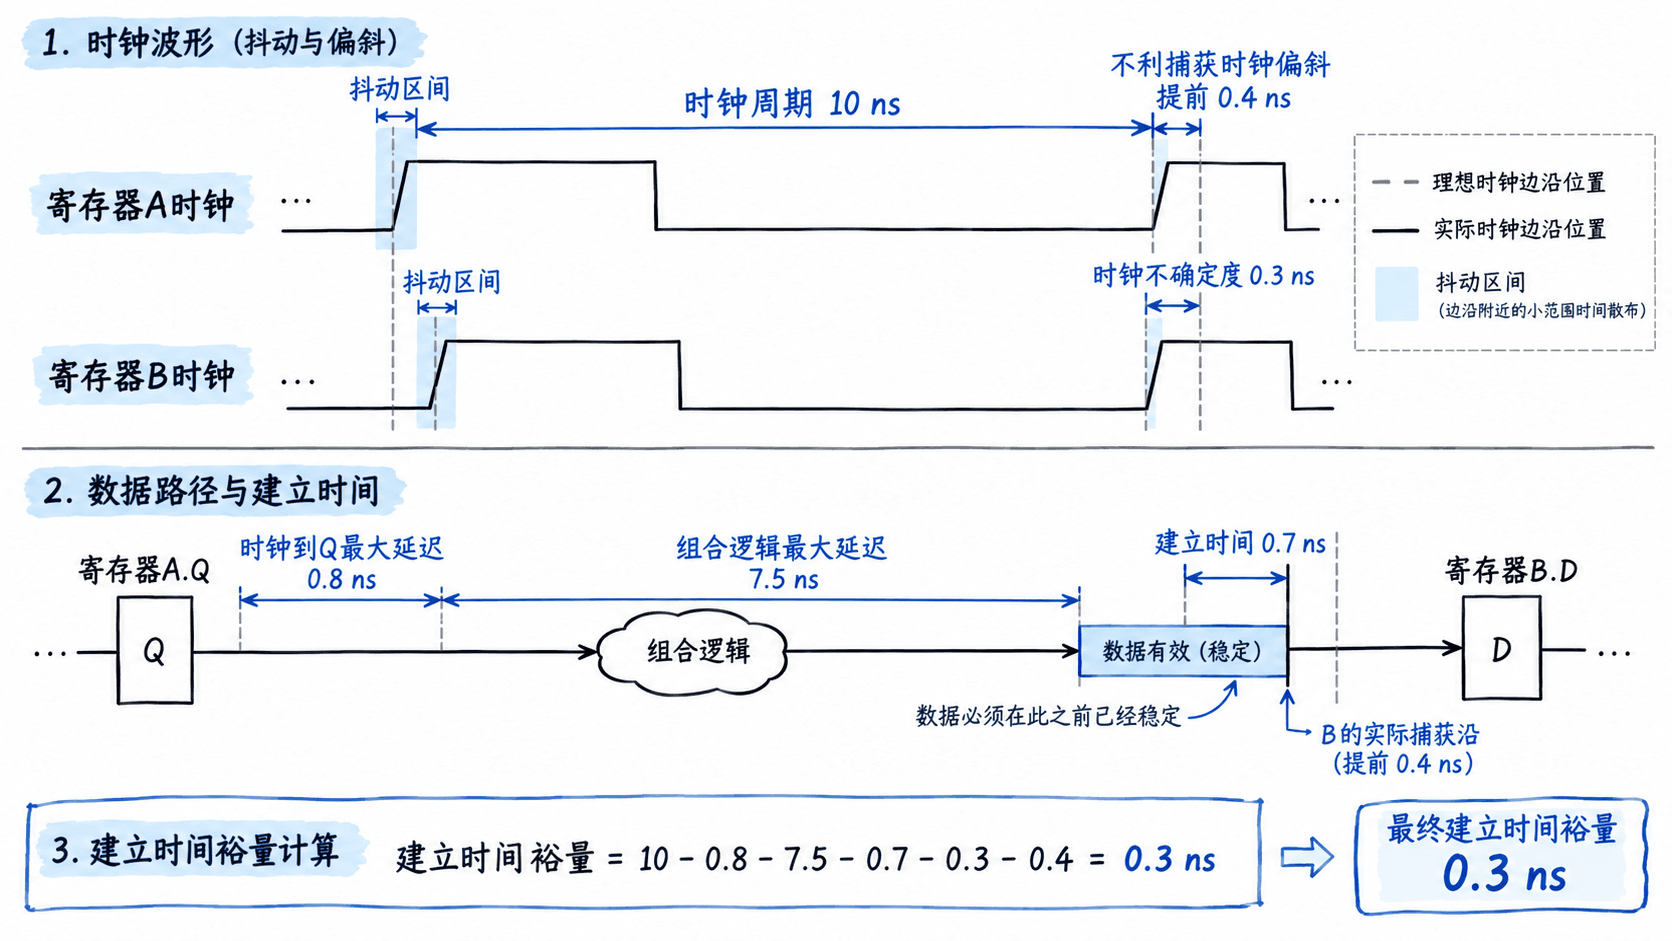
对于由寄存器 A 向寄存器 B 传输数据的同步电路,数据必须在 B 的采样边沿到来之前满足建立时间要求。若时钟周期为 10 ns,A 的时钟到 Q 最大延迟为 0.8 ns,组合逻辑最大延迟为 7.5 ns,B 的建立时间为 0.7 ns,则在忽略时钟偏斜和不确定度时,建立时间裕量为:
如果设计额外预留 0.3 ns 时钟不确定度,并出现 0.4 ns 的不利捕获时钟偏斜,建立时间裕量便缩小到 0.3 ns。这里的偏斜方向假定为捕获时钟提前到达;若方向相反,对建立时间的作用也会不同。
为什么时钟启动后不能立即使用
振荡器通电后不一定立刻输出满足要求的时钟。晶体需要经历振荡幅度建立过程,PLL 还需要时间完成锁定。在此期间,输出频率、相位或振幅可能尚未满足正常工作要求。
典型微控制器可以采用以下启动控制顺序:
- 上电复位后先使用芯片规定的安全时钟源,例如内部 RC 时钟。
- 配置并启用外部晶体振荡器,等待硬件给出的振荡器就绪状态。
- 如需使用 PLL,配置参考输入、倍频及分频参数,启动 PLL 并等待锁定状态。
- 按芯片要求配置供电档位和 Flash 等待周期,再切换系统时钟源。
- 读取系统时钟状态或使用允许输出时钟的专用引脚检查实际频率。
具体状态位名称、启动超时和切换限制必须以目标芯片参考手册为准,不能把某个厂商的寄存器名称直接套到另一颗芯片上。
例如,某系统要求外部时钟在启动后的 10 ms 内就绪,可以将 10 ms 作为系统设计的超时预算,但不能因此认定所有晶体都能在 10 ms 内稳定。应依据晶体、板级电路、温度范围和芯片规格验证最坏启动时间。
如果 PLL 未锁定就切换系统时钟,可能导致 CPU 工作异常或外设通信失败。稳妥的实现应在超时后保持安全时钟,记录启动故障,并根据产品要求重试或进入降级模式。
判断时钟系统是否可靠,可以从三个实际问题入手:参考频率的长期误差是否满足通信与计时要求,时钟边沿的不确定度是否留有足够时序裕量,以及上电或时钟切换时是否确实等到稳定状态。三项都通过验证,时钟才能可靠地为寄存器和数字逻辑提供运行节拍。