
游戏美术与资产 / 系统课时
加入手臂 IK 与 FK 切换
加入手臂 IK 与 FK 切换
本节将为角色手臂建立 IK 与 FK 两套控制方式,并处理两种模式切换时容易出现的姿态跳变问题,让动画师可以根据动作需求选择更合适的操作方式。
学习目标
- 理解手臂 IK 和 FK 在动画制作中的区别。
- 掌握手臂双系统绑定的基本结构。
- 能够设计平滑的 IK/FK 切换流程。
理解手臂 IK 与 FK 的使用场景
手臂动画中,IK 和 FK 适合不同类型的动作。
FK(Forward Kinematics,正向动力学)通过旋转肩膀、手臂和前臂骨骼逐级控制末端位置,适合挥手、摆臂等连续旋转动作。动画师可以获得自然的弧线控制。
IK 则通过控制手腕位置反向计算手臂骨骼,适合手扶墙、拿枪、支撑物体等需要固定手部位置的动作。
游戏角色通常不会只使用一种方式,而是同时保留 IK 和 FK 控制,根据动画需求进行切换。
建立 IK 与 FK 双驱动结构
手臂 IK/FK 系统通常包含三套骨骼:
- 原始变形骨骼,负责最终驱动模型。
- IK 骨骼链,由手腕控制器驱动。
- FK 骨骼链,由旋转控制器驱动。
两套控制链分别计算姿态,再通过约束权重控制哪一套影响最终骨骼。
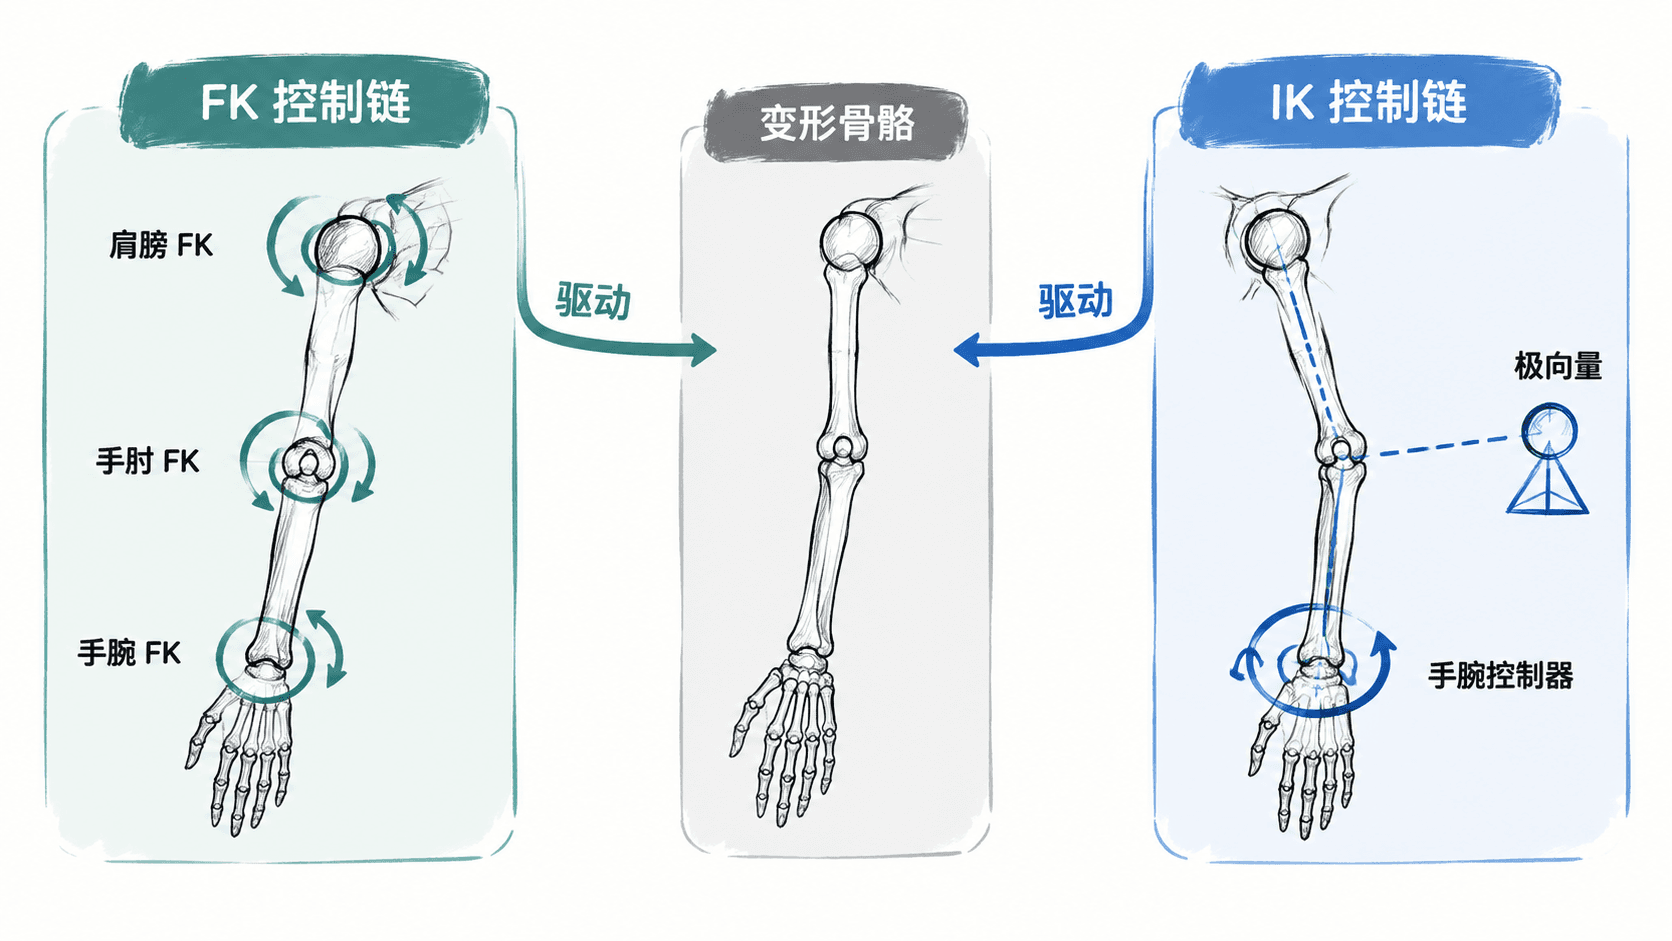
这种结构可以让动画师自由切换控制方式,同时保持最终角色骨骼统一输出。
处理 IK/FK 切换姿态对齐
直接改变 IK/FK 权重会导致手臂突然跳动,因为两套控制系统当前计算出的姿态可能不同。
切换前需要先进行姿态匹配:
- 从 FK 切换到 IK 时,将 IK 控制器移动到当前手腕位置,并匹配手臂旋转。
- 从 IK 切换到 FK 时,将 FK 控制器旋转匹配当前 IK 姿态。
- 完成匹配后再修改切换属性。
动画工具中常见做法是制作一个 IK/FK Switch 属性,例如取值范围为 0 到 1,用于控制两套系统的权重。
验证切换效果
完成设置后,需要制作连续测试动画检查系统稳定性:
- 手臂保持同一姿态切换 IK 和 FK,确认没有跳动。
- IK 模式下移动手腕,确认肩膀和手肘跟随正确。
- FK 模式下旋转手臂链,确认最终变形骨骼正常响应。
优化动画控制体验
游戏项目中的绑定需要服务动画生产流程。除了实现功能,还应该考虑控制器命名、属性说明和默认状态。
一个稳定的手臂 IK/FK 系统应该让动画师快速完成常见动作,同时避免直接操作复杂骨骼。合理的控制设计可以减少动画修改成本,提高整个角色制作流程的效率。
按自己的节奏,确认真正理解。