
游戏 AI / 系统课时
为什么看见玩家却不追
为什么看见玩家却不追
“看见玩家”只代表感知层拿到了目标,不代表 AI 已经完成追击决策。本课把追击拆成感知、目标记录、决策触发和移动执行四段,并用可观察信号逐段验证,定位“已经检测到玩家但角色站着不动”的真实断点。
学习目标
- 能把“看见但不追”拆成四个独立检查节点。
- 能通过日志和状态值判断断链发生在哪一层。
- 能避免用提高感知范围这类无效改动掩盖后续问题。
先把追击链拆成四个可观察节点
一条最小追击链可以写成:Perception → Target Record → Decision → Locomotion。四段分别回答“发现了谁”“是否把它记住”“是否决定追它”“移动系统是否真的接受命令”。前一段成功,只能证明输入已经到达,不能证明后一段一定执行。
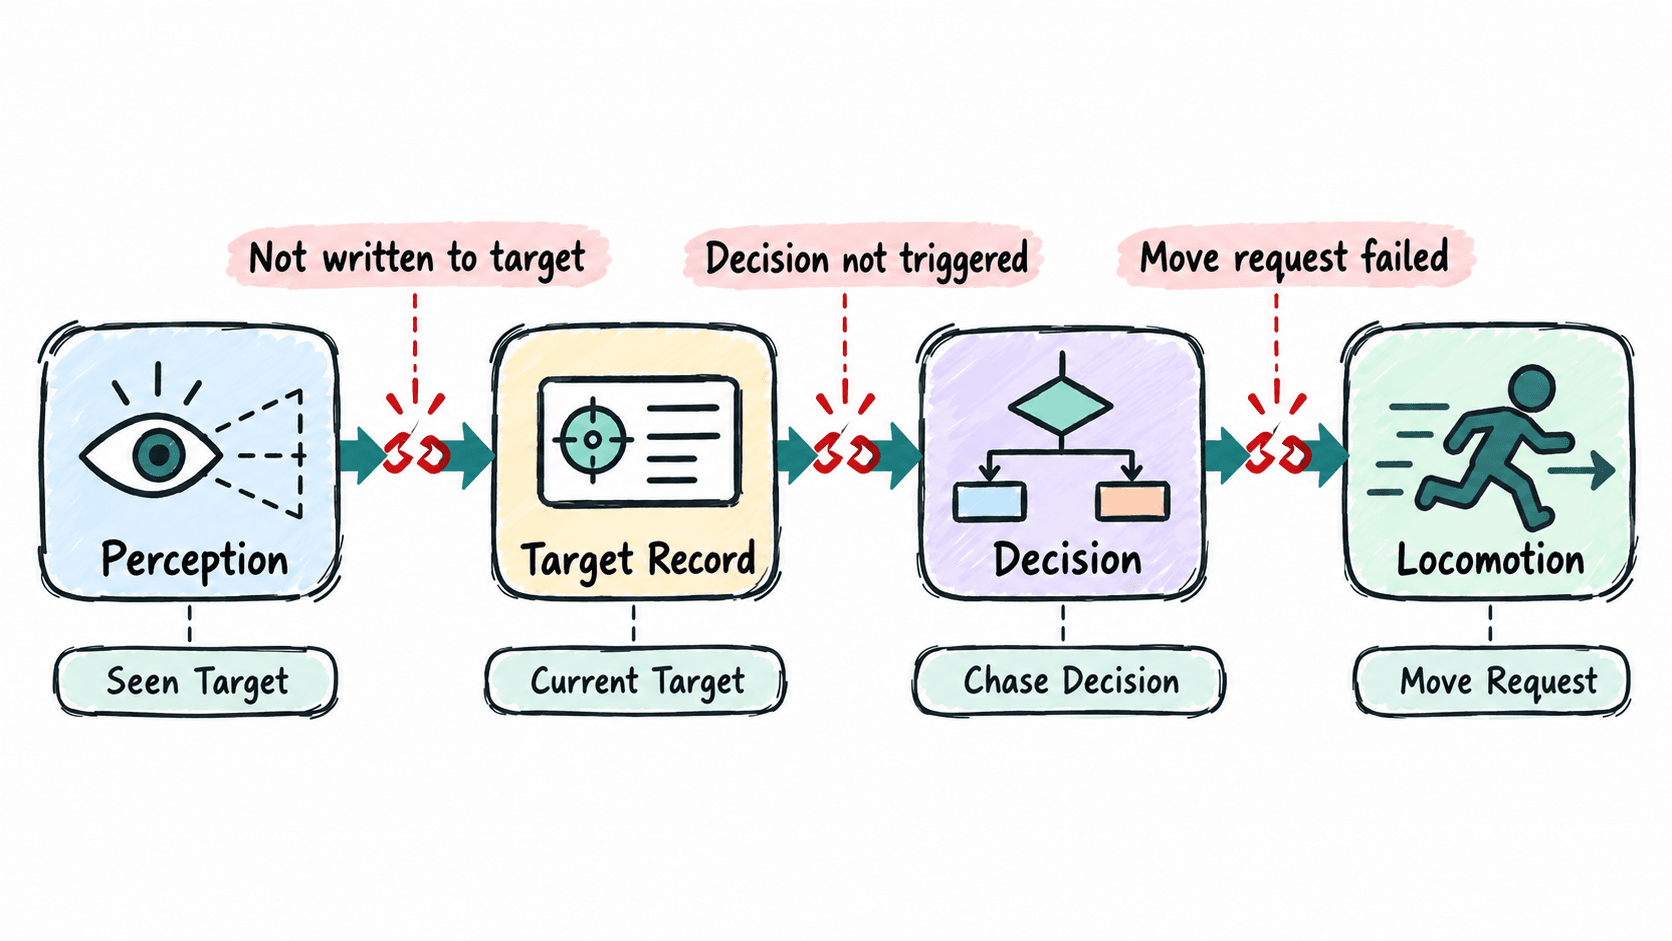
感知层常见信号是视野检测、射线命中或事件回调成功;目标记录层至少要能读到当前目标 ID;决策层要能看到状态机、行为树或效用系统已选择 Chase;移动层则要确认寻路请求或速度指令已经发出并被执行。
按固定顺序定位断链位置
排查时从上游到下游,不要一开始就同时改感知角度、仇恨值和移动速度。否则即使现象消失,也很难知道真正的根因。
| 现象 | 优先检查 | 常见根因 |
|---|---|---|
| 感知事件根本没出现 | Perception | 距离、角度、遮挡层或阵营过滤错误 |
| 已打印“看到玩家”,当前目标仍为空 | Target Record | 回调只发事件,没有写入共享目标记录 |
| 当前目标存在,但 Chase 从未激活 | Decision | 决策轮询未运行、条件阈值不满足或状态被更高优先级覆盖 |
| Chase 已激活,但角色不移动 | Locomotion | 寻路失败、目标点不可达、移动组件禁用或请求被后续指令覆盖 |
用最小日志验证四段链路
下面用一个可独立运行的 C# 控制台程序模拟四段链路。示例故意让移动层失败,这样可以看到“感知成功、目标存在、决策成立”仍然不等于角色已经开始追击。
using System;

public sealed class ChasePipeline
{
    private string? currentTarget;
    private bool chaseSelected;

    public void OnPerceived(string targetId)
    {
        // 感知成功后必须显式把目标交给持久目标记录。
        Console.WriteLine($"[Perception] seen={targetId}");
        currentTarget = targetId;
        Console.WriteLine($"[TargetRecord] current={currentTarget}");
    }

    public void EvaluateDecision()
    {
        // 决策读取目标记录,而不是假设感知成功就会自动追击。
        chaseSelected = currentTarget != null;
        Console.WriteLine($"[Decision] chase={chaseSelected}");
    }

    public void ExecuteMovement(bool pathAvailable)
    {
        bool moveAccepted = chaseSelected && pathAvailable;
        Console.WriteLine($"[Locomotion] moveAccepted={moveAccepted}");

        if (!moveAccepted)
        {
            Console.WriteLine("[Break] decision succeeded, movement failed");
        }
    }
}

public static class Program
{
    public static void Main()
    {
        var pipeline = new ChasePipeline();
        pipeline.OnPerceived("player-01");
        pipeline.EvaluateDecision();
        pipeline.ExecuteMovement(pathAvailable: false);
    }
}
预期输出:
[Perception] seen=player-01
[TargetRecord] current=player-01
[Decision] chase=True
[Locomotion] moveAccepted=False
[Break] decision succeeded, movement failed
在真实项目中也保持同样的日志顺序,但把每一行替换成实际系统里的关键字段,例如感知事件中的实体 ID、共享黑板里的目标引用、行为树当前节点,以及寻路系统返回的请求状态。时间、坐标等动态值可以额外记录,但不要让它们盖住四个主节点。
修复时先处理断点,不要扩大输入
如果断点发生在目标记录层,继续增大视野半径没有意义;如果决策已经选中 Chase,继续提高仇恨值也不会修复寻路失败。修复动作应该与断点一一对应:丢目标就修写入与生命周期,决策不触发就修条件与更新频率,移动失败就修路径、导航网格或移动组件。
还要注意“后一帧覆盖前一帧”的问题。AI 可能刚写入玩家目标,随后又被巡逻逻辑清空;也可能刚发出追击移动请求,又被 Idle 或 Formation 指令覆盖。因此除了检查“有没有执行”,还要检查同一帧或下一帧是否有其他系统改写了结果。
把追击链做成可观察的四段后,“看见玩家却不追”就不再是模糊现象,而是一个可以定位到具体边界的工程问题。