
多人游戏与网络同步 / 系统课时
为同步状态增加可观测指标
为同步状态增加可观测指标
同步问题如果只有“角色偶尔抖一下”的现象,通常很难定位。本节把传输、快照、预测和校正阶段的关键数据统一记录,让一次异常能够回答延迟多大、丢了多少包、误差何时扩大以及为何触发校正。
学习目标
- 为快照、网络传输、预测和校正选择可定位问题的指标
- 正确计算快照频率、丢包率、预测误差和输入确认延迟
- 避免高基数标签和只记录平均值造成的观测盲区
指标要覆盖同步链路的关键节点
同步指标不应集中在网络层。网络可能没有明显丢包,但客户端仍会因为快照处理变慢、预测状态错误或校正阈值设置不当而出现抖动,因此需要在不同阶段分别采样。
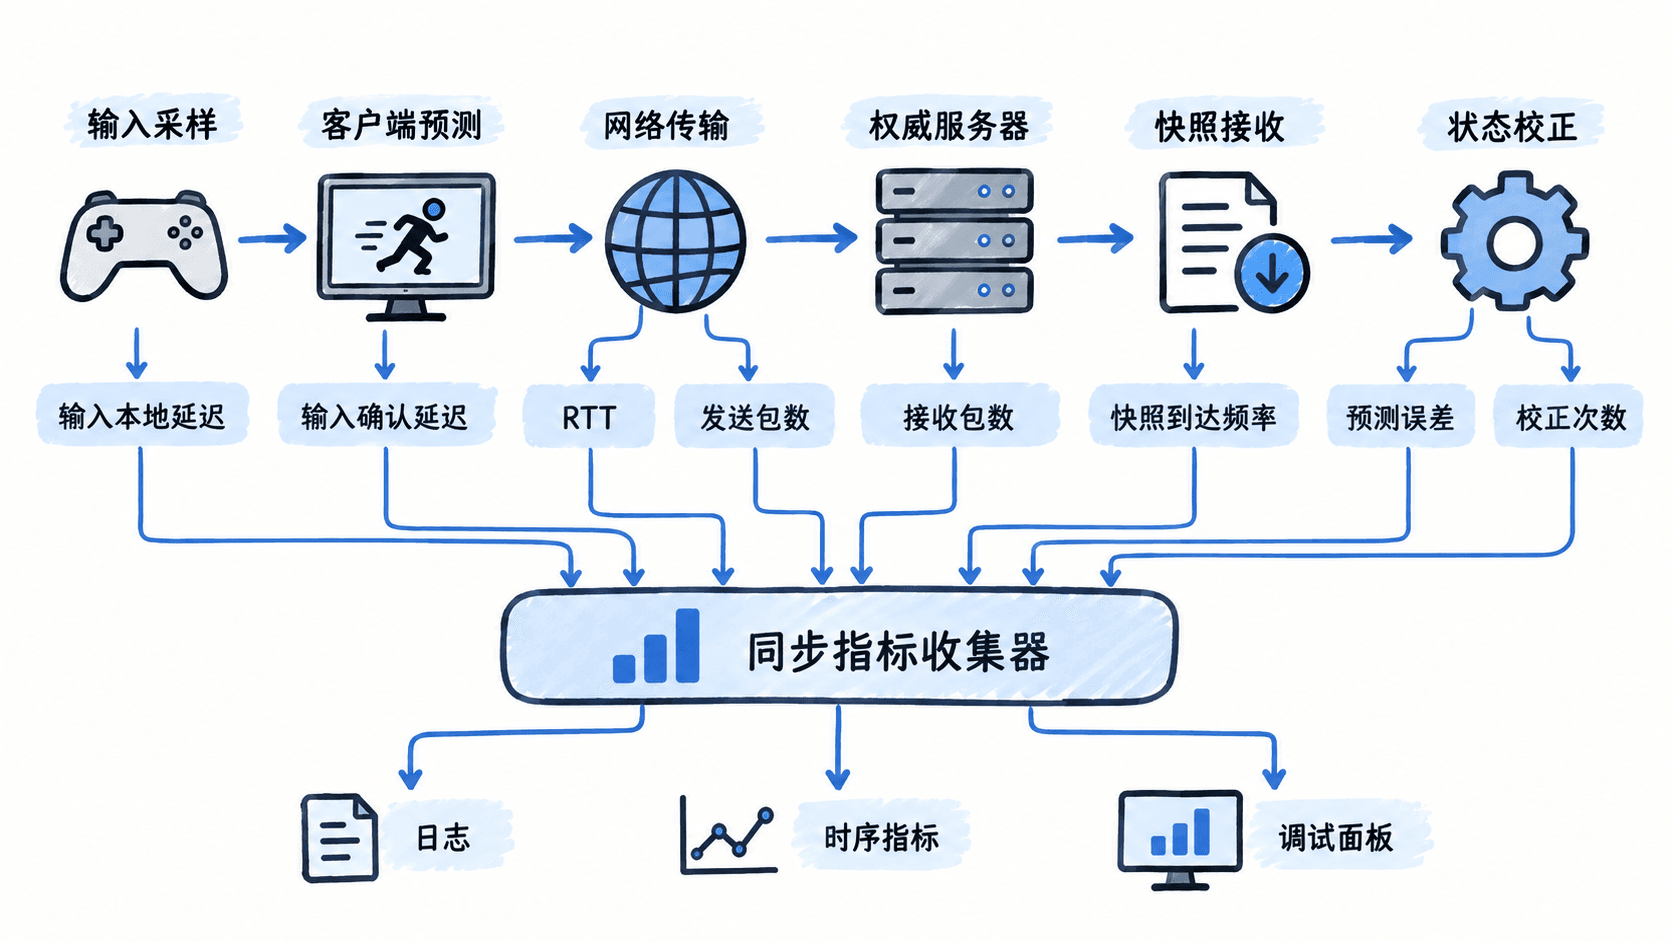
| 指标 | 推荐采样位置 | 能回答的问题 |
|---|---|---|
| 快照频率 | 客户端收到快照时 | 服务端发送或客户端处理是否出现间断 |
| RTT | 传输层确认或时间戳回包 | 网络往返时间是否升高 |
| 丢包率 | 包序号或传输统计 | 是否存在快照或输入缺口 |
| 预测误差 | 校正前 | 本地预测与权威状态相差多远 |
| 校正次数 | 执行 reconcile 时 | 客户端多久需要纠偏一次 |
| 输入本地延迟 | 输入采样到本地应用 | 操作是否立即反馈 |
| 输入确认延迟 | 输入采样到权威确认 | 服务器何时真正接受该输入 |
用一个最小收集器计算指标
下面的 Python 示例模拟一次采样窗口。它不依赖具体游戏引擎,但演示了指标计算时最重要的采样语义:预测误差在校正前写入,快照频率根据实际到达间隔计算,丢包率根据发送与接收数量计算。
import json
import math
from statistics import mean


def p95(values):
    ordered = sorted(values)
    index = max(0, math.ceil(len(ordered) * 0.95) - 1)
    return ordered[index]


snapshot_arrivals_ms = [0, 50, 100, 150]
rtt_ms = [80, 100, 120]
prediction_errors = [0.10, 0.20, 0.40]
input_local_ms = [8, 12]
input_ack_ms = [90, 110]
sent_packets = 100
received_packets = 95

# 快照频率使用真实到达间隔,避免只读取配置中的目标发送频率。
intervals = [
    current - previous
    for previous, current in zip(snapshot_arrivals_ms, snapshot_arrivals_ms[1:])
]

# 示例约定误差大于 0.25 个世界单位时执行一次校正。
correction_count = sum(error > 0.25 for error in prediction_errors)

report = {
    "snapshot_rate_hz": round(1000 / mean(intervals), 2),
    "avg_rtt_ms": round(mean(rtt_ms), 2),
    "loss_pct": round((sent_packets - received_packets) / sent_packets * 100, 2),
    "p95_prediction_error": round(p95(prediction_errors), 2),
    "correction_count": correction_count,
    "avg_input_local_ms": round(mean(input_local_ms), 2),
    "avg_input_ack_ms": round(mean(input_ack_ms), 2),
}

print(json.dumps(report, sort_keys=True, indent=2))
预期输出
{
  "avg_input_ack_ms": 100,
  "avg_input_local_ms": 10,
  "avg_rtt_ms": 100,
  "correction_count": 1,
  "loss_pct": 5.0,
  "p95_prediction_error": 0.4,
  "snapshot_rate_hz": 20.0
}
小样本中的 P95 只用于展示计算方式,真实运行时应在足够长的时间窗口内统计。仅记录平均预测误差也不够,因为少量很大的误差可能被大量正常帧稀释,因此延迟和预测误差通常还应保留 P95、P99 或最大值中的至少一种。
区分配置值和实际观测值
目标快照频率是配置,实际快照到达频率才是观测结果。例如服务器配置为 20 Hz,并不意味着客户端一定稳定地每 50 ms 收到一次快照。排队、丢包、主线程卡顿和批量处理都会改变实际间隔。
同样,丢包率不能只读取测试工具配置的“5%”。应用真正收到多少包、序列号缺口是否连续以及关键输入是否重传成功,才决定同步层受到的实际影响。测试工具参数应作为环境标签,与运行时指标一起保存。
让异常可以被关联定位
单个指标往往不能直接给出根因。一次明显校正发生时,应该能够在相同时间窗口看到预测误差、RTT、丢包、快照间隔和输入确认延迟。如果误差突然增大且快照间隔同时拉长,定位方向与“快照稳定到达但仍频繁校正”完全不同。
指标标签应保持低基数,例如构建版本、区域、游戏模式和网络场景。玩家 ID、连接 ID 这类不断增长的值更适合进入日志或追踪上下文,而不是直接作为时序指标标签,否则会制造大量独立时间序列并显著增加存储和查询成本。
可观测性的目标不是把所有变量都记录下来,而是让一次同步异常能够沿着“网络传输 → 快照到达 → 预测误差 → 状态校正”的证据链被解释。只要这些指标能使用同一时间基准关联,弱网问题就可以从主观体验转化为可复现、可比较的数据。