
FPGA 与数字 IC 设计 / 系统课时
完成控制模块综合实践
完成控制模块综合实践
本实践把时钟、异步复位和跨时钟域控制合成一个可验证的 FPGA 控制模块:配置域发出启动请求,核心域只接收一次启动脉冲,任务完成后再把确认返回配置域。重点不是堆功能,而是保证复位释放、事件传递和握手状态都能被综合与验证。
学习目标
- 实现“异步置位、同步释放”的多时钟域复位。
- 用请求/确认翻转握手可靠传递单次控制事件。
- 通过仿真检查启动脉冲、忙状态和完成确认的时序关系。
先定模块边界
模块包含 clk_cfg 与 clk_core 两个互不假定同频同相的时钟域。外部 rst_n_async 可以异步拉低,但每个时钟域都必须经过自己的复位同步器后再释放;start_req_cfg 属于配置域,core_done 属于核心域。
启动请求不能直接把一个单周期脉冲接到另一个时钟域,否则目标域可能完全采不到。这里用“请求翻转值 + 两级同步 + 确认翻转值”组成单未决事务握手:配置域改变请求位,核心域发现请求与确认不同后产生一次 start_pulse_core,任务完成后更新确认位,配置域再据此撤销 busy_cfg。
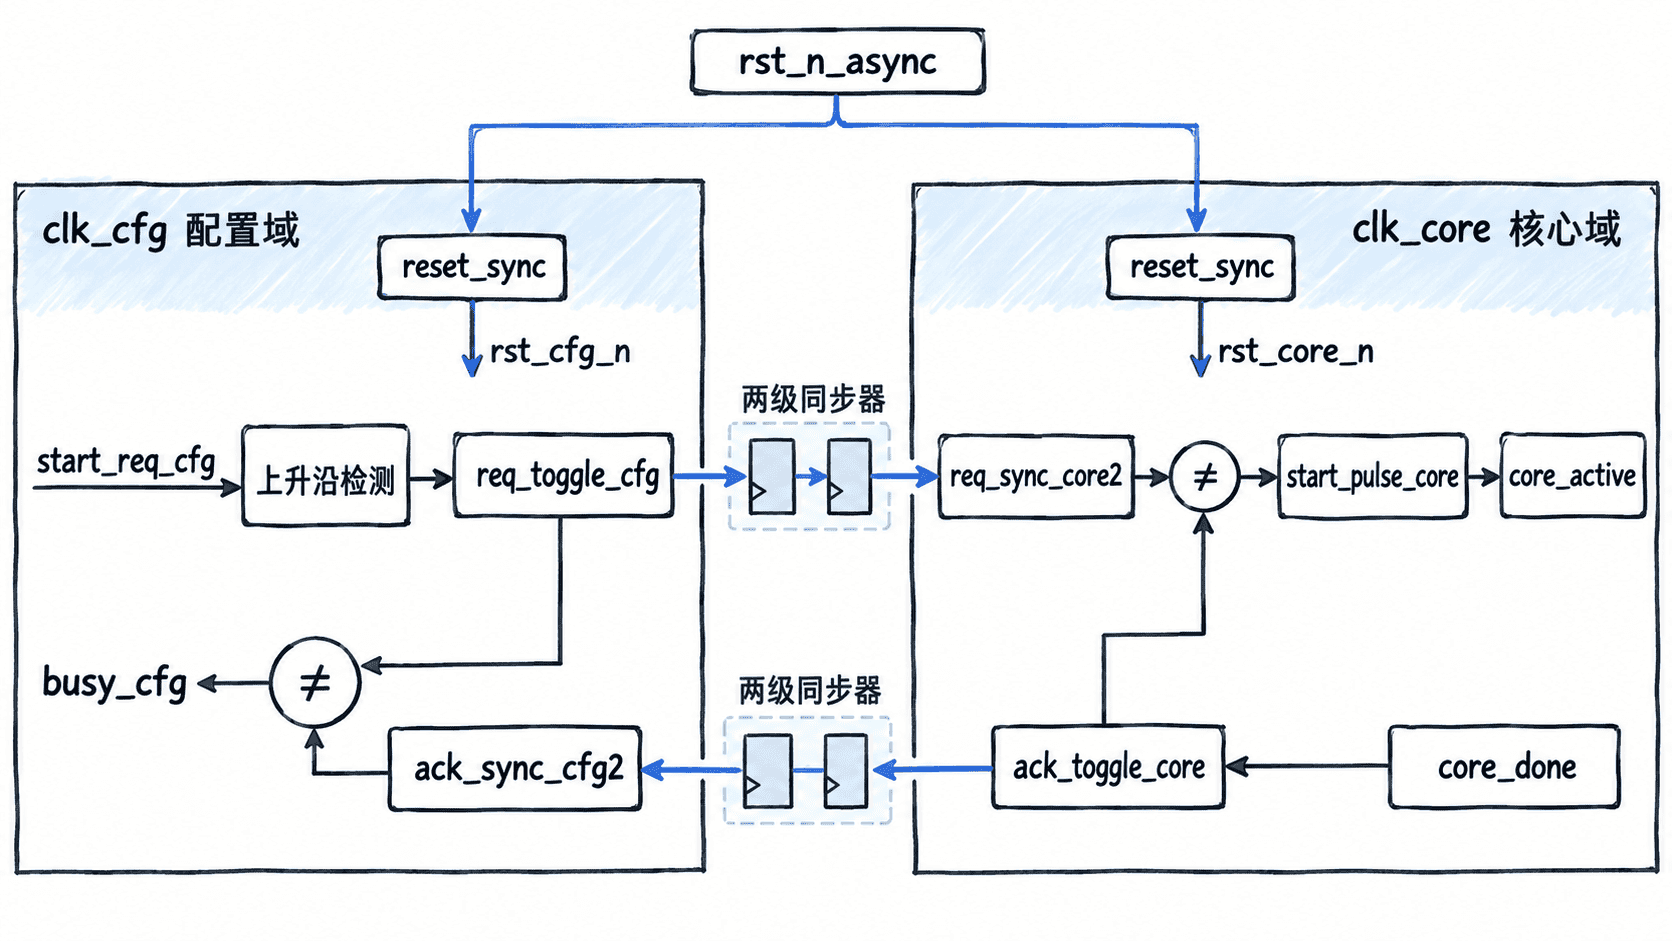
用完整握手实现控制模块
下面的 control_top.sv 同时包含可综合逻辑和最小仿真 testbench。两级同步器前加 ASYNC_REG 属性,便于支持该属性的综合工具识别 CDC 同步链;真正进入项目后仍应在目标 FPGA 工具里配置时钟与 CDC 约束。
module reset_sync (
    input  logic clk,
    input  logic rst_n_async,
    output logic rst_n_sync
);
    (* ASYNC_REG = "TRUE" *) logic [1:0] sync_ff;

    always_ff @(posedge clk or negedge rst_n_async) begin
        if (!rst_n_async)
            sync_ff <= 2'b00;
        else
            sync_ff <= {sync_ff[0], 1'b1};
    end

    assign rst_n_sync = sync_ff[1];
endmodule

module control_top (
    input  logic clk_cfg,
    input  logic clk_core,
    input  logic rst_n_async,
    input  logic start_req_cfg,
    input  logic core_done,
    output logic start_pulse_core,
    output logic busy_cfg
);
    logic rst_cfg_n, rst_core_n;
    logic req_toggle_cfg, start_req_cfg_d;
    logic ack_toggle_core;
    logic core_active;

    (* ASYNC_REG = "TRUE" *) logic req_sync_core1, req_sync_core2;
    (* ASYNC_REG = "TRUE" *) logic ack_sync_cfg1, ack_sync_cfg2;

    reset_sync u_rst_cfg  (.clk(clk_cfg),  .rst_n_async(rst_n_async), .rst_n_sync(rst_cfg_n));
    reset_sync u_rst_core (.clk(clk_core), .rst_n_async(rst_n_async), .rst_n_sync(rst_core_n));

    always_ff @(posedge clk_cfg) begin
        if (!rst_cfg_n) begin
            start_req_cfg_d <= 1'b0;
            req_toggle_cfg   <= 1'b0;
        end else begin
            start_req_cfg_d <= start_req_cfg;
            if (start_req_cfg && !start_req_cfg_d && !busy_cfg)
                req_toggle_cfg <= ~req_toggle_cfg;
        end
    end

    always_ff @(posedge clk_core) begin
        if (!rst_core_n) begin
            req_sync_core1 <= 1'b0;
            req_sync_core2 <= 1'b0;
        end else begin
            req_sync_core1 <= req_toggle_cfg;
            req_sync_core2 <= req_sync_core1;
        end
    end

    always_ff @(posedge clk_core) begin
        if (!rst_core_n) begin
            start_pulse_core <= 1'b0;
            core_active      <= 1'b0;
            ack_toggle_core  <= 1'b0;
        end else begin
            start_pulse_core <= 1'b0;

            if (!core_active && (req_sync_core2 != ack_toggle_core)) begin
                start_pulse_core <= 1'b1;
                core_active      <= 1'b1;
            end

            if (core_active && core_done) begin
                core_active     <= 1'b0;
                ack_toggle_core <= req_sync_core2;
            end
        end
    end

    always_ff @(posedge clk_cfg) begin
        if (!rst_cfg_n) begin
            ack_sync_cfg1 <= 1'b0;
            ack_sync_cfg2 <= 1'b0;
        end else begin
            ack_sync_cfg1 <= ack_toggle_core;
            ack_sync_cfg2 <= ack_sync_cfg1;
        end
    end

    assign busy_cfg = (ack_sync_cfg2 != req_toggle_cfg);
endmodule

module tb_control_top;
    logic clk_cfg = 1'b0;
    logic clk_core = 1'b0;
    logic rst_n_async = 1'b0;
    logic start_req_cfg = 1'b0;
    logic core_done = 1'b0;
    logic start_pulse_core;
    logic busy_cfg;

    always #5 clk_cfg = ~clk_cfg;
    always #7 clk_core = ~clk_core;

    control_top dut (
        .clk_cfg,
        .clk_core,
        .rst_n_async,
        .start_req_cfg,
        .core_done,
        .start_pulse_core,
        .busy_cfg
    );

    initial begin
        repeat (3) @(posedge clk_cfg);
        @(negedge clk_cfg);
        rst_n_async = 1'b1;

        repeat (4) @(posedge clk_cfg);
        @(negedge clk_cfg);
        start_req_cfg = 1'b1;
        @(negedge clk_cfg);
        start_req_cfg = 1'b0;

        @(posedge start_pulse_core);
        $display("START pulse reached core domain");
        wait (busy_cfg);
        $display("BUSY visible in cfg domain");

        repeat (3) @(posedge clk_core);
        @(negedge clk_core);
        core_done = 1'b1;
        @(negedge clk_core);
        core_done = 1'b0;

        wait (!busy_cfg);
        $display("DONE returned to cfg domain");
        $finish;
    end
endmodule这里的协议只允许一个未完成请求。busy_cfg 为 1 时新的启动沿会被忽略,因此上层控制逻辑应等待忙状态清零后再发下一次请求。core_done 必须已经同步到 clk_core;如果它来自第三个异步时钟域,不能直接接入本模块。
运行仿真验证
把代码保存为 control_top.sv,使用支持 SystemVerilog 的 Icarus Verilog 编译并运行。两个测试时钟故意使用不同周期,用来避免把 CDC 行为误判成同相时钟下的偶然成功。
iverilog -g2012 -s tb_control_top -o simv control_top.sv && vvp simv预期输出:
START pulse reached core domain
BUSY visible in cfg domain
DONE returned to cfg domain
实际仿真时间和工具附加信息可能不同,但这三行的先后关系应保持一致。若 start_pulse_core 重复出现、busy_cfg 无法清零或复位后自行产生启动脉冲,就说明握手状态、同步链或复位初值存在问题。
综合与上板时重点检查
首先查看 CDC 报告,确认跨域的 req_toggle_cfg 和 ack_toggle_core 都只经过指定的两级同步器进入目标域,业务逻辑不能直接读取第一级同步触发器。其次检查复位恢复/移除时序:外部复位可以异步断言,但普通状态寄存器使用各自域同步后的复位。
上板调试时可把 busy_cfg、start_pulse_core、core_done 和两个 toggle 状态接入片上逻辑分析仪。一次合法事务应表现为“请求翻转 → 核心域单周期启动 → 完成 → 确认翻转 → busy 清零”的闭环;这比只看到某个寄存器变过更能证明控制模块在真实异步相位下工作正确。