
FPGA 与数字 IC 设计 / 系统课时
构建异步FIFO结构
构建异步FIFO结构
异步 FIFO 用于在两个互不相关的时钟域之间连续传输多位数据。核心不是“把总线打一拍”,而是让写端和读端各自只操作本地域状态,并通过 Gray 指针同步判断满、空,从而把亚稳态限制在控制路径上。
学习目标
- 说明异步 FIFO 为什么能安全传输多位数据
- 理解二进制指针、Gray 指针、双触发器同步器和双口存储体的分工
- 能依据读写指针关系判断空、满并识别常见 CDC 错误
异步 FIFO 解决什么问题
当生产者运行在 wclk,消费者运行在 rclk 时,两边既没有固定相位关系,也可能频率不同。若直接把多位数据总线跨域采样,各位可能在不同周期稳定,接收端会得到不存在于发送端的组合值。
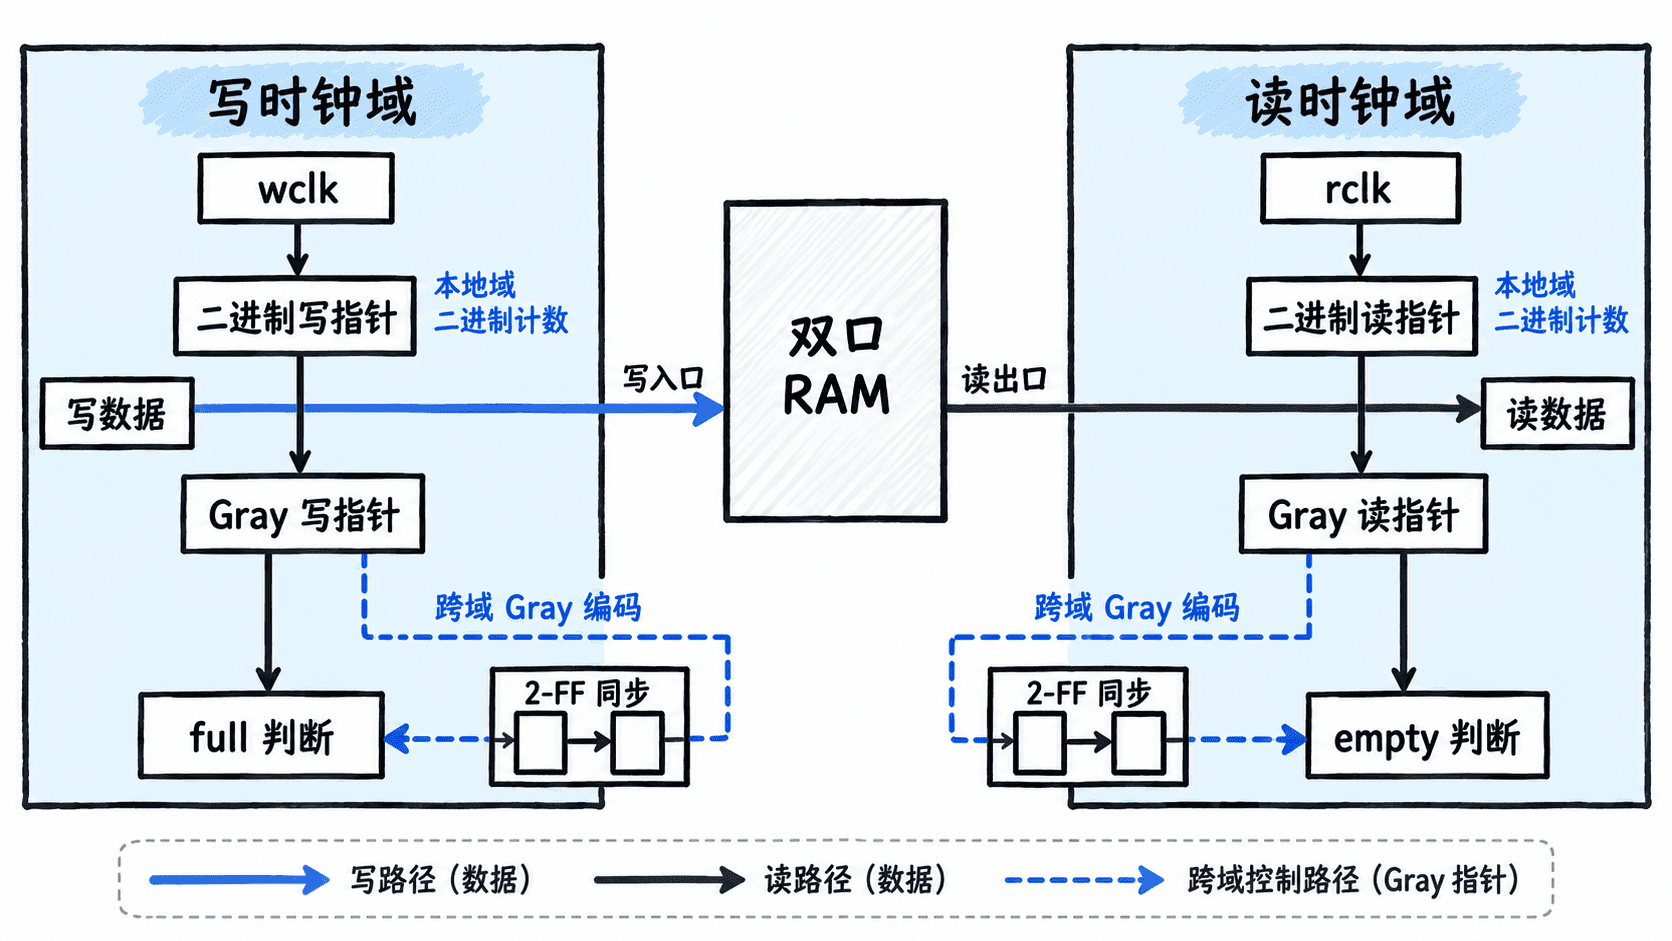
异步 FIFO 的做法是把“数据搬运”和“跨域控制”拆开:数据写入双口存储体后保持稳定,真正跨域同步的是用于描述读写进度的指针。写端只在 wclk 域更新写指针,读端只在 rclk 域更新读指针。
为什么指针要转成 Gray 码
普通二进制计数可能一次翻转多个位,例如 0111 到 1000。若这些位跨域后被接收时钟在过渡期间采样,组合结果可能对应完全错误的位置。Gray 码相邻计数值只改变一位,因此跨域采样时最多只有一个比特处于变化窗口,更适合交给双触发器同步器处理。
典型转换关系为:
gray = binary ^ (binary >> 1);这是片段示例,依赖当前本地域已经得到稳定的二进制指针。Gray 编码不能消除亚稳态,仍需在目标时钟域使用两级寄存器同步。
满和空如何判断
设 FIFO 深度为 ,读写地址使用指针的低 位,指针额外保留一位用于区分“同地址但相差一整圈”的状态。
空判断发生在读时钟域:若下一读指针对应的 Gray 值等于已经同步到读域的写指针,则读端没有可读数据。满判断发生在写时钟域:若下一写指针在地址位上追上同步后的读指针,并且环回相关的高位满足翻转条件,则写端必须停止继续写入。
最小可运行结构
下面示例实现深度为 4、数据宽度为 8 位的异步 FIFO。它包含双口数组、二进制/Gray 指针、双触发器同步和满空判断,适合用常见 SystemVerilog 仿真器验证机制。
module async_fifo #(
    parameter int WIDTH = 8,
    parameter int ADDR_BITS = 2
) (
    input  logic             wclk,
    input  logic             wrst_n,
    input  logic             w_en,
    input  logic [WIDTH-1:0] w_data,
    output logic             full,
    input  logic             rclk,
    input  logic             rrst_n,
    input  logic             r_en,
    output logic [WIDTH-1:0] r_data,
    output logic             empty
);
    localparam int PTR_BITS = ADDR_BITS + 1;
    logic [WIDTH-1:0] mem [0:(1<<ADDR_BITS)-1];

    logic [PTR_BITS-1:0] wbin, wgray, rbin, rgray;
    logic [PTR_BITS-1:0] rgray_w1, rgray_w2;
    logic [PTR_BITS-1:0] wgray_r1, wgray_r2;
    logic [PTR_BITS-1:0] wbin_next, wgray_next;
    logic [PTR_BITS-1:0] rbin_next, rgray_next;
    logic full_next, empty_next;

    assign wbin_next  = wbin + (w_en && !full);
    assign rbin_next  = rbin + (r_en && !empty);
    assign wgray_next = (wbin_next >> 1) ^ wbin_next;
    assign rgray_next = (rbin_next >> 1) ^ rbin_next;

    assign empty_next = (rgray_next == wgray_r2);
    assign full_next  = (wgray_next ==
                        {~rgray_w2[PTR_BITS-1:PTR_BITS-2],
                          rgray_w2[PTR_BITS-3:0]});

    always_ff @(posedge wclk or negedge wrst_n) begin
        if (!wrst_n) begin
            wbin <= '0;
            wgray <= '0;
            rgray_w1 <= '0;
            rgray_w2 <= '0;
            full <= 1'b0;
        end else begin
            rgray_w1 <= rgray;
            rgray_w2 <= rgray_w1;
            full <= full_next;
            if (w_en && !full) begin
                mem[wbin[ADDR_BITS-1:0]] <= w_data;
                wbin <= wbin_next;
                wgray <= wgray_next;
            end
        end
    end

    always_ff @(posedge rclk or negedge rrst_n) begin
        if (!rrst_n) begin
            rbin <= '0;
            rgray <= '0;
            wgray_r1 <= '0;
            wgray_r2 <= '0;
            r_data <= '0;
            empty <= 1'b1;
        end else begin
            wgray_r1 <= wgray;
            wgray_r2 <= wgray_r1;
            empty <= empty_next;
            if (r_en && !empty) begin
                r_data <= mem[rbin[ADDR_BITS-1:0]];
                rbin <= rbin_next;
                rgray <= rgray_next;
            end
        end
    end
endmodule

module tb;
    logic wclk = 0, rclk = 0;
    logic wrst_n = 0, rrst_n = 0;
    logic w_en = 0, r_en = 0;
    logic [7:0] w_data, r_data;
    logic full, empty;

    async_fifo dut (
        .wclk, .wrst_n, .w_en, .w_data, .full,
        .rclk, .rrst_n, .r_en, .r_data, .empty
    );

    always #5  wclk = ~wclk;
    always #7  rclk = ~rclk;

    initial begin
        #20 wrst_n = 1; rrst_n = 1;
        w_data = 8'h2A;
        w_en = 1;
        @(posedge wclk);
        #1 w_en = 0;

        repeat (3) @(posedge rclk);
        r_en = 1;
        @(posedge rclk);
        #1 r_en = 0;
        $display("read=%02h", r_data);

        #20 $finish;
    end
endmodule
预期输出
read=2a实际仿真时间点可能不同;关键验收结果是读端最终得到写入的 0x2A,且数据没有经过普通多位同步器直接跨域。
设计时最容易犯的错误
不要把 full 或 empty 当作“全局信号”直接送到另一个时钟域,它们分别属于写域和读域。也不要对多位数据总线逐位加双触发器同步,这会破坏数据原子性。异步 FIFO 的可靠性来自明确的边界:数据留在存储体中,只有 Gray 指针跨域,且每个跨域指针都先经过目标域同步器后再参与判断。
实际工程还应根据器件和流程对同步寄存器添加 CDC 属性或约束,并使用 CDC 检查工具确认只有预期的 Gray 指针穿越时钟域。