
电机与电力电子 / 系统课时
处理右半平面零点限制
处理右半平面零点限制
Boost 和连续导通模式反激变换器存在一个特殊限制:提高占空比后,输出电压最终会上升,但输出端可能先短暂向相反方向变化。这个非最小相位特性形成右半平面零点,使增益增加的同时相位继续下降,因此闭环带宽不能无限提高。
学习目标
- 解释右半平面零点为何产生与控制方向相反的初始响应
- 估算 Boost 与 CCM 反激变换器的右半平面零点位置
- 根据最差工作点限制交越频率并调整补偿策略
为什么增加占空比会先得到反向响应
以 CCM Boost 为例,控制器突然增加占空比时,开关管导通时间先变长。电感获得更多能量,但二极管向输出端送能的时间立即缩短,因此输出电容在最初一小段时间内承担更多负载电流,输出电压可能先下降;稍后电感电流升高,传递到输出的能量增加,输出电压才转而上升。
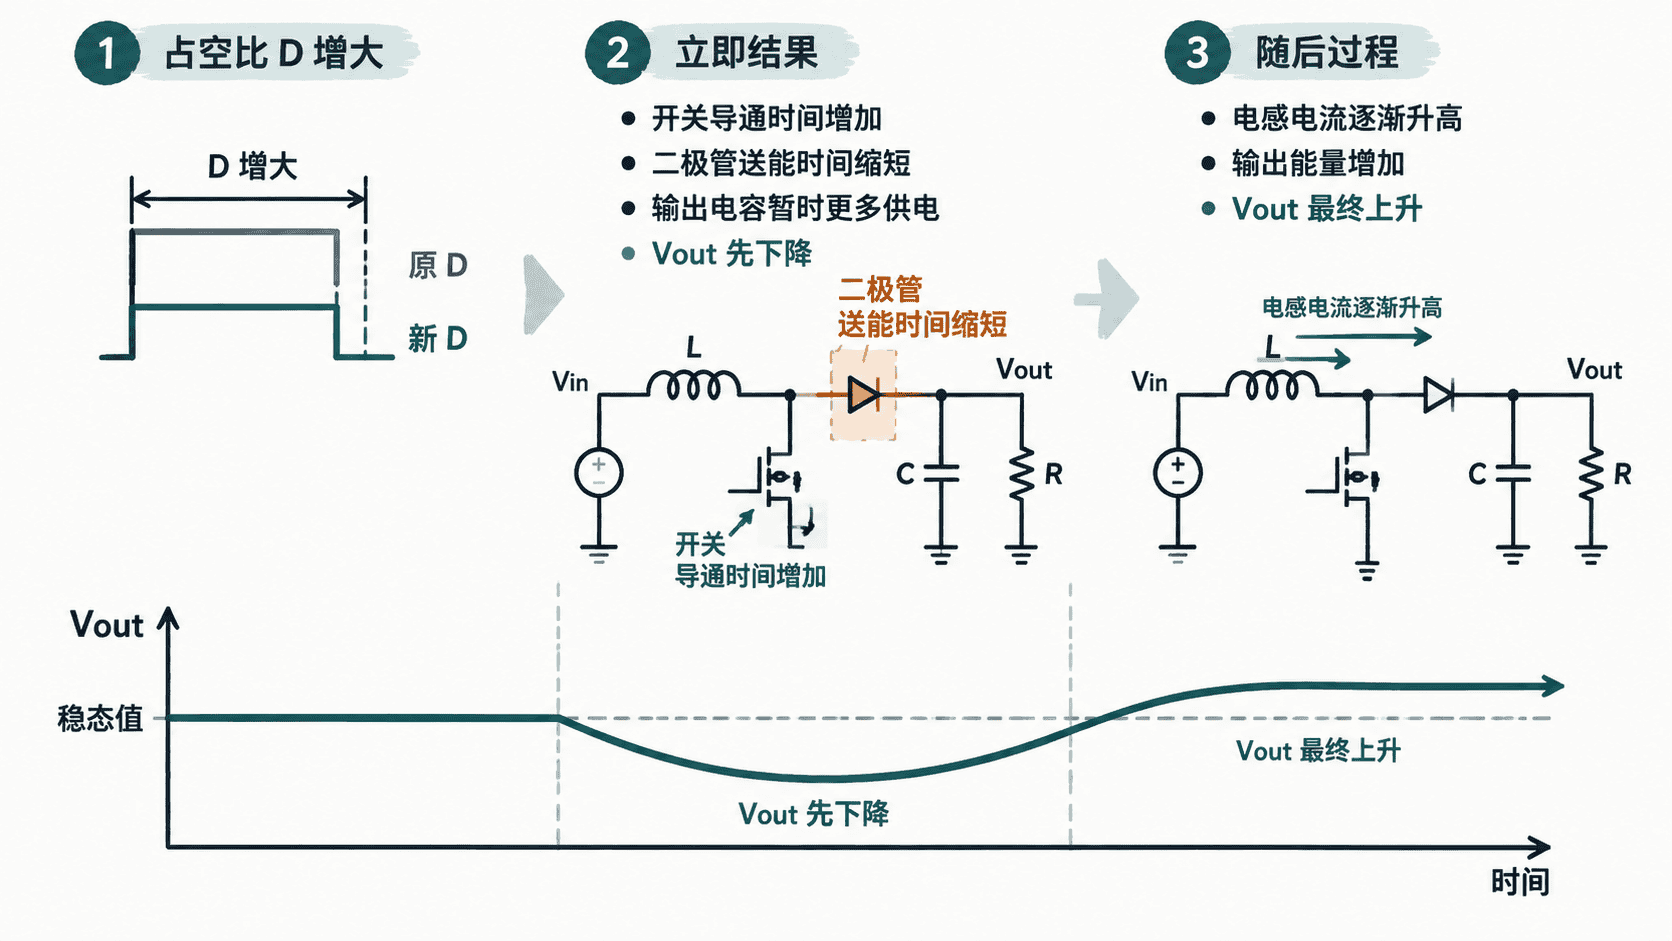
这种“最终方向正确、初始方向相反”的响应不能通过普通零点补偿直接抵消。其对应零点位于复频域右半平面,因此在幅频响应中仍表现为约 +20 dB/dec 的斜率变化,却不像左半平面零点那样增加相位,而是额外带来相位滞后。
这正是它危险的地方:只观察增益曲线,可能误以为零点能够帮助提高带宽;但闭环一旦把交越频率推近该零点,相位裕量会迅速恶化。
计算Boost的RHP零点
对于理想 CCM Boost,在小信号模型常用假设下,右半平面零点可近似写为:
其中 为输出等效负载电阻, 为稳态占空比, 为 Boost 电感。公式直接揭示两个重要趋势:负载越重, 越小,RHP 零点越低;占空比越高, 越小,RHP 零点也越低。
因此设计补偿时不能只在典型输入电压和典型负载下计算,而应寻找整个工作范围内最低的 。
下面计算一个 12 V 升到 24 V、输出 48 W、Boost 电感 100 µH 的近似工作点。理想情况下占空比约为 0.5。
import math

Vin = 12.0
Vout = 24.0
Pout = 48.0
L = 100e-6

D = 1.0 - Vin / Vout
Rload = Vout * Vout / Pout
f_rhpz = Rload * (1.0 - D) ** 2 / (2.0 * math.pi * L)

print(f"D = {D:.3f}")
print(f"Rload = {Rload:.2f} ohm")
print(f"f_RHPZ = {f_rhpz:.0f} Hz")
预期输出
D = 0.500
Rload = 12.00 ohm
f_RHPZ = 4775 Hz
若最差工作点的 RHP 零点只有约 4.8 kHz,就不应把环路交越频率也设计在几千赫兹的高端位置。工程上通常让 明显低于最低 RHP 零点,并同时满足开关频率、采样延迟和功率级其他极点带来的约束。
CCM反激同样受非最小相位限制
连续导通模式反激在控制机理上与 Boost 类似:占空比增加后,原边储能阶段立即延长,而向副边释放能量的时间先缩短,因此同样会出现右半平面零点。
若磁化电感 按原边折算,定义变压器匝数比 ,一种常见理想模型下的近似式为:
实际控制器资料可能采用不同的匝数比定义、折算侧和寄生参数模型,因此使用公式前必须核对变量定义。进入 DCM 后,功率级模型也会改变,不能继续机械套用 CCM 的 RHP 零点表达式。
用最低RHP零点限制带宽
实际设计可以先扫描输入电压和负载范围,算出每个工作点的 RHP 零点,再取最低值。随后选择一个明显更低的目标交越频率,并检查该频率处完整环路的相位裕量。
常见的保守起点是让 不超过最低 的约五分之一,同时还要满足 远低于开关频率。这个比例是设计起点而不是稳定性证明;如果功率级还有额外极点、数字控制延迟或光耦动态,允许的交越频率可能需要进一步降低。
当瞬态性能不足时,也不能简单靠提高环路带宽解决。可以从增大输出电容、降低电容 ESR、提高功率级储能能力、调整电压前馈或采用更合适的控制方式入手,而不是把交越频率推向 RHP 零点。
用环路和瞬态测试确认约束
频响测试中,如果交越点向 RHP 零点靠近,通常会看到相位持续下降,即使幅频曲线仍看似具有较高增益。应在最低输入电压、重负载等容易把 RHP 零点压低的条件下重复测量,因为典型工作点稳定并不能证明全范围稳定。
负载阶跃则用于观察补偿后的时间域表现。若出现持续振铃、恢复时间异常增长,或不同输入电压下阻尼明显恶化,应重新检查交越频率是否已经过度接近最差 RHP 零点。
右半平面零点无法像普通左半平面零点那样通过补偿器直接抵消。正确策略是先计算它在最差工况下能低到哪里,再把闭环带宽留在足够安全的频率范围内,最后通过完整 Bode 测试和负载瞬态共同验证。