
电机与电力电子 / 系统课时
设计栅极驱动与死区时间
设计栅极驱动与死区时间
MOSFET 能否低损耗、无直通地开关,不只取决于器件本身,还取决于驱动电流、栅极电阻、回路寄生参数和上下管死区。本课建立一套从栅极电荷估算驱动能力,再到示波器验证死区与振铃的设计方法。
学习目标
- 根据栅极电荷与目标开关时间估算驱动峰值电流和驱动损耗
- 理解米勒平台、栅极电阻和驱动回路寄生参数对开关速度的影响
- 为同步半桥设置初始死区,并通过波形验证直通风险与体二极管导通时间
从栅极电荷确定驱动能力
MOSFET 的栅极不是静态电阻负载。每次开关都要给栅极相关电容充放电,因此选驱动器时,数据手册中的总栅极电荷 往往比只看输入电容更直接。
若希望近似在 内完成主要栅极电荷转移,可用平均驱动电流作第一轮估算:
例如某 MOSFET 在目标工作条件附近 ,希望主要转换过程约为 ,则平均电流约为 。实际驱动器还要留出峰值能力和寄生参数裕量,不能把计算值直接当成最低额定值。
下面的 Python 脚本同时估算驱动电流和周期性栅极充放电功耗。后者近似为 。
qg_nc = 45.0
t_sw_ns = 30.0
v_drv = 10.0
f_sw_khz = 200.0

qg = qg_nc * 1e-9
t_sw = t_sw_ns * 1e-9
f_sw = f_sw_khz * 1e3

ig = qg / t_sw
pg = qg * v_drv * f_sw

print(f"Estimated gate current: {ig:.2f} A")
print(f"Gate-drive power per MOSFET: {pg:.3f} W")
预期输出:
Estimated gate current: 1.50 A
Gate-drive power per MOSFET: 0.090 W
这里的 必须取接近实际漏源电压、栅极驱动电压和工作电流的条件。不同数据手册测试条件可能不同,最终设计仍需依赖波形验证。
米勒平台决定关键转换速度
栅极电压上升时,并不是一路平滑到驱动电压。进入米勒平台后,驱动电流主要用于改变栅漏电容上的电荷,此时漏源电压快速变化,而栅极电压暂时停留在平台附近。因此真正决定高 区间速度的,是米勒电荷、驱动电流和回路阻抗的共同作用。
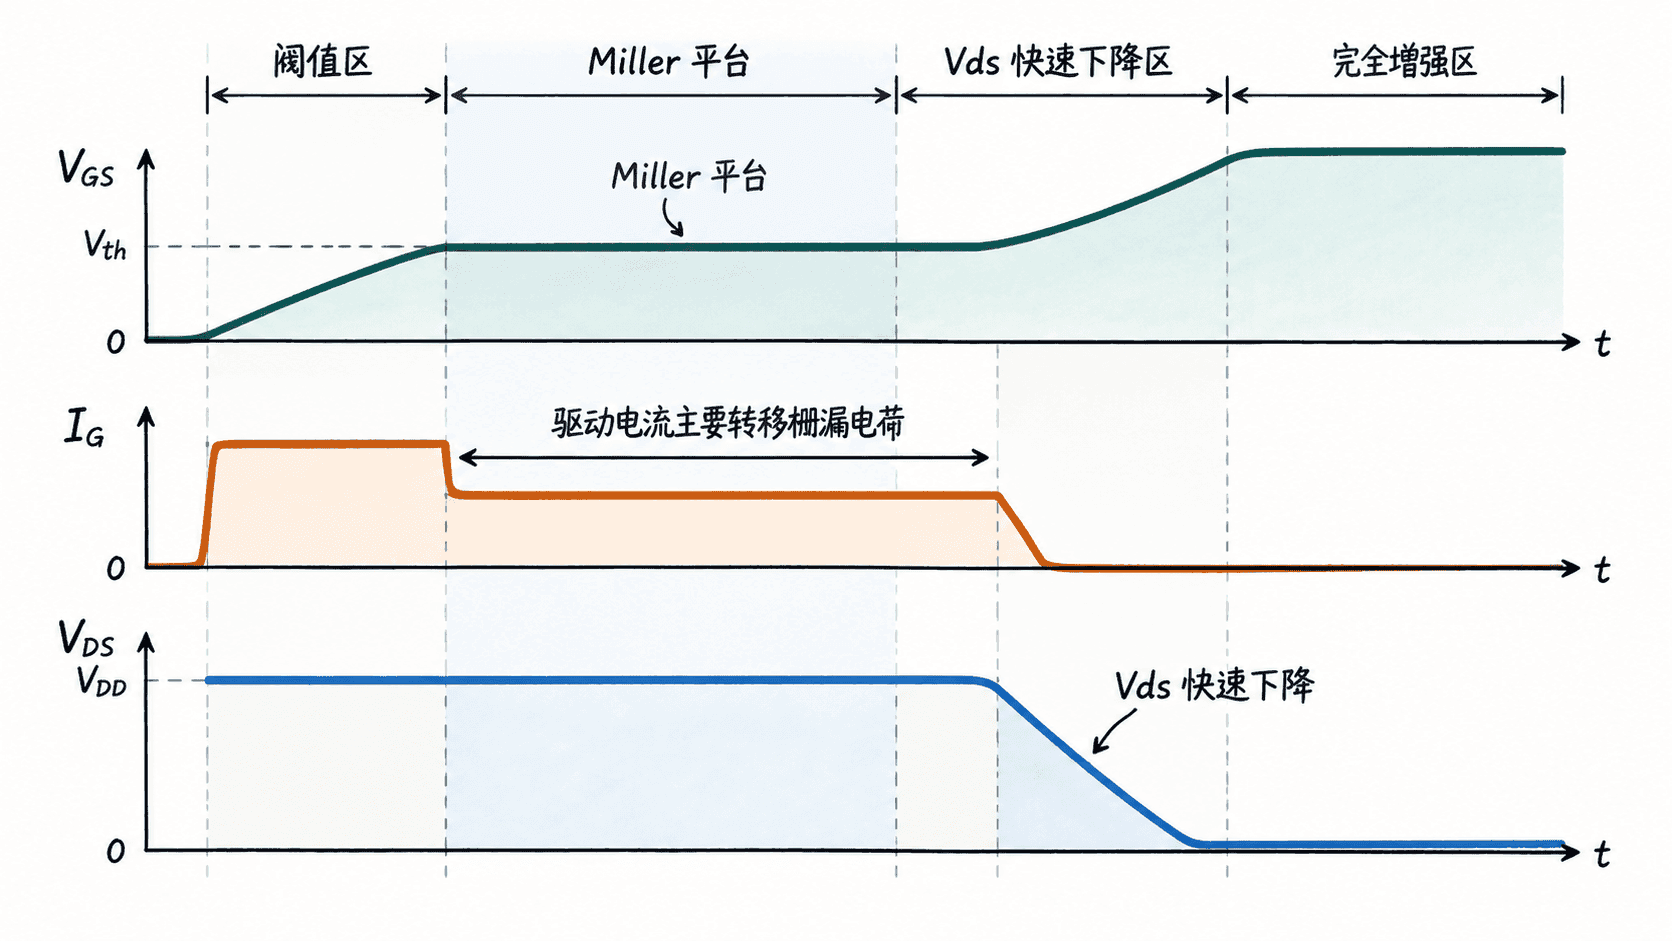
栅极串联电阻 是最常用的速度调节手段。增大 会减小峰值栅极电流,使开关沿变缓,通常可以降低振铃和 EMI,但开关损耗随之增加;减小 则相反。工程上经常为开通和关断配置不同阻值,例如通过二极管旁路实现较慢开通、较快关断。
把驱动回路寄生参数纳入设计
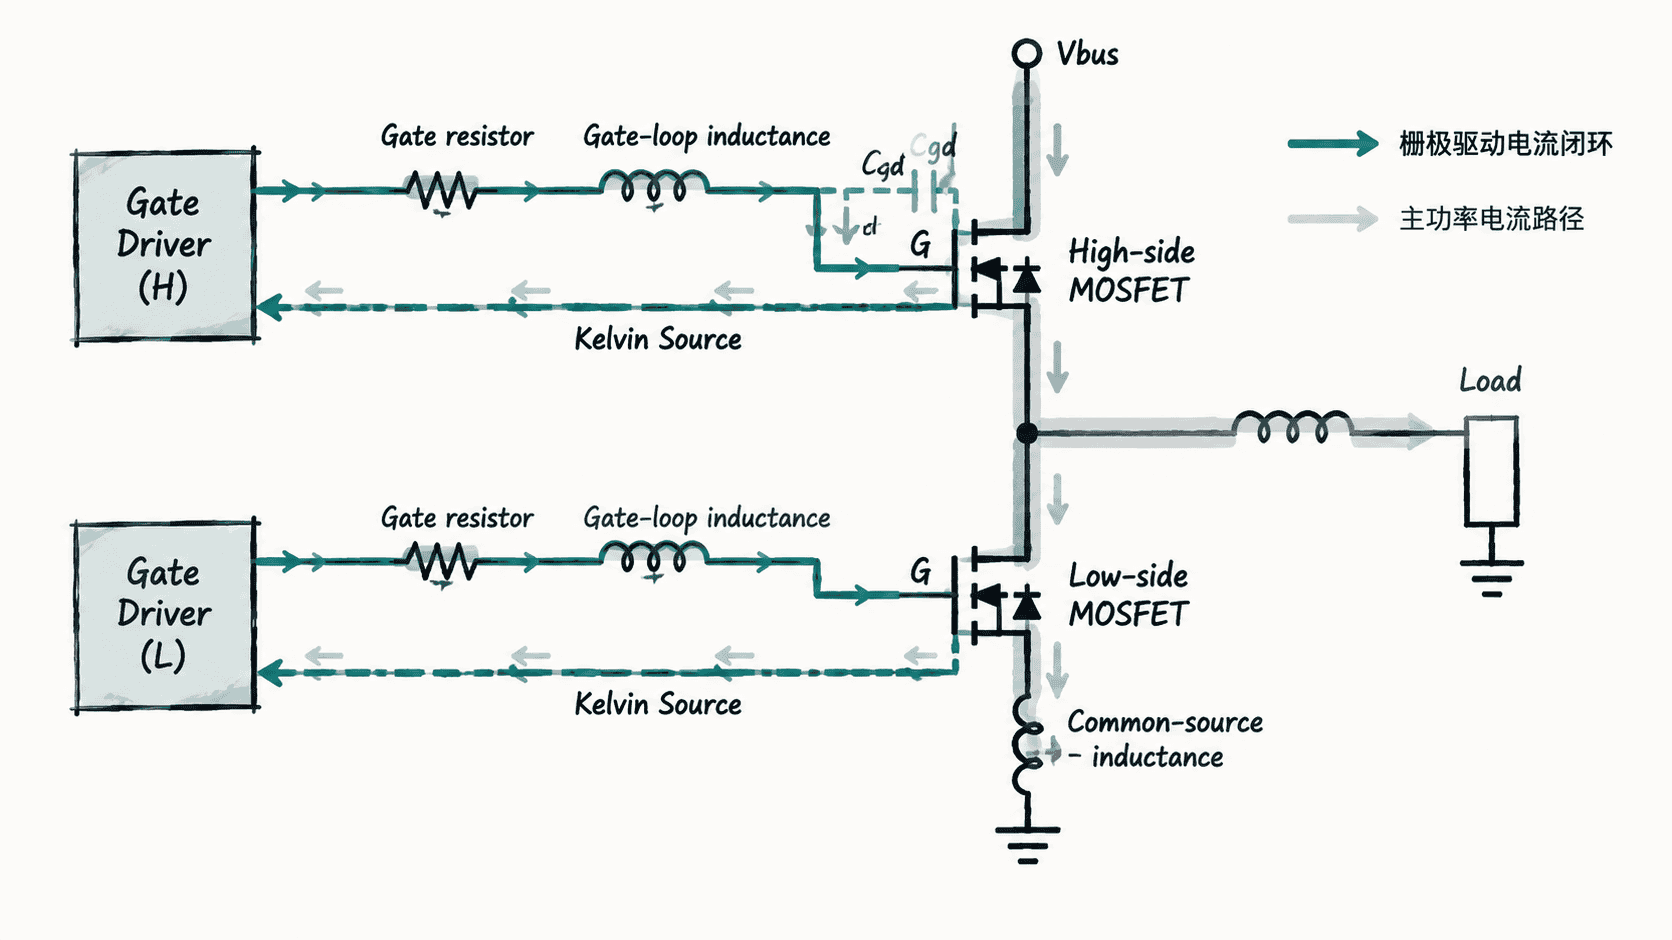
驱动器到 MOSFET 栅极再返回源极的环路应尽可能短。栅极走线电感与输入电容共同形成高频网络,公共源极电感还会把功率电流变化产生的电压叠加到驱动参考点,使驱动器看到的 与芯片引脚处的实际值不一致。
对于带 Kelvin Source 引脚的功率 MOSFET,应优先让驱动器回流走 Kelvin Source,而不是与大电流源极铜皮共用路径。栅极电阻也应尽量靠近 MOSFET 栅极,以便真正阻尼局部栅极环路,而不是只限制驱动器输出端电流。
为同步半桥设置死区
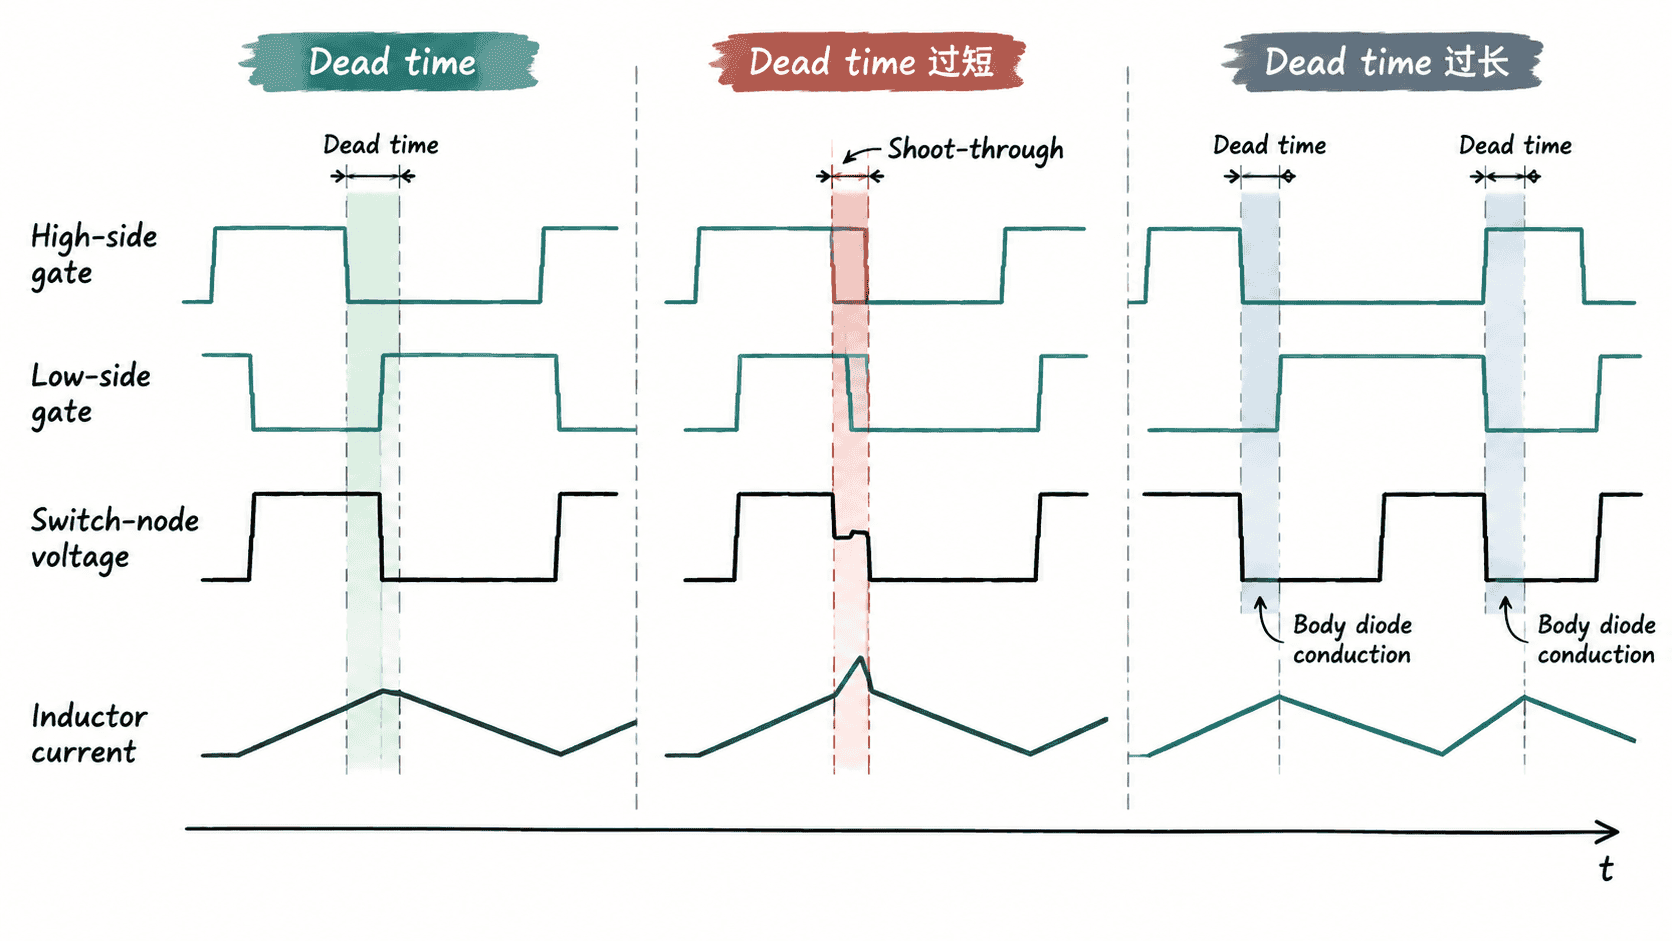
同步 Buck、半桥和全桥中,上下管绝不能同时处于低阻导通状态。控制器通常会在一只 MOSFET 关断后等待一段时间,再允许另一只开通,这个间隔就是死区时间。
死区太短时,关断延迟、米勒平台和驱动传播延迟的误差可能造成上下管重叠导通,形成从母线正端到负端的直通电流。死区太长虽然避免直通,却会让电感电流更长时间流过体二极管,增加二极管导通损耗和反向恢复相关应力。
初始值应依据驱动器传播延迟差、MOSFET 关断延迟、实际栅极电阻以及控制器最小死区能力决定,而不是照搬另一块板的固定纳秒数。若控制器允许分别设置上升沿和下降沿死区,应分别测量两个换向方向,因为高侧和低侧回路并不一定完全对称。
用示波器完成最终验证
实验室验证时,应同时观察上下管 ,并配合开关节点电压或母线电流判断换向行为。高侧栅极测量必须使用满足共模范围和带宽要求的差分探头或隔离方案,不能把普通接地夹错误连接到浮动开关节点。
重点检查关断管在另一只 MOSFET 快速开通时是否出现明显的米勒抬升。如果关断侧 接近阈值,可通过增强关断能力、减小关断电阻、使用 Miller Clamp、降低公共源极电感或调整开关速度来修正。
死区验证还要观察开关节点:合理死区通常只留下足够完成换向的短暂区间;若能看到明显延长的体二极管钳位平台,说明死区可能偏长。若母线电流在换向瞬间出现异常窄而高的尖峰,则应优先排查死区不足和误导通,而不是直接把问题归因于负载。
最终的栅极电阻与死区参数应以最坏输入电压、负载、电感电流和温度条件下的波形为依据。计算负责给出安全起点,示波器测量才负责确认驱动速度、直通裕量和器件应力是否同时满足要求。