
电机与电力电子 / 系统课时
用仿真验证稳态与启动波形
用仿真验证稳态与启动波形
手算给出的是关键工作点和边界估计,仿真则用于检查这些假设在开关瞬态、启动过程和参数变化下是否仍成立。本节用一个反相 Buck-Boost 示例建立验证顺序,并通过输入、负载和器件参数扫描定位真正的最坏工作点。
学习目标
- 在开关电源仿真中检查占空比、电感纹波、输出纹波和器件电压电流应力
- 观察启动过冲与稳态建立过程,区分正常动态过程和设计风险
- 通过输入、负载及器件参数变化验证手算是否覆盖设计边界
先定义需要验证的量
仿真之前先写出手算基准,否则很容易陷入“波形看起来正常”却没有验证结论。以 12 V 输入、目标约 -9 V、100 kHz 开关频率的反相 Buck-Boost 为例,理想 CCM 占空比约为 0.429。
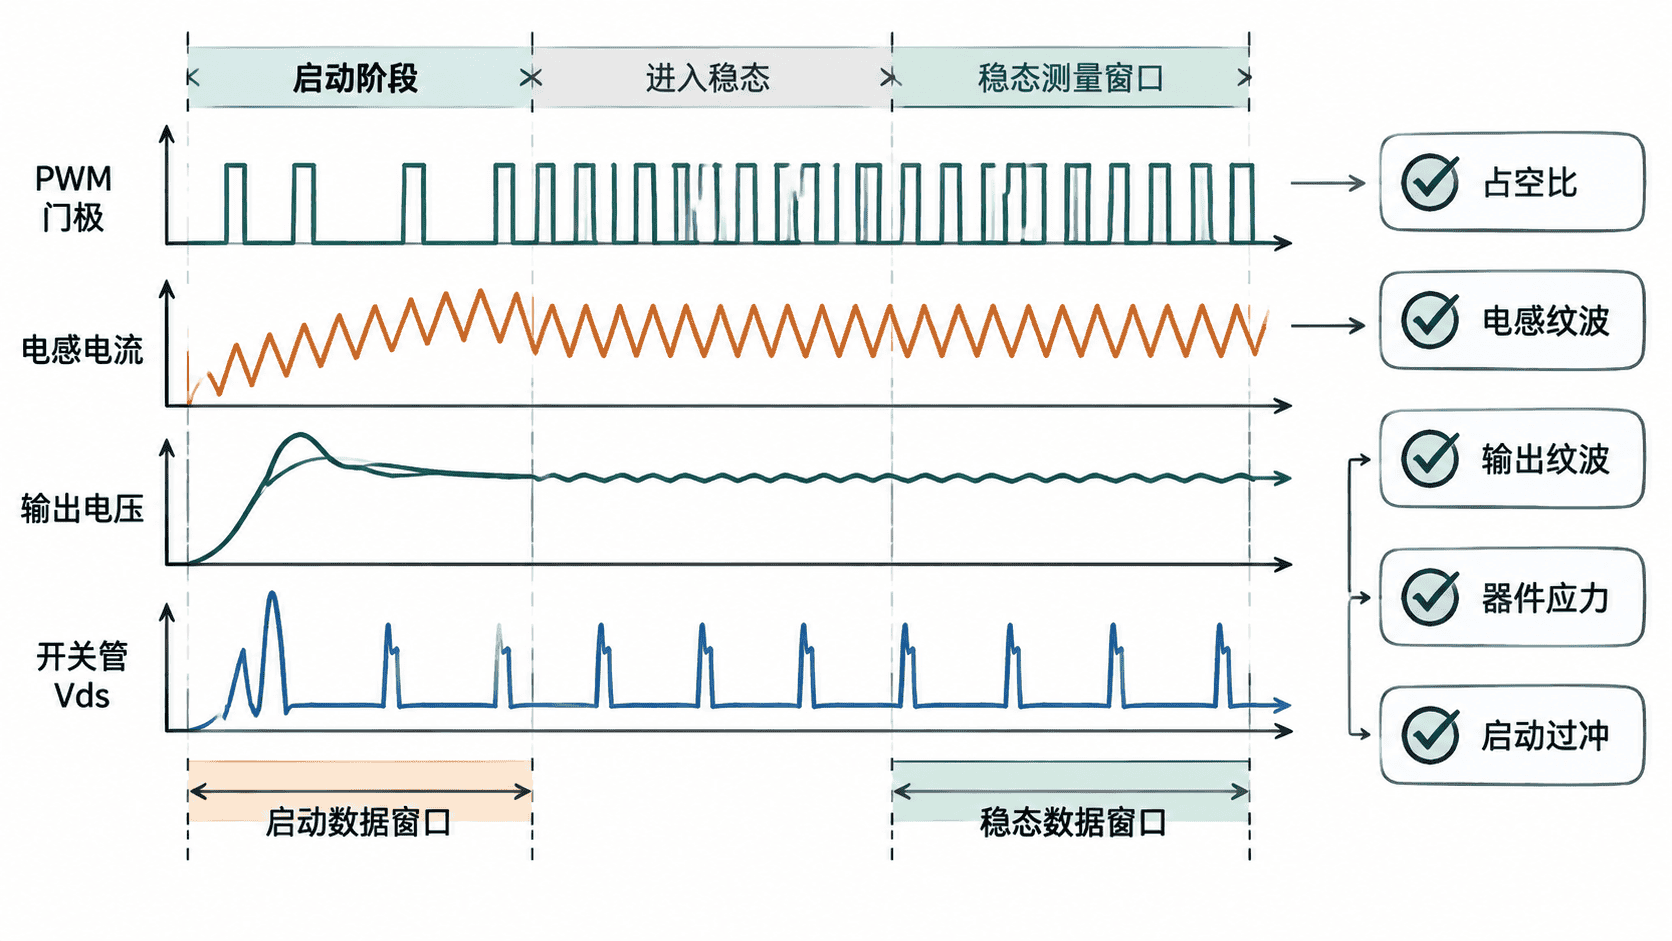
至少记录五类指标:实际占空比、电感平均电流与峰峰纹波、输出直流值与纹波、MOSFET 关断电压和二极管反向电压,以及启动过程中的最大输出过冲。测量时间窗要区分启动和稳态,不能把刚上电时的暂态纹波当成稳态纹波。
建立可运行的瞬态仿真
下面使用 ngspice 的理想开关建立一个最小模型。它不是控制芯片模型,而是用固定占空比直接验证功率级的稳态关系、纹波和启动行为。MOSFET 用电压控制开关近似,二极管、电感和电容加入基本寄生参数,使结果比完全理想模型更接近实际趋势。
* Inverting Buck-Boost, Vin=12 V, target about -9 V
Vin in 0 12
Vgate gate 0 PULSE(0 5 0 20n 20n 4.29u 10u)

S1 in sw gate 0 SWMOD
.model SWMOD SW(Ron=20m Roff=10Meg Vt=2 Vh=0.1)

L1 sw out 100u Rser=80m
D1 0 sw DMOD
.model DMOD D(Is=10n Rs=80m N=1.1 Cjo=50p)

C1 out 0 220u
R1 out 0 20

.tran 100n 8m startup
.control
run
meas tran VOUT_AVG AVG v(out) FROM=6m TO=8m
meas tran VOUT_MIN MIN v(out) FROM=0 TO=8m
meas tran IL_MAX MAX i(L1) FROM=6m TO=8m
meas tran IL_MIN MIN i(L1) FROM=6m TO=8m
print VOUT_AVG VOUT_MIN IL_MAX IL_MIN
.endc
.end
把内容保存为 buckboost.cir 后执行:
ngspice -b buckboost.cir预期输出
vout_avg = <VALUE>
vout_min = <VALUE>
il_max = <VALUE>
il_min = <VALUE>
<VALUE> 取决于 ngspice 版本、器件模型和数值积分设置。由于示例包含二极管压降、开关导通电阻和电感串联电阻,稳态输出不会严格等于理想计算的 -9 V;验证重点是其数量级、纹波与趋势是否符合手算,并确认仿真已进入周期稳定状态。
分开检查稳态波形
进入稳态后,首先测量门极周期和高电平时间确认占空比,而不是默认激励配置正确。接着观察电感电流。如果设计按 CCM 计算,电流谷值应保持大于零;若谷值已经降到零,说明工作模式进入 DCM,原先的 CCM 电压关系和电流公式不能直接作为精确基准。
电感纹波应与手算 处于相同量级。若差异很大,应依次检查实际电感两端电压、开关频率、占空比和电感模型,而不是先调仿真步长掩盖问题。
输出纹波应在已经进入稳态的若干完整周期内测量,例如取 。同时观察开关管两端电压和二极管反向电压,其平台值应接近 ,而带寄生参数的模型可能在换流瞬间出现额外尖峰。
单独检查启动过程
启动分析要把时间轴从上电时刻展开。理想固定 PWM 会立即向功率级注入能量,因此可能产生比带软启动控制器更明显的过冲。重点记录输出第一次越过目标值时的峰值、达到稳态所需时间,以及电感电流是否出现远高于稳态的峰值。
如果输出电容较大,启动期间电感需要同时给电容充能和给负载供电,电流峰值可能成为真正的器件选型边界。如果实际控制器带软启动或逐周期限流,应在后续控制模型中加入对应机制,再比较启动应力是否下降。
启动过冲还可以暴露阻尼不足。若输出反复振荡后才稳定,需要检查输出网络、控制环路以及理想源和理想开关是否形成了不现实的高 Q 条件,不能简单把第一次峰值删除后只展示漂亮的稳态波形。
用参数变化寻找设计边界
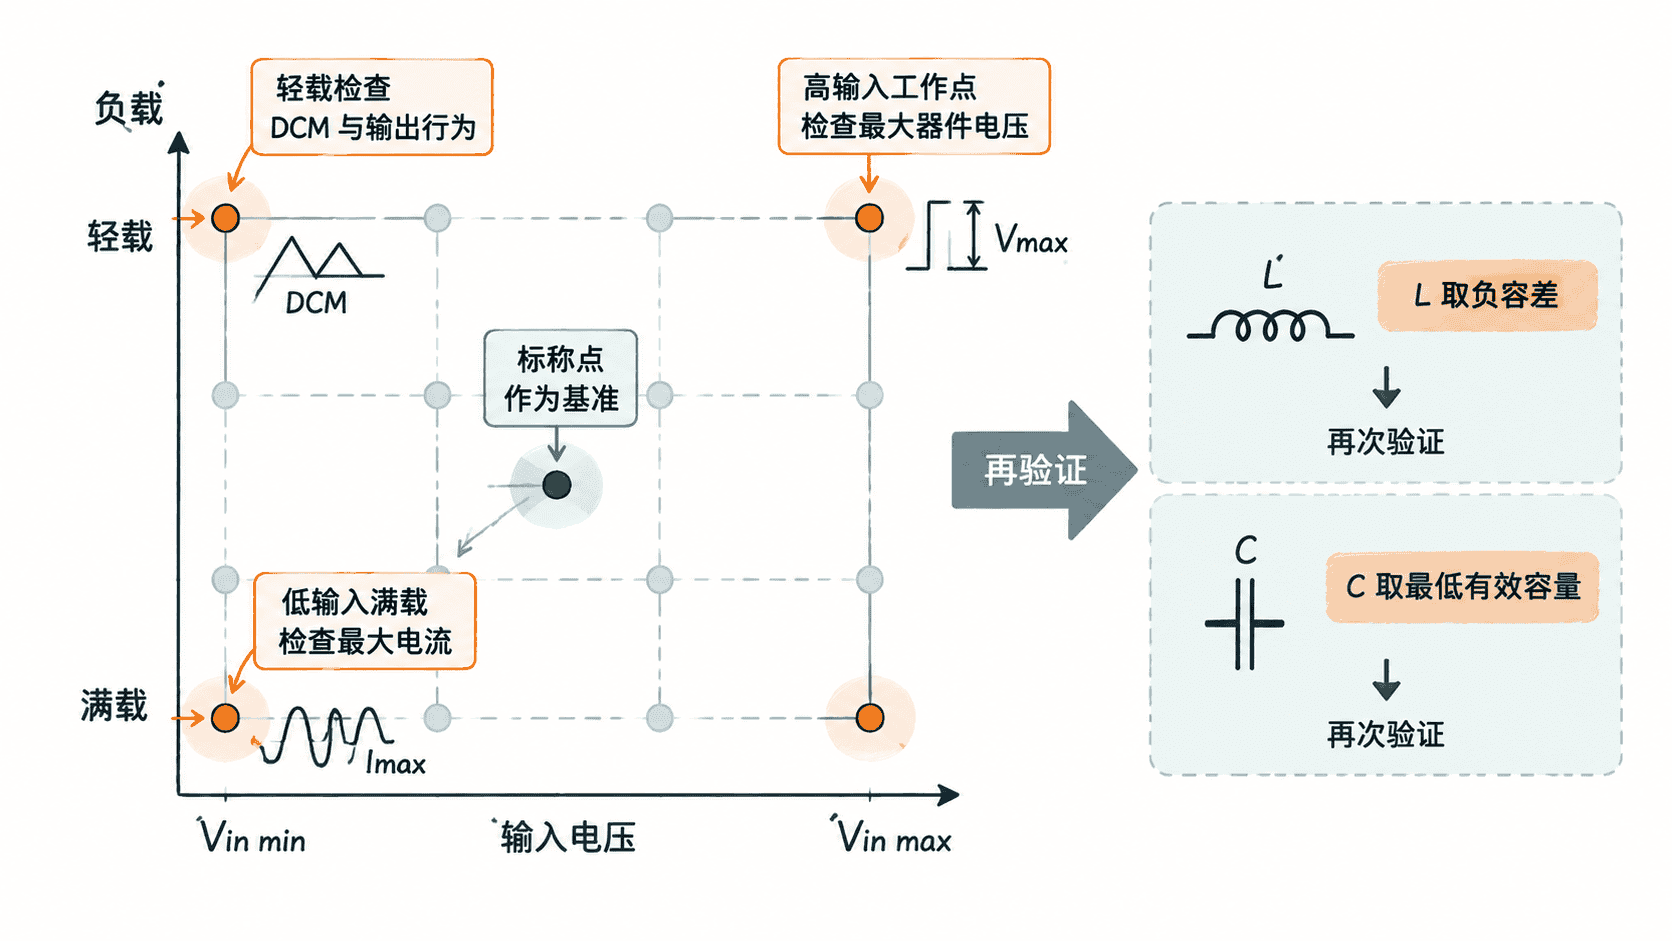
单一标称点通过并不能说明设计可靠。最少要改变输入电压、负载和关键储能器件参数。对于反相 Buck-Boost,低输入往往要求更高占空比并推高电感电流,而高输入可能增加器件电压应力,因此两端都要检查。
负载应覆盖轻载到满载。轻载可能让电感进入 DCM,也可能增大闭环输出偏差;重载则通常提高峰值电流、导通损耗和输出纹波。电感可按容差降低,输出电容可按有效电容量下降进行检查,避免仅使用器件标称值。
可以先做少量离散角点,而不是一次扫描几十个参数:输入最小值配满载用于寻找高电流点,输入最大值配目标输出用于检查耐压,轻载用于识别 DCM,再分别把电感和电容调到允许的低值。发现最坏角点后再做更细扫描会更高效。
把仿真结果和手算闭环
有效的验证不是要求仿真与理想公式完全相等,而是解释差异来自哪里。直流输出偏低可能来自二极管压降、开关导通电阻和电感 DCR;纹波变化来自有效电感、电容及 ESR;尖峰则与寄生参数和换流速度有关。
最后应形成一组可追溯结论:手算预测的占空比和电感纹波是否与稳态仿真一致,器件最大电压和峰值电流出现在哪个角点,启动过冲是否仍在额定范围内,以及改变输入、负载和元件容差后是否出现新的工作模式。只有这些边界都被覆盖,仿真才真正完成了对手算设计的验证,而不只是生成了几条波形。