
电机与电力电子 / 系统课时
避免上下管直通与误导通
避免上下管直通与误导通
半桥上下管同时导通时,直流母线会通过两个功率器件形成近似短路;即使控制器从未主动同时发出导通信号,高 dv/dt、共源电感和驱动布局也可能造成瞬态误导通。本篇从死区、门极关断能力和回路布局三个层面建立防直通设计方法。
学习目标
- 区分控制信号重叠造成的直通与米勒效应造成的误导通
- 根据器件关断延迟和传播延迟差异设置合理死区
- 使用门极下拉、负压关断、强下拉驱动和紧凑布局降低误导通风险
先分清两类直通路径
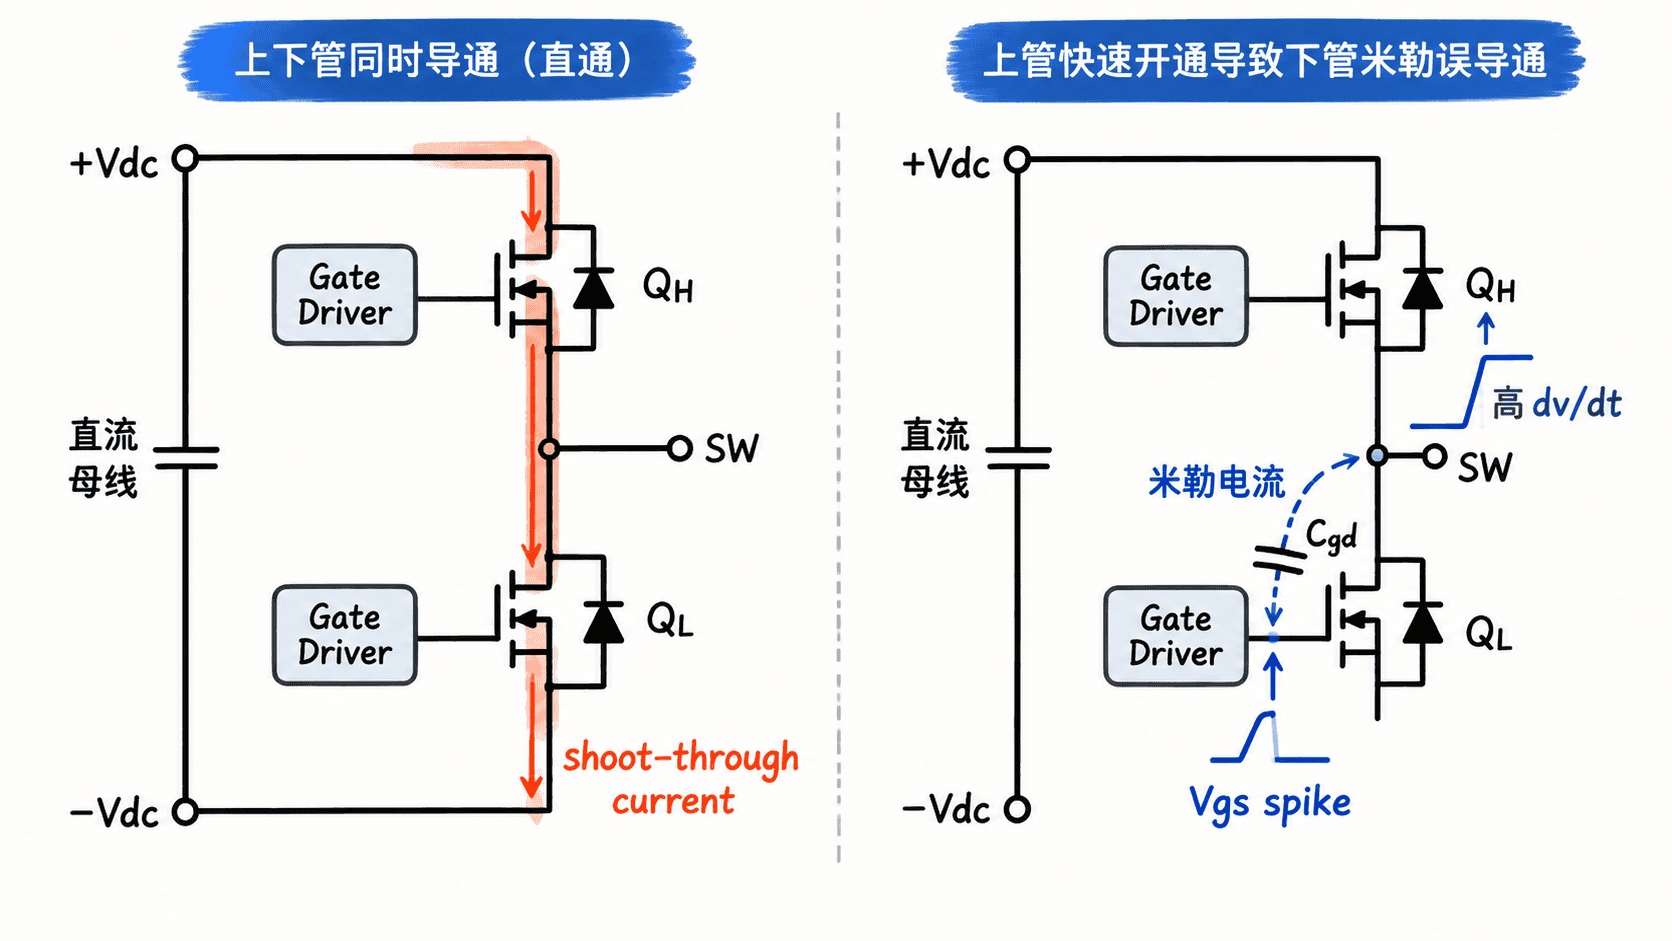
半桥最直接的危险来自上下管真实导通时间发生重叠。控制器关闭上管后,器件并不会瞬间截止;驱动传播延迟、栅极放电时间以及不同器件之间的参数差异都会让实际开关时刻偏离逻辑边沿。因此互补 PWM 必须保留死区。
另一类问题更隐蔽:某一管已经收到可靠的关断命令,但对侧器件快速切换时,其漏极电压通过 Cgd 向栅极注入米勒电流。如果这股电流不能被驱动器快速吸收,关断器件的 Vgs 会短暂抬升,形成误导通。
用死区覆盖最坏关断时间
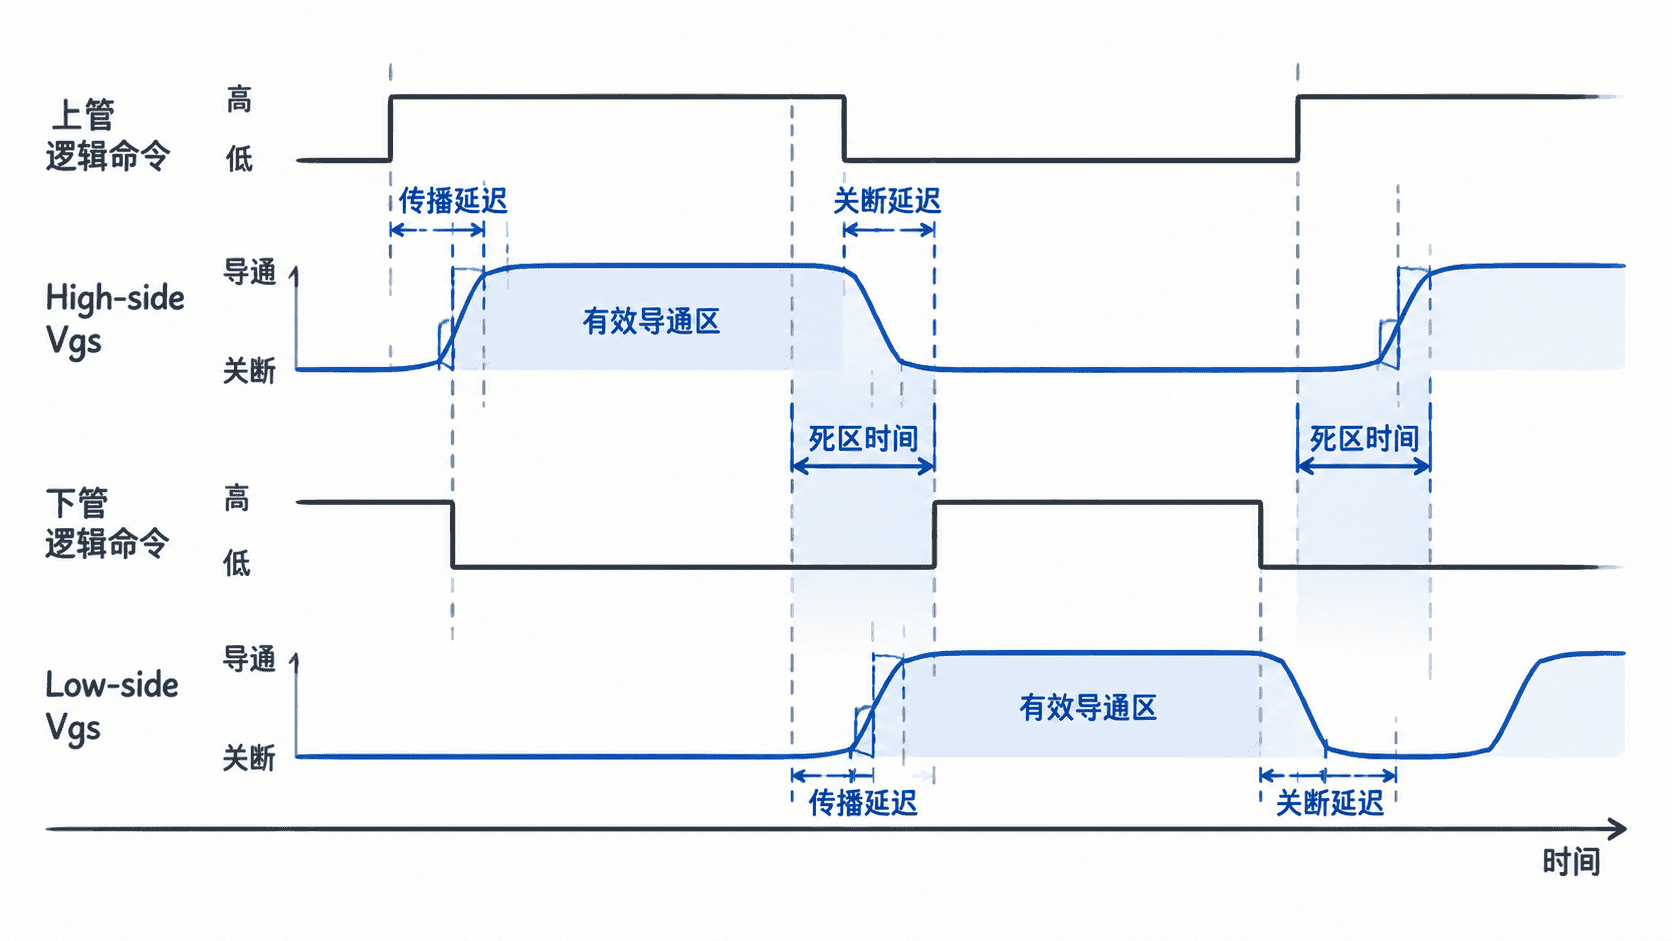
死区设计的目标不是设置一个固定经验值,而是确保一只管已经可靠关断后,另一只管才开始进入有效导通。初步预算可写成:
其中 t_off,max 包含驱动器与 MOSFET 的最坏关断延迟,t_skew 表示上下通道传播延迟差,t_margin 用于覆盖温度、器件离散性和测量误差。
例如最坏关断过程估计为 65 ns,通道传播差最大 15 ns,再预留 20 ns 裕量,则初始死区至少应取约 100 ns。下面的程序可以用于设计初算。
t_off_max_ns = 65
t_skew_ns = 15
t_margin_ns = 20

dead_time_ns = t_off_max_ns + t_skew_ns + t_margin_ns
print(f"Initial dead time: {dead_time_ns} ns")
预期输出
Initial dead time: 100 ns死区也不能无限增大。死区期间负载电流通常转移到体二极管或第三象限通道,时间过长会增加导通损耗、反向恢复影响和波形畸变。合理方法是从最坏条件预算得到安全初值,再通过双脉冲或实际半桥波形逐步优化。
让关断状态具备足够低的阻抗
防误导通的关键不是单纯把栅极拉到 0 V,而是让米勒电流有一条低阻抗回路。驱动器的下拉峰值电流、关断栅极电阻以及公共源极电感会共同决定瞬态 Vgs。
门极到源极的下拉电阻可以在驱动器掉电、输出高阻或启动阶段固定器件状态,但典型的几千欧到几十千欧电阻无法单独吸收高速开关产生的安培级瞬态米勒电流。它是静态保险措施,不是高速下拉驱动器的替代品。
更高 dv/dt 的场合可以使用米勒钳位或负压关断。米勒钳位会在栅极已经下降到较低电压后接入低阻抗通道;负压关断则把关断电平降到 0 V 以下,从而提高栅极尖峰跨过有效导通区所需的幅度。
共源电感会把电流变化变成栅极扰动
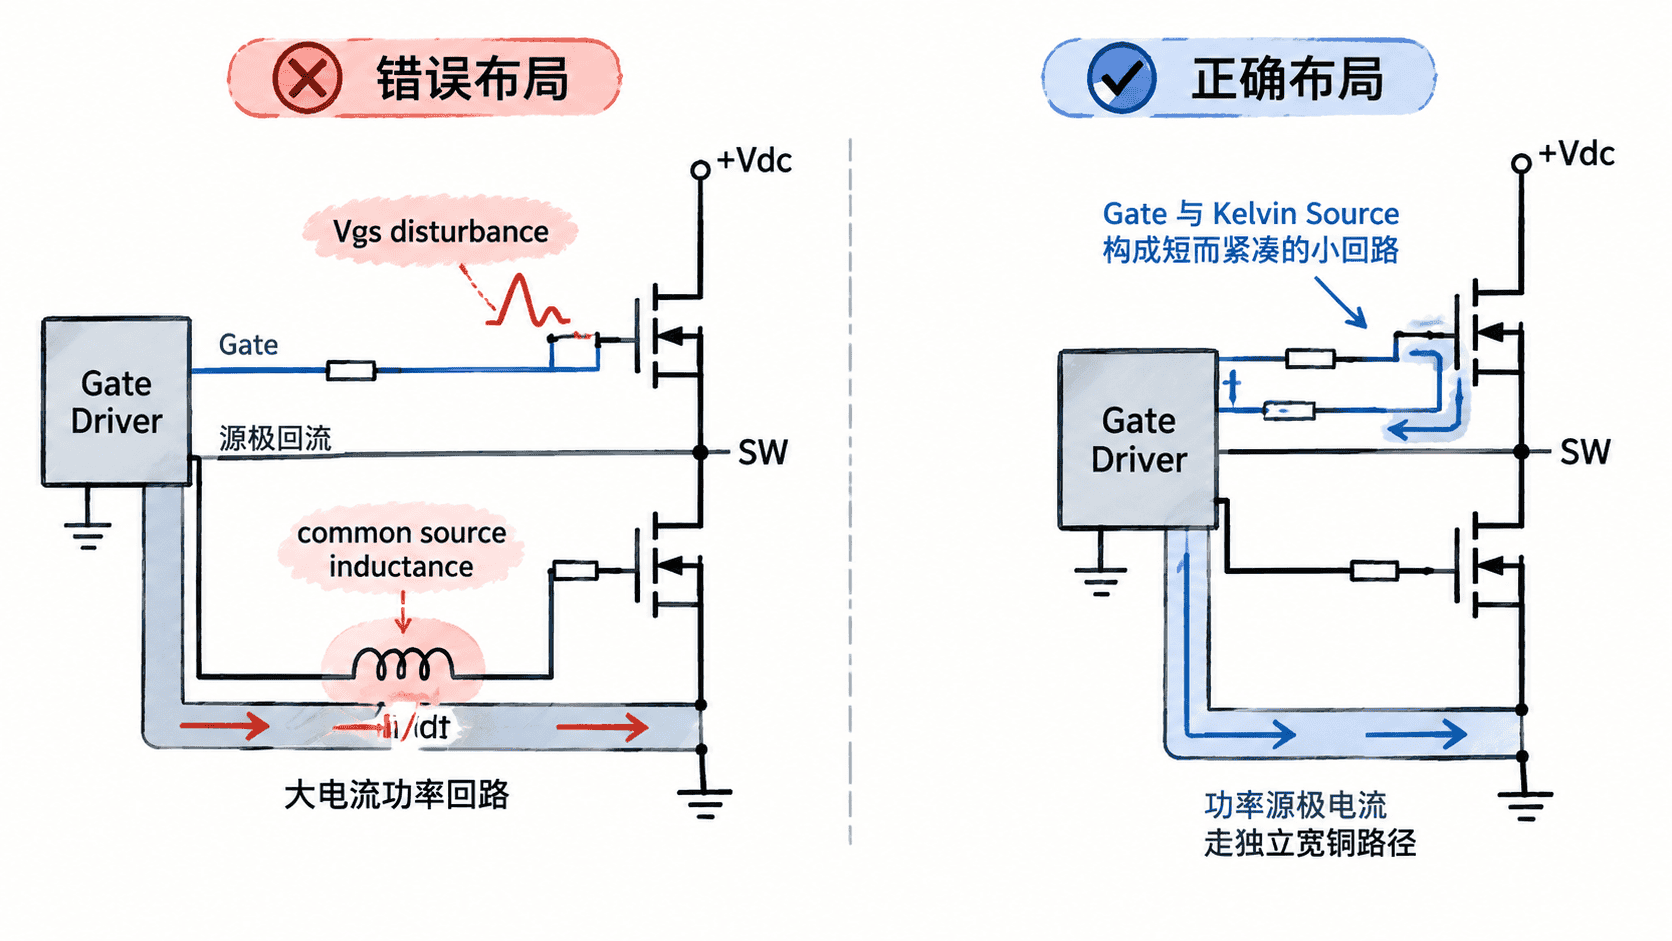
如果功率电流与驱动回流共享一段源极铜箔或封装引脚,这段公共电感上的电压为:
这个电压会直接改变驱动器实际看到的栅源电压。高速器件即使只有几纳亨公共电感,也可能在数十到数百 A/µs 的电流变化下产生不可忽略的栅极扰动。因此布局必须把“功率源极回路”和“门极驱动回路”视为不同电流路径。
具有 Kelvin Source 引脚的器件应优先把驱动器回流接到 Kelvin Source,而不是大电流功率源极端。没有独立源极引脚时,也应让驱动回流尽可能直接返回器件源极焊盘,并避免先经过母线电容、分流电阻或大电流铜皮。
按波形而不是按逻辑信号验收
排查直通不能只看控制器输出的 PWM。首先同时测量上下管实际 Vgs,确认有效导通区没有重叠;随后观察关断器件在对侧切换瞬间是否出现明显正向栅极尖峰;最后结合母线电流和开关节点判断尖峰是否已经形成异常交叉导通。
高侧栅极测量必须采用足够共模范围和带宽的差分探头或合适的隔离测量方案,探头连接自身也要尽量减小环路面积。若减小关断电阻、启用米勒钳位或改善 Kelvin 回流后 Vgs 尖峰显著降低,就说明问题主要来自动态误导通;若调整死区后异常母线电流消失,则应继续从传播延迟和关断时间预算中寻找根因。
一个可靠半桥通常同时具备合理死区、明确的默认关断状态、足够强的栅极下拉能力以及低寄生驱动回路。只增加其中某一项保护而忽略其余路径,无法覆盖高速功率级中所有直通机制。