
电机与电力电子 / 系统课时
用 PI 调节输出稳态误差
用 PI 调节输出稳态误差
仅靠比例控制时,变换器往往需要保留一定误差才能产生足够控制量。PI 在比例通道之外累计误差,可把稳态偏差继续推向零。本节用闭环直觉、响应曲线和一个可计算示例理解两个参数怎样影响速度、超调与稳定性。
学习目标
- 解释比例项与积分项分别解决什么问题
- 判断增大
Kp、Ki对响应速度、超调和稳态误差的主要影响 - 按先比例后积分的顺序完成基本 PI 整定并识别积分饱和风险
PI 为什么能消除稳态误差
设参考值为 ,反馈值为 ,误差为 。PI 控制器输出可写成:
( u(t)=K_p e(t)+K_i\int_0^t e(\tau)d\tau)
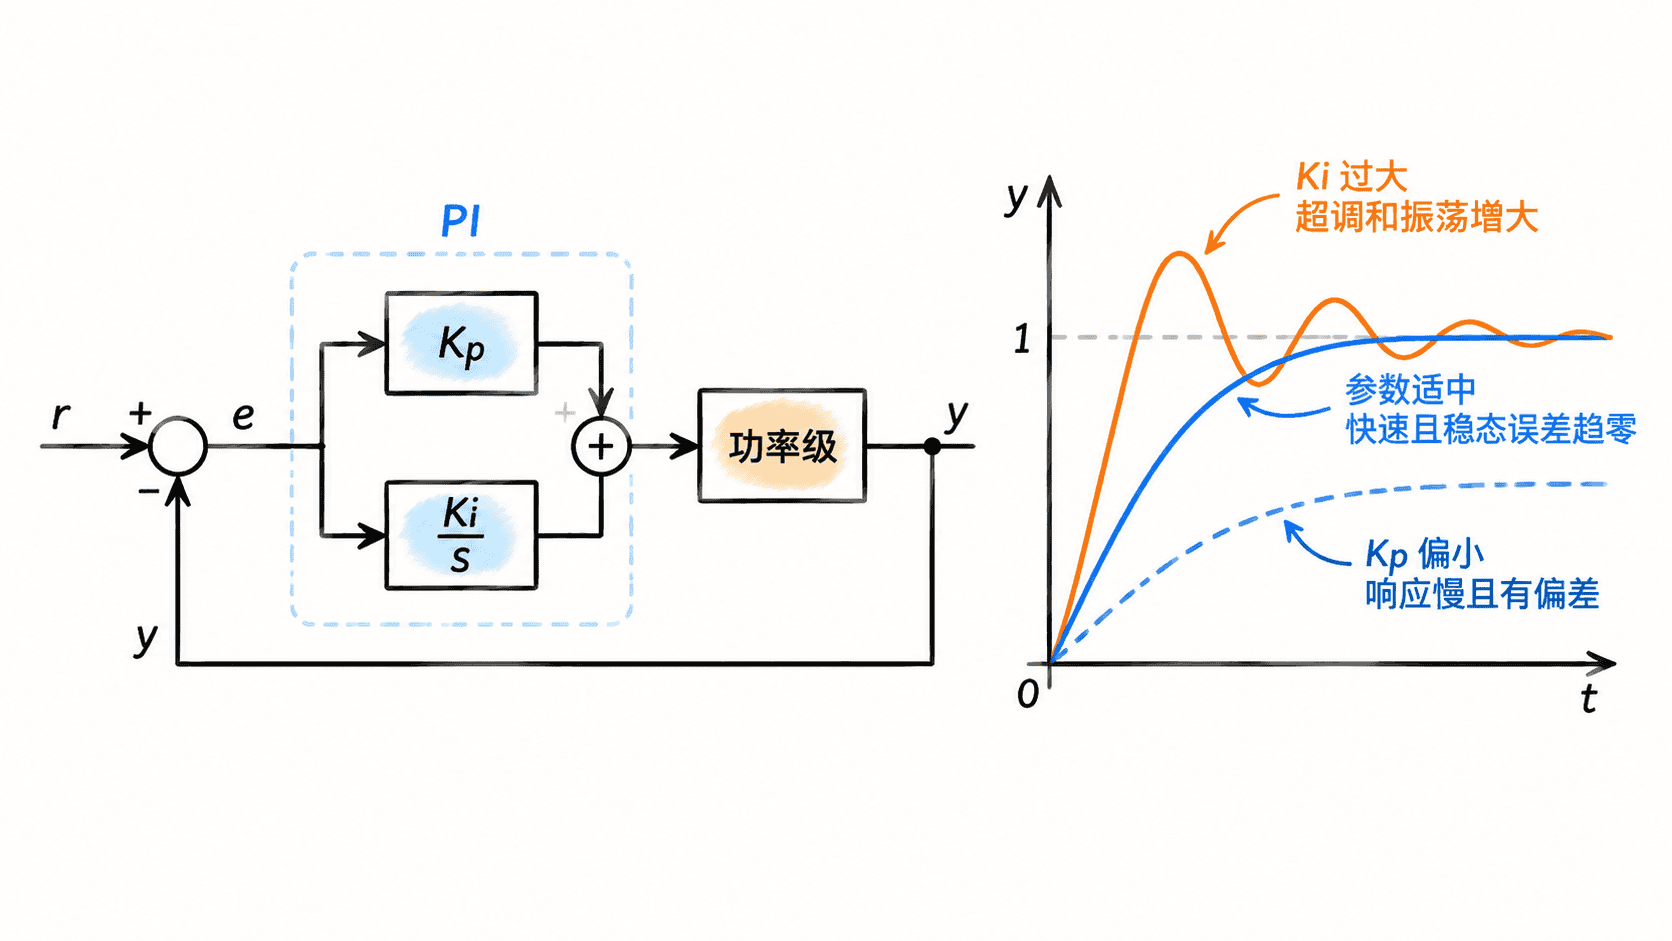
比例项立即根据当前误差改变控制量,因此主要决定系统对扰动和给定变化的响应力度。比例增益过小,响应迟钝且静差明显;过大则可能带来较大超调,甚至激发功率级原本存在的谐振和延迟。
积分项关注误差长期是否仍然存在。只要误差保持同一方向,积分量就持续累积,直到控制量足以消除偏差。因此 PI 能在恒定输入和负载下把稳态误差压得很小,但代价是增加相位滞后,参数过强时容易产生振荡。
参数变化怎样影响响应
在其他条件不变时,提高 Kp 通常会提高响应速度并减小瞬时误差,但过高会降低稳定裕度。提高 Ki 能更快消除持续偏差,却会让积分累积更激进,因此超调和低频振荡风险随之增加。
| 参数变化 | 常见正面效果 | 过大时的典型现象 |
|---|---|---|
Kp 增大 |
上升更快、误差立即被压低 | 超调增加、噪声放大、可能振荡 |
Ki 增大 |
静差更快趋零、抗恒定扰动增强 | 积分累积过快、超调和振荡增加 |
这不是两个独立旋钮。功率级的极点、零点、采样延迟和 PWM 更新周期都会改变可接受范围,所以 PI 参数不能脱离具体变换器直接照搬。
用离散 PI 观察积分作用
数字控制器通常按固定采样周期更新。下面的 Python 示例把误差序列送入离散 PI,观察持续小误差怎样通过积分不断增加控制量。
kp = 0.4
ki = 2.0
sample_time = 0.01
errors = [0.10, 0.08, 0.05, 0.02, 0.01]

integral = 0.0
for index, error in enumerate(errors, start=1):
    # 积分项累积的是误差对时间的面积,而不是误差值本身。
    integral += error * sample_time
    control = kp * error + ki * integral
    print(f"{index}: error={error:.2f}, control={control:.4f}")
预期输出
1: error=0.10, control=0.0420
2: error=0.08, control=0.0356
3: error=0.05, control=0.0246
4: error=0.02, control=0.0130
5: error=0.01, control=0.0092
误差虽然逐步减小,积分状态并不会立即消失,因此后期仍能提供额外控制量。这正是 PI 消除静差的来源,也是负载突变后容易产生超调的原因。
基本整定顺序
工程上可先把 Ki 设得很小,从较低 Kp 起逐步增加,直到响应速度满足需求且没有持续振荡。随后逐步提高 Ki,观察稳态误差消除速度,同时检查超调、恢复时间和振荡次数。
如果继续增加 Ki 已不能明显缩短恢复时间,却让超调或振荡上升,就应停止增加积分作用。最终参数还要在输入电压、负载和温度的极端组合下复测,而不是只验证一个额定工作点。
防止积分饱和
当占空比已经达到上限或下限时,控制器即使继续积分也无法让执行器输出更多控制量。故障解除后,已经累积的大量积分需要较长时间才能释放,这种现象称为积分饱和。
合适的 PI 不是追求最大的 Kp 或 Ki,而是在功率级允许的稳定裕度内,用比例项获得足够响应速度,再用积分项消除残余稳态误差,并确保饱和和工况变化时仍能可靠恢复。