
电机与电力电子 / 系统课时
判断 CCM 与 DCM 的分界
判断 CCM 与 DCM 的分界
DC-DC 变换器是否处于连续导通模式,最直接的判断量是电感电流谷值。只要一个周期结束前电感电流仍大于零,就是 CCM;若电流下降到零并保持一段时间,就是 DCM。分清这个边界,才能解释轻载时变换比、波形和控制规律为何发生变化。
学习目标
- 通过电感电流谷值区分 CCM、临界状态与 DCM
- 根据平均电流和纹波计算连续与断续导通的分界条件
- 解释进入 DCM 后为何不能继续直接套用 CCM 的变换关系
先看电感电流有没有触底
在 CCM 中,电感电流虽然周期性上升和下降,但整个开关周期内始终大于零。若电感平均电流记为 ,峰峰值纹波记为 ,则谷值为:
因此三个工作状态可以直接由谷值判断:
- :连续导通模式 CCM。
- :临界连续模式,也就是 CCM 与 DCM 的分界。
- 计算得到 :实际电感电流不会继续变成负值,而是在下降到零后进入零电流区间,因此实际工作在 DCM。
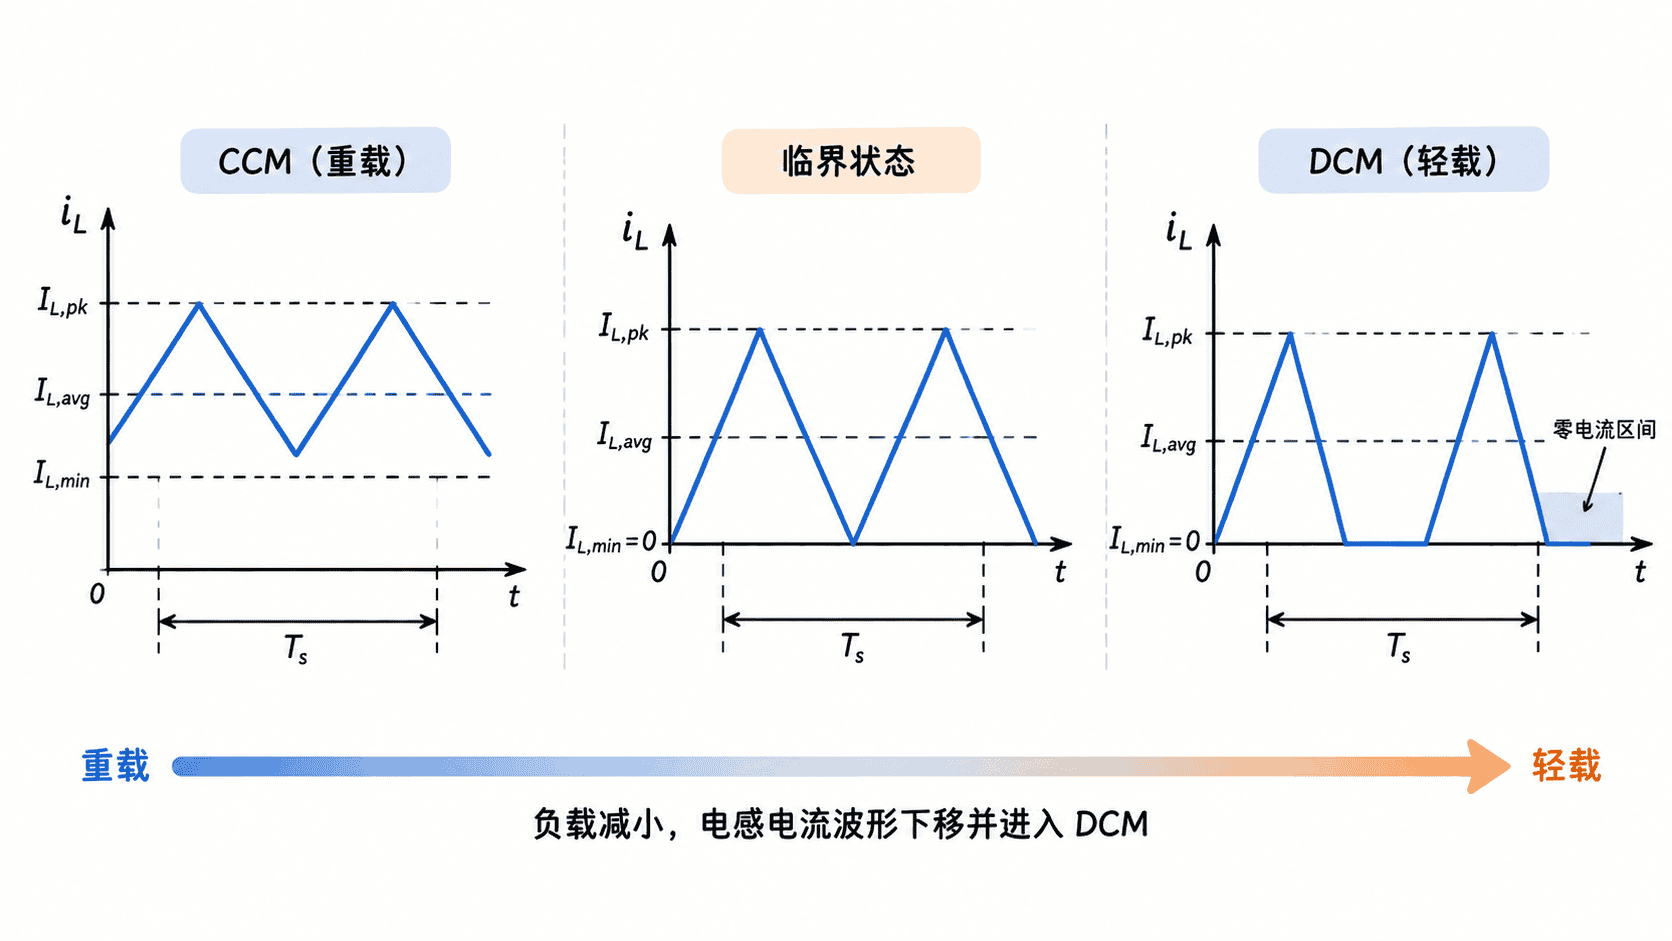
这个判断方法对 Buck、Boost、Buck-Boost 等多种含电感储能的变换器都适用,只是不同拓扑中 与输入、输出电流之间的关系不同。
找到临界电流
临界状态满足 ,因此平均电感电流恰好等于纹波的一半:
电感纹波由电感两端电压、导通时间和电感值决定。以理想 CCM Buck 为例,导通阶段电感电压为 ,因此:
于是临界平均电流为:
由于 Buck 中平均电感电流等于输出平均电流,所以该式也给出了 Buck 的临界负载电流。负载电流继续减小,就会进入 DCM。
也可以从设计变量反向理解:电感越大、开关频率越高,电流纹波越小,更不容易进入 DCM;负载越轻,平均电流越低,则越容易让谷值触碰零点。
为什么轻载后关系会改变
CCM 的推导通常默认一个周期只包含开关导通和关断两个连续的电感电流阶段,并利用电感伏秒平衡求变换关系。进入 DCM 后,周期中新增了第三个阶段:电感电流已经降到零,此时电感不再向输出传递能量。
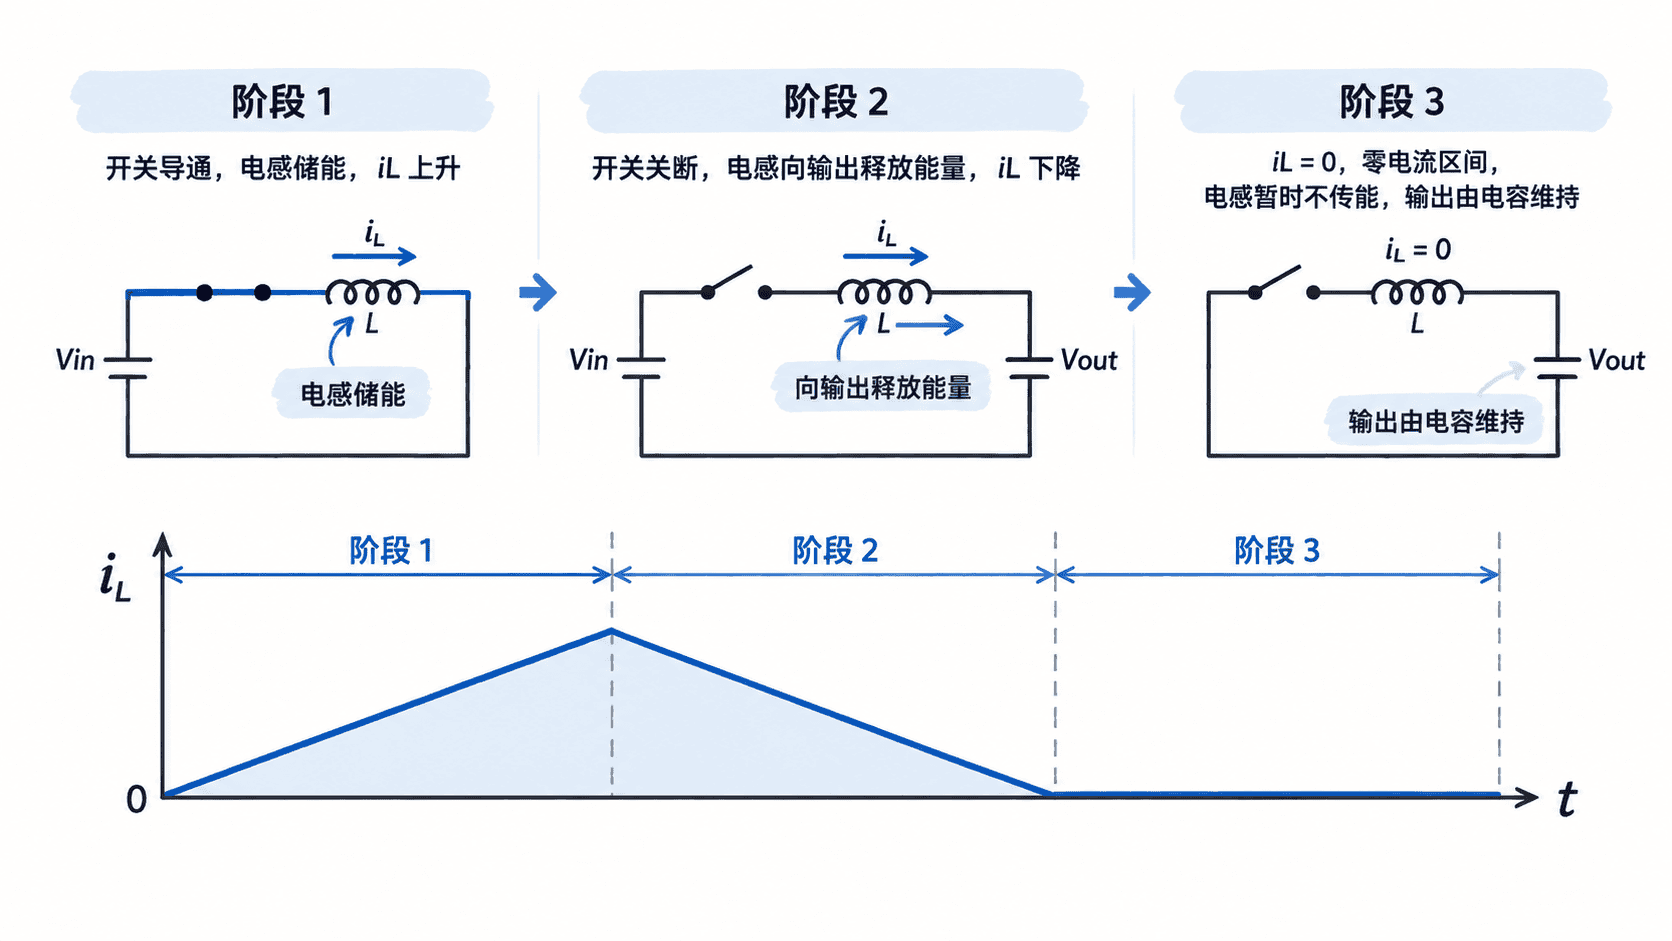
第三阶段的持续时间不是固定的,而是受负载、电感、开关频率和占空比共同影响。因此在 DCM 中,输出电压通常不仅与占空比有关,还会显式依赖负载条件。原来在 CCM 下得到的简单占空比变换式,不能无条件继续使用。
这也是轻载控制更复杂的原因之一:控制器面对的不再是同一个工作模型。实际芯片还可能主动进入脉冲跳跃、突发模式或二极管仿真等轻载策略,使开关行为进一步区别于标准 CCM。
用一个数值判断工作模式
假设某个变换器当前平均电感电流为 ,测得或计算得到电感峰峰值纹波为 。则谷值为:
因为谷值仍大于零,所以处于 CCM。
若负载降低,使平均电感电流下降到 ,而纹波近似保持 ,则:
此时正好位于 CCM 与 DCM 的分界。继续减载时,线性计算虽然会得到负谷值,但实际电流只能降到零,随后形成零电流区间,因此应改用 DCM 模型分析。
设计时怎样使用这个分界
若目标是在指定负载范围内保持 CCM,应按最小负载电流校核 ,并通过增大电感、提高开关频率或调整允许纹波来留出裕量。若系统允许轻载进入 DCM,则应确认控制器支持该模式,并分别检查轻载效率、输出纹波和动态响应。
判断 CCM 与 DCM 的核心始终只有一个:先算或测出电感电流的平均值和纹波,再观察谷值是否到零。谷值一旦触零,工作周期就从两个电感有流阶段变成包含零电流区间的三个阶段,后续的变换比和控制模型也必须随之改变。