
FPGA 与数字 IC 设计 / 系统课时
调试UART数据异常
调试UART数据异常
本课解决 UART 收到乱码、偶发丢字节和帧错误时不知道从哪里查的问题。通过同时核对波特率、起始位、数据位、停止位和采样时刻,可以把故障从“数据不对”逐步缩小到时钟配置、帧格式或电气时序。
学习目标
- 能从逻辑分析仪波形判断 UART 帧边界和位时间是否合理
- 能区分波特率错误、帧格式不一致、采样时序异常和线路电平问题
- 能用一组最小配置和测量步骤验证修复结果
先确认异常属于哪一层
UART 调试不要一看到乱码就修改应用代码。先判断接收端看到的是完整帧但内容错误、帧边界已经错位,还是根本没有形成可靠的数字电平。
最先检查 TX/RX 空闲电平。常见 UART 为空闲高电平,发送开始时拉低形成起始位;随后按约定的位时间发送数据位和停止位。若线路一直保持高电平,通常说明没有发送;若波形有翻转却无法稳定解帧,再进入时序和帧格式检查。
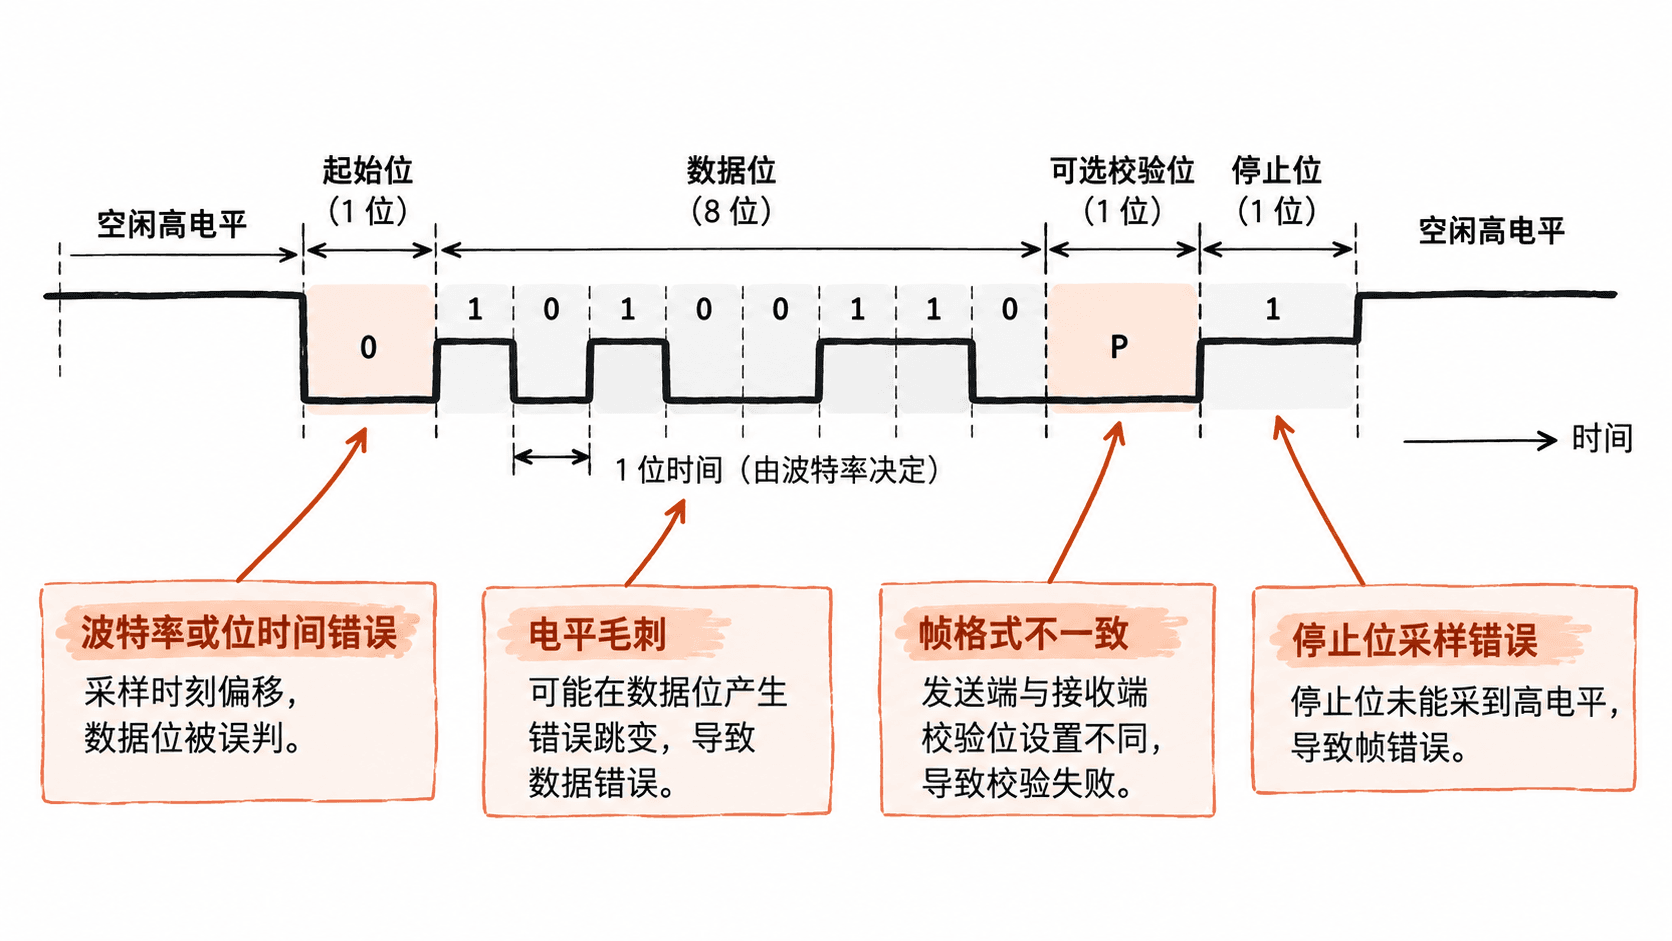
用位时间反推波特率
UART 最有价值的现场证据通常是位时间。对常见异步串口,理想情况下单个位的持续时间约为 。例如 115200 baud 对应约 8.68 µs/bit。实际测得的位宽如果明显偏离目标,优先检查时钟源、分频值和双方波特率配置。
以 115200 baud 为例,可以先用逻辑分析仪查看连续数据位的时间间隔,再与目标值比较。不要只看解码器显示的字符,因为错误波特率下解码器本身可能给出具有误导性的结果。
目标波特率:115200
理想位时间:约 8.68 us
测量方法:在连续高低翻转区域测量多个 bit time,取平均值后与 8.68 us 比较
初筛判据:平均位时间误差先按 ±2% 检查,即约 8.51~8.85 us
预期结果
测得平均 bit time 应接近 8.68 us。
作为排障初筛,平均值落在约 8.51~8.85 us,可认为 115200 baud 的位时间基本匹配。
若平均值持续超出这一范围,或相邻位宽出现明显漂移,应继续检查时钟源、分频值和双方波特率配置。
最终允许误差以器件数据手册和实际接收器容限为准。
检查帧格式是否一致
双方必须对数据位、校验位和停止位形成一致理解。例如发送端是 8N1,而接收端按 7E1 解释,波形本身可能完全正常,但解码结果会错位或持续报帧错误。
最小检查集合可以写成一组明确参数,而不是只记录“串口已配置”:
| 参数 | 示例 | 排查重点 |
|---|---|---|
| Baud rate | 115200 | 位时间是否一致 |
| Data bits | 8 | 每帧有效数据长度 |
| Parity | None | 是否存在额外校验位 |
| Stop bits | 1 | 帧尾长度是否匹配 |
对于固定协议,建议把发送端和接收端的配置直接并排记录,再与实际波形中的帧长度核对。尤其要注意停止位数量与校验位是否造成帧边界理解差异。
由现象倒推根因
乱码但字节数量基本正确时,优先检查波特率、数据位和采样配置;持续丢字节时,除波特率外,还要检查接收缓冲是否溢出、软件取数是否及时以及线路是否存在明显毛刺;frame error 明显增加时,重点检查停止位采样、电平质量、双方帧格式和时钟误差。
如果发送端在同一字节周期内波形正常,而接收端只在高波特率下出错,可以逐步降低波特率复现。若降低后错误明显减少,通常说明系统时序裕量、电平转换或时钟误差值得重点检查,而不是先修改数据内容。
用最小实验验证修复
修复后不要直接回到完整业务流量。先固定一串容易识别的测试字节,例如交替发送 0x55 和 0xAA,然后连续抓取完整波形。这样可以同时观察起始位、数据位、停止位和字节间间隔。
下面的主示例使用第三方 pyserial。命令先安装依赖,再按 115200、8N1 打开串口并发送 4 个测试字节;运行前必须把 <PATH> 替换为实际串口设备路径。示例只验证发送,不读取设备响应,因此不要求回环连接或设备主动回复。
python3 -m pip install -q pyserial >/dev/null 2>&1 || { echo "pyserial install failed"; exit 1; }
UART_PORT="<PATH>" python3 - <<'PY'
import os
import serial

port = os.environ["UART_PORT"]
payload = bytes([0x55, 0xAA, 0x55, 0xAA])

with serial.Serial(
    port,
    115200,
    bytesize=serial.EIGHTBITS,
    parity=serial.PARITY_NONE,
    stopbits=serial.STOPBITS_ONE,
    timeout=1,
) as uart:
    sent = uart.write(payload)
    uart.flush()

print(f"sent={sent} bytes")
PY
预期输出
sent=4 bytes这里的 sent=4 bytes 表示 4 个字节已写入串口发送流程,并不证明接收端已经正确收到。最终仍要用逻辑分析仪确认波形中出现稳定的起始位、8 个数据位和停止位,并核对平均位时间是否接近 8.68 µs。
当位时间、帧格式和电平都能在波形上得到证据后,UART 的排查就从“猜配置”变成了可验证的故障定位:先确认有没有正确帧,再确认帧有多快,最后确认双方是否按同一种格式解释它。