
FPGA 与数字 IC 设计 / 系统课时
检查时钟质量
检查时钟质量
本节把“时钟看起来在跳”变成可验证的测量结果:在接收器件附近检查频率、周期抖动、占空比、边沿速度和幅度,并把实测值与器件或板级设计要求逐项比较,从而区分真正的时钟故障与测量伪影。
学习目标
- 正确测量时钟频率、占空比、周期抖动、边沿速度和幅度
- 识别探头、测点和带宽造成的测量误差
- 根据异常指标追查时钟源、分配链路、电源完整性或负载问题
先定义什么叫合格
检查时钟前先找到接收器件数据手册、时钟芯片规格和板级约束,明确允许的输入电平、频率范围、最小高低脉宽、抖动指标以及上升下降时间。没有这些上限和下限,只能得到“波形长什么样”,无法判断是否满足系统要求。
同一个时钟在源端正常,不代表到接收端仍正常。缓冲器、连接器、走线、终端、电平转换和负载都会改变幅度、边沿和抖动,因此关键测点应尽量靠近真正采样该时钟的器件引脚。
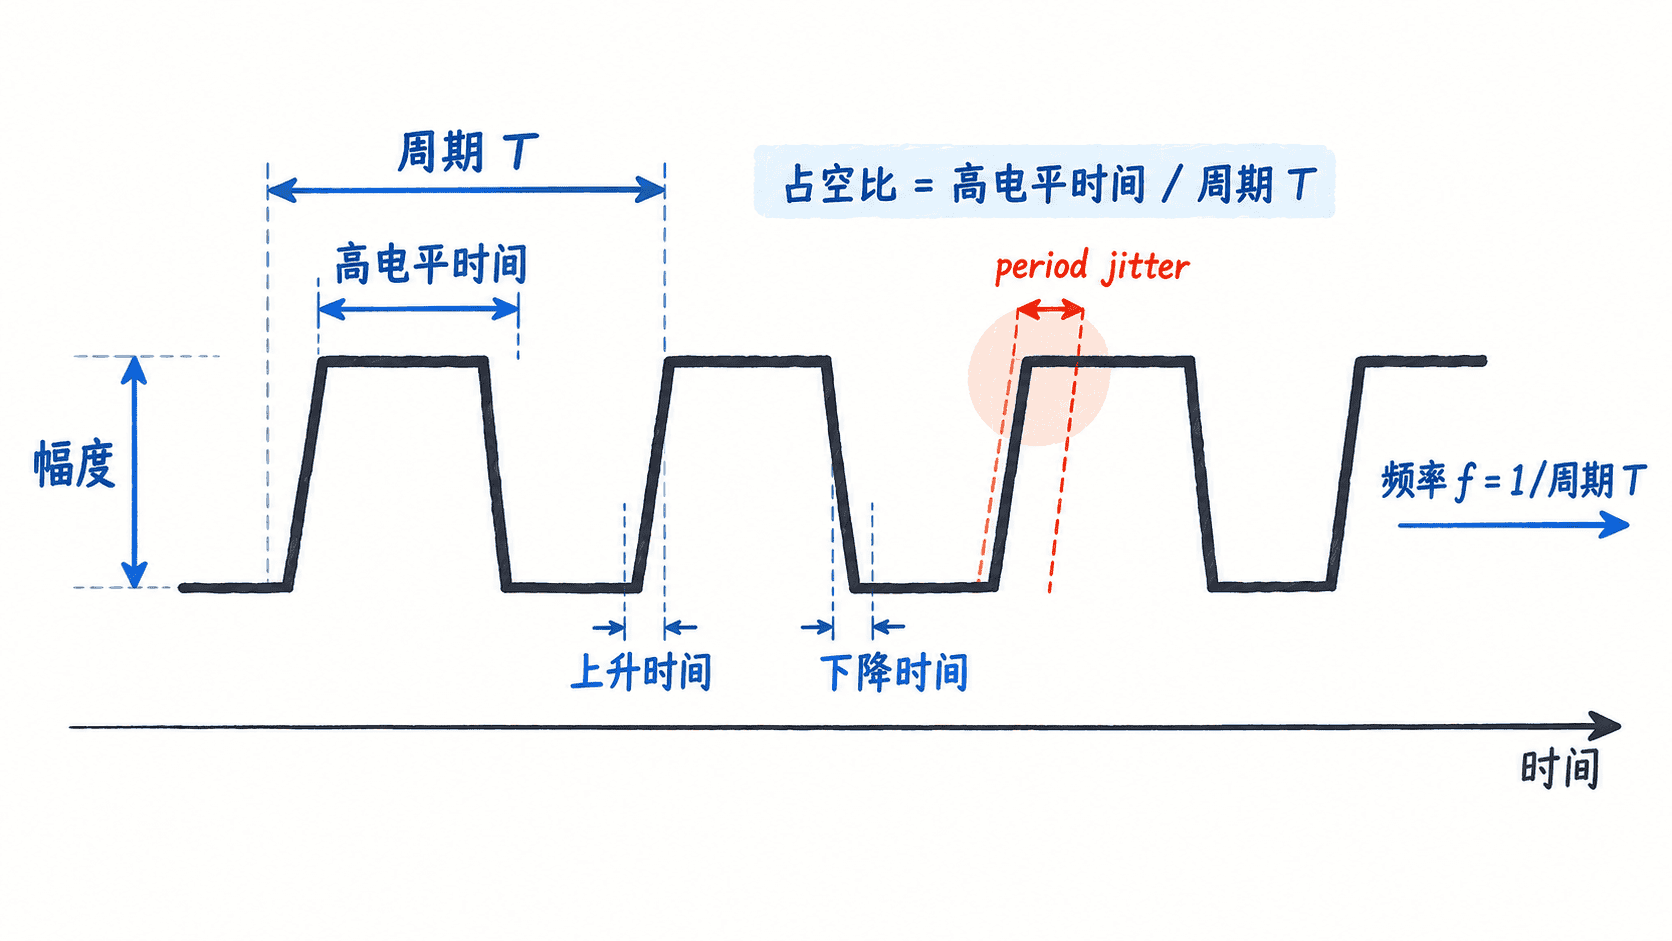
先排除测量方法本身
高频时钟对探头负载非常敏感。过长的接地线、带宽不足的探头或不合适的测点会制造振铃、拖慢边沿,甚至让幅度看起来偏低。测量时应使用足够带宽和合适输入电容的探头,并尽量缩短接地回路;逻辑分析仪适合看数字时序关系,但不能替代示波器对幅度和边沿质量的模拟测量。
测量幅度时关注接收器件的实际高低电平裕量,同时留意过冲和下冲是否触及器件限制。测量边沿速度时应按器件规定的阈值区间判断,而不是仅凭屏幕上的视觉陡峭程度。
用边沿数据计算核心指标
下面的 Python 示例使用一组上升沿时间和对应高电平宽度,计算平均频率、平均占空比以及峰峰值周期抖动。它适合验证从示波器或逻辑分析工具导出的边沿测量值是否自洽。
rising_edges_ns = [0.00, 10.00, 20.02, 30.01, 40.03]
high_widths_ns = [5.00, 4.98, 5.01, 5.00]

# 相邻上升沿之差就是每个周期的长度。
periods_ns = [
    rising_edges_ns[i + 1] - rising_edges_ns[i]
    for i in range(len(rising_edges_ns) - 1)
]
mean_period_ns = sum(periods_ns) / len(periods_ns)
frequency_mhz = 1000.0 / mean_period_ns

# 高电平宽度除以对应周期,得到逐周期占空比。
duties = [
    high / period * 100.0
    for high, period in zip(high_widths_ns, periods_ns)
]
mean_duty = sum(duties) / len(duties)

# 这里用最大周期减最小周期表示示例中的峰峰值周期抖动。
period_jitter_pp_ps = (max(periods_ns) - min(periods_ns)) * 1000.0

print(f"frequency={frequency_mhz:.3f} MHz")
print(f"duty={mean_duty:.2f}%")
print(f"period-jitter-pkpk={period_jitter_pp_ps:.1f} ps")
预期输出
frequency=99.925 MHz
duty=49.94%
period-jitter-pkpk=30.0 ps
这里的数值只是示例数据的计算结果。替换成实测边沿时间后,输出会随采样数据变化;判定是否合格仍应使用目标器件规定的抖动定义和限值,因为周期抖动、周期间抖动与相位抖动并不是同一个指标。
从异常指标追到可能根因
频率整体偏差通常先检查时钟源配置、分频倍频设置或晶振参数。占空比明显失衡时,继续检查缓冲器、电平转换、分频结构以及高低电平传播延迟是否不对称。
周期抖动偏大时,应同时观察时钟源、电源噪声、PLL 锁定状态和相邻高速信号耦合。幅度过低或边沿过慢更常见于驱动能力不足、负载过重、终端不匹配或测量探头影响;明显振铃和过冲则要检查走线阻抗、回流路径和终端策略。
完成修复后,应在同一测点、同一探头配置和相同带宽条件下重新测量,并记录频率、占空比、抖动、边沿和幅度。只有这些指标都落入目标器件允许范围,才能把时钟质量从故障嫌疑链中可靠排除。