
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
工业自动化 · 17 门教程
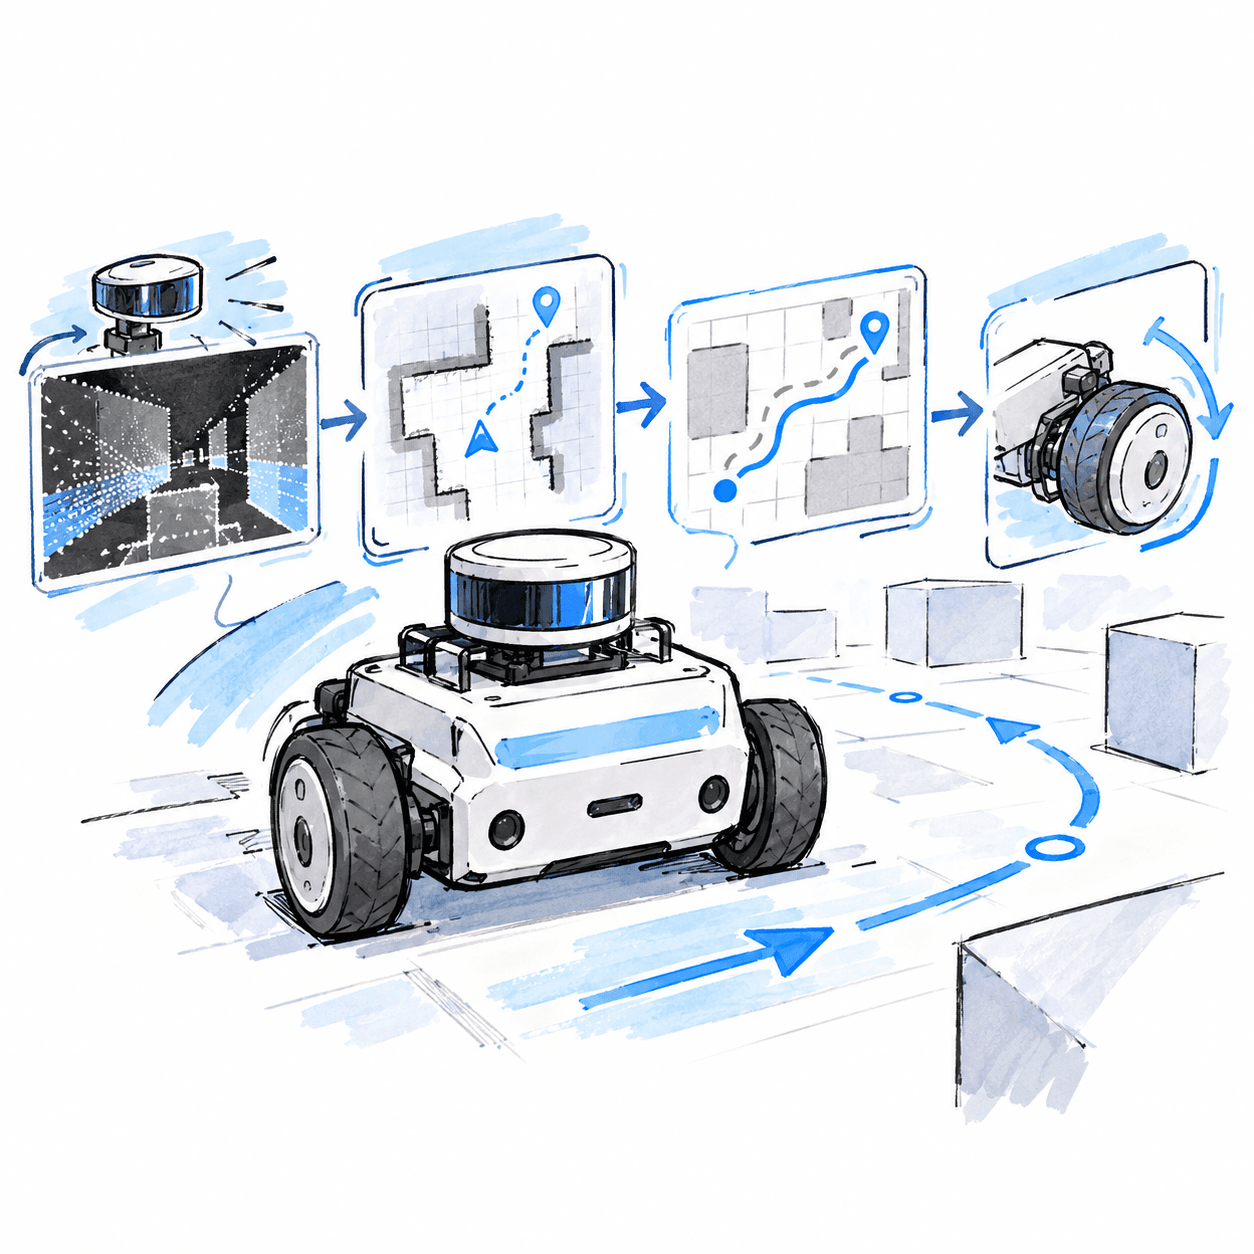
机器人系统基础:用 ROS 2 跑通感知到执行闭环
移动机器人在仿真中能跑,却常因坐标变换、传感器噪声或控制参数导致导航失败。课程以差速机器人为线索,基于 Ubuntu 24.04、ROS 2 Jazzy 与 Gazebo Harmonic,串起运动学、传感器接入、状态估计、建图定位、路径规划、反馈控制和执行接口。学完可搭建自主导航仿真,检查 TF、消息链路与轨迹误差,判断故障发生在哪一层。
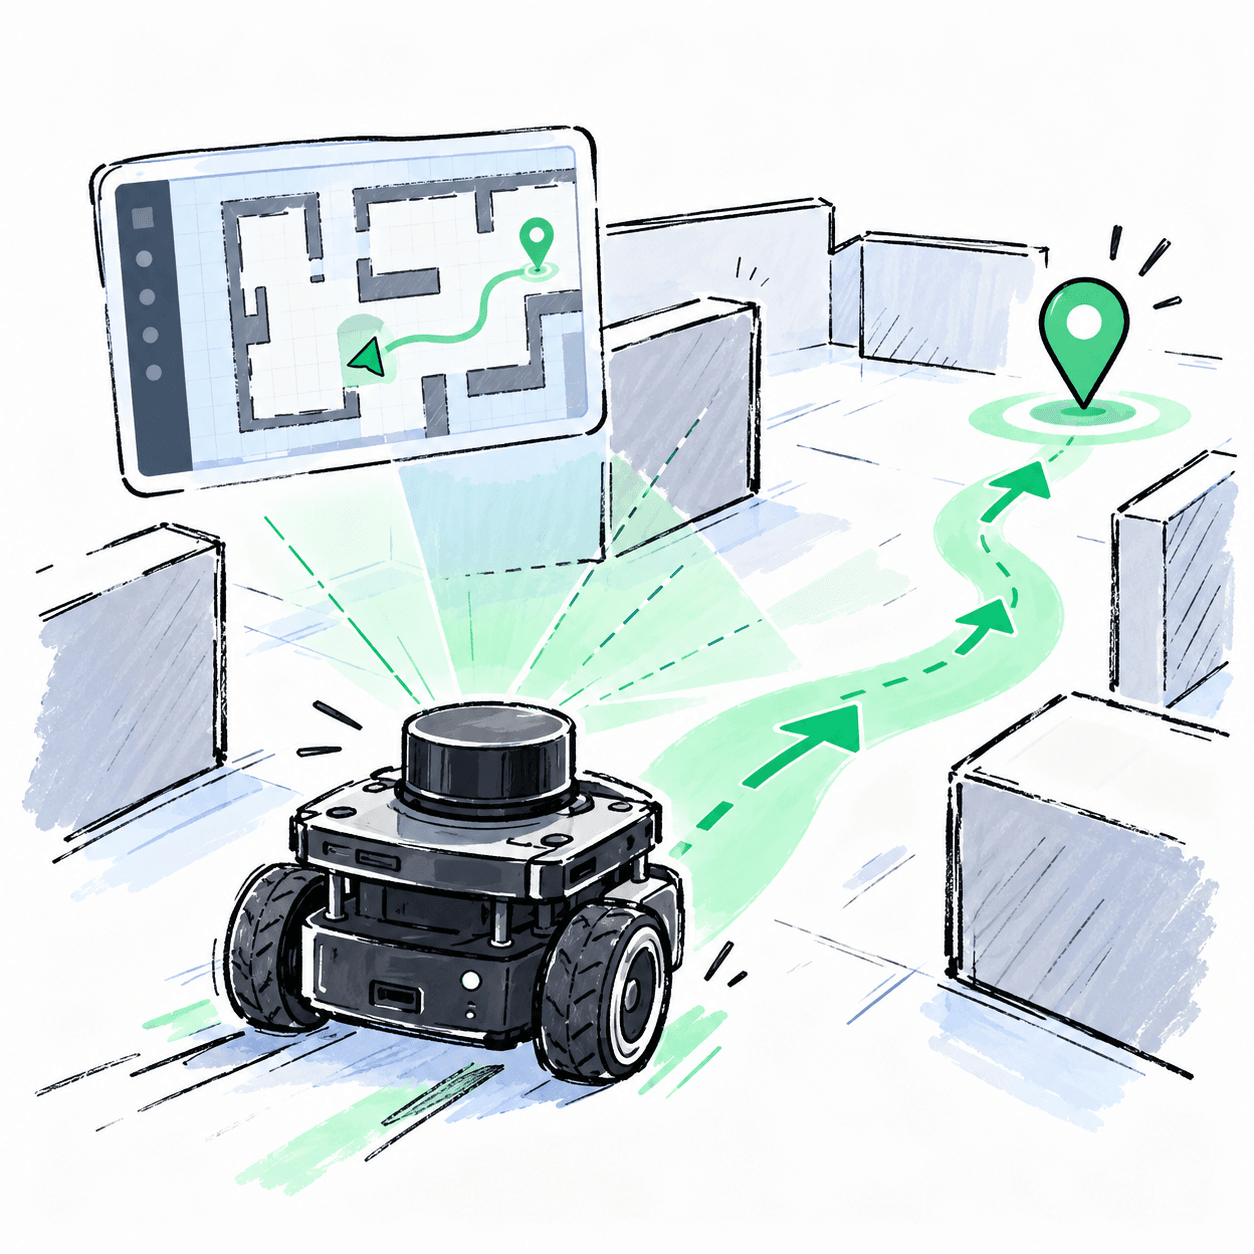
ROS 2 Navigation2 跑通仿真自主导航
机器人虽有激光雷达、里程计和地图,仍可能因 TF 缺失、定位漂移或代价地图错误而无法到达目标。课程以 Ubuntu 24.04、ROS 2 Jazzy 和 TurtleBot3 仿真为环境,串联地图、AMCL、代价地图、路径规划、局部控制、行为树和任务接口。学完可跑通单点及多点自主导航,调整避障参数,并用 RViz 和 ROS 2 命令排查故障。
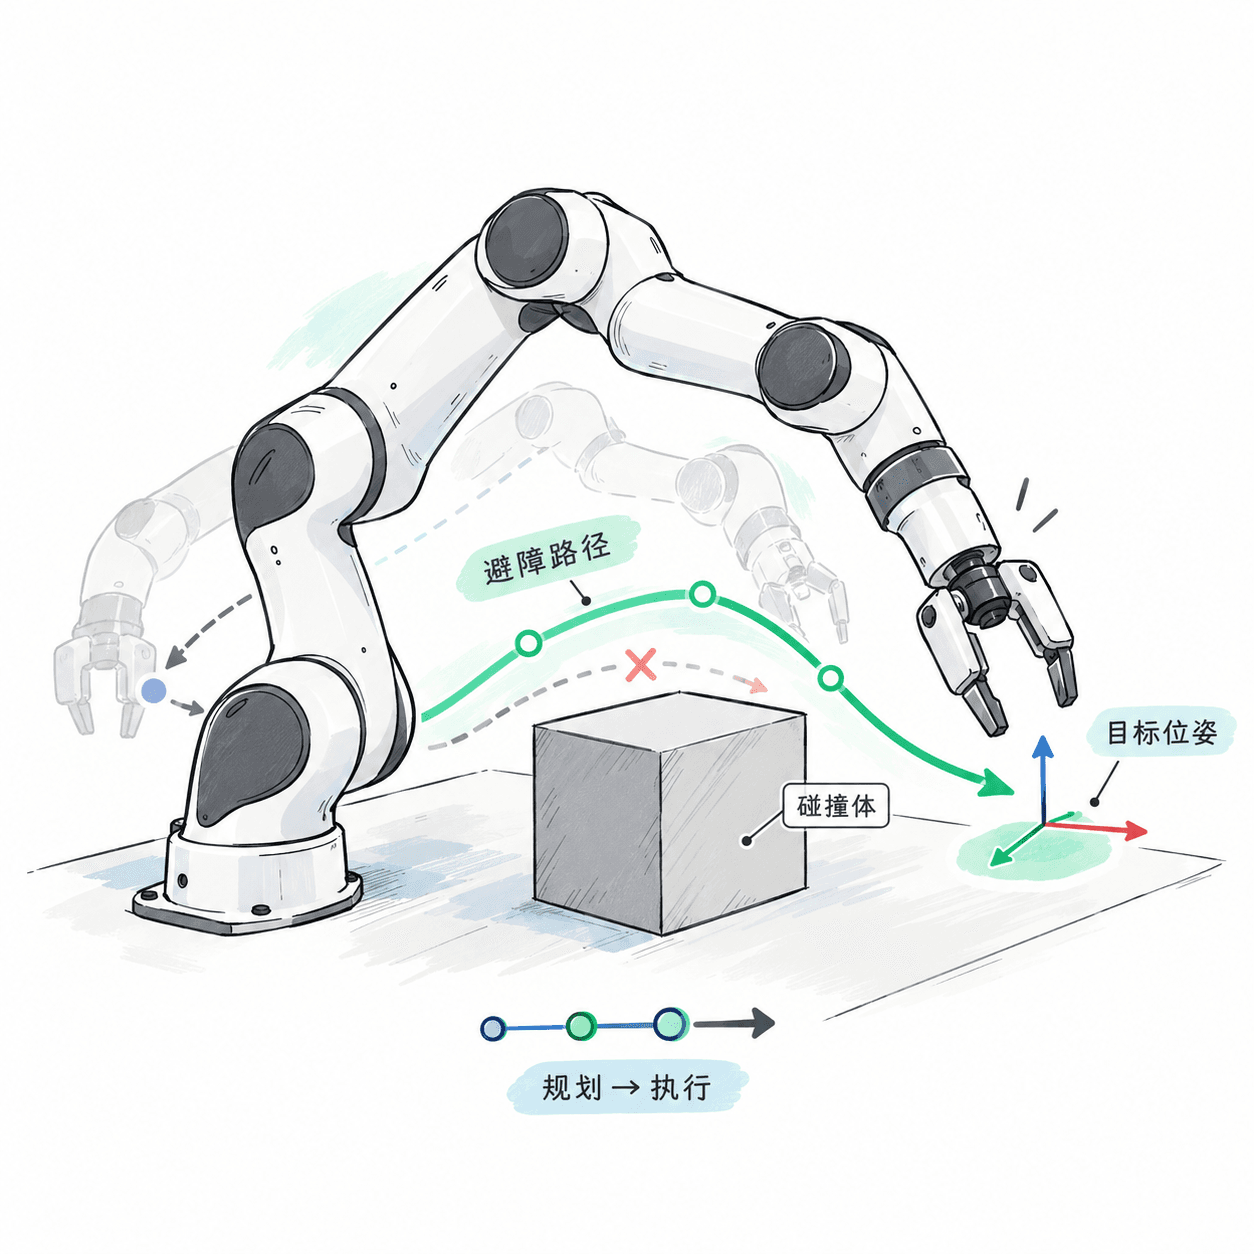
ROS 2 MoveIt 2:机械臂避障规划与执行
机械臂在仿真中能够运动,却常因机器人模型配置、坐标系、碰撞场景或控制器接口不匹配而无法完成预期动作。课程采用 Ubuntu 24.04、ROS 2 Jazzy 和 MoveIt 2,以 Panda 机械臂为示例,讲解 URDF/SRDF 配置、运动学求解、碰撞检测、路径规划、C++ 编程接口与轨迹执行,并串联夹爪抓取放置任务。学习者最终能够在仿真环境中构建完整规划流程,定位常见失败原因并验证执行结果。
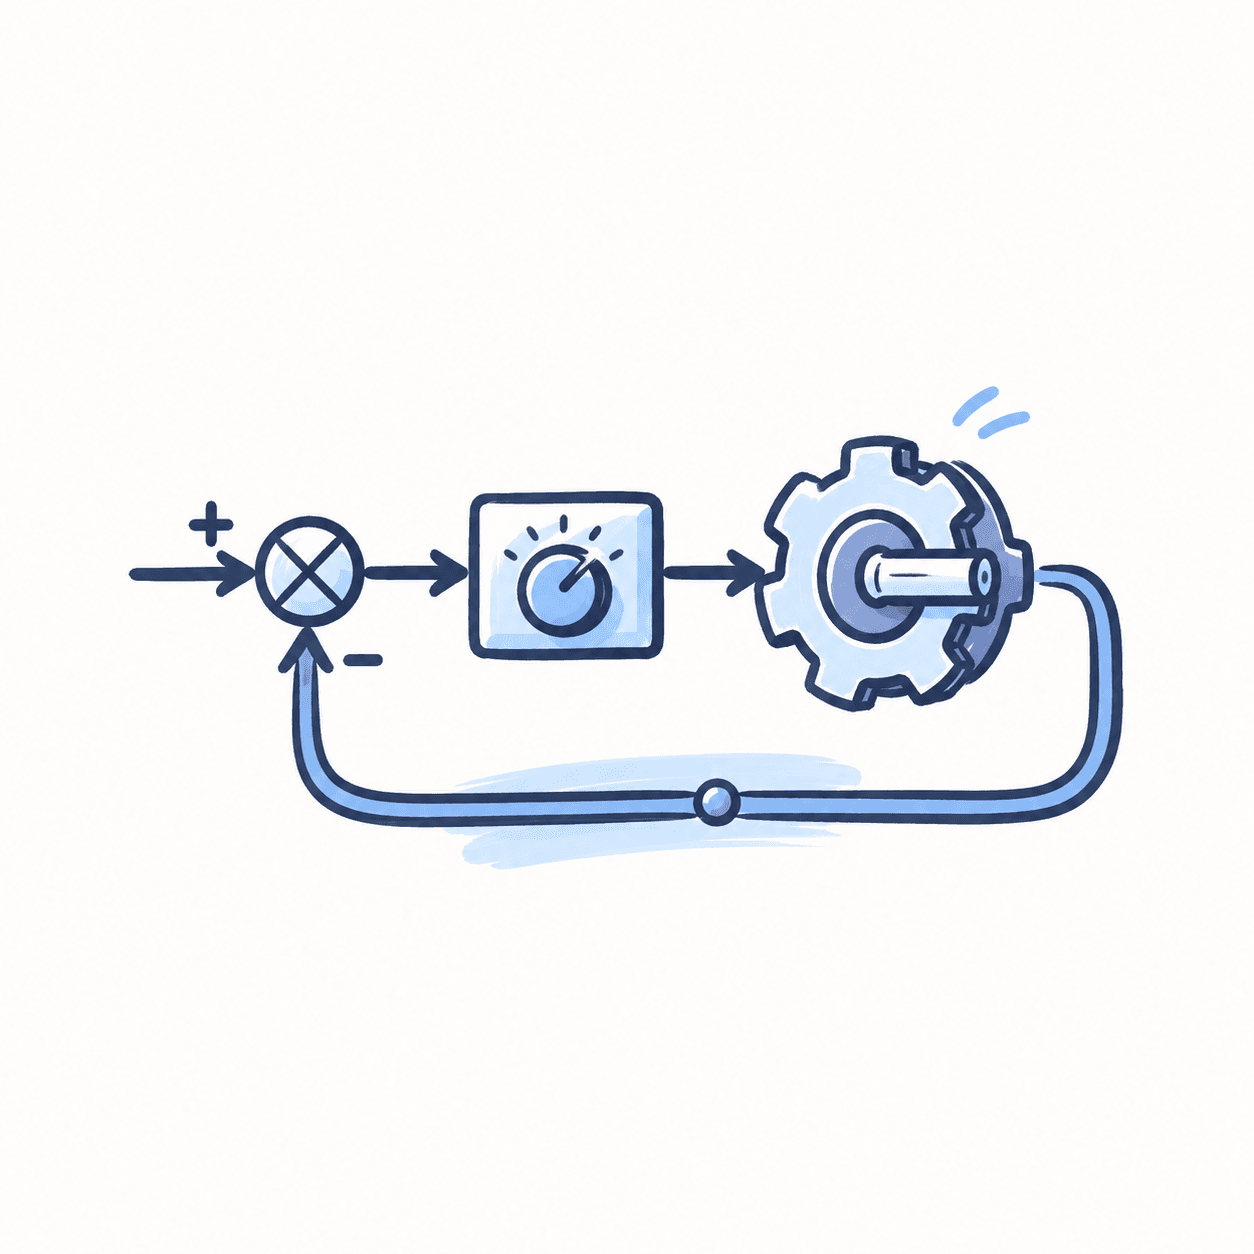
自动控制基础:从反馈建模到闭环设计
温控和电机调速等系统即使拥有明确的目标值,也会因为负载变化、测量噪声和执行器限制出现偏差或振荡。课程以反馈回路为主线,从物理建模、传递函数和时域响应出发,逐步连接稳定性判据、频率响应、PID整定与状态空间方法,再通过离散控制和综合仿真检验设计结果。学习者将能够依据误差、稳定裕度和扰动试验评价控制器的可靠性,并定位常见闭环问题。
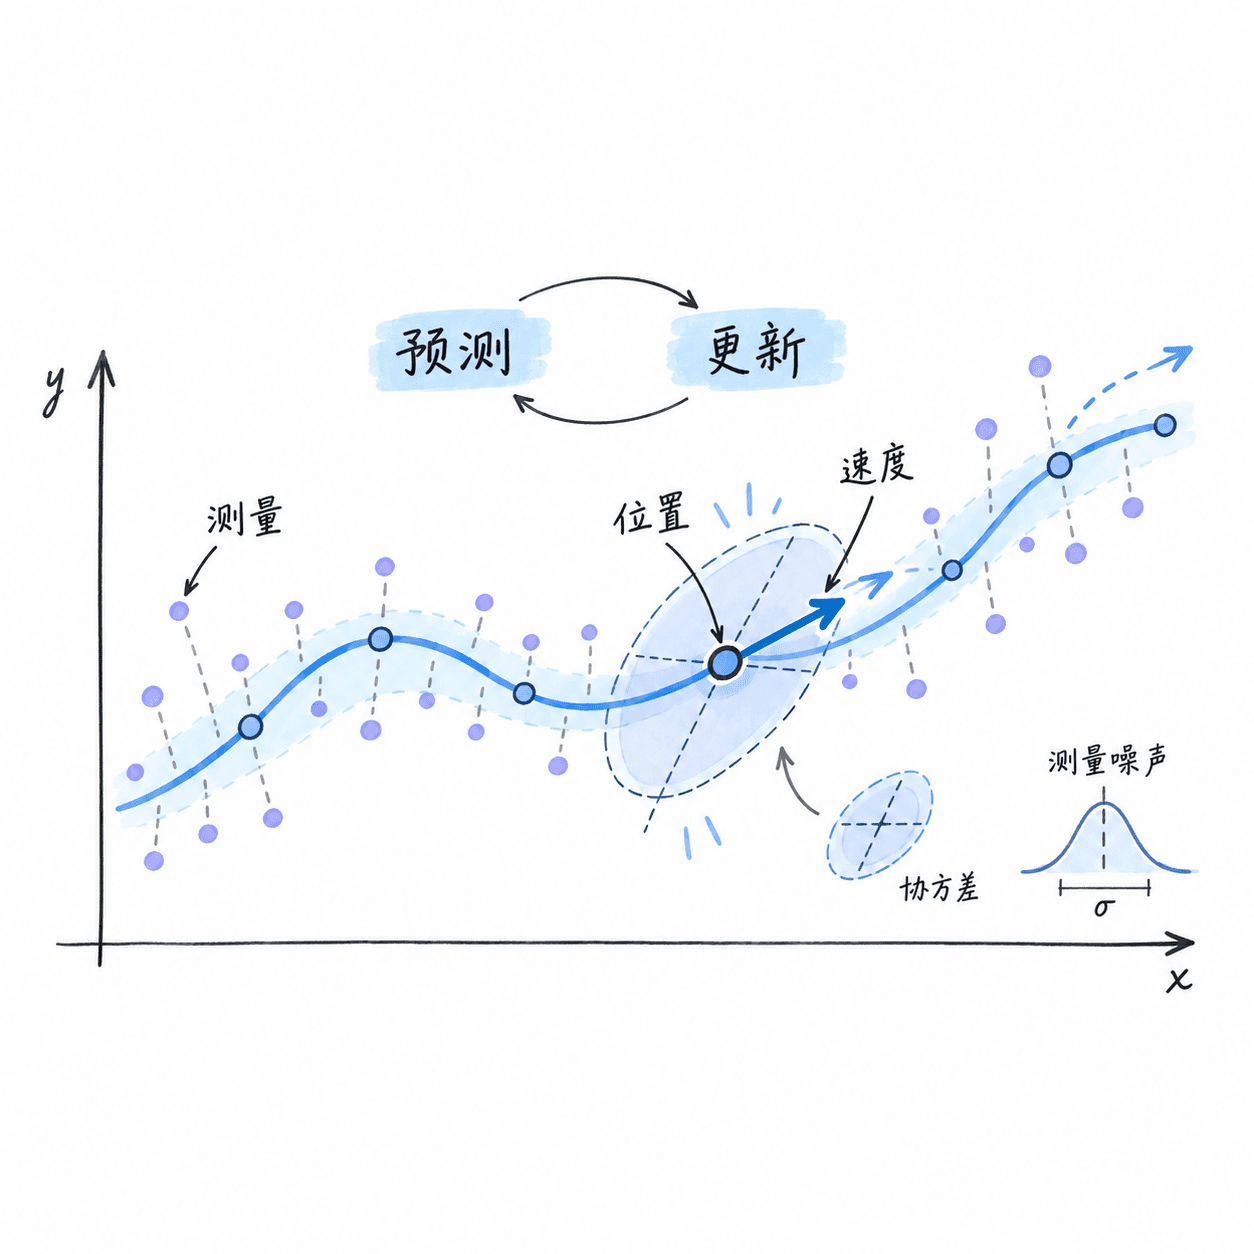
卡尔曼滤波:从带噪测量到位置速度估计
机器人跟踪与反馈控制需要从带噪声的传感器读数中估计位置和速度,直接使用原始测量容易产生抖动与误判。课程从离散状态空间模型出发,讲解卡尔曼预测更新、协方差传播与增益计算,使用 Python 完成运动状态估计,处理噪声调参、测量丢失和离群值。结课后可借助误差与新息诊断估计质量,判断滤波结果是否可信,并将估计状态用于反馈控制。
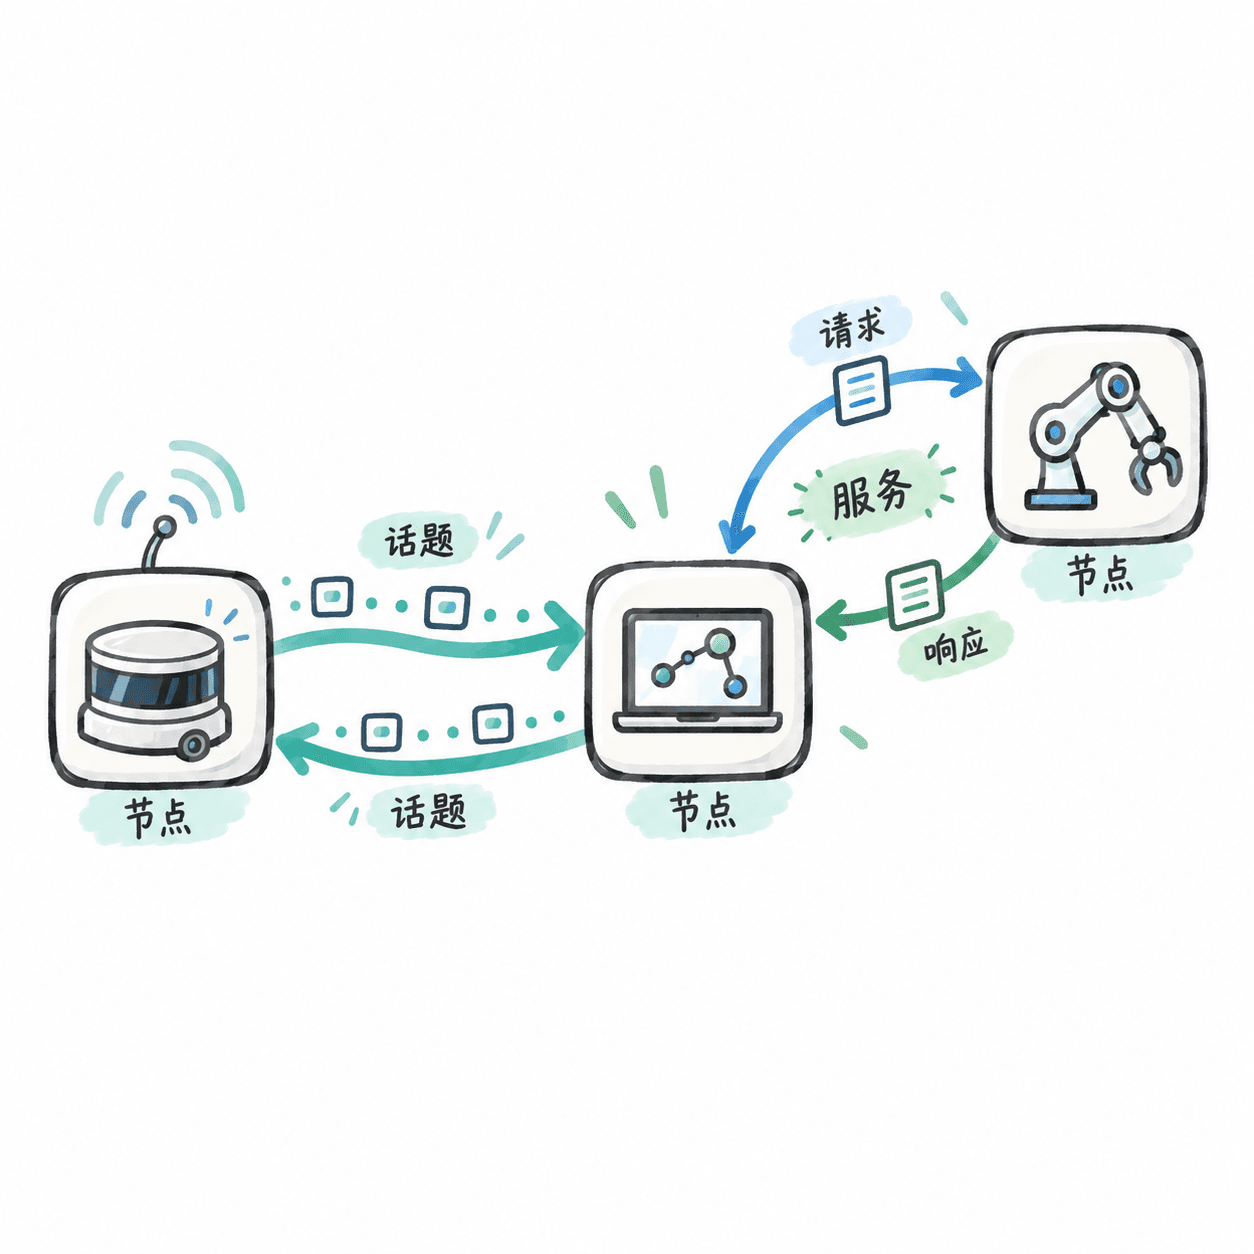
ROS 2 节点通信:完成话题收发与服务调用
机器人程序拆成多个节点后,传感器状态要持续发布,设备控制则需要请求与响应;消息类型、命名或 QoS 不匹配都会导致通信异常。课程基于 Ubuntu 24.04、ROS 2 Jazzy 和 Python rclpy,讲清节点执行、话题收发、服务调用及接口配置,最后搭建可测试的传感器监测与设备开关系统,并用命令行定位常见故障。