
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
工业自动化 · 17 门教程
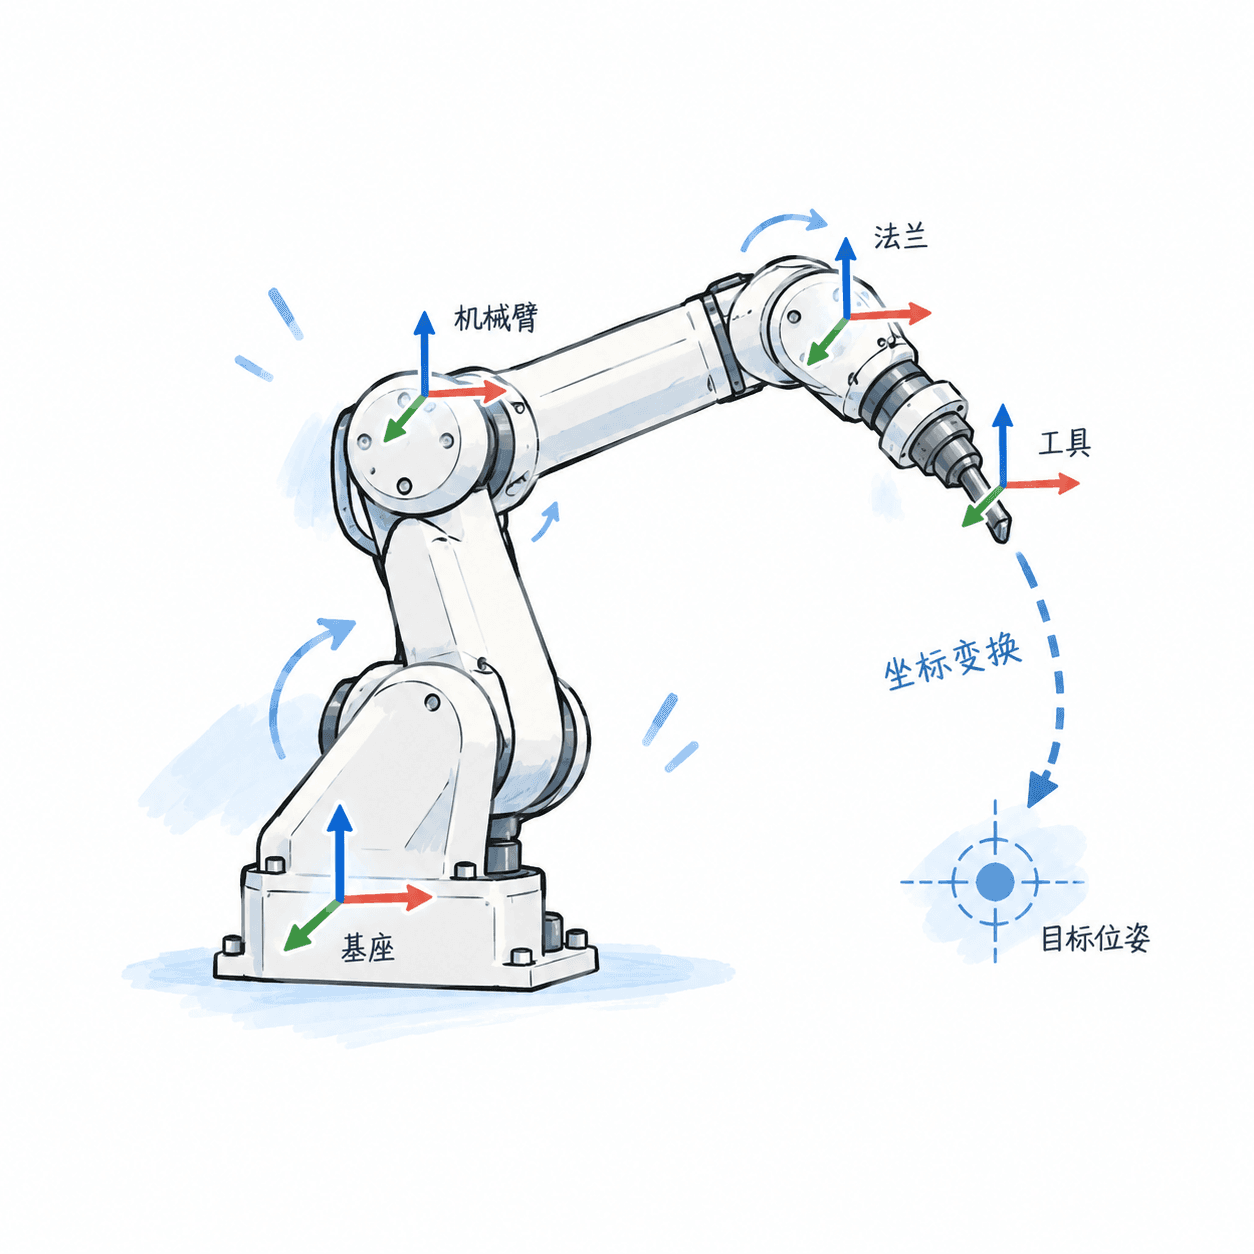
机器人运动学:从坐标变换到位姿求解
机械臂抓取点对不上、末端姿态异常,常由坐标约定与运动学模型错误引起。课程使用 Python 3.12、NumPy 2.x 和 SciPy 贯通刚体变换、DH 建模、正逆运动学、雅可比与奇异性分析,并覆盖工具和相机坐标映射。学完可搭建可验证的末端位姿求解链,判断目标可达性,并定位坐标转换与数值逆解错误。
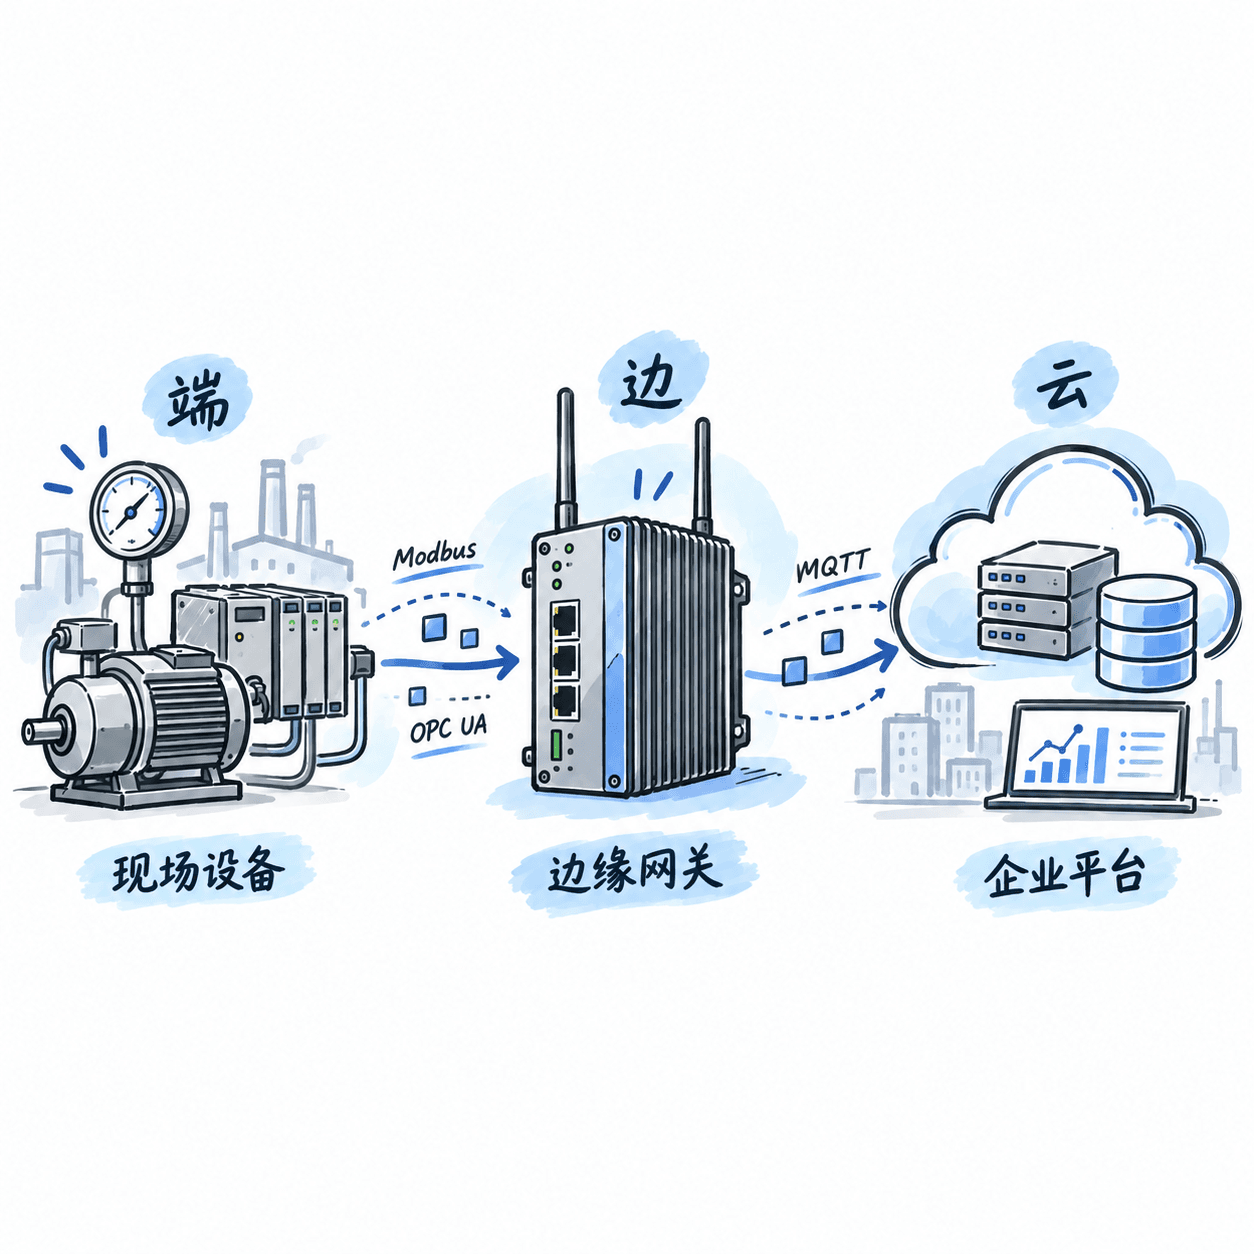
IIoT 工业物联网架构:设计端边云数据链路
工厂设备使用 Modbus TCP、OPC UA 等协议,采集链路还要跨越现场控制网、边缘网关与企业平台,接通数据并不等于数据可追溯、可恢复。课程以模拟产线为主线,按照设备采集、点位标准化、MQTT 5.0 传输、Sparkplug 3.0 状态管理、时序入库与告警查询逐步设计端边云链路,并参考 IEC 62443 划分工业网络安全边界。最终能够定位常见接入故障,完成断网补传和上线验收。
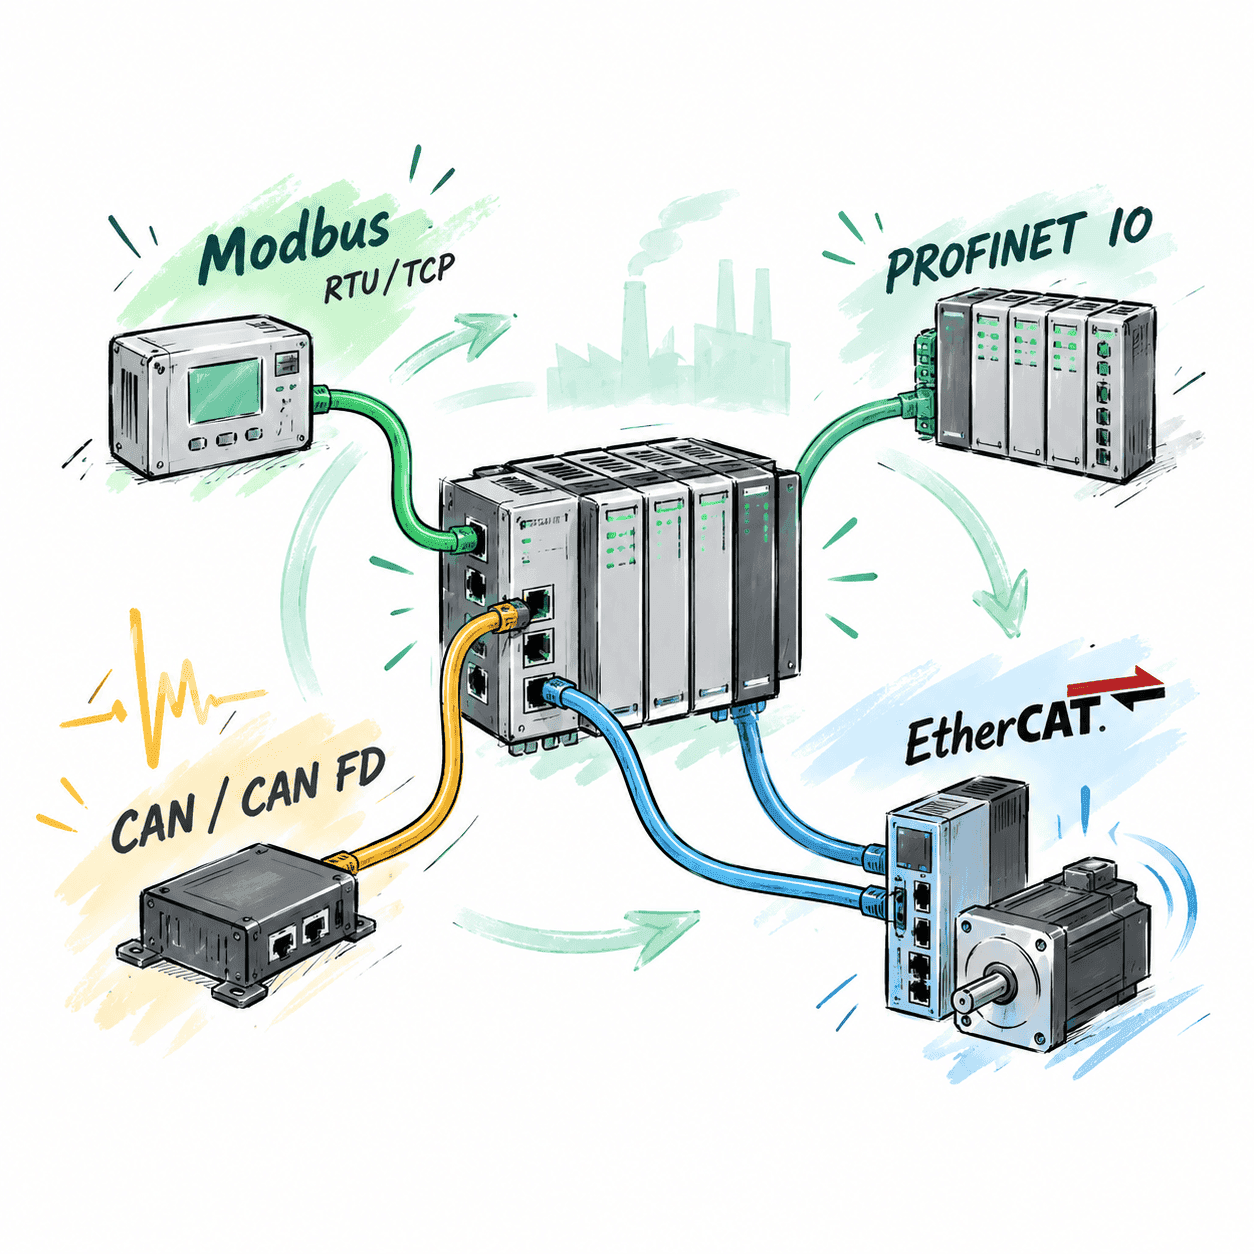
工业通信协议实战:Modbus 到 EtherCAT
串口参数、终端电阻、设备命名或周期时序任一处配置错误,都可能让现场通信失效。课程以 Modbus RTU/TCP、PROFINET IO、Classical CAN/CAN FD 与 EtherCAT 为主线,结合抓包、总线负载、状态机和故障注入,训练从接线组态到通信验证、性能判断和跨协议排障的完整能力。
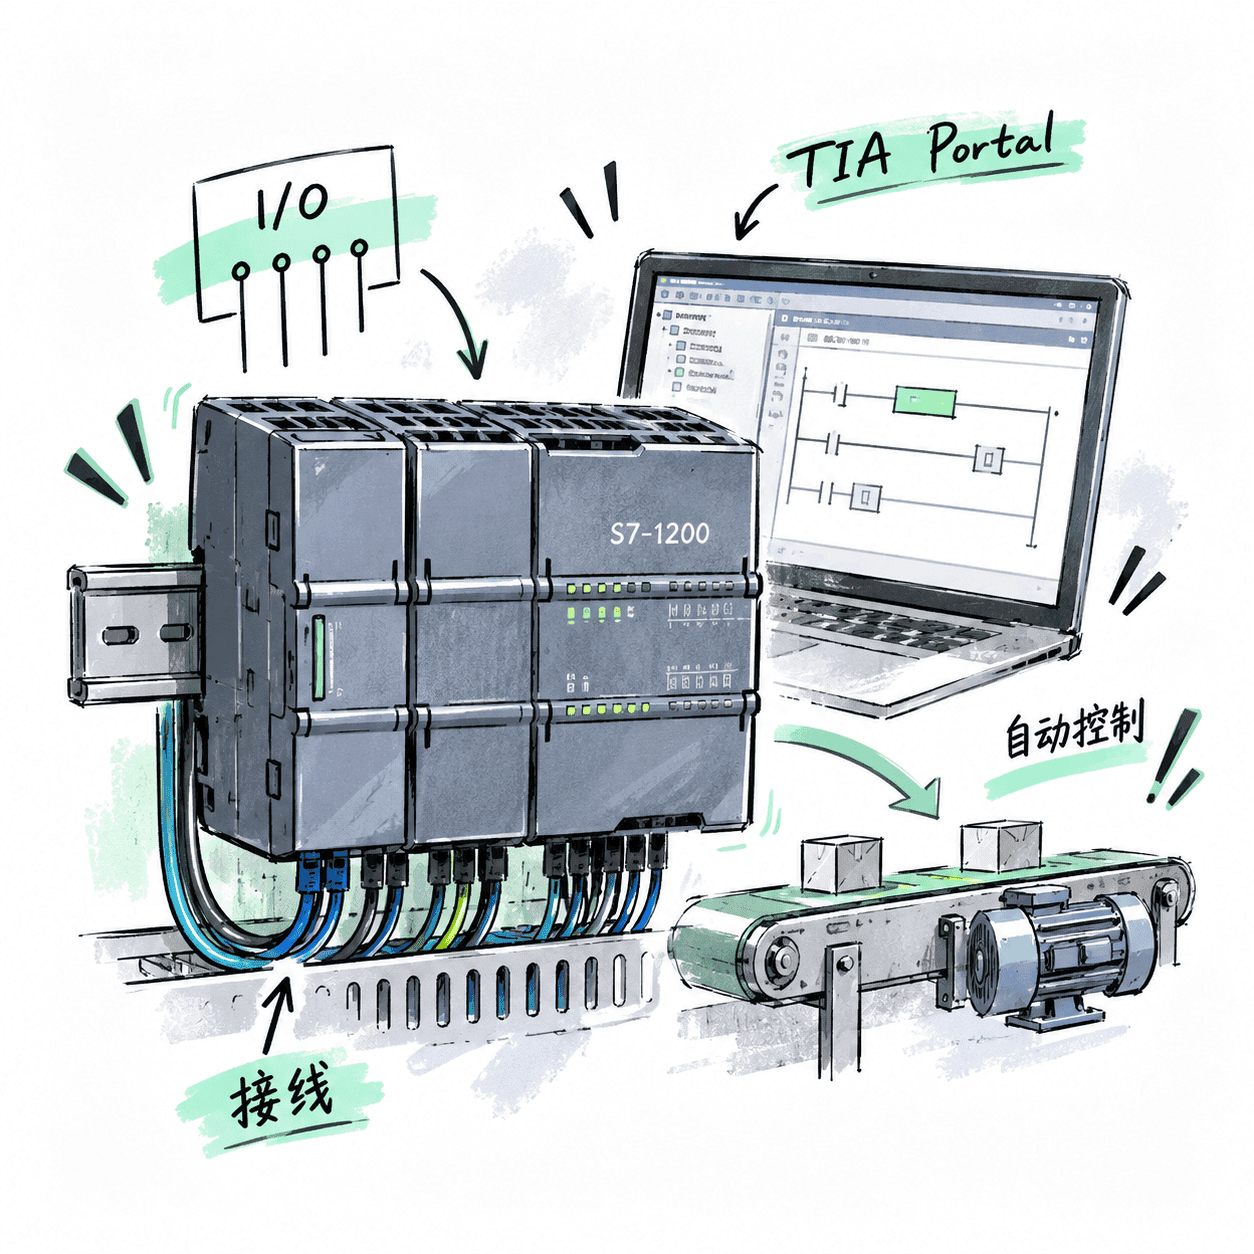
S7-1200 PLC编程:从接线到自动控制
PLC项目常卡在接线、地址、扫描逻辑和现场联调之间,程序能编译并不代表设备能可靠运行。课程围绕西门子S7-1200与TIA Portal,从硬件组态、I/O映射和LAD编程逐步做到程序块设计、模拟量处理、设备联锁、HMI通信与故障诊断,最终完成一套可下载、可监控、可排障的输送线控制项目。
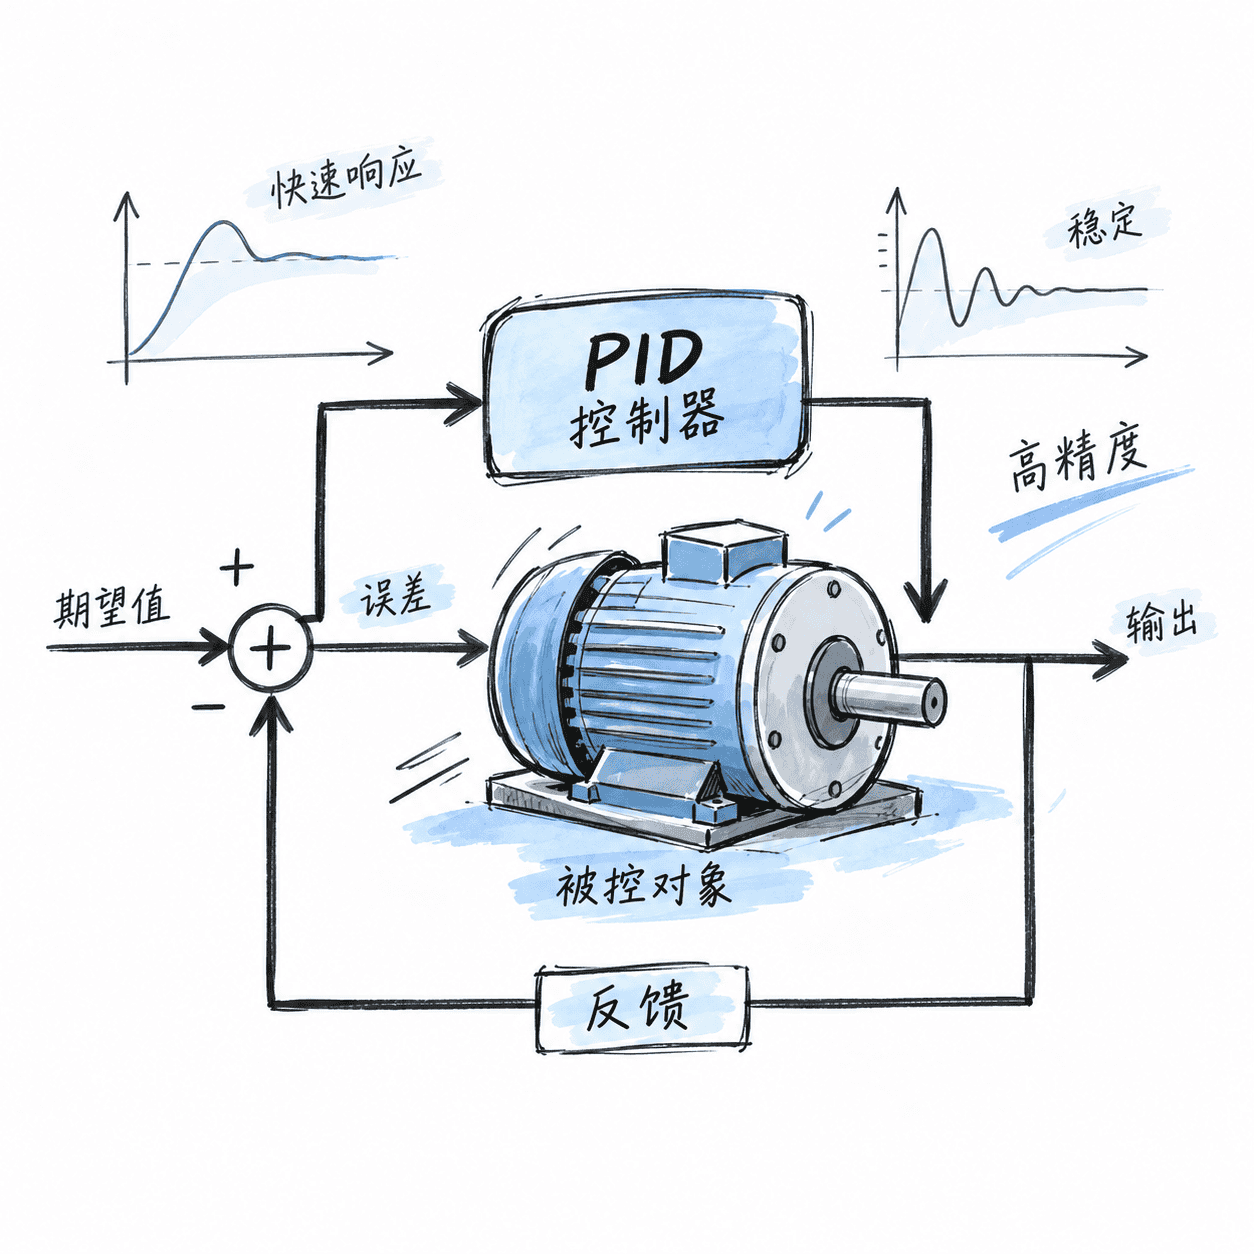
自动控制原理:从建模分析到控制器设计
电机、温控、电源与姿态控制都需要在响应速度、稳态精度和稳定裕度之间权衡。课程从反馈结构和数学建模出发,依次训练时域、根轨迹与频域分析,再完成PID、校正网络、状态空间和离散控制设计,最终能独立完成一个可验证的闭环控制方案。