
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
工业自动化 · 17 门教程
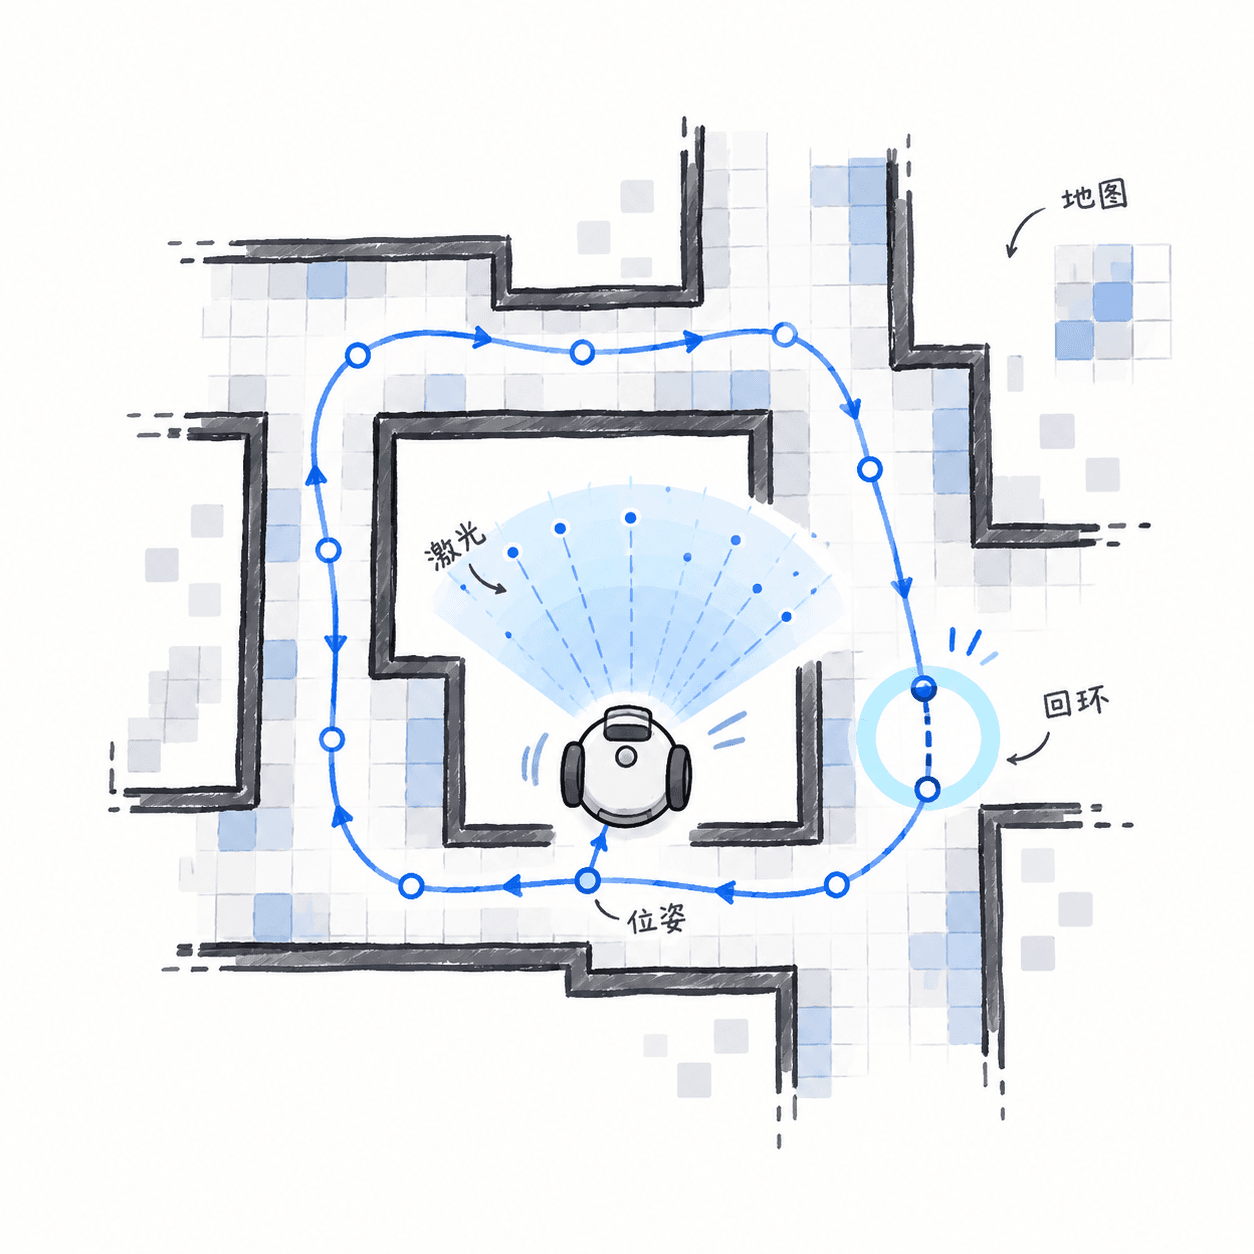
SLAM 同时定位与建图:用 ROS 2 生成地图
机器人在走廊、转角或重复结构环境中移动时,容易出现定位漂移、地图重影和回环错位。课程以二维激光雷达 SLAM 为实践主线,从坐标变换、传感器观测和概率估计出发,逐步分析扫描匹配、占据栅格、回环检测与位姿图优化的工作机制,并使用 ROS 2 Jazzy 和 slam_toolbox 完成数据回放、建图、地图保存与质量评估,建立从算法原理到工程排障的完整认知。
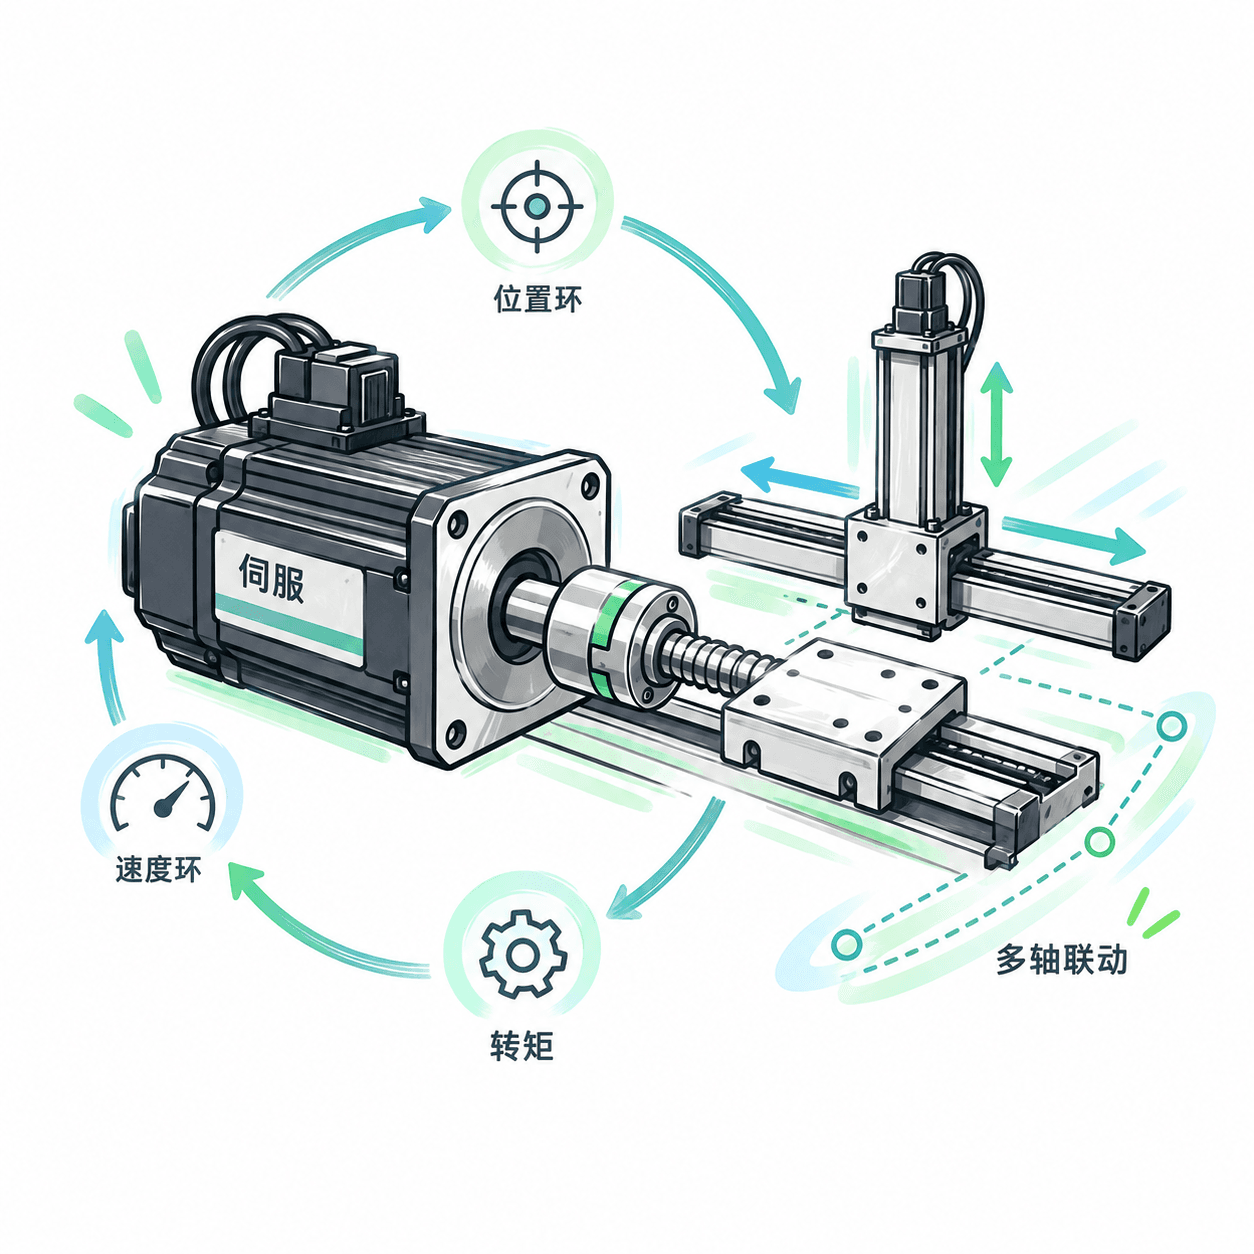
伺服电机与运动控制:从选型整定到多轴联动
自动化设备出现启动抖动、回零偏差或轴间不同步时,问题可能来自选型、接线、反馈、参数或控制指令的任一环节。课程围绕永磁同步交流伺服系统,解释电机转矩与三环闭环的关系,建立负载惯量和转矩计算方法,再将驱动器试运行、PLC运动功能块、轨迹规划、增益整定与双轴同步串成可验证的调试流程。结课后可依据位置曲线、跟随误差和驱动器报警定位常见故障,并制定单轴定位系统的验收项目。
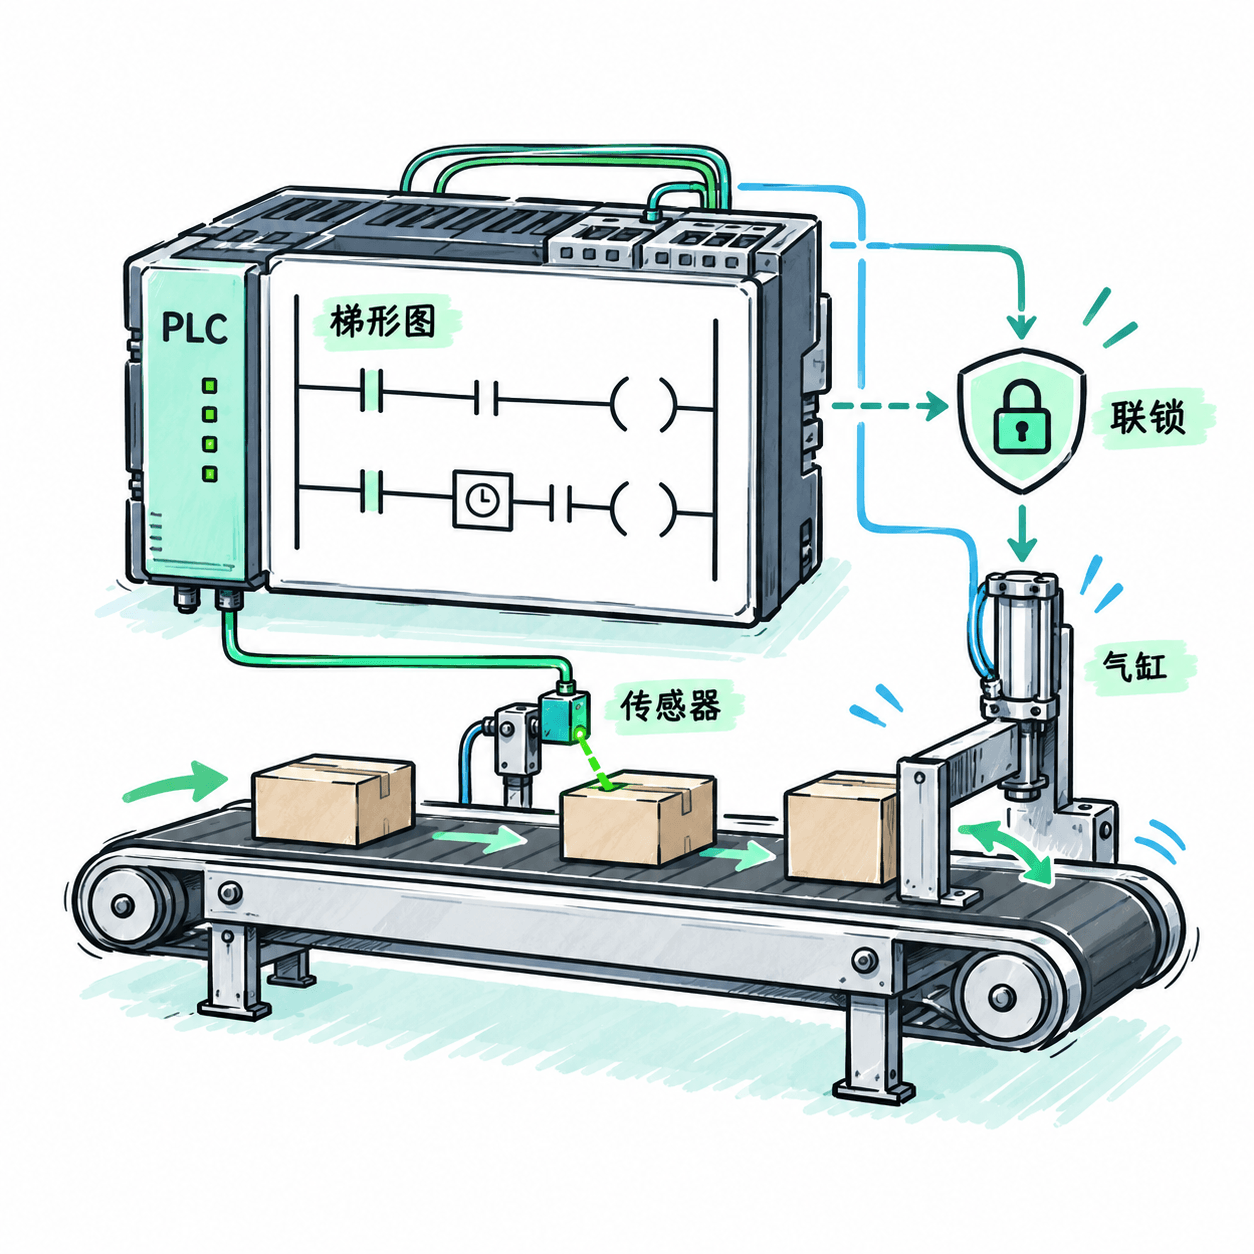
PLC 编程:从梯形图到设备联锁控制
在输送机启停、气缸往复和工件分拣中,控制程序既要按照传感器信号顺序执行,也要应对误触发、设备超时和掉电恢复。课程以 IEC 61131-3 梯形图为核心,使用 CODESYS 3.5 仿真串联扫描周期、联锁、自保持、定时计数、功能块、顺序控制及 HMI 数据交互,明确普通控制逻辑与安全回路的责任边界。完成后可以设计、调试并验收一套带报警和人工复位的小型输送分拣站控制程序。
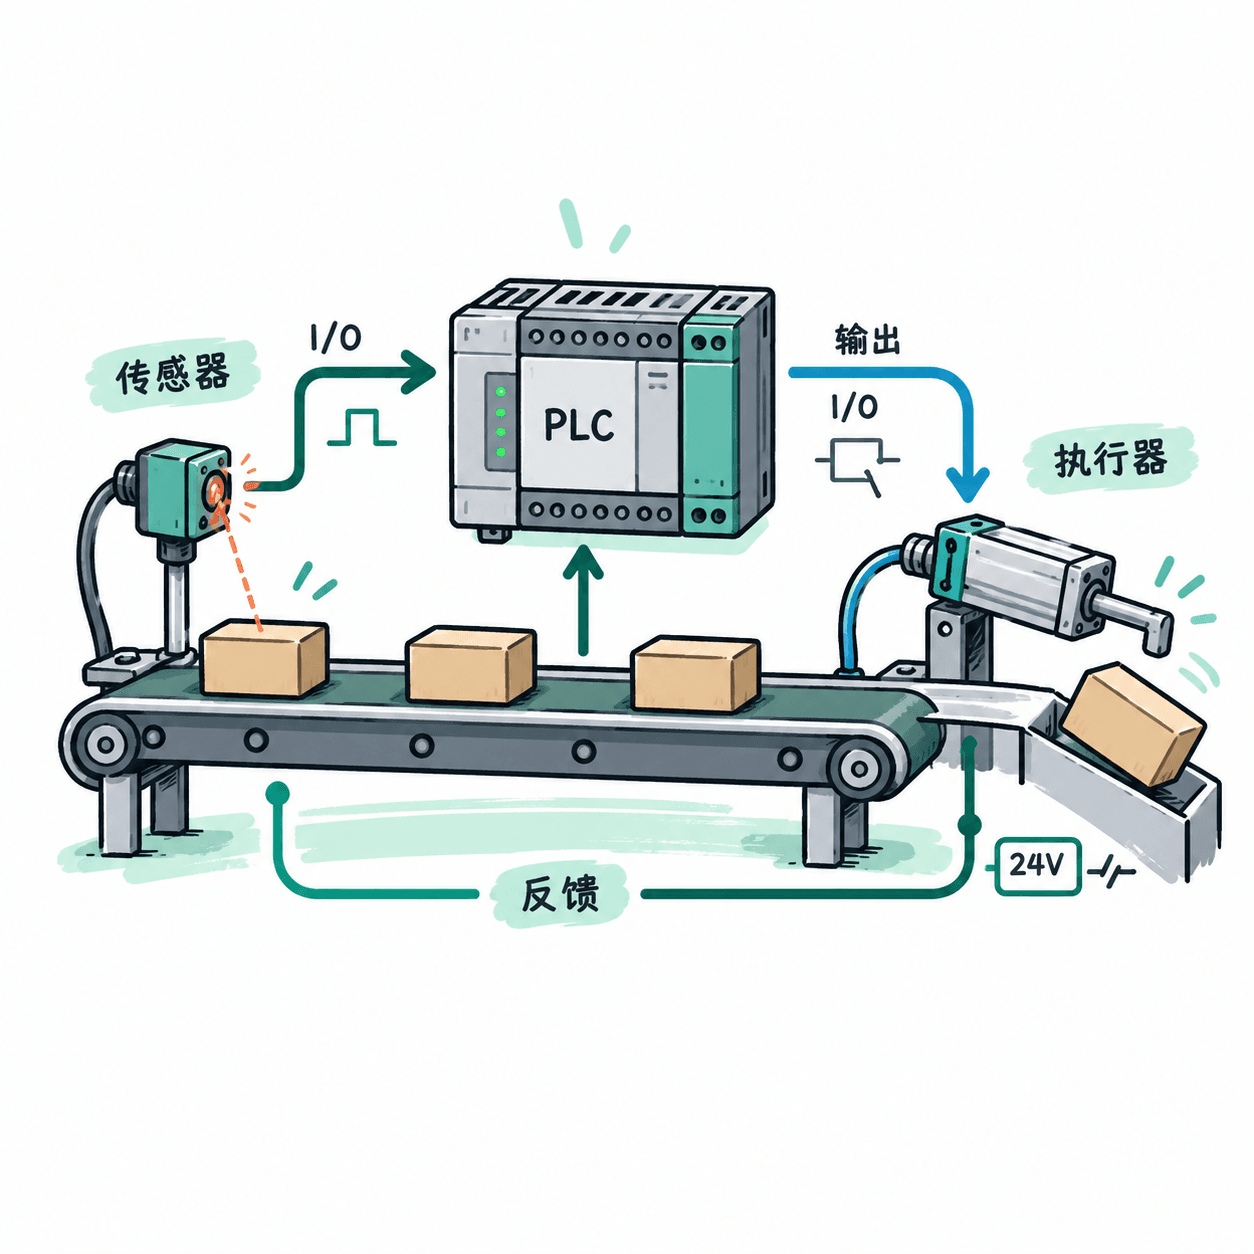
工业自动化基础:从传感器到PLC控制系统
工业设备接入产线时,工程人员需要看懂电气图、识别现场信号,并判断传感器如何通过PLC驱动执行器、反馈运行状态。课程以24V直流控制回路和虚拟输送分拣单元为主线,覆盖电气元件、传感器选型、执行机构、PLC编程、工业通信及监控界面。学习者将完成一套可仿真验证的顺序控制系统,并能根据I/O点表开展联调、分析停机原因和整理设备交付资料。
工业机器视觉检测:从稳定成像到产线判定
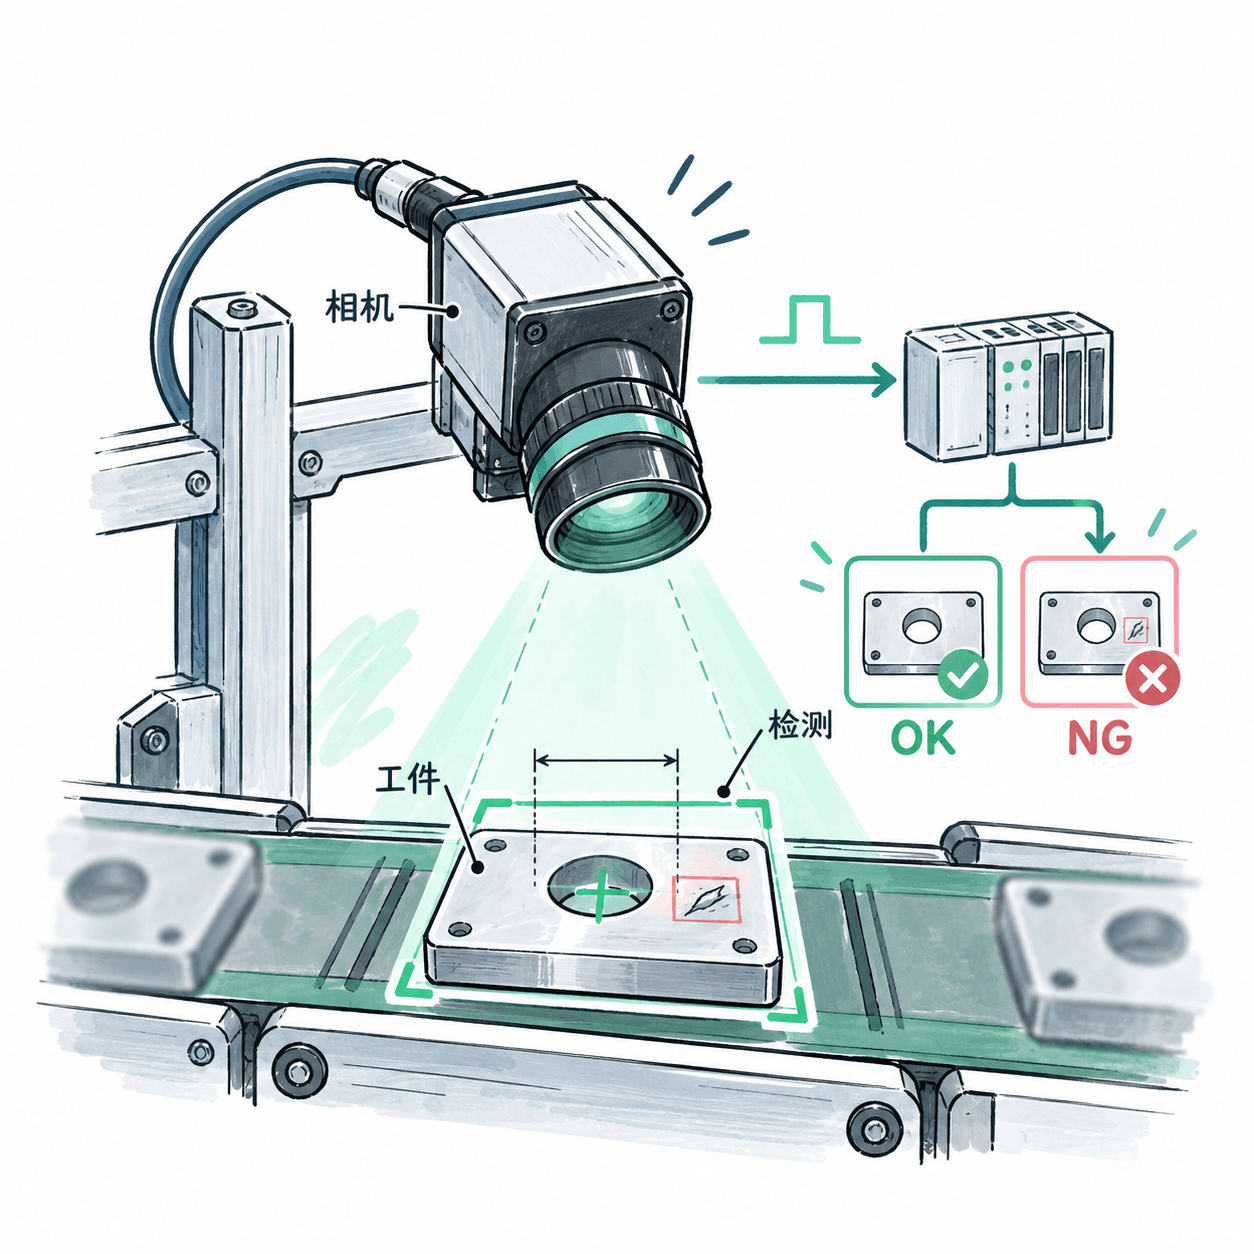
产线上的划痕、孔径偏差和字符缺失常受反光、运动模糊与触发延迟干扰,离线算法达标也未必能稳定上线。课程以 Python 3.12、OpenCV 4.x 和通用工业相机接口为技术基础,覆盖光学选型、图像采集、相机标定、尺寸测量、外观缺陷识别、学习型检测及 PLC 联动。学习者将能够依据工件公差建立可复测的 OK/NG 检测流程,通过误检漏检分析和采集日志定位现场故障。
工业机器人系统与控制:完成六轴机械臂工位联调
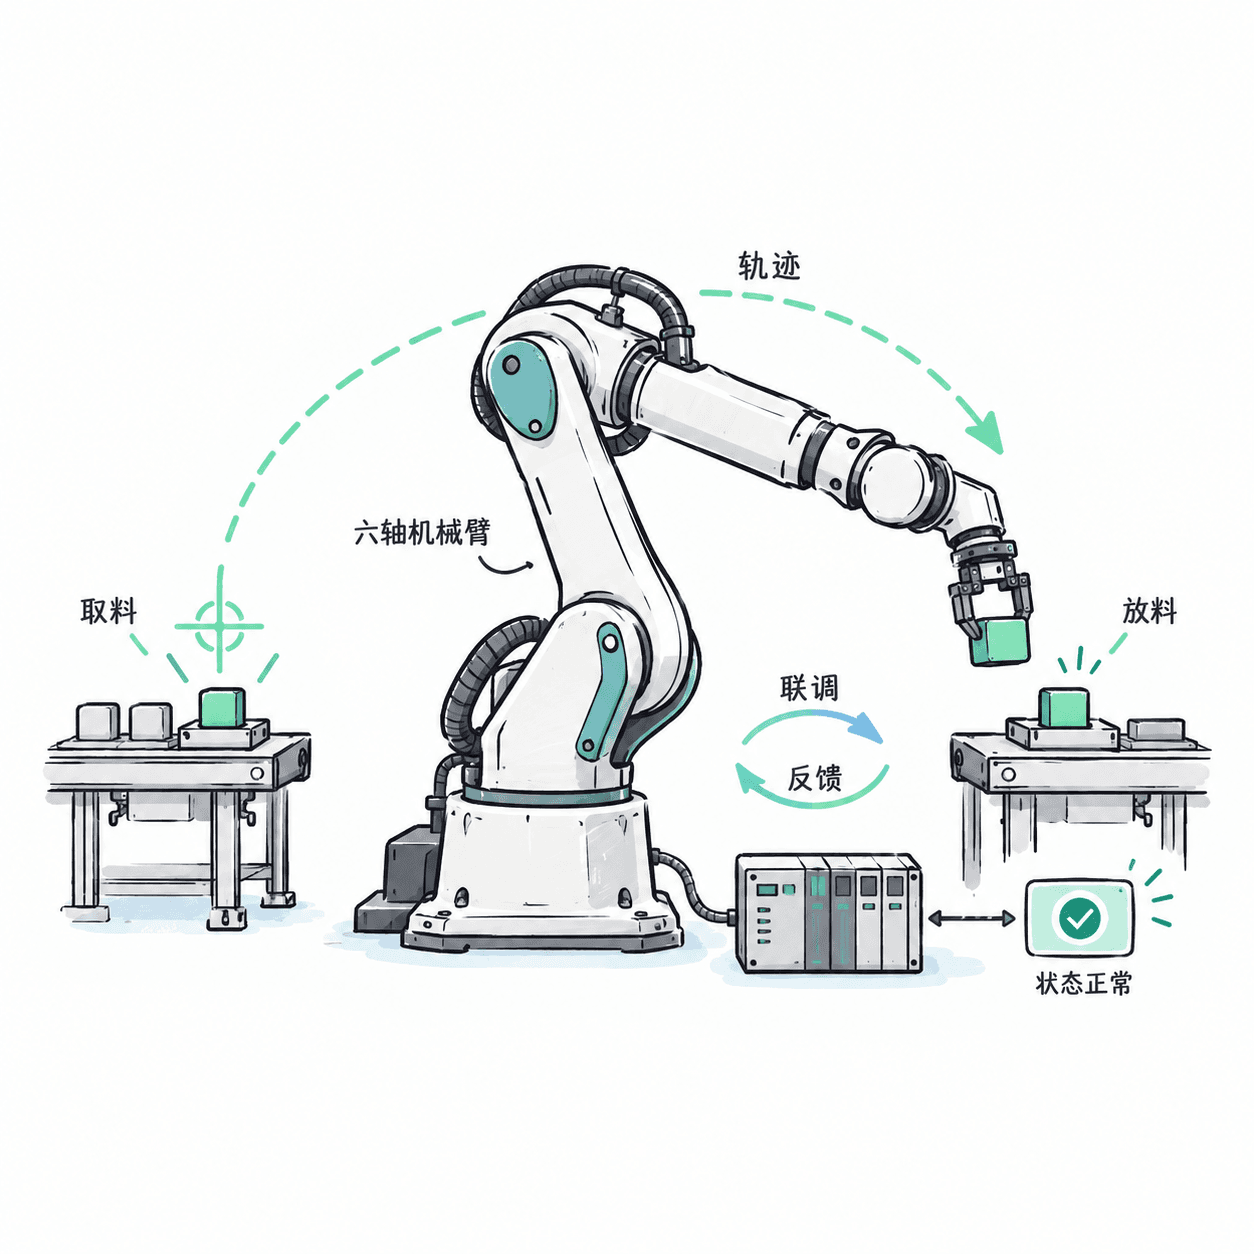
机械臂搬运工位常因坐标标定偏差、轨迹不合理、伺服跟随误差或PLC握手异常而停线。课程以通用六轴工业机器人和离线仿真为练习基线,逐步建立硬件控制链路、运动学计算、轨迹规划、伺服反馈、示教编程与现场通信的工程方法,并参考ISO 10218-1/-2:2025梳理安全边界。学习者最终能够完成典型抓取放置工位的程序设计、设备联调、运行验证与常见故障定位。