
LEARN / TUTORIALS
系统教程
从基础概念到实践应用,按章节逐步建立知识体系。
全部方向 · 492 门教程
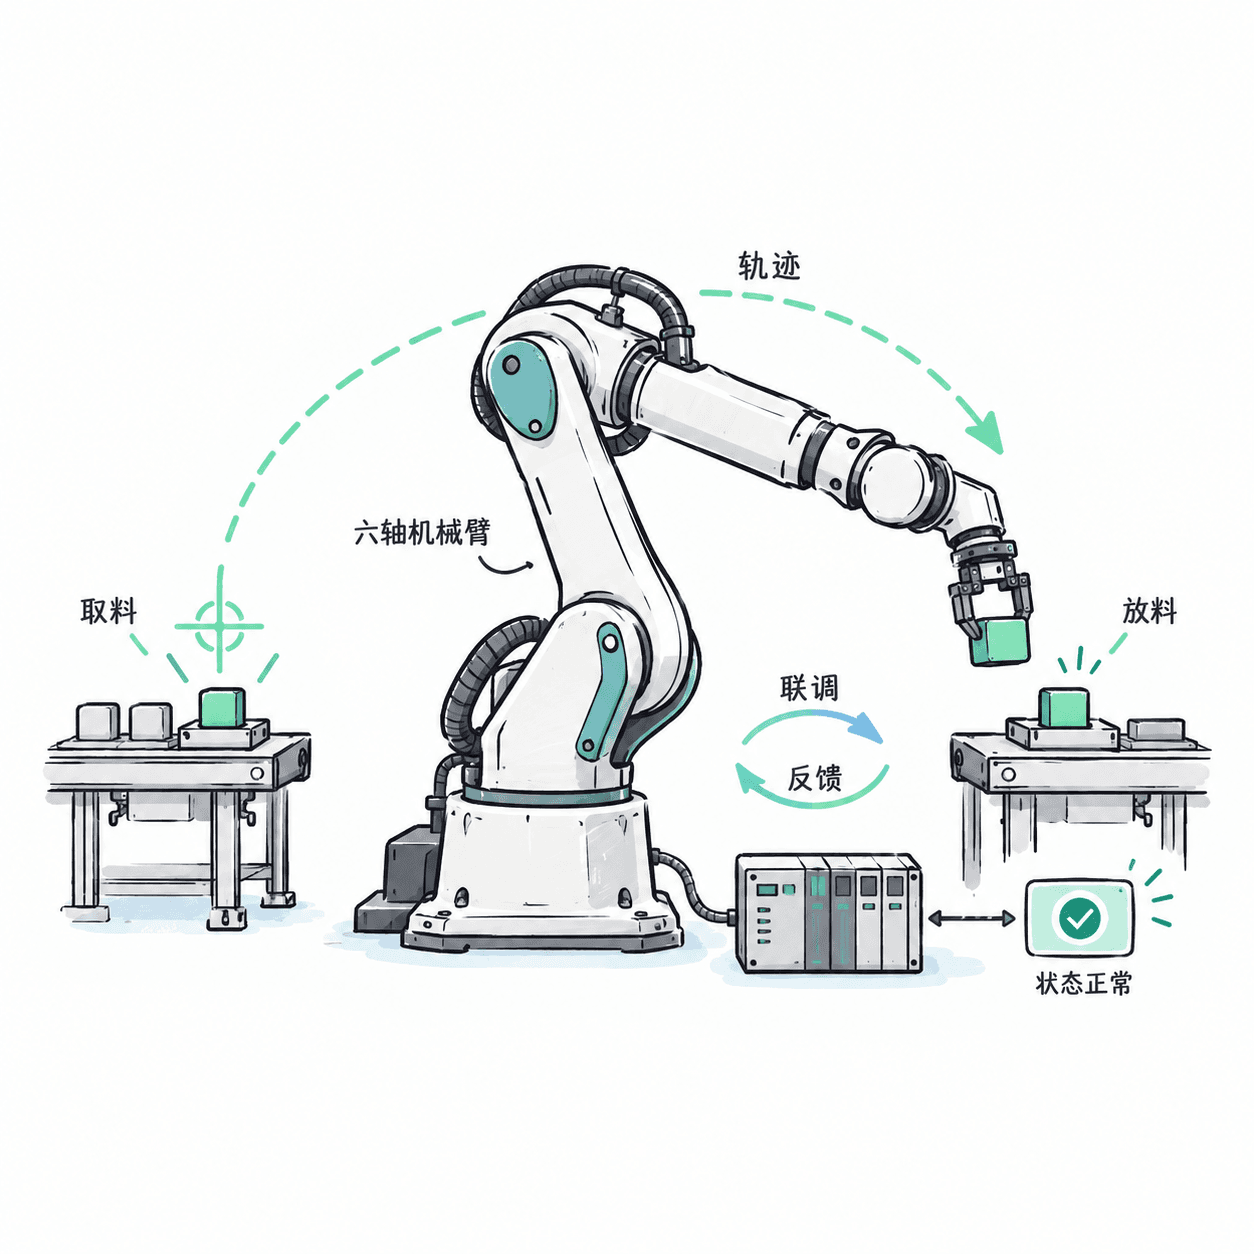
工业机器人系统与控制:完成六轴机械臂工位联调
机械臂搬运工位常因坐标标定偏差、轨迹不合理、伺服跟随误差或PLC握手异常而停线。课程以通用六轴工业机器人和离线仿真为练习基线,逐步建立硬件控制链路、运动学计算、轨迹规划、伺服反馈、示教编程与现场通信的工程方法,并参考ISO 10218-1/-2:2025梳理安全边界。学习者最终能够完成典型抓取放置工位的程序设计、设备联调、运行验证与常见故障定位。
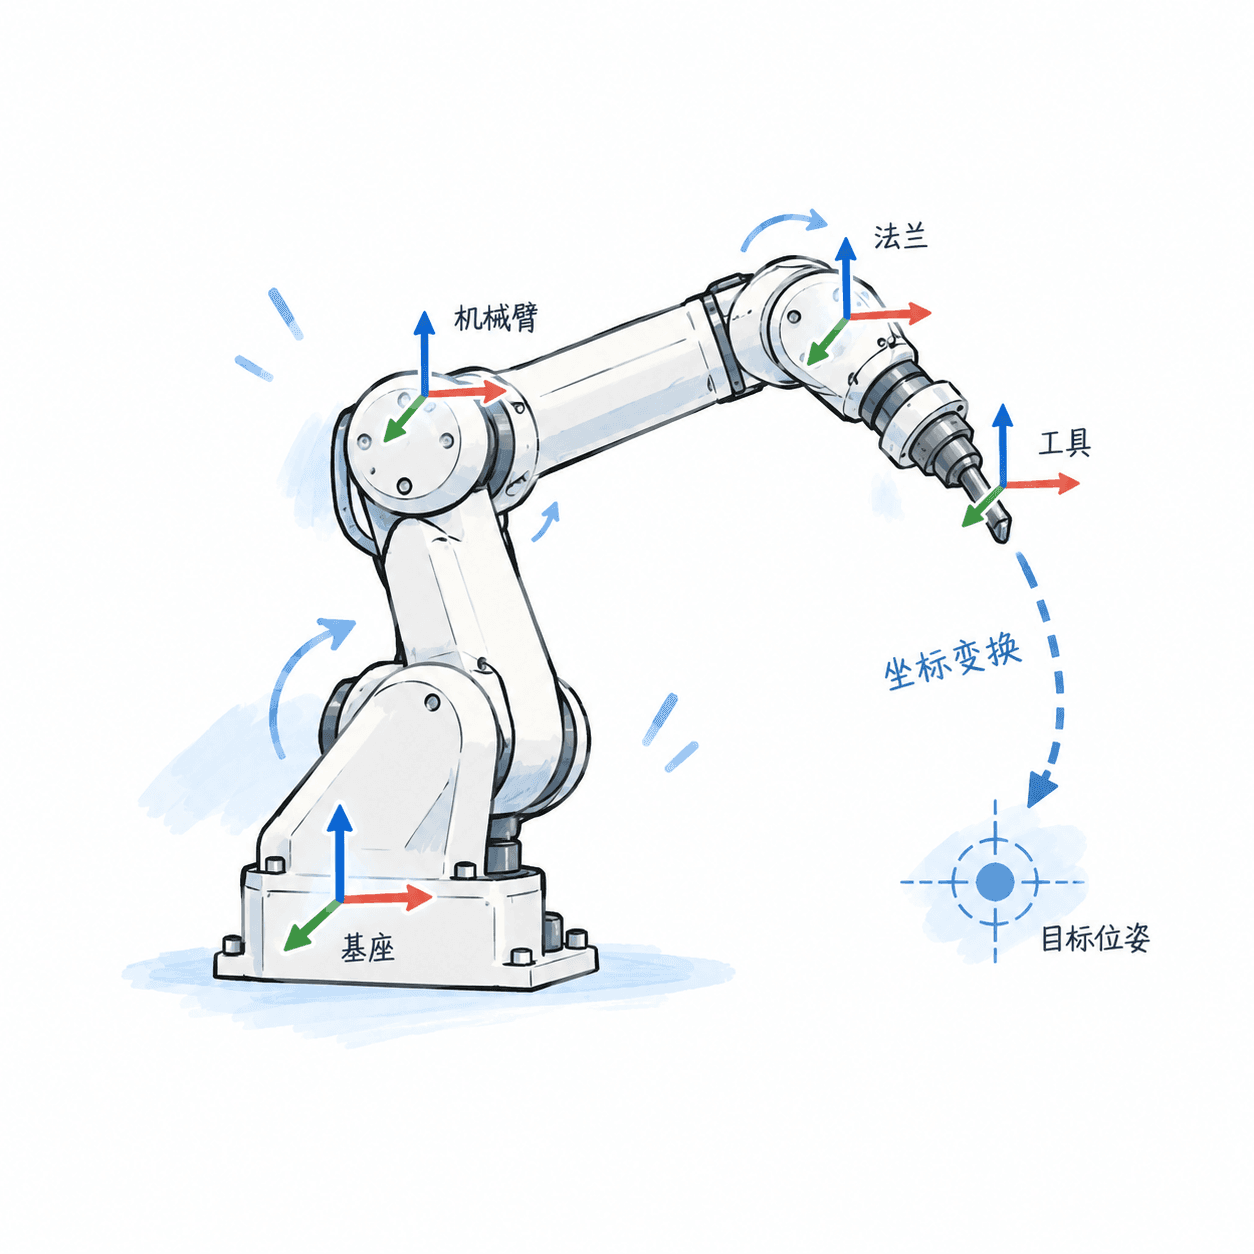
机器人运动学:从坐标变换到位姿求解
机械臂抓取点对不上、末端姿态异常,常由坐标约定与运动学模型错误引起。课程使用 Python 3.12、NumPy 2.x 和 SciPy 贯通刚体变换、DH 建模、正逆运动学、雅可比与奇异性分析,并覆盖工具和相机坐标映射。学完可搭建可验证的末端位姿求解链,判断目标可达性,并定位坐标转换与数值逆解错误。
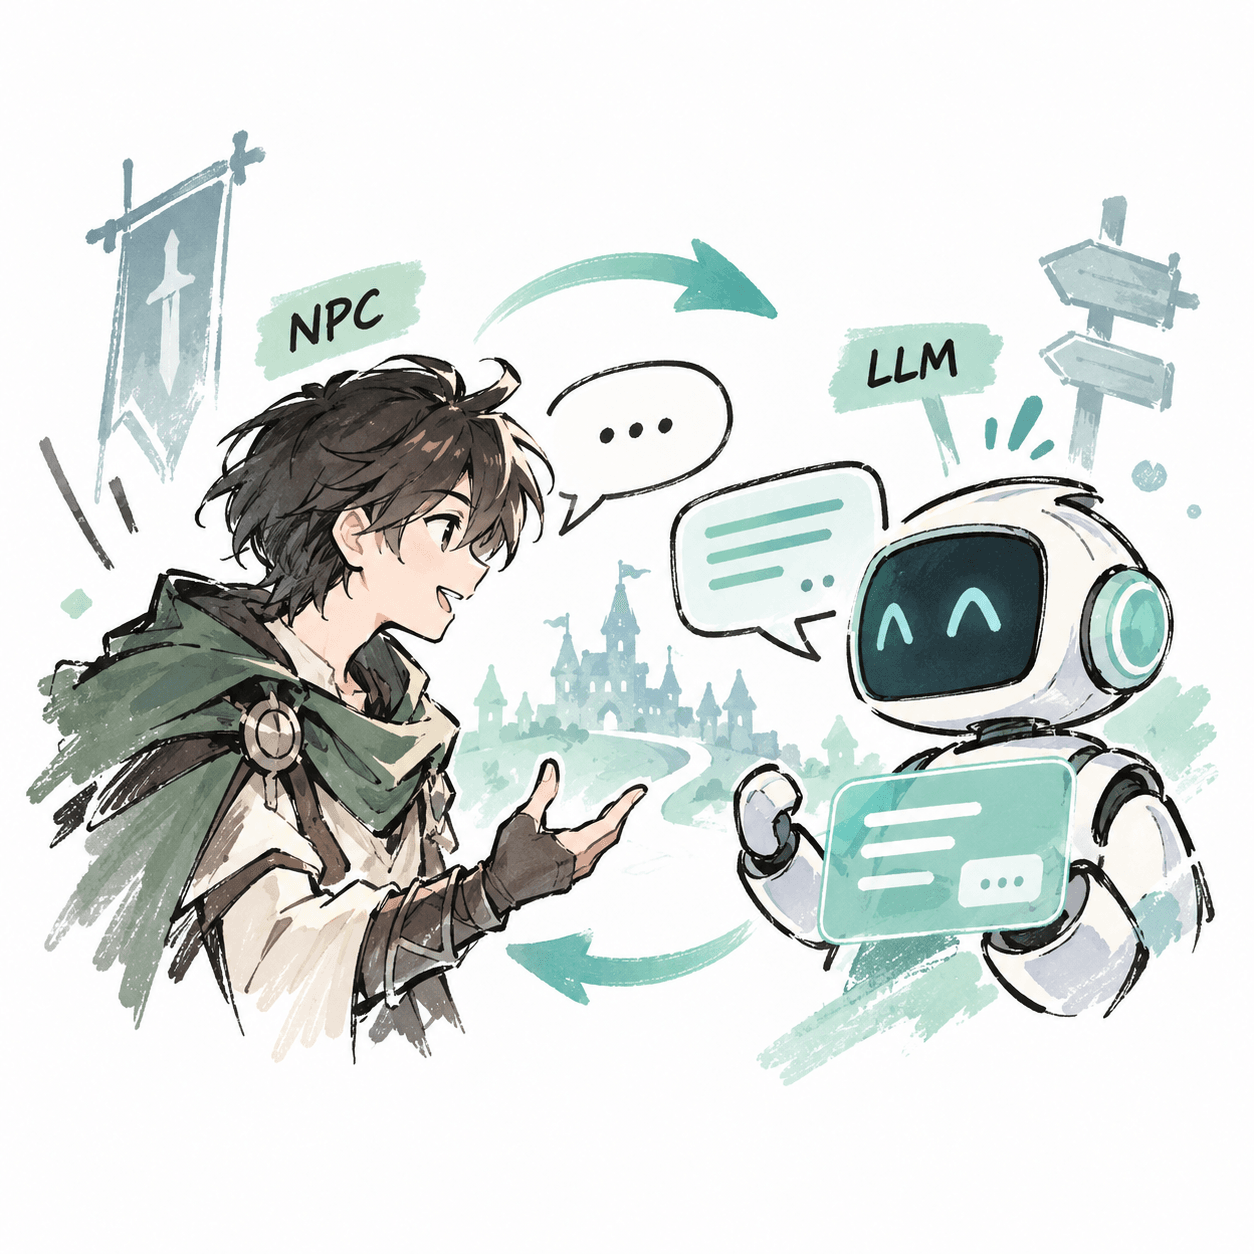
LLM 游戏 NPC 对话:从提示约束到运行时集成
NPC 对话接上 LLM 后,难点会从“能生成一句话”转向角色漂移、事实冲突、记忆膨胀、主线程阻塞与延迟成本失控。课程覆盖提示约束、上下文注入、长期记忆、运行时接入、受控动作、降级安全与回归评测,形成可维护、可观察、可上线的游戏对话链路。
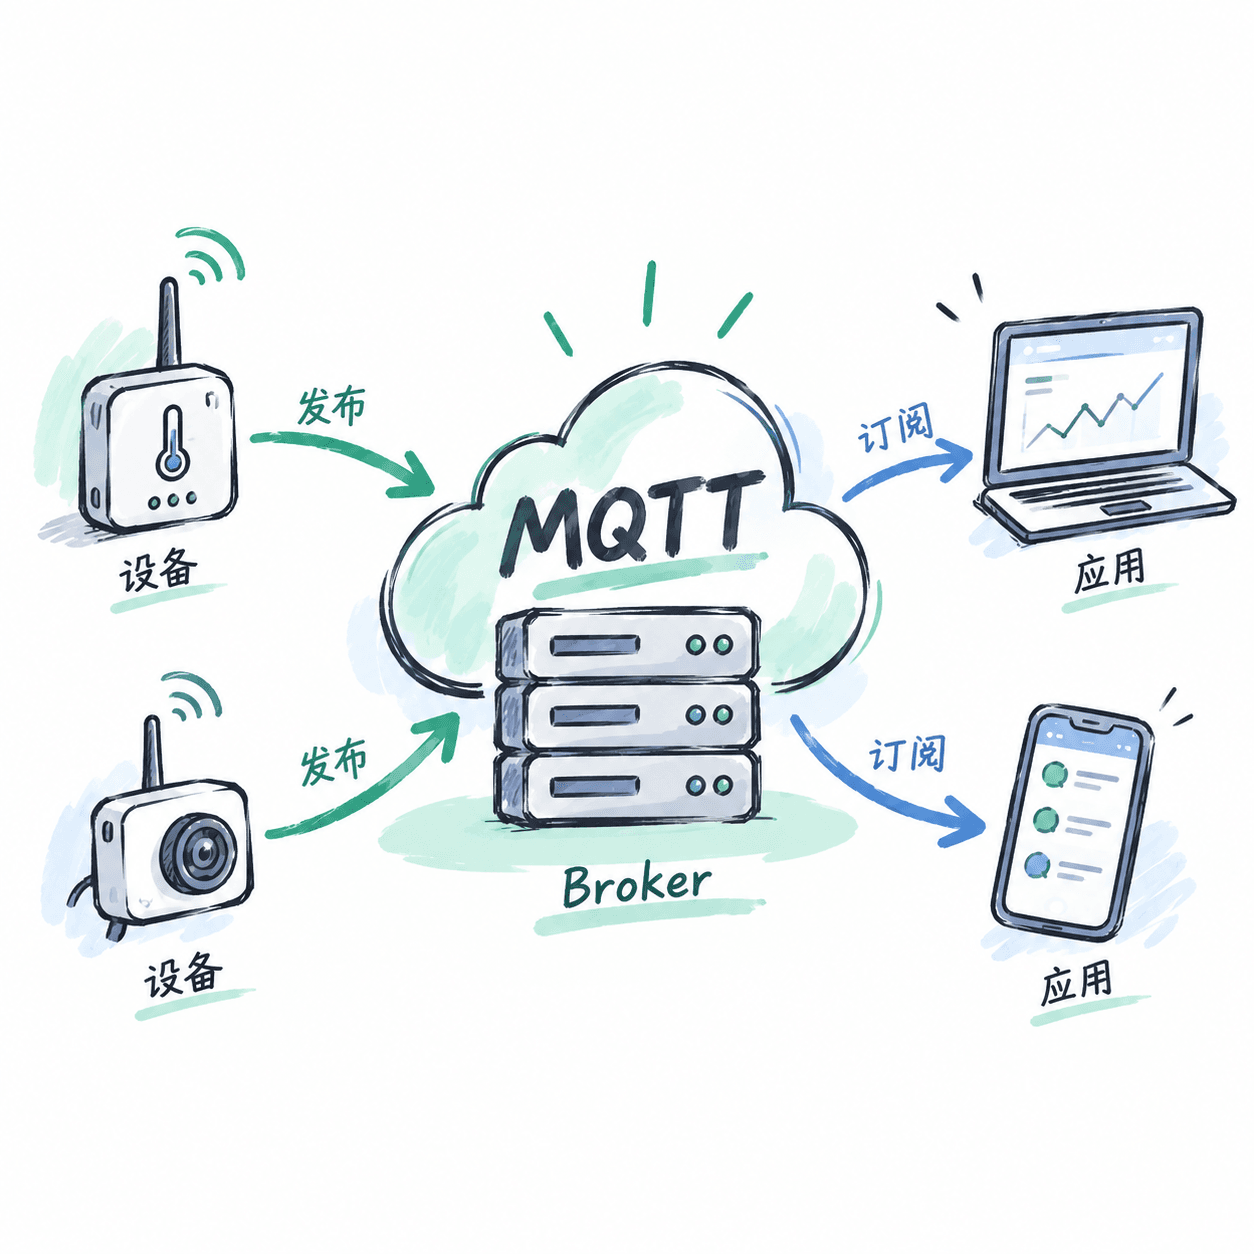
MQTT 协议实战:设备通信到 Broker
设备接入后常会遇到消息丢失、重复投递、断线重连、权限越界和 Broker 积压等问题。课程围绕 MQTT 5.0 的发布订阅、QoS、会话、保留消息、遗嘱和安全机制展开,并结合 Broker、设备端与应用端完成通信链路、容量控制和故障定位。
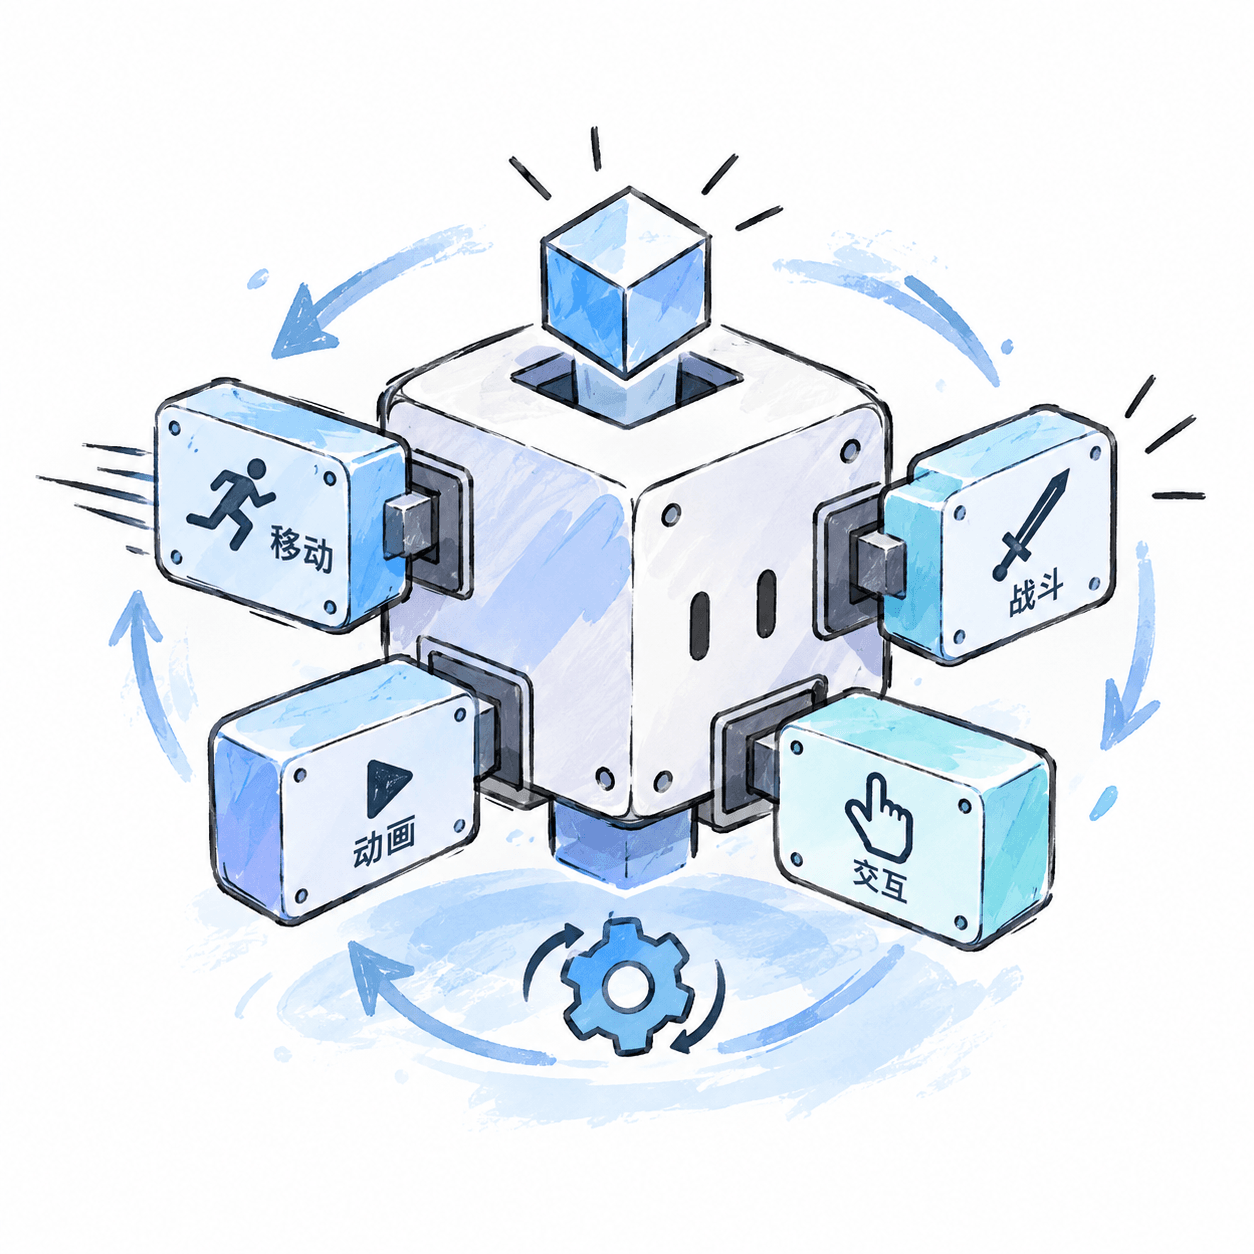
游戏对象架构:组件化设计与运行时协作
游戏对象代码不断堆叠时,移动、战斗、动画和交互容易彼此缠绕,修改一个行为就牵动多个系统。课程从对象职责与生命周期入手,建立组件协作、依赖管理、事件通信和数据配置的通用模型,并进一步处理复用、性能、调试及演进问题,最终形成可跨引擎迁移的对象架构方法。
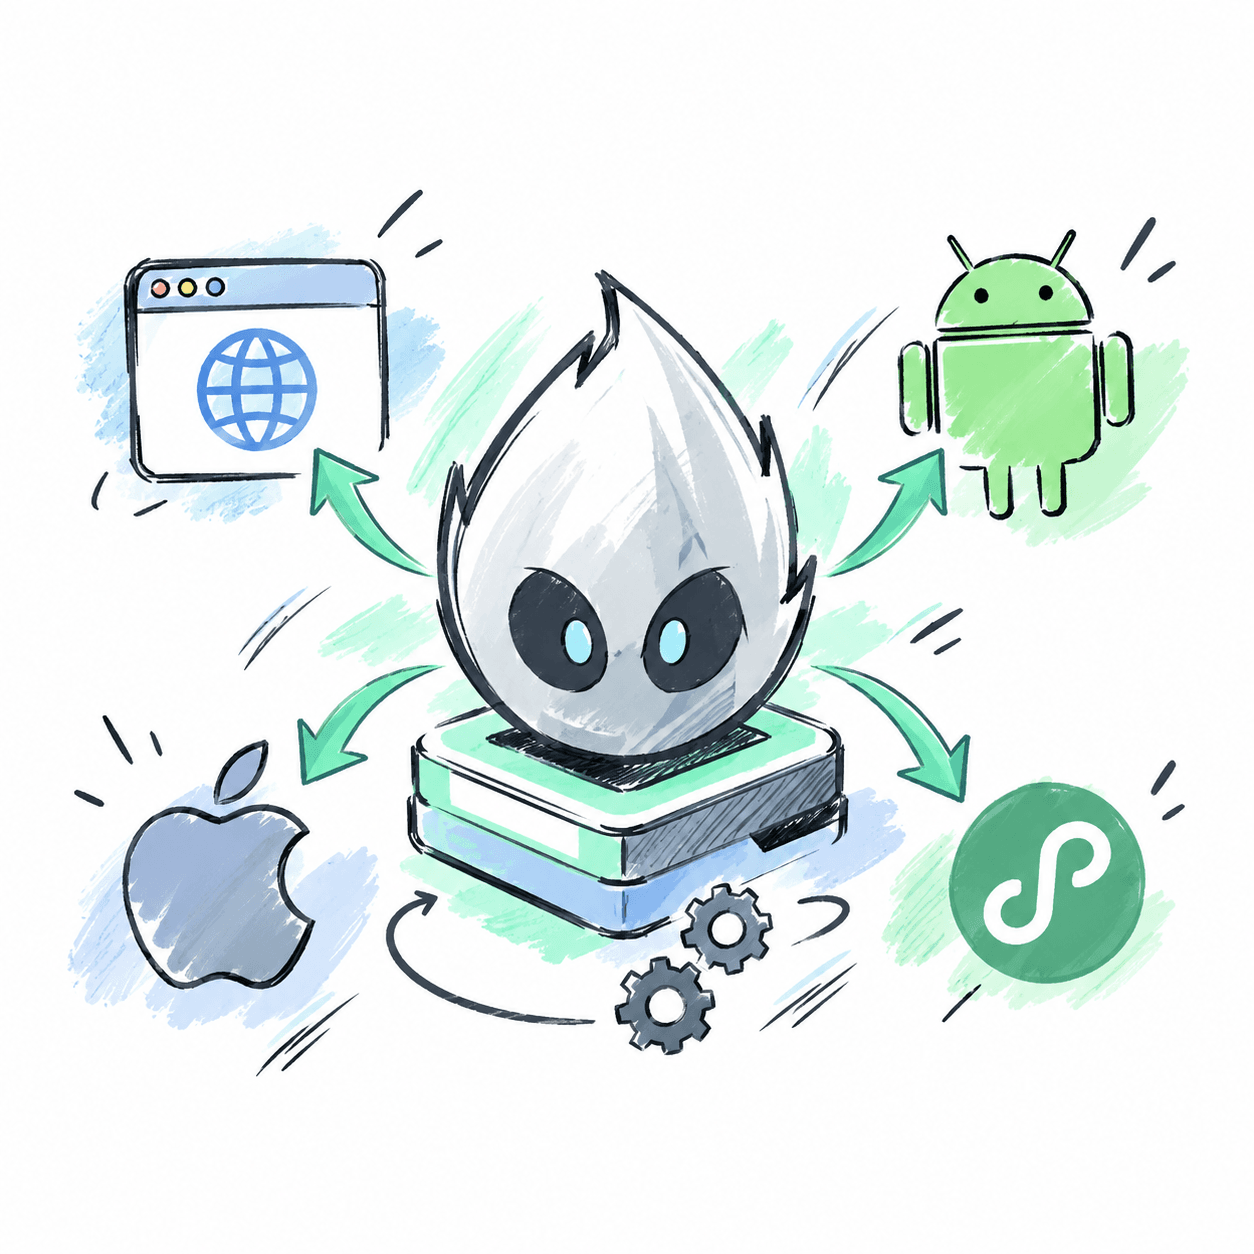
Cocos Creator 多平台发布
同一套 Cocos Creator 项目在 Web、Android、iOS 与小游戏平台发布时,会遇到构建配置分散、平台能力差异、签名打包和审核前排障等问题。本课程围绕发布链路组织配置、适配、打包、自动化与故障定位,最终形成可重复执行的多平台上线流程。