
Rust / 系统课时
运行异步任务
运行异步任务
定义出 Future 之后,还需要异步运行时负责轮询它。以 Tokio 为例,运行时提供执行器、计时器与 I/O 驱动;你可以用 #[tokio::main] 启动入口,用 tokio::spawn 提交独立任务,再等待 JoinHandle 收集任务结果。
学习目标
- 使用 Tokio 运行时启动异步程序。
- 用
tokio::spawn启动多个可并发推进的任务。 - 正确等待
JoinHandle,区分任务并发与结果收集。
运行时负责推进 Future
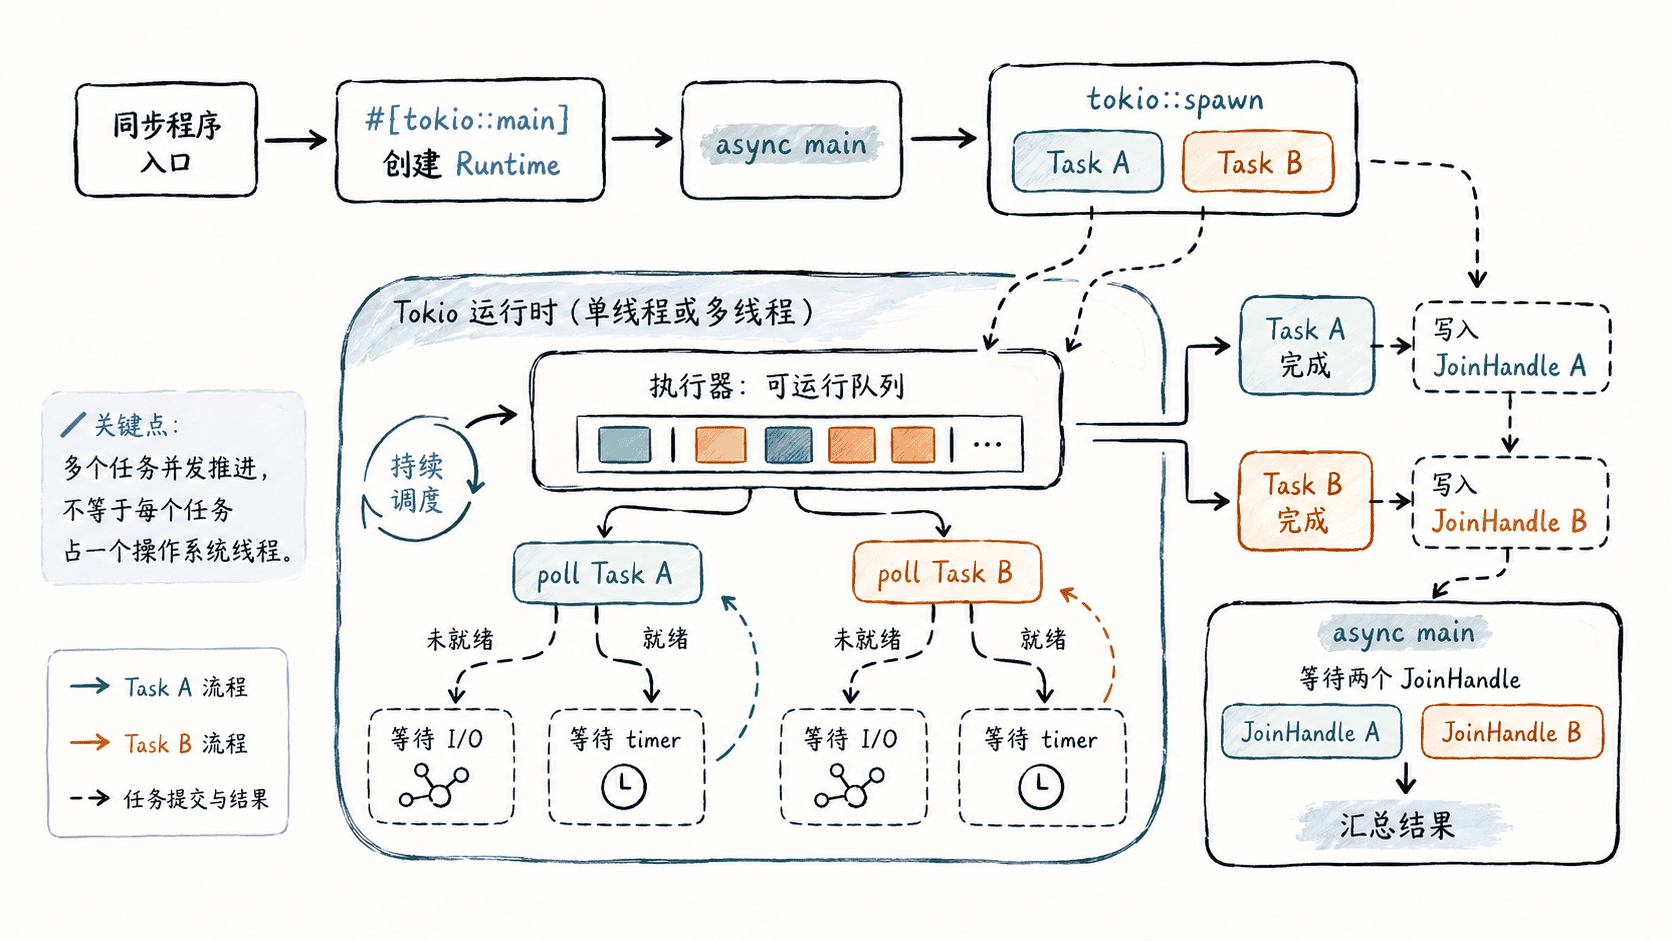
Rust 标准库定义了 Future 协议,但不会自动替应用持续轮询 Future。异步运行时承担这项工作:当任务因计时器或 I/O 暂停时暂时移出可运行队列,条件满足后再唤醒并重新轮询。
#[tokio::main] 会为同步入口包装并启动 Tokio Runtime,所以 main 内部可以直接使用 .await。对于服务程序,也可以手动构造 Runtime,但快速开发中通常先使用宏入口。
启动两个并发任务
下面的示例启动两个计时任务。它们先通过 tokio::spawn 交给运行时,再同时等待两个 JoinHandle。虽然 A 的等待时间更长,但最终按变量顺序打印收集到的结果,因此输出是确定的。
Cargo.toml:
[package]
name = "async-runtime-demo"
version = "0.1.0"
edition = "2021"

[dependencies]
tokio = { version = "1", features = ["macros", "rt-multi-thread", "time"] }
这段配置启用 Tokio 的运行时、宏与异步计时器;可通过下面的 cargo run 直接验证。
use std::time::Duration;
use tokio::time::sleep;

async fn job(name: &'static str, delay_ms: u64) -> &'static str {
    sleep(Duration::from_millis(delay_ms)).await;
    name
}

#[tokio::main]
async fn main() {
    // spawn 后两个任务都交给运行时,可独立获得调度机会。
    let task_a = tokio::spawn(job("A", 30));
    let task_b = tokio::spawn(job("B", 10));

    // 同时等待两个 JoinHandle;任务自身早已可以并发推进。
    let (a, b) = tokio::join!(task_a, task_b);

    let a = a.expect("task A failed");
    let b = b.expect("task B failed");
    println!("results: {a}, {b}");
}
运行:
cargo run --quiet预期输出:
results: A, B这里的并发来自两个任务都已经被提交给运行时。A 在计时器等待期间不会阻塞 B;当各自的计时器就绪后,运行时再次轮询对应 Future。
spawn、await 与 join! 的职责
tokio::spawn(future) 会创建一个独立 Tokio 任务并返回 JoinHandle<T>。对句柄 .await 的含义是“等待该任务结束并取得结果”,而不是重新启动任务。任务失败或 panic 时,句柄返回的外层 Result 会记录错误,所以示例使用 expect 明确处理。
tokio::join! 则用于在当前异步任务里同时等待多个 Future。它会轮询各分支,但不会自动把每个分支变成独立任务。需要任务拥有独立调度身份时用 spawn;只是要并发等待几个相关 Future 时,直接 join! 往往更轻量。
避免把并发写回串行
下面这种写法虽然用了异步函数,却会先完整等待 A,再启动并等待 B,因此两项工作不能重叠:
let a = job("A", 30).await;
let b = job("B", 10).await;
这是片段示例,依赖前面定义的 job 以及 Tokio 异步上下文。若两项任务彼此独立,应先同时创建并发执行关系,再统一等待结果。
异步运行时把“等待条件满足”和“占住线程等待”分开了。正确使用 spawn、.await 与 join!,就能明确控制任务何时开始、何时并发,以及最终在哪里收集结果。