
PCB 与硬件设计 / 系统课时
核对 PWM 波形的频率与占空比
核对 PWM 波形的频率与占空比
当 MCU 已经运行,但电机转速、LED 亮度或开关电源控制效果不符合预期时,需要确认 PWM 是否真正按程序设置输出。本篇使用示波器检查 PWM 周期、频率、占空比和边沿,区分定时器参数错误、引脚复用错误与外部负载造成的波形异常,并给出可重复的验收方法。
学习目标
- 正确连接示波器,稳定触发 PWM,并读取频率、周期和占空比。
- 根据定时器参数计算理论波形,与实际引脚测量结果核对。
- 根据波形异常区分软件配置、引脚复用和负载问题。
建立安全且稳定的测量条件
假设被测对象是输出 3.3 V PWM 的 MCU,引脚目标频率为 20 kHz,占空比为 30%,负载是一个 MOSFET 栅极驱动输入或测试电路。先在 MCU 引脚附近测量,再判断外部电路是否改变了波形。
- 确认被测电路使用隔离的低压供电或已验证安全的接地方式。普通台式示波器的探头地夹通常与保护地相连,不能接到高边开关节点、交流火线或其他非地电位。
- 将 10× 无源探头接到 CH1,示波器 CH1 的 Probe Attenuation 同样设置为 10×,否则电压读数可能相差十倍。
- 探头尖端接 PWM 引脚或就近测试点,地弹簧连接邻近 GND,尽量避免使用长地线测量高速边沿。
- 设置 DC 耦合、垂直档位 1 V/div、时间基准 10 µs/div,并将触发源设为 CH1、边沿触发设为 Rising、触发电平设为约 1.65 V。
- 选择 Normal 触发查看稳定运行状态;若暂时无法触发,可先使用 Auto 寻找信号。必要时调整垂直位置和触发电平。
对于 20 kHz PWM,一个周期是 50 µs;10 µs/div 的时间基准通常能在十格屏幕上显示约两个周期。若需要观察上升沿细节,再把时间基准缩小到 100 ns/div 或 500 ns/div,具体取决于实际上升时间。
从周期和高电平时间核对 PWM
PWM 的频率由相邻两个同向边沿之间的周期决定;占空比是在一个完整周期内,高电平持续时间占周期的比例。正逻辑 PWM 可以用下面的公式核对:
本例预期周期为 50 µs,高电平时间为 15 µs,低电平时间为 35 µs。如果示波器读取到这些数值,正逻辑占空比就是 30%。
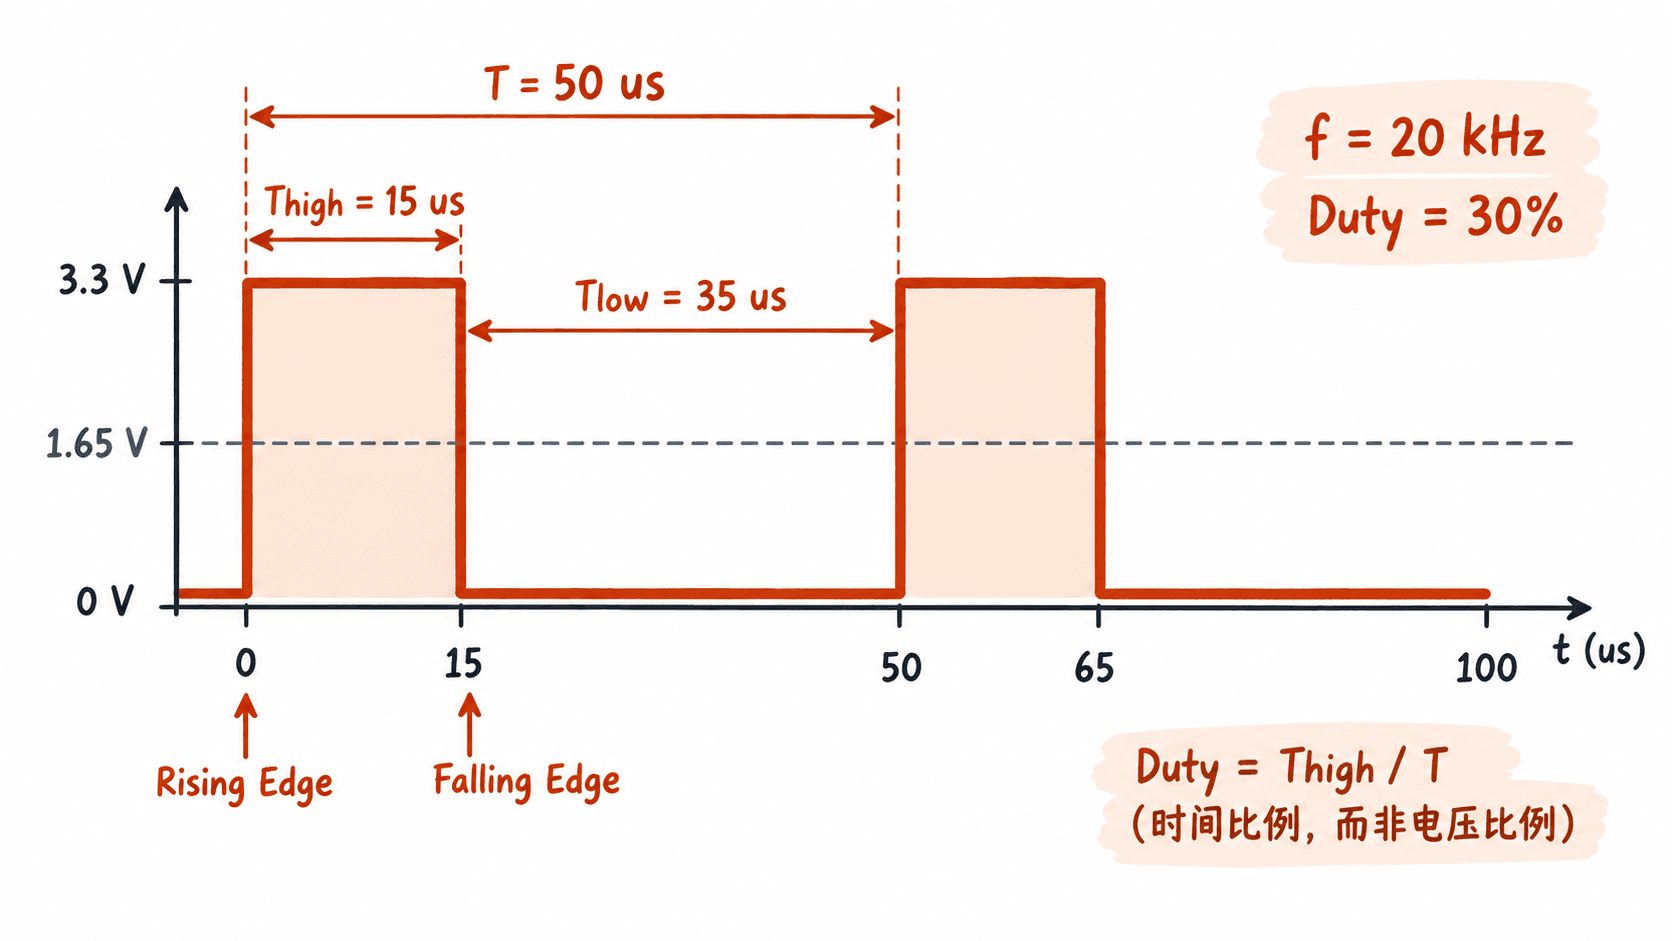
在示波器的 Measure 菜单中添加 Frequency、Period、Positive Width 与 Positive Duty(不同品牌可能显示为 Freq、Period、+Width、+Duty)。先用自动测量观察连续多个周期,再打开时间游标手动核对相邻上升沿的时间差。
| 测量项 | 目标值 | 建议初步验收范围 |
|---|---|---|
| 频率 | 20 kHz | 19.8~20.2 kHz |
| 周期 | 50 µs | 49.5~50.5 µs |
| 高电平时间 | 15 µs | 14.7~15.3 µs |
| 正逻辑占空比 | 30% | 29.5%~30.5% |
| 高电平幅度 | 约 3.3 V | 依 MCU 数据手册及输出负载判定 |
这些频率和占空比范围仅作为实验室示例,不是通用器件规范。正式验收必须结合时钟精度、定时器分辨率、测量误差和应用要求确定容差。
如果 PWM 是低电平有效,示波器的 Positive Duty 不一定对应有效驱动时间。应根据控制极性选择 Negative Duty,或者用实际有效电平持续时间自行计算。
用定时器配置反算实际输出
以典型的向上计数、边沿对齐 PWM 为例,设定时器输入时钟为 72 MHz,预分频寄存器 PSC 为 71,自动重装载寄存器 ARR 为 49,比较寄存器 CCR 为 15,采用 PWM Mode 1 且高电平有效。
计数器时钟为 72 MHz ÷ (71 + 1) = 1 MHz,每个计数对应 1 µs。一个周期包含 ARR + 1,即 50 个计数,因此 PWM 频率为 20 kHz;当比较条件产生 15 个高电平计数时,占空比为 15 ÷ 50 = 30%。
下面的 Python 3 示例直接检查这一组寄存器数值,不依赖 MCU 厂商库:
# 按边沿对齐、向上计数、PWM Mode 1 计算
clock_hz = 72_000_000
psc = 71
arr = 49
ccr = 15

# 仅适用于 0 <= CCR <= ARR + 1 的理想高有效 PWM
assert 0 <= ccr <= arr + 1
counter_hz = clock_hz / (psc + 1)
period_s = (arr + 1) / counter_hz
frequency_hz = 1 / period_s
duty_percent = ccr / (arr + 1) * 100
high_time_us = ccr / counter_hz * 1_000_000

print(f"Frequency: {frequency_hz:.0f} Hz")
print(f"Period: {period_s * 1_000_000:.1f} us")
print(f"High time: {high_time_us:.1f} us")
print(f"Duty: {duty_percent:.1f}%")
预期输出:
Frequency: 20000 Hz
Period: 50.0 us
High time: 15.0 us
Duty: 30.0%
这组公式不应直接套用于所有定时器模式。中心对齐模式的频率计算不同;部分定时器还有重复计数、时钟倍频、预装载和互补输出配置。STM32 等 MCU 的定时器输入时钟也不一定等于 APB 总线时钟,必须查阅具体型号的时钟树和参考手册。
尤其要注意:程序刚写入 CCR,不一定意味着引脚已立刻使用新占空比。开启比较值预装载后,更新事件才可能让新值进入有效寄存器。可以在两个不同占空比之间切换,并观察更新后的波形是否符合预期。
根据异常波形缩小故障范围
先核对 MCU 引脚本身,再测外部驱动端。不要看到负载不动作,就立即修改 PWM 参数。
| 实际现象 | 优先检查项 | 可执行验证 |
|---|---|---|
| 始终为低电平 | GPIO 复用、通道使能、输出极性 | 读 GPIO AF 配置和定时器通道使能位,并核对芯片引脚复用表 |
| 始终为高电平 | CCR 边界值、输出极性、引脚模式 | 临时设置 50% 占空比,看引脚能否出现翻转 |
| 频率恰好相差 2 倍 | 定时器时钟树、中心对齐模式 | 核对实际 TIM 时钟和计数模式,再反算周期 |
| 占空比错误但频率正确 | CCR、ARR、PWM 模式及预装载 | 检查有效比较值,确认更新事件已经发生 |
| 上升沿缓慢或电压不足 | 负载电容、驱动能力、上拉方式 | 对比断开负载前后的波形和高电平幅度 |
| 边沿有过冲或振铃 | 探头接地回路、走线寄生参数 | 先改用短地弹簧复测,再判断电路问题 |
若在 MCU 管脚测得 20 kHz、30%,而 MOSFET 栅极测得缓慢上升沿,应重点检查门极电阻、栅极总电容、驱动器输出能力和探头负载。此时定时器频率设置可能完全正确。
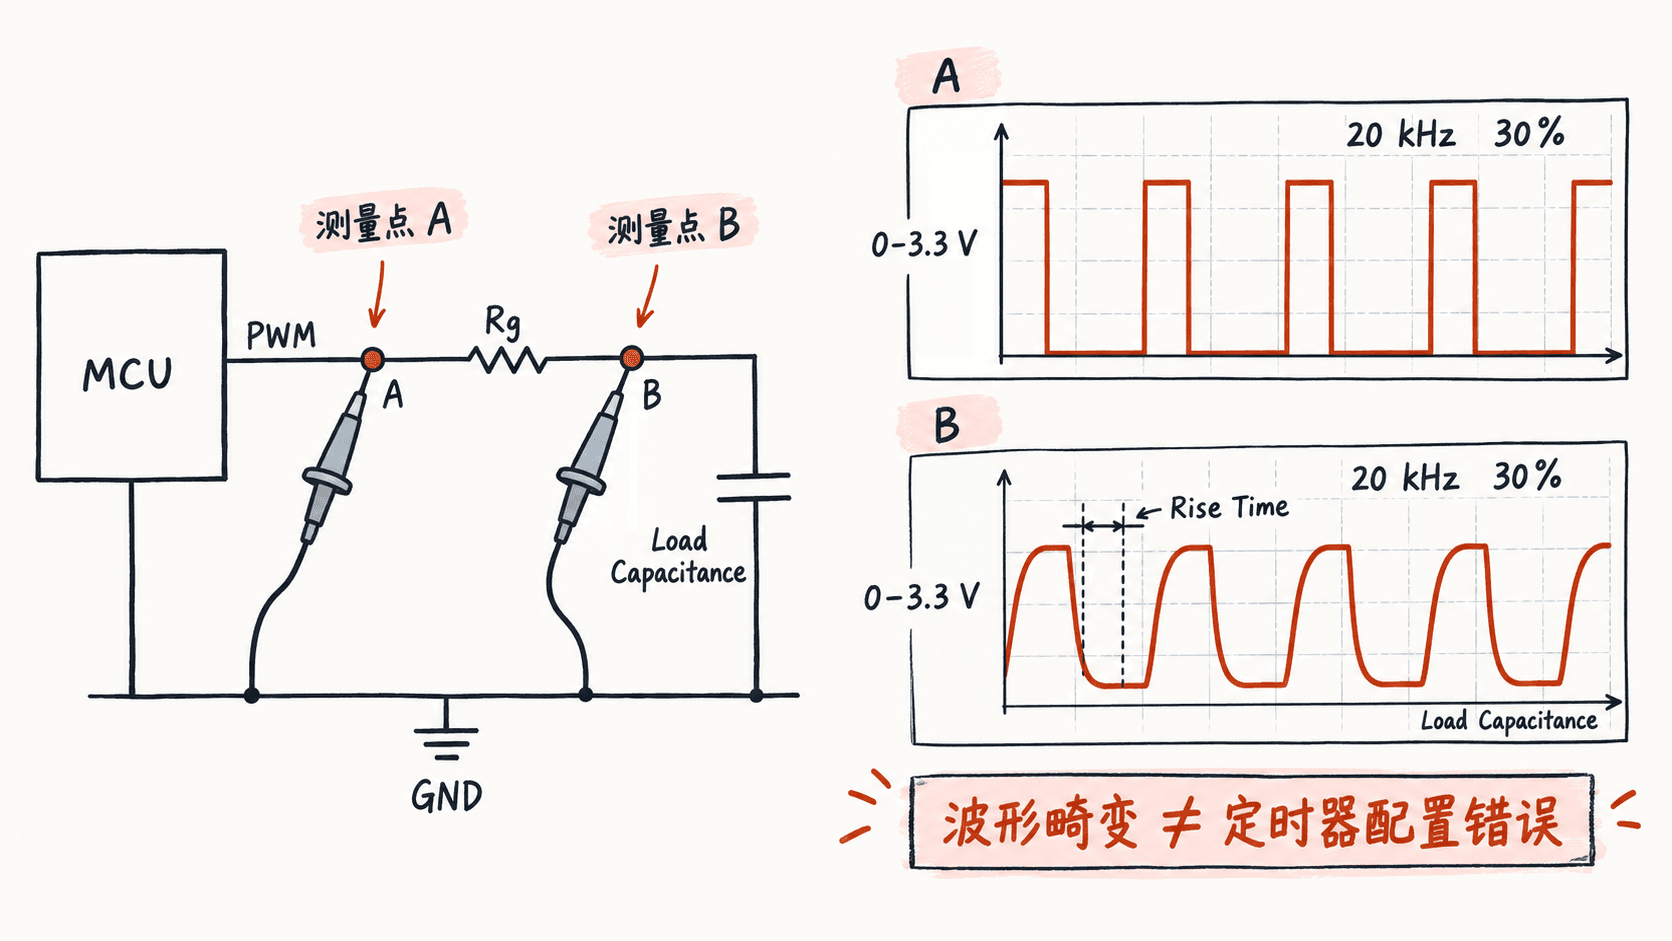
对于边沿测量,可添加 Rise Time 和 Fall Time 自动测量。很多示波器默认使用幅度的 10%~90% 测量上升时间,但部分设备允许修改阈值;比较结果之前应统一测量定义。若存在明显振铃,也要检查是否越过 MCU 或负载的绝对最大额定值。
完成一次可复现的 PWM 验收
将固件固定为 20 kHz、30% 的测试配置,在稳定供电和已知负载条件下执行以下检查:
- 记录 MCU 型号、引脚、定时器通道、供电电压、计数模式、PSC、ARR、CCR,以及实际定时器输入时钟。
- 在 MCU 引脚处测量连续至少 10 个周期,记录示波器的频率、周期、Positive Duty、Positive Width 和电压高低值。
- 用游标手工测量一个完整周期,确认自动测量没有因噪声、毛刺或阈值设置识别错误的边沿。
- 将 CCR 从 15 改为 25;在上述计数条件下,预期频率仍为 20 kHz,占空比变为 50%,高电平时间变为 25 µs。按所用 MCU 的更新机制确保新值生效。
- 恢复 CCR 为 15,分别测量 MCU 引脚与负载输入,比较频率、占空比、幅度和边沿时间,记录探头衰减比、带宽限制状态和负载连接状态。
验收通过的条件是:程序寄存器计算值与 MCU 引脚波形一致,切换 CCR 后频率保持不变而占空比按预期变化,同时负载端没有超出器件允许范围的幅度异常。若只有负载端失真,应优先排查驱动与连线;若 MCU 引脚已经输出错误,则回到时钟树、定时器模式、寄存器更新和引脚复用逐项核对。