
PCB 与硬件设计 / 系统课时
读取幅值频率占空比和上升时间
读取幅值频率占空比和上升时间
示波器显示稳定波形后,还需要把波形转换成可判断的测量数据。本课以 MCU 输出的 3.3 V PWM 信号为例,使用自动测量读取峰峰值、均值、频率、占空比和上升时间,并通过阈值、探头带宽与噪声检查结果是否可信。
学习目标
- 正确设置探头、时基和自动测量项目,读取五项常用参数。
- 理解测量阈值与波形形状对频率、占空比和上升时间的影响。
- 判断带宽、采样率和噪声造成的测量误差,完成实际信号验收。
准备一条可重复测量的 PWM 信号
假设 MCU 的 GPIO 输出 3.3 V、频率 10 kHz、占空比 40% 的 PWM,预期周期为 100 μs,高电平持续约 40 μs,低电平持续约 60 μs。不同示波器的菜单名称可能略有差异,以下以常见数字存储示波器的通用功能为准。
- 将 10× 无源探头连接 CH1,探头尖端接 PWM 引脚,短接地弹簧接附近的 PCB GND。确认测量电路与示波器接地方式兼容,避免地夹造成短路。
- 在 CH1 菜单中设置 Probe Attenuation 为 10X,与探头拨档一致。先按探头说明完成补偿校准。
- 将耦合方式设为 DC,垂直档位设为 1 V/div,使约 0~3.3 V 的波形完整显示。
- 将时基设为 20 μs/div。若屏幕水平为 10 格,可同时观察约两个周期。
- 设置边沿触发:Source=CH1、Slope=Rising、Level=1.65 V,触发模式先选择 Auto,稳定后可改为 Normal。
- 在 Acquire 菜单优先选择 Sample,避免平均采集掩盖偶发毛刺;确认采样率建议不低于 100 MSa/s,实际以仪器显示值为准。
检查屏幕:波形应在 0 V 与 3.3 V 附近切换,周期重复且触发位置基本固定。如果波形仍左右滚动,应先检查触发源、触发电平和信号是否真实存在,而不是直接相信自动测量结果。
打开自动测量并读取五项参数
多数数字示波器可通过 Measure、Measurement 或 Add Measurement 菜单添加测量项。名称可能是 Vpp、Mean、Frequency、Positive Duty 和 Rise Time,部分机型使用 Pk-Pk、Vavg 或 Duty Cycle。
- 按 Measure,选择 Add Measurement,并将测量源设为 CH1。
- 依次添加 Peak-to-Peak、Mean、Frequency、Positive Duty Cycle 和 Rise Time。
- 若机型区分整屏测量、门控测量与指定周期测量,先选择覆盖多个完整周期的有效测量范围。
- 等待读数稳定,必要时打开 Statistics,观察 Current、Mean、Min、Max 和 Standard Deviation;具体支持项以机型为准。
理想 3.3 V、10 kHz、40% PWM 在直流耦合且以完整周期统计时,参考结果如下。
| 测量项目 | 参考值 | 含义 |
|---|---|---|
| 峰峰值 Vpp | 3.3 V | 测量区间最大电压减最小电压 |
| 均值 Mean | 1.32 V | 一个完整周期内电压的时间平均值 |
| 频率 Frequency | 10 kHz | 周期 100 μs 的倒数 |
| 正占空比 Positive Duty | 40% | 高电平持续时间占周期的比例 |
| 上升时间 Rise Time | 取决于实际边沿 | 通常是电压从 10% 上升到 90% 所需时间 |
均值可以直接验算:对于低电平为 0 V、高电平为 3.3 V 的理想 PWM,Mean=3.3×0.40=1.32 V。如果实测是 1.65 V,应检查 MCU 是否实际输出了 50% 占空比,以及示波器的测量窗口是否覆盖整数个周期。
Vpp 与高电平电压并非同一个概念。例如波形最低为 0.1 V、最高为 3.2 V,则 Vpp 为 3.1 V。若带有尖峰,自动测得的 Vpp 还可能大于稳定高低电平之差,不能仅凭 Vpp 判断逻辑高电平是否合格。
理解阈值如何决定时间测量
示波器不能直接知道数字信号的逻辑状态,必须依据电压阈值确定上升、下降和脉冲宽度。频率与占空比通常使用某个参考电平的交叉时刻,上升时间通常使用两个不同的参考电平。
对于低电平 0 V、高电平 3.3 V 的波形,常见测量参考如下。
| 阈值 | 对应电压 | 用途 |
|---|---|---|
| 10% | 0.33 V | 上升时间起点 |
| 50% | 1.65 V | 周期和脉宽参考交叉点 |
| 90% | 2.97 V | 上升时间终点 |
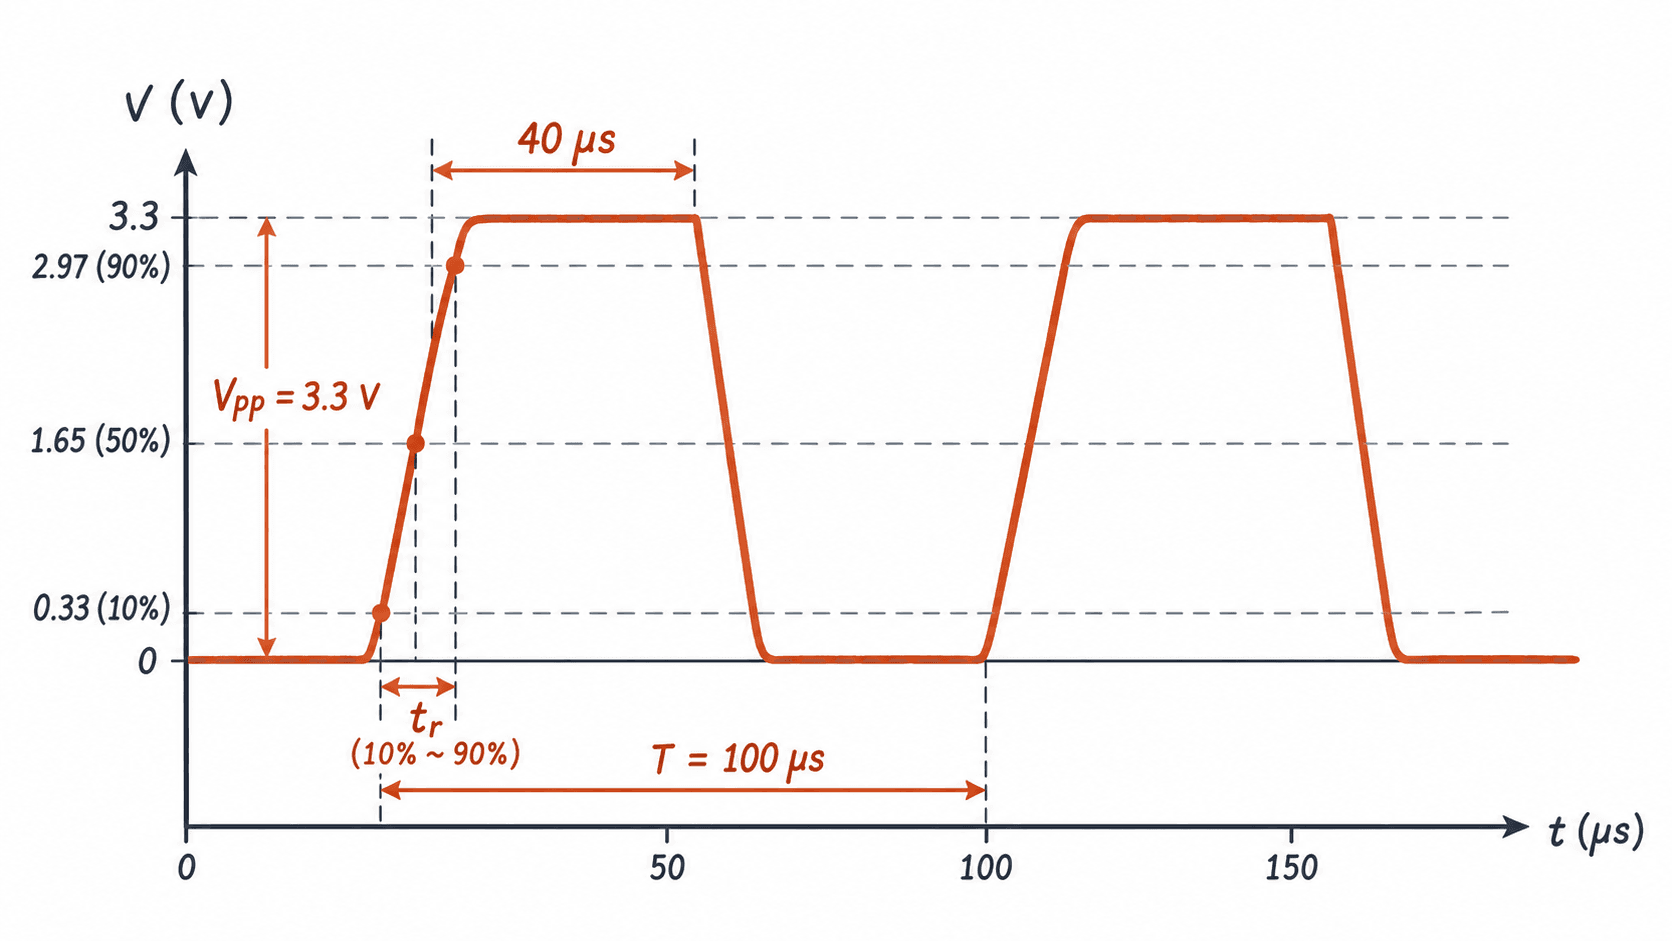
如果高低电平分别为 3.2 V 和 0.2 V,那么相对幅值阈值应重新计算:10% 为 0.5 V,50% 为 1.7 V,90% 为 2.9 V。不能始终把 1.65 V 当作所有 3.3 V 数字波形的正确测量参考。
实际仪器可能采用自动识别 Top/Base、直方图法或用户自定义绝对阈值。测量前应检查 Threshold、Reference Levels 或类似菜单,并确认当前使用百分比阈值还是固定电压阈值。
上升时间也不要与周期混淆。10 kHz PWM 的周期是 100 μs,但 GPIO 上升沿可能只有几十纳秒。若信号边沿缓慢、过冲明显或在阈值附近反复振铃,阈值交叉点可能不唯一,自动测量值就可能跳动。
检查带宽、采样率与探头带来的误差
对于上升时间测量,示波器和探头本身也会限制速度。常用的近似模型为:
对于近似高斯响应的测量系统,还可以用 估算系统上升时间,其中 BW 以 Hz 计。这个近似不适用于所有仪器响应,具体应参考示波器和探头规格。
例如示波器带宽为 100 MHz,单看示波器本体,其典型上升时间约为 3.5 ns。如果被测信号真实上升时间为 5 ns,且暂不考虑探头限制,则显示值近似为:
测得 6.1 ns 不代表 GPIO 的真实上升时间就是 6.1 ns。若 10× 探头带宽只有 50 MHz,整套测量链路会受到进一步限制。因此,评估快速边沿时应同时查看示波器模拟带宽、探头带宽、探头负载和采样率。
对于希望准确判断的最快上升沿,可先以测量系统上升时间不超过被测信号上升时间的约三分之一作为初步选型目标,再依据允许误差和仪器规格确认。10 kHz 的频率虽低,也不表示它的纳秒级边沿能用低带宽探头准确测量。
另外,1 GSa/s 对应 1 ns 的采样间隔;100 MSa/s 对应 10 ns。若要观察约 5 ns 的上升沿,100 MSa/s 的采样点过稀,不能因为自动测量给出了小数位就认为读数可靠。显示插值也无法凭空恢复未采集到的信息。
处理噪声并完成读数验收
假设某次 PWM 测量得到 Vpp=3.65 V、Mean=1.33 V、Frequency=10.01 kHz、Duty=39.8%、Rise Time 在 8~25 ns 间跳动。这组数据表明周期与占空比基本正常,但峰峰值和上升时间值得进一步排查。
可以按以下顺序验证:
- 将长地夹线换成短地弹簧,保持探头尖端与接地点距离尽可能短,再观察边沿过冲是否减小。
- 检查探头倍率、补偿和带宽规格。长接地回路可能引入振铃,探头输入电容也可能改变 GPIO 边沿。
- 在不影响要评估的信号成分时,尝试示波器的 20 MHz Bandwidth Limit,对比 Vpp 和 Rise Time。限带后噪声可能降低,但上升时间可能变大,不能把限带结果直接当成真实快速边沿。
- 观察多个完整周期,使用统计读数判断跳动范围。若测试偶发过冲,保留 Sample 或使用合适的 Peak Detect 模式;若只评估重复信号的平均趋势,可比较 Average 采集模式。
- 使用光标测量相邻同向边沿的时间差以及 10%~90% 交叉时间,与自动测量交叉核对。对于含毛刺的信号,应先确定自动算法选中了哪个边沿。
一个实用的验收例子是:设计要求 PWM 频率 10 kHz±1%、占空比 40%±2 个百分点、稳定电平接近 0 V 和 3.3 V。则频率允许 9.9~10.1 kHz,占空比允许 38%~42%。这些是示例设计要求,不是所有 MCU 通用的电气标准;电压合格范围应以具体芯片的数据手册和电路设计为准。
最终验收时,保存波形或记录测量设置:探头型号与倍率、模拟带宽、采样率、时基、垂直档位、阈值模式、采集模式,以及五项测量读数。这样才能区分真实电路变化与示波器设置变化。