
游戏引擎 / 系统课时
节点生命周期验证初始化顺序
节点生命周期验证初始化顺序
父节点在初始化时访问子节点,常见问题不是节点不存在,而是访问发生得太早。Godot 的构造、入树、就绪和退树具有明确的回调顺序。本课通过可运行的父子节点日志实验验证这些顺序,并据此安排依赖获取、初始化和资源清理。
学习目标
- 通过日志验证
_init()、_enter_tree()、_ready()和_exit_tree()的触发时机。 - 解释父节点先入树、子节点先就绪、子节点先退树的原因。
- 区分节点生命周期就绪与异步业务数据就绪,避免初始化顺序错误。
四个生命周期回调分别保证什么
Godot 的 Node 可以先被创建,再被加入活动场景树。对象已经构造完成不等于已经进入场景树,进入场景树也不等于它的所有后代都完成了就绪回调。
主要回调的职责如下:
| 回调 | 触发时机 | 适合执行的工作 |
|---|---|---|
_init() |
创建脚本对象实例时 | 设置初始字段、建立不依赖场景树的数据 |
_enter_tree() |
节点进入活动场景树时 | 获取场景树上下文、处理入树登记 |
_ready() |
节点及其后代完成相应的就绪顺序时 | 获取已就绪的子节点、完成场景内部初始化 |
_exit_tree() |
节点即将离开活动场景树时 | 断开外部订阅、清理与场景树相关的引用 |
对于一个父节点 Parent 和一个子节点 Child,入树顺序是父节点先执行 _enter_tree(),随后子节点执行 _enter_tree()。
就绪顺序恰好相反:子节点先执行 _ready(),然后父节点执行 _ready()。这样父节点在自己的 _ready() 中,通常已经能够访问完成就绪回调的子节点。
退出场景树时也会先处理子节点的 _exit_tree(),最后才处理父节点。
这里的先后顺序针对节点进入或退出树的生命周期回调。_init() 的顺序取决于实际实例化过程,不能把某次实验里的构造先后误认为所有场景都必须遵守的统一规则。
用单文件脚本记录真实执行顺序
为了排除编辑器中手工创建节点顺序的干扰,可以直接在代码里创建父子节点,再一次性将它们加入活动场景树。
在 Godot 4.6 中完成以下操作:
- 创建一个以普通
Node为根节点的新场景。 - 为根节点附加 GDScript,把下面的代码完整粘贴进去。
- 保存场景并运行当前场景,查看底部输出面板。
脚本定义一个内部类 TrackedNode,让父子实例使用相同的日志逻辑。根节点在就绪后延迟执行测试,先构造整棵子树,再加入活动场景树,最后释放父节点以观察退树顺序。
extends Node

class TrackedNode extends Node:
    var label: String

    func _init(value: String) -> void:
        label = value
        print(label, " _init")

    func _enter_tree() -> void:
        print(label, " _enter_tree")

    func _ready() -> void:
        print(label, " _ready")

    func _exit_tree() -> void:
        print(label, " _exit_tree")


func _ready() -> void:
    # 等场景根节点就绪后,再执行完整的父子节点实验。
    call_deferred("_run_test")


func _run_test() -> void:
    var parent_node := TrackedNode.new("Parent")
    var child_node := TrackedNode.new("Child")

    # 先在场景树外建立父子关系,此时只有构造日志。
    parent_node.add_child(child_node)

    # 接入活动场景树,触发入树和就绪回调。
    add_child(parent_node)

    # 帧末释放父节点及其子节点,观察退树顺序。
    parent_node.queue_free()
预期输出:
Parent _init
Child _init
Parent _enter_tree
Child _enter_tree
Child _ready
Parent _ready
Child _exit_tree
Parent _exit_tree
这段结果可分成四个阶段阅读。
首先,代码显式地先创建 Parent、再创建 Child,所以 _init() 日志按这个顺序出现。此时节点尚未接入活动场景树。
随后执行 add_child(parent_node),Godot 将整个父子结构加入活动场景树。父节点先收到入树回调,子节点随后进入。
全部相关节点进入树后,就绪通知从子节点向父节点传播。最后,queue_free() 在帧末释放这棵子树,子节点先退出,父节点最后退出。
通过时序确定初始化依赖
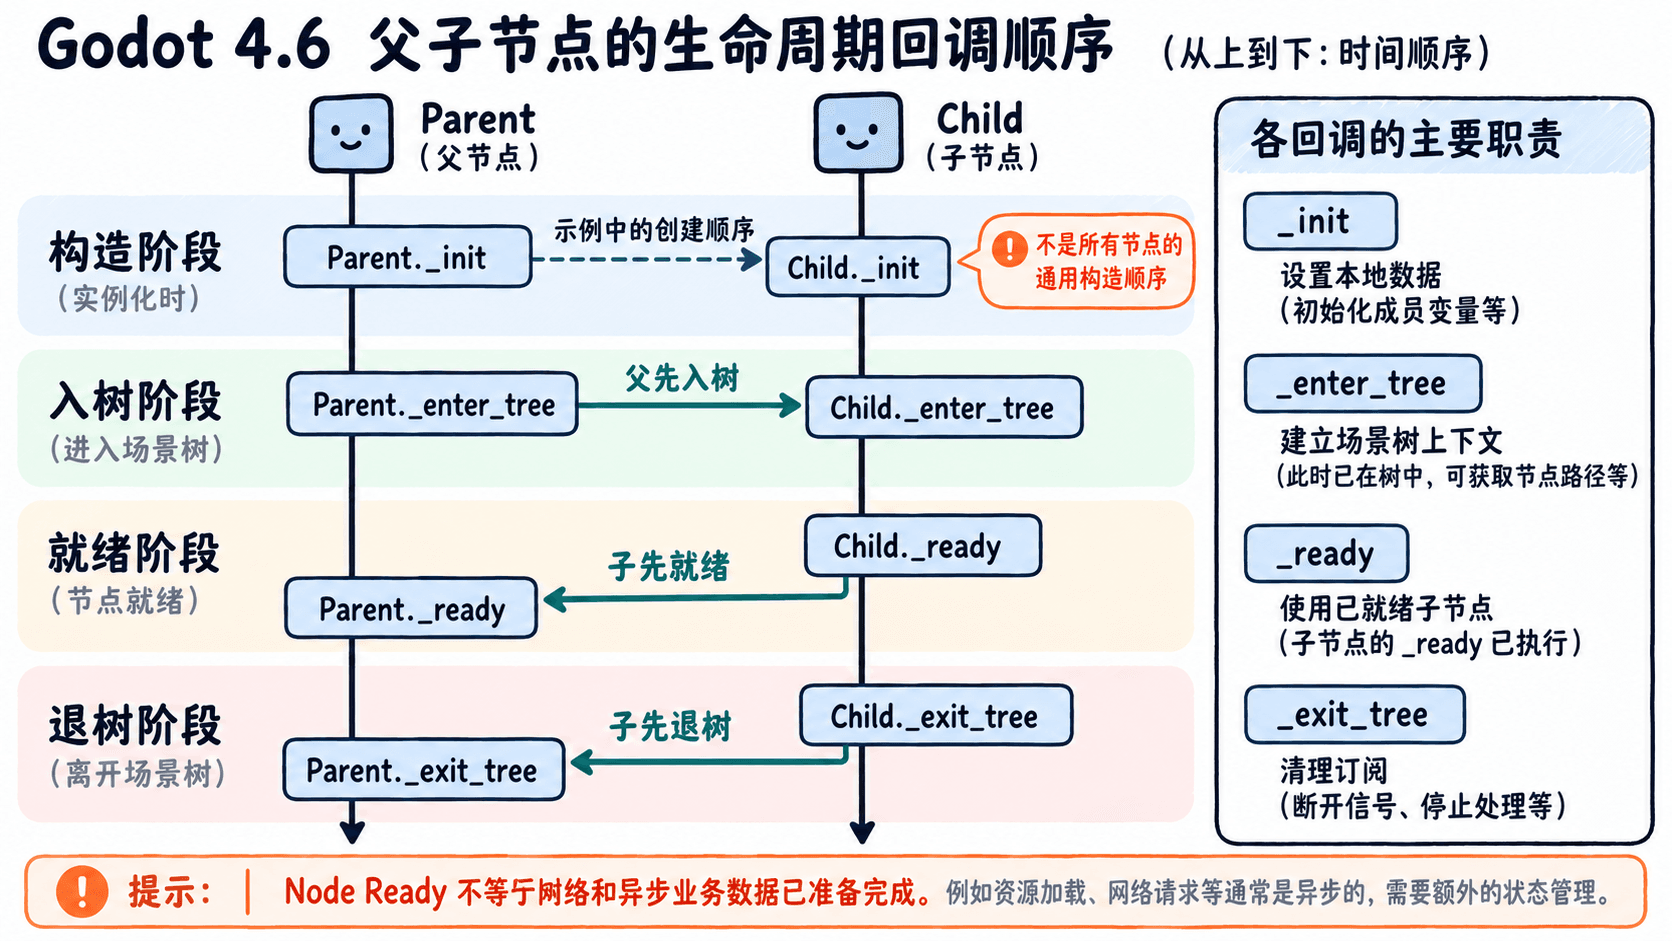
理解这个顺序后,就能判断初始化逻辑应该放在哪里。
_init() 适合设置不依赖场景层级的默认值。例如生命值初始上限、普通数据容器和对象自身的状态标记。不应在此阶段假定父节点已经存在,或通过场景路径读取尚未接入树的节点。
_enter_tree() 适合执行需要场景树上下文的工作,例如记录节点进入活动世界、处理与父节点相关的登记。此时父节点已经入树,但子节点可能还没有执行自己的 _enter_tree() 和 _ready()。
_ready() 适合执行依赖已就绪子节点的工作。比如角色根节点获取生命组件、移动组件和动画节点,并进行一次场景内部的依赖检查。
如果子节点自身必须先取得父节点配置,它可以在 _enter_tree() 中读取父节点已经提供的稳定数据,但不能假定父节点的 _ready() 已执行。更稳妥的方式是让父节点在子节点入树之前提供必要配置,或设计明确的初始化接口。
_exit_tree() 则适合断开与全局事件总线、外部管理器或其他长生命周期对象之间的订阅。因为子节点先退树,父节点不应该在自己的 _exit_tree() 中继续假定所有子节点仍处于活动状态。
不要把节点就绪误当成业务就绪
一个重要边界是:_ready() 只保证 Godot 的节点生命周期达到相应阶段,不保证网络请求、远程存档、异步资源加载或外部服务初始化已经完成。
例如,玩家场景的所有节点都执行了 _ready(),但玩家资料仍在从服务器加载。这时 HUD 节点已经就绪,并不意味着生命值、背包和账户数据也可用。
对于这类需求,应把业务准备状态单独管理:
- 场景内部节点引用在
_ready()中建立。 - 外部数据加载完成后,由数据服务发出明确的完成信号,或更新受控的业务状态。
- 依赖这些数据的系统在收到有效结果后才执行业务初始化。
- 场景提前退出时,取消或忽略不再适用的异步结果,避免回调访问失效节点。
还要注意重复进入场景树的行为。节点每次离树、重新入树时,都可以再次触发 _enter_tree() 和 _exit_tree(),但 _ready() 默认不会因为重新入树而再次执行。
如果确实需要节点下一次入树时重新执行 _ready(),可以在重新加入场景树之前调用 request_ready()。它只针对当前节点生效,不会自动替所有子节点重新请求就绪回调。
可以对照 Godot 4.6 Node 官方文档 核对各回调及 request_ready() 的约定。
实践中,只要记住父先入树、子先就绪、子先退树,再把异步业务就绪独立于节点 _ready() 管理,就能避免多数由生命周期顺序引发的空引用、重复订阅和过早访问问题。