
电机与电力电子 / 系统课时
识别误差放大器与补偿网络
识别误差放大器与补偿网络
拿到一颗 DC-DC 芯片的数据手册,怎样判断它采用什么方式稳压、是否需要外接补偿元件,以及环路是否容易振荡?本篇以典型 Buck 降压电源为例,拆解反馈环路的工作过程,并建立交越频率、相位裕度与补偿网络之间的关系。
学习目标
- 识别参考电压、反馈分压器、误差放大器和 PWM 调节器的职责。
- 区分内部补偿与外部补偿,理解常见补偿元件的作用。
- 能阅读环路增益曲线,依据交越频率和相位裕度初步判断稳定性。
闭环稳压如何纠正输出偏差
以输入 12 V、输出 5 V、负载电流 2 A 的 Buck 电源为例。芯片通过反馈引脚 FB 采样输出电压,再与内部参考电压比较,调整功率开关的控制量,让输出在负载变化后重新接近 5 V。
典型电压模式控制包含以下环节:
- 输出端通过 Rtop 和 Rbottom 分压,将 5 V 转换成 FB 引脚可比较的电压。
- 误差放大器比较 FB 与内部参考电压 Vref,生成误差控制信号。
- 补偿网络改变误差信号在不同频率下的增益和相位。
- PWM 比较器根据控制信号与斜坡波形确定占空比,驱动功率级。
- 电感和输出电容滤除高频开关分量,新的输出电压再次反馈到 FB。
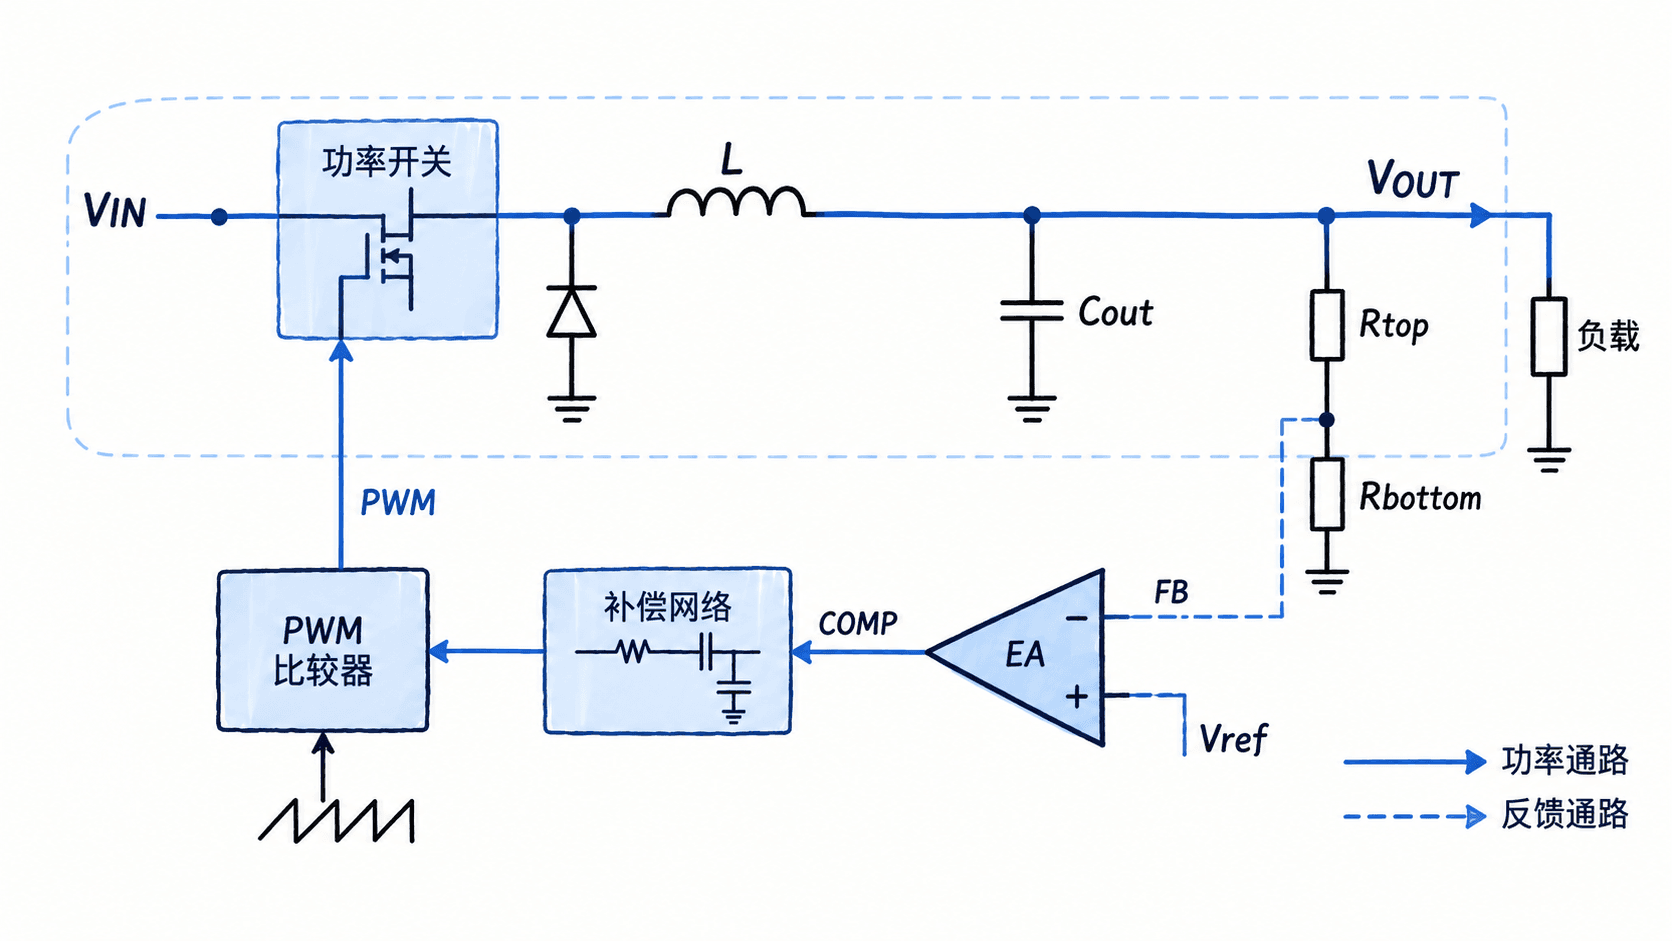
对于允许通过电阻分压设定输出的芯片,稳态时 FB 通常接近 Vref,输出电压由下式确定:
假设 Vref = 0.8 V,Rbottom = 10 kΩ,目标输出 5 V,则 Rtop = 52.5 kΩ。实际可选择接近的标准阻值,并计算真实设定电压,同时核对数据手册规定的反馈电阻范围与 FB 偏置电流影响。
当负载突然加重时,输出电容会先承担部分电流,VOUT 可能暂时下降。对于典型负反馈控制,FB 降低会促使控制器提高送往功率级的能量,直到输出恢复。具体如何调节占空比或峰值电流,取决于控制架构。
误差放大器与补偿网络分别负责什么
误差放大器负责放大输出偏差,补偿网络负责塑造整个反馈环路随频率变化的响应。单纯增加误差放大器增益,虽然可能减小稳态偏差,却也可能让系统在负载突变时持续振荡。
在数据手册中,可通过以下信息辨认两者:
| 手册标识 | 应关注的含义 |
|---|---|
| FB | 输出电压采样输入,通常连接分压网络 |
| EA、Error Amplifier | 误差放大器,比较反馈量与参考量 |
| COMP、VC | 部分芯片提供的补偿或控制电压节点,具体用途以手册为准 |
| GM、Transconductance | 跨导型误差放大器,输出电流随输入误差变化 |
| Compensation | 补偿方式、建议元件值或环路设计说明 |
以采用跨导误差放大器且引出 COMP 的控制器为例,常见 Type II 补偿网络可以在 COMP 与信号地之间使用串联 RC,并根据需要添加并联高频电容。它通常提供一个积分作用、一个零点及一个可选高频极点。
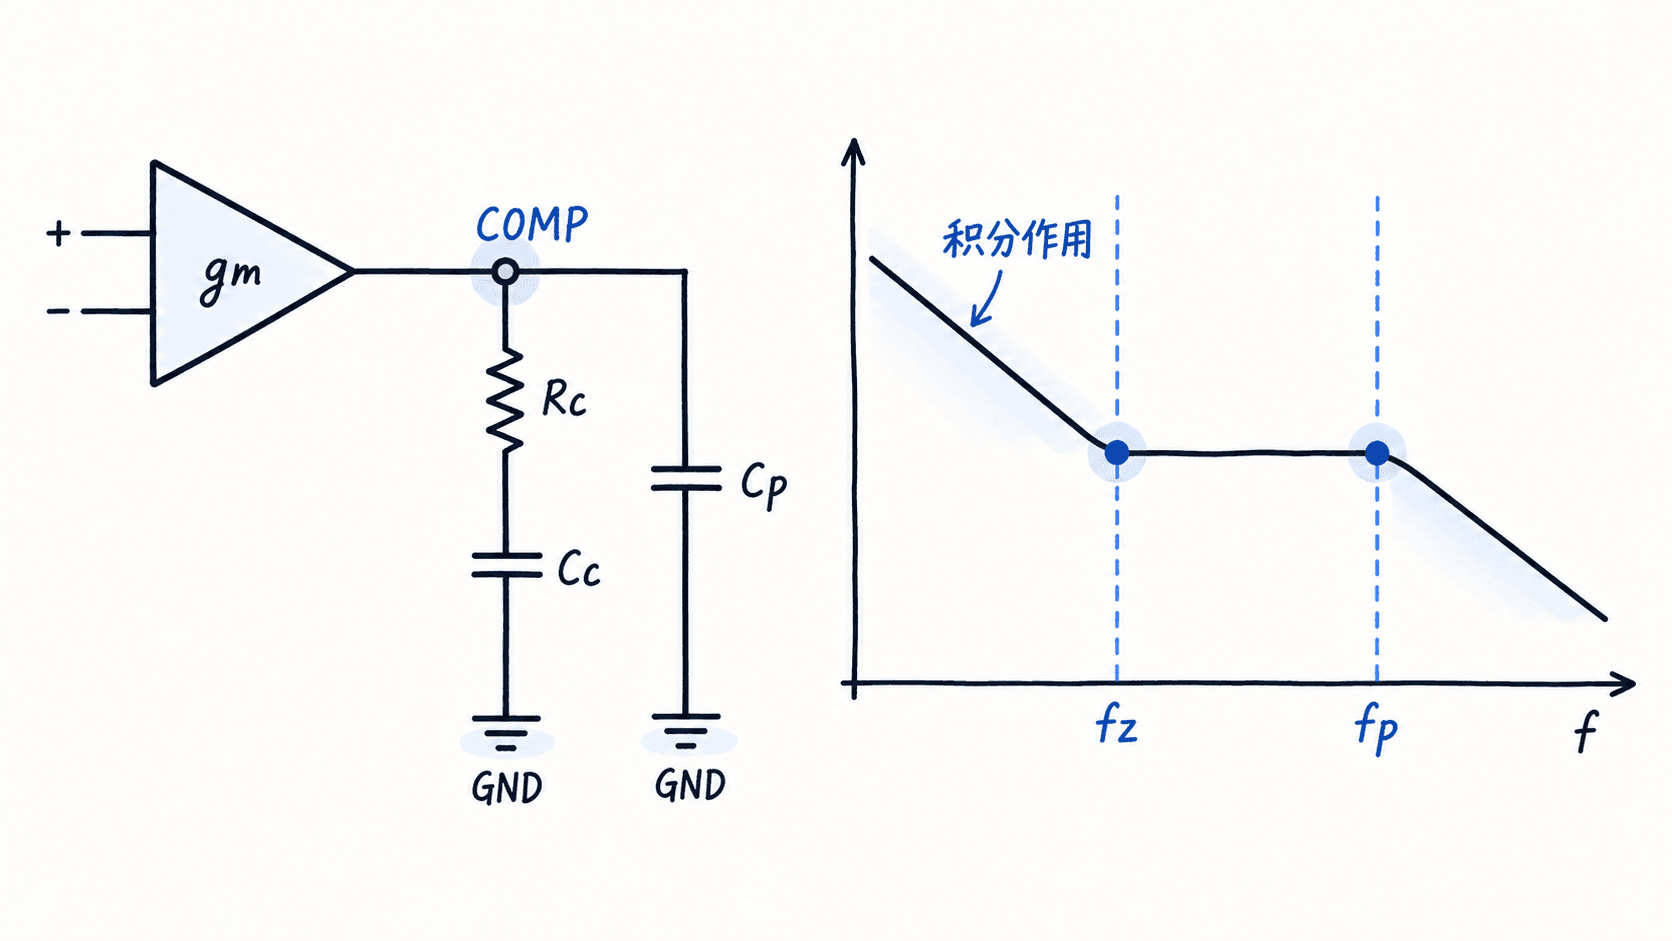
对于理想化的这种 RC 网络,串联支路产生的补偿零点近似为:
例如 Rc = 20 kΩ、Cc = 10 nF,得到零点约 796 Hz。这个结果只描述补偿网络的一个频率特性,不能单凭它判定完整电源环路已经稳定。
当 Rc 和 Cc 已确定且加装 Cp 时,若 Cp 远小于 Cc,高频极点近似为 。实际零极点位置还可能受到误差放大器输出电阻及芯片内部电路影响。
交越频率和相位裕度怎样判断稳定性
环路增益通常记作 ,包括误差放大器、补偿网络、调制器、功率级及反馈采样网络。评估稳定性时,需要同时观察增益与相位,不能只看输出纹波大小。
交越频率 fc 是环路增益幅值下降至 0 dB 的频率。相位裕度 PM 则是在该交越频率处,环路相位距离 -180° 还剩多少角度:
这里采用常见的负反馈环路增益定义,且相位按连续展开的方式读取。例如某次实测在 8 kHz 交越,环路相位为 -125°,则 PM = 55°。
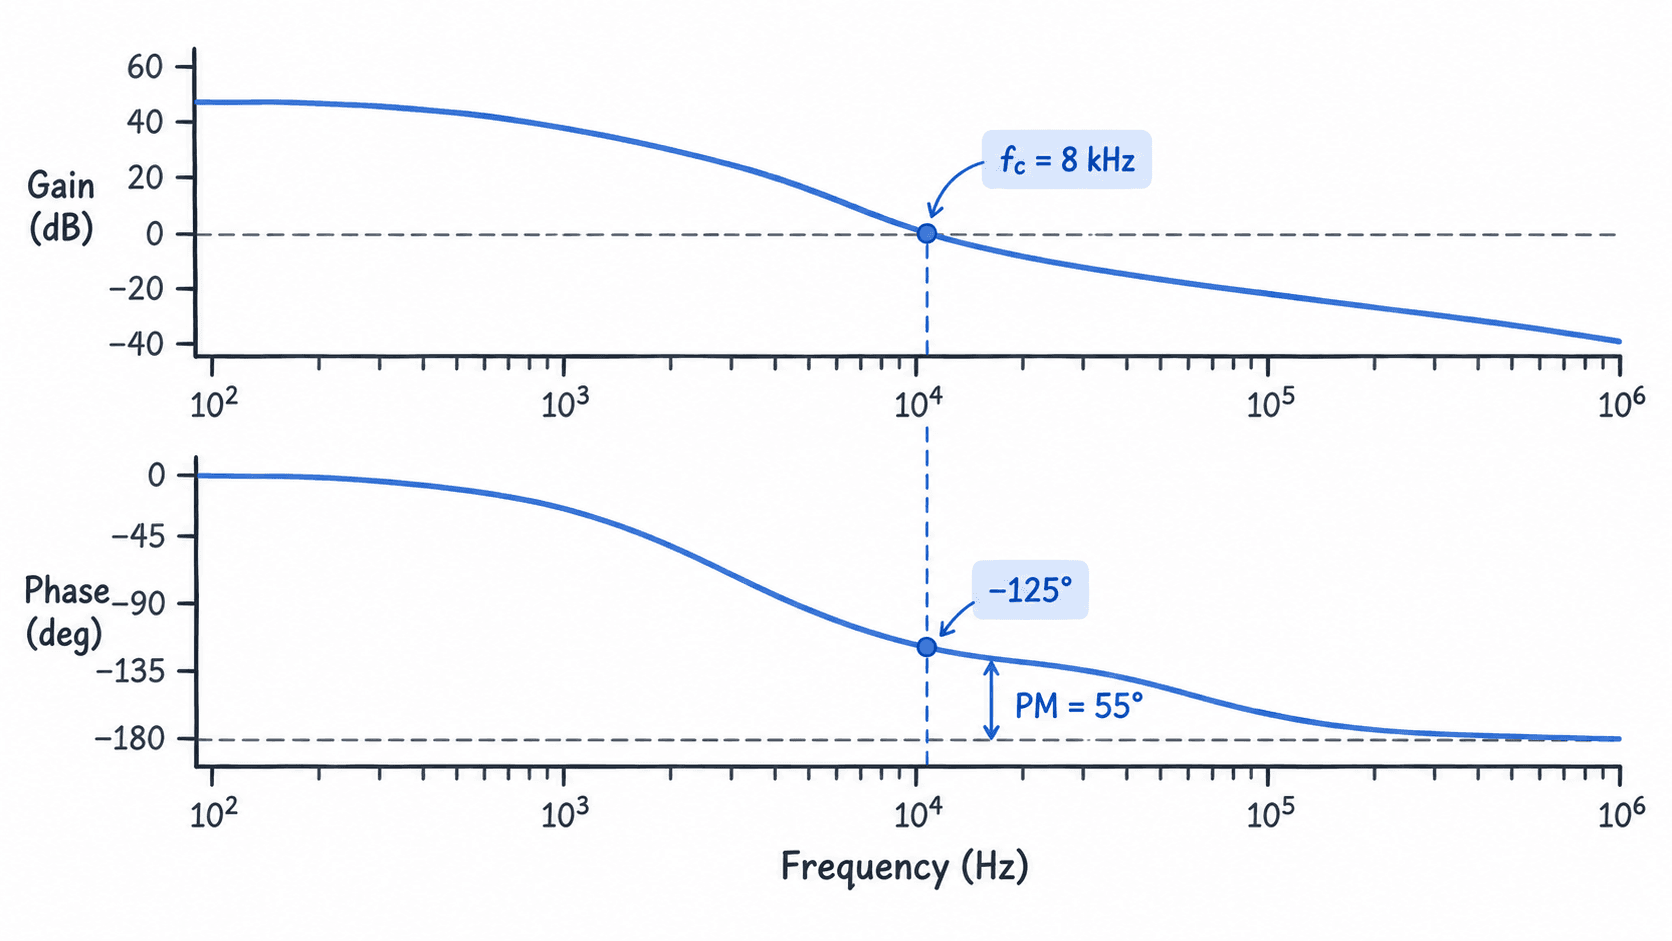
工程初步设计时,常把约 45°~60° 的相位裕度作为起点,具体目标仍取决于瞬态响应、器件离散性与芯片要求。相位裕度偏低可能出现明显振铃,裕度较高通常更有利于阻尼,但不保证瞬态恢复一定最快。
交越频率过低,控制器纠正负载变化的速度可能较慢;过高则容易受到开关采样效应、功率级相位延迟和噪声影响。对固定频率 PWM Buck,常见初步经验是把交越频率控制在开关频率的约十分之一以内,但不能当作所有控制模式通用的硬性限制。
例如开关频率为 400 kHz,初步考虑 20~40 kHz 的交越范围还需要进一步检查功率级特性。若环路存在多个 0 dB 交越点或特殊相位变化,应完整评估所有潜在不稳定交越,而不是只取其中一个。
内部补偿和外部补偿怎样选用
内部补偿芯片已在内部配置主要补偿参数,通常无需用户外接 COMP 网络;外部补偿芯片允许工程师通过 RC 元件调整环路频率特性。两者并不直接代表性能高低。
| 选型维度 | 内部补偿 | 外部补偿 |
|---|---|---|
| 设计工作量 | 通常较小 | 需要计算、仿真与实测 |
| 可调性 | 受内部参数限制 | 可根据功率级与负载调整 |
| 外围器件 | 通常较少 | 通常增加补偿电阻、电容 |
| 主要风险 | 超出推荐 L/C/ESR 范围 | 补偿计算或布局不当 |
识别一颗芯片时,按下面的顺序检查数据手册:
- 查看 Functional Block Diagram,识别控制模式、EA 和反馈路径。
- 查看 Pin Functions,确认是否存在 COMP、VC 等外部补偿节点。
- 阅读 Loop Compensation、Stability 或 Application Information,确认补偿属于内部固定、内部可选档位还是外部网络。
- 核对推荐电感、输出电容有效容值、ESR、开关频率与负载范围。
- 检查参考应用原理图,确认 FB 和补偿器件的连接方式。
没有 COMP 引脚不必然意味着无需环路设计。例如部分控制器通过纹波注入、输出电容 ESR 或反馈前馈电容影响稳定性,必须检查数据手册中的适用条件。
对于一块 12 V 转 5 V、2 A 的普通控制板,如果内部补偿型号明确覆盖所选 L/C 和负载范围,优先使用手册推荐的外围参数通常更省时。若输出电容组合特殊、负载阶跃严苛或功率级要求自定义,则应考虑可调补偿方案。
板级验证应该测量什么
完成器件选择与补偿设计后,至少应验证静态输出、负载阶跃及环路频率响应。以 5 V、2 A 输出为例,可以从 0.5 A 切换到 1.5 A,观察输出跌落、过冲和恢复过程,同时避免测试负载超出电源额定能力。
建议记录以下数据:
| 测试项目 | 示例记录内容 |
|---|---|
| 静态输出 | VIN=12 V,IOUT=1 A,实测 VOUT |
| 负载阶跃 | 0.5 A→1.5 A,电流边沿速度及输出最低点 |
| 恢复过程 | 恢复至规定误差带所用时间,振铃幅度与周期 |
| 环路响应 | fc、PM、增益裕度和测量工作点 |
| 工作边界 | 最小与最大输入电压、轻载及满载结果 |
若具备频率响应分析仪,并且电路提供合适的反馈注入位置,可采用小信号注入法测量环路增益和相位。注入位置、隔离元件和探头连接需遵循芯片厂商的测试指导;不可直接切断正常反馈使输出失控。
若观察到持续振荡,应先检查输出电容实际有效容值、ESR、电感参数及反馈走线,再复核补偿元件数值。示波器长接地线可能把高频噪声放大成看似严重的尖峰,测量时应优先使用短接地连接。
最终判断一颗 DC-DC 是否适合当前设计,要同时满足输出精度、负载瞬态、稳定裕度和器件工作范围。补偿参数应针对实际 PCB 上的功率级与采样网络验证,而不是仅凭理论零点计算或一次静态电压测量确定。