
电机与电力电子 / 系统课时
用占空比估算 Buck 转换比
用占空比估算 Buck 转换比
设计 Buck 降压电源时,首先要判断输入电压需要对应多大的开关占空比,以及芯片能否实现这个占空比。本文从电感伏秒平衡推导理想转换关系,通过 12 V 降至 3.3 V 的算例,进一步检查器件压降、最小导通时间和最大占空比限制。
学习目标
- 理解 Buck 导通与关断阶段的电感电压,推导连续导通模式下的转换关系。
- 根据输入、输出电压计算理想占空比,并估算实际电路中的偏差。
- 利用开关频率、最小导通时间和最大占空比判断芯片是否适用。
从两个开关阶段理解降压
Buck 是通过高速开关、电感和输出电容实现降压的转换器。典型同步 Buck 使用高侧和低侧两个 MOSFET,电感连接在开关节点 SW 与输出端之间。
在连续导通模式(CCM)下,电感电流在整个开关周期内保持大于零。假设输入、输出电压在一个周期内基本恒定,忽略器件损耗及死区时间,可以将工作过程分为两个阶段。
- 高侧 MOSFET 导通、低侧关断:SW 近似等于输入电压,电感两端电压为 ,电感电流上升。
- 高侧 MOSFET 关断、低侧导通:SW 近似等于 0 V,电感两端电压为 ,电感电流下降。
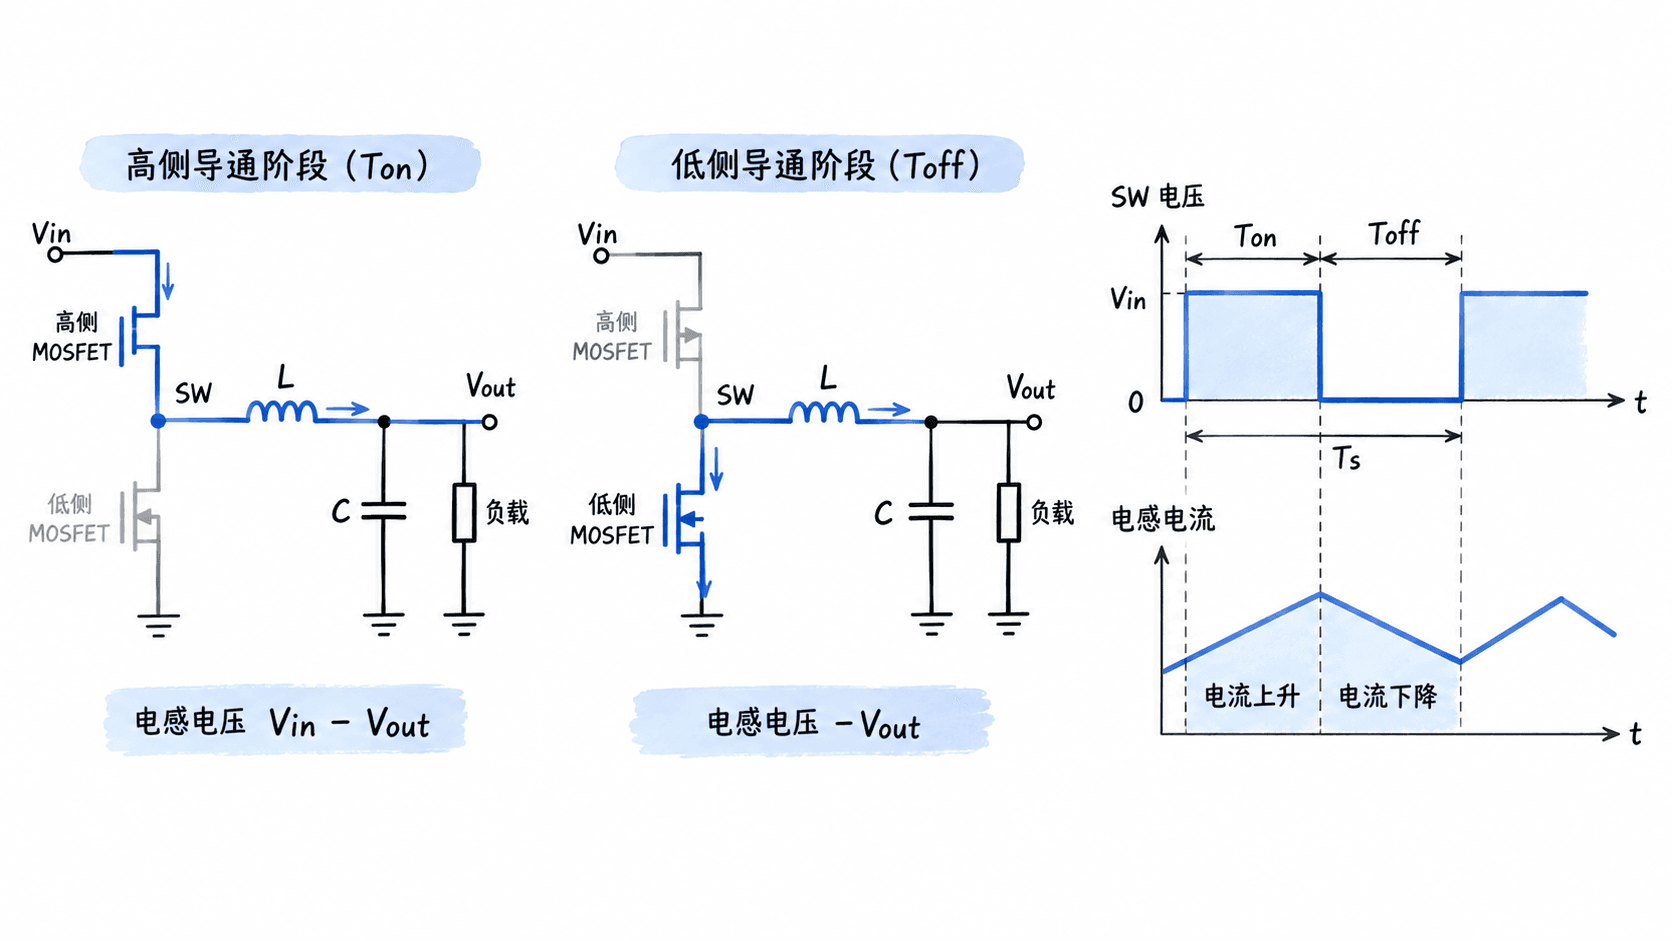
设开关周期为 ,高侧导通时间为 ,占空比定义为:
其中 是开关频率。占空比 表示每个周期中高侧开关导通时间占 25%,并不表示输出电压始终等于输入电压的 25%。输出电压由整个周期的能量传递共同决定。
用伏秒平衡推导转换比
电感满足 。稳态运行时,电感电流每个周期回到相同的起点,因此一个周期内电感电压的时间积分为零,这称为伏秒平衡。
对于理想 CCM Buck,导通和关断阶段分别持续 与 ,得到:
展开并消去周期 :
最终得到理想转换关系:
因此,已知目标输出电压时,可先使用:
例如输入 12 V、输出 3.3 V,理想占空比为:
如果开关频率为 500 kHz,那么开关周期为 2 μs,对应高侧导通时间为:
这意味着控制器需要在约 2 μs 的周期内实现约 550 ns 的高侧导通时间。实际设计还应考虑器件压降和控制器时序限制。
考虑 MOSFET 和电感压降
真实电路中,MOSFET 存在导通电阻,电感绕组存在直流电阻(DCR)。这些电阻产生压降,使相同占空比下的实际输出电压低于理想值。
对于工作于强制 CCM 的同步 Buck,忽略死区时间和开关瞬态,设高侧、低侧 MOSFET 导通电阻分别为 和 ,电感直流电阻为 ,负载电流为 。用平均电流近似估算导通压降,伏秒平衡可写成:
整理得到:
要维持指定输出电压,可以反算占空比:
仍以 12 V 降至 3.3 V 为例,假设负载电流 2 A、高侧导通电阻 40 mΩ、低侧导通电阻 20 mΩ、电感 DCR 为 30 mΩ:
估算结果约为 28.43%,比理想值 27.5% 高约 0.93 个百分点。若仍保持理想占空比,则在该简化模型下输出约为 3.19 V。
这些电阻值属于算例假设,并非某款芯片的固定参数。实际计算应使用对应工作温度、栅极驱动电压下的数据手册参数。MOSFET 导通电阻会随结温变化,电感 DCR 也具有温度系数。
异步 Buck 使用续流二极管而非低侧 MOSFET,其关断期间存在二极管正向压降 。忽略其他损耗时,对应关系为:
因此不能把同步 Buck 的低侧导通电阻模型直接套用到异步 Buck。上述简化公式也没有完整计入死区时间、体二极管导通、开关损耗和驱动损耗,不能代替效率分析或实测。
用最小导通时间判断高压降比工况
当输入电压远大于输出电压时,所需占空比很小,高侧导通时间可能接近控制器允许的最小值。固定频率 PWM Buck 通常存在最小可控导通时间 。
对于理想 CCM 工况,可以先估算:
以 24 V 降至 1.2 V、开关频率 1 MHz 为例:
假设候选芯片数据手册给出的最小导通时间为 80 ns,那么在固定频率、逐周期 PWM 调节条件下,50 ns 小于 80 ns,无法按理想计算值保持正常的逐周期调节。
此时可能出现输出电压偏高、跳脉冲或自动降低频率等行为,具体取决于芯片控制架构。不能简单断言所有芯片都会失控,也不能把 80 ns 视为所有 Buck 芯片共有的限制。
可优先考虑降低开关频率。例如将 1 MHz 降至 500 kHz,理想导通时间变为 100 ns,高于假设的 80 ns。不过 20 ns 余量仍可能不足,需要结合最坏输入电压、最大实际开关频率、最小导通时间最大规格及损耗进行复核。
在器件选型阶段,按以下顺序检查更可靠:
- 使用最大输入电压 与目标输出电压计算最小理想占空比。
- 使用计划采用的最高开关频率计算最短需求导通时间。
- 查找数据手册中的 Minimum On-Time、Minimum Controllable On-Time 或同等参数,优先使用保证值而非典型值。
- 确认芯片是否支持 Frequency Foldback、Pulse Skipping 等工作模式,判断其对纹波和调节精度的影响。
检查最大占空比与低压差限制
输入电压接近目标输出电压时,理想占空比接近 100%,但控制器可能要求周期性关断高侧开关,以完成自举电容充电或满足内部时序。
假设一个固定频率控制器的最大占空比为 90%,对于 5 V 输入、4.5 V 输出:
即使不计任何压降,也已经触及假设的最大占空比限制。在真实负载下,由于导通损耗,需要更高占空比才能维持 4.5 V,因此这一工作点没有充分调节余量。
对采用自举高侧驱动的器件,应检查 Maximum Duty Cycle、Minimum Off-Time、Dropout Operation 等参数,以及是否支持接近 100% 占空比的运行。部分器件具有特殊自举刷新机制或 100% 占空比能力,不能仅凭同步 Buck 拓扑判断极限。
板级验证时,建议至少覆盖以下工况:
| 测试工况 | 重点观察 |
|---|---|
| 最高输入电压、最小负载 | 最小导通时间、跳脉冲与输出纹波 |
| 最高输入电压、额定负载 | SW 脉宽、开关频率与输出精度 |
| 最低输入电压、最大负载 | 最大占空比、压降与是否掉压 |
| 最高环境温度、最大负载 | MOSFET 和电感温升导致的附加压降 |
使用示波器同时观察 SW 节点与输出电压。SW 测量需采用适当带宽和低电感接地方式,避免长接地线引入明显振铃假象。对于未直接测到的高侧栅极波形,不要把 SW 高电平宽度无条件当作精确的栅极驱动导通时间。
最后判断芯片是否可用,不能只看 。应先用理想占空比快速筛选,再结合最小导通时间、最大占空比、导通压降与数据手册保证范围,最终通过实际负载下的输出精度、SW 波形和温升验证设计余量。