
土木建筑 / 系统课时
静定与超静定结构有何区别
静定与超静定结构有何区别
同样是两跨各 4 m 的梁,做成两根独立简支梁和一根连续梁,支座反力并不相同。学会清点约束、区分平衡方程与变形协调条件,就能判断结构是否超静定,并核验计算结果。
学习目标
- 数清平面梁的独立支反力,识别一次超静定结构。
- 说明连续梁为什么必须考虑变形协调与抗弯刚度。
- 用两跨均布荷载算例计算、核对支反力。
从约束数量判断
对稳定的平面梁,整体可列三条独立平衡方程:水平力平衡、竖向力平衡、力矩平衡。
一根简支梁左端 A 采用铰支座,提供 、;右端 B 采用竖向滚动支座,提供 。三个未知反力可仅由平衡方程求出,属于静定结构。
若梁连续跨过 A、B、C 三个支座,A 为铰支座,B、C 为竖向滚动支座,则未知反力是 、、、,共四个;整体平衡方程只有三个。这种几何稳定、约束独立的模型是一次超静定结构,还需增加一个变形协调条件。
区分断开与连续
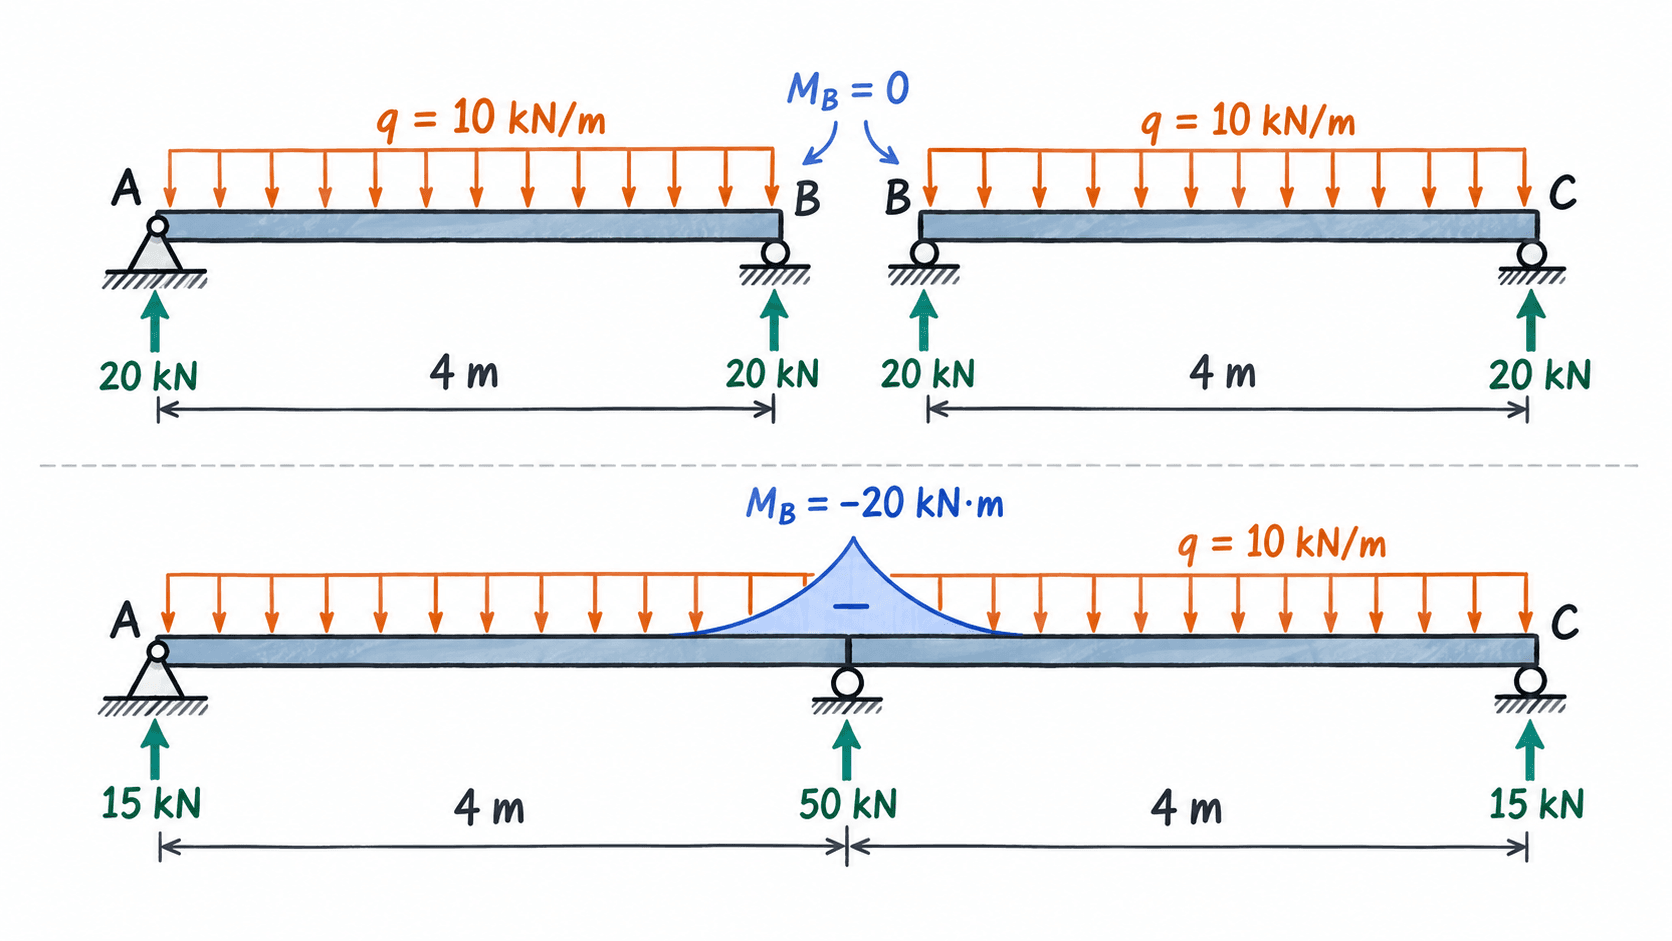
以总长 8 m、两跨各 4 m、全长均布荷载 kN/m 为例,比较两种结构:
- 两根独立简支梁:在 B 处断开,两段不传递弯矩;每跨总荷载 40 kN,跨端各承担 20 kN,所以中间支座合计承受 40 kN。
- 一根两跨连续梁:梁在 B 处不断开,左右跨在支座截面的挠度相同、转角连续;B 处可以产生负弯矩,不能把两跨分别按简支梁计算。
用变形协调求反力
假定梁为等截面、全长 恒定,材料线弹性、小挠度,三支座等高且无沉降。采用力法:暂时去掉中间支座 B,把 A—C 看作跨度 m 的简支梁,求 B 位置的竖向位移。
全跨均布荷载使跨中向下挠曲,挠度为 ;在跨中施加未知的向上反力 ,使跨中向上位移 。恢复 B 支座后,该点竖向位移必须为零,因此 ,得到:
全梁荷载为 80 kN。由竖向力平衡和左右对称性,有 kN,水平方向无外力,。
用平衡和弯矩核验
先验算竖向反力之和: kN,等于总荷载;再对 A 点取矩: kN·m。两项均满足整体平衡,但只有平衡检验不能代替变形协调。
在 B 左侧截面取矩,按跨中下挠为正弯矩的约定, kN·m。负号表示连续梁在中支座处有负弯矩;两根独立简支梁在 B 处则均为零端弯矩。
| 模型 | A 竖向反力 | B 竖向反力合计 | C 竖向反力 | B 处弯矩 |
|---|---|---|---|---|
| 两根独立简支梁 | 20 kN | 40 kN | 20 kN | 0 |
| 一根两跨连续梁 | 15 kN | 50 kN | 15 kN | −20 kN·m |
静定结构的反力在理想条件下由平衡方程决定;超静定结构的反力还取决于刚度与约束变形。计算连续梁时,先确认连接是否真的连续,再选择平衡与协调相结合的求解方法。
按自己的节奏,确认真正理解。