
土木建筑 / 系统课时
铰支座和滚动支座约束什么
铰支座和滚动支座约束什么
画梁的自由体图时,支座符号决定需要设置哪些支反力。本文用平面结构的三个自由度区分固定端、铰支座和滚动支座,再用一根受集中荷载的简支梁验证反力方向与数量。
学习目标
- 判断三类理想支座分别限制哪些平面运动。
- 把支座替换为正确的力和力矩,完成简支梁反力计算。
- 识别斜面支承、温度伸缩和实际连接中的理想化边界。
三个自由度对应哪些约束
二维平面内,构件端点可能沿水平 方向移动、沿竖直 方向移动,或在平面内转动。限制平移对应力反力,限制转动对应力矩反力。以滚动支座下方接触面水平为前提:
| 支座 | 水平移动 | 竖向移动 | 转动 | 可提供的支反力 |
|---|---|---|---|---|
| 固定端 | 约束 | 约束 | 约束 | 、、 |
| 铰支座 | 约束 | 约束 | 允许 | 、 |
| 滚动支座 | 允许 | 约束 | 允许 |
固定端如理想化的悬臂梁固接根部,能阻止端部转角;铰支座允许梁端转动,因此没有支座反力矩;滚动支座还允许梁端沿支承面移动,因此只有垂直接触面的一个反力未知量。
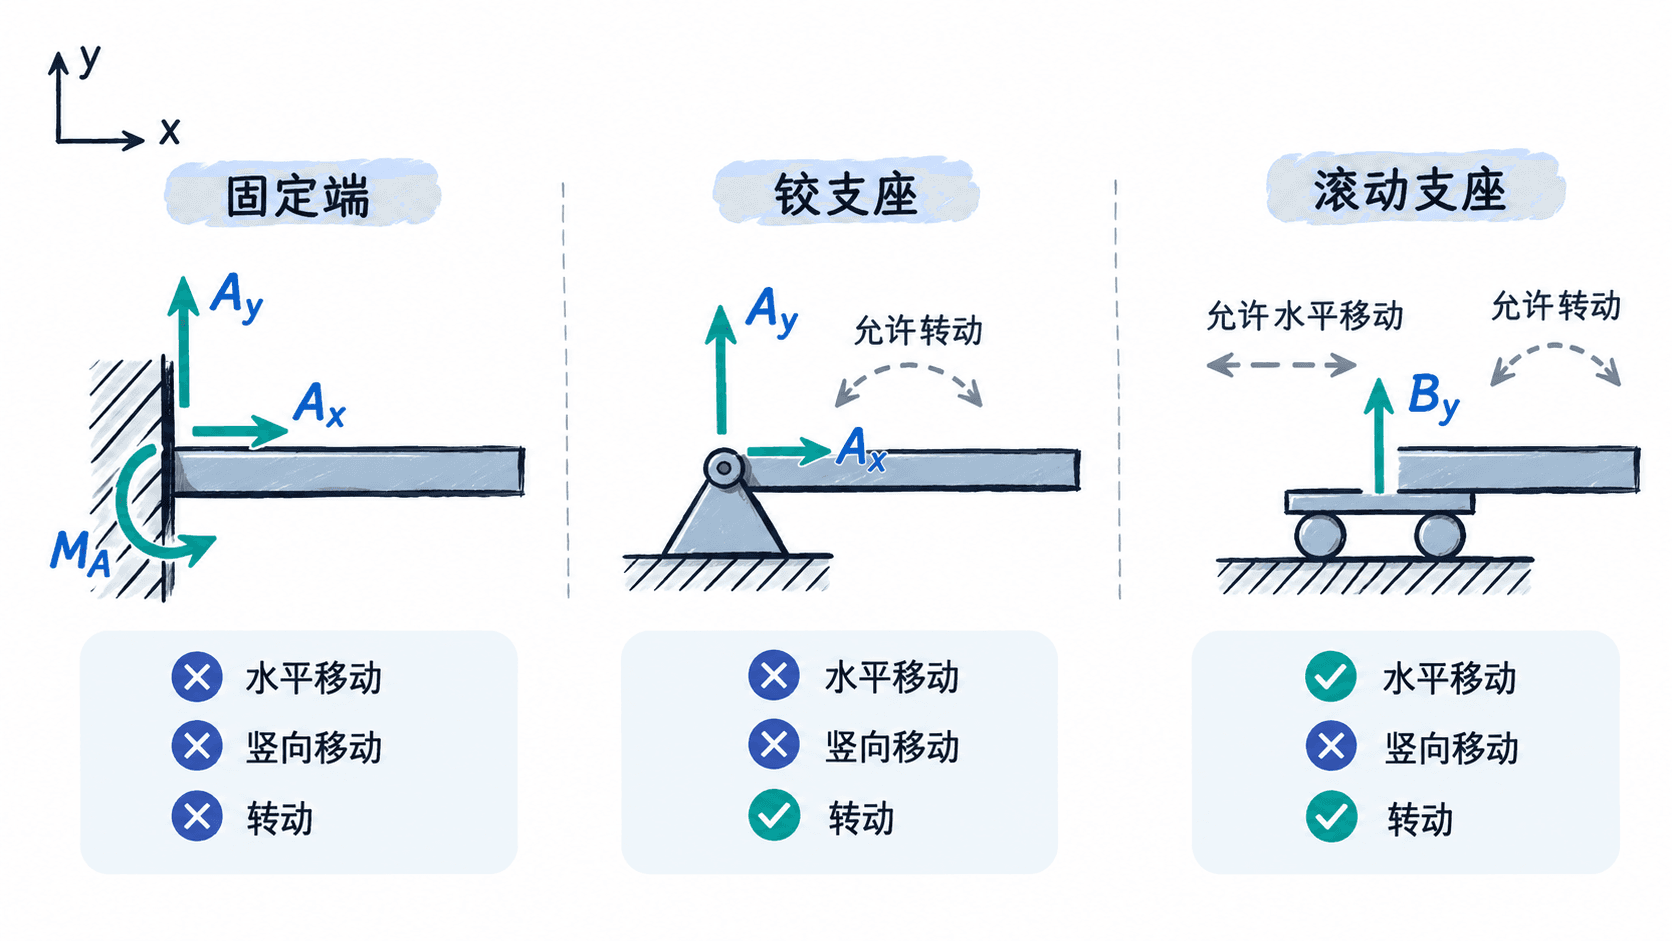
表中的箭头只是计算时假设的正方向,反力未知量存在,不代表数值一定非零。例如没有水平外力的简支梁,其铰支座水平反力通常算得 。
用简支梁算出两个竖向反力
考虑一根水平梁,左端 A 为铰支座、右端 B 为滚动支座,跨度 ,跨中受向下 集中力,暂不计梁自重。隔离梁后,在 A 处画 、,在 B 处只画 ;规定向右、向上和逆时针为正。
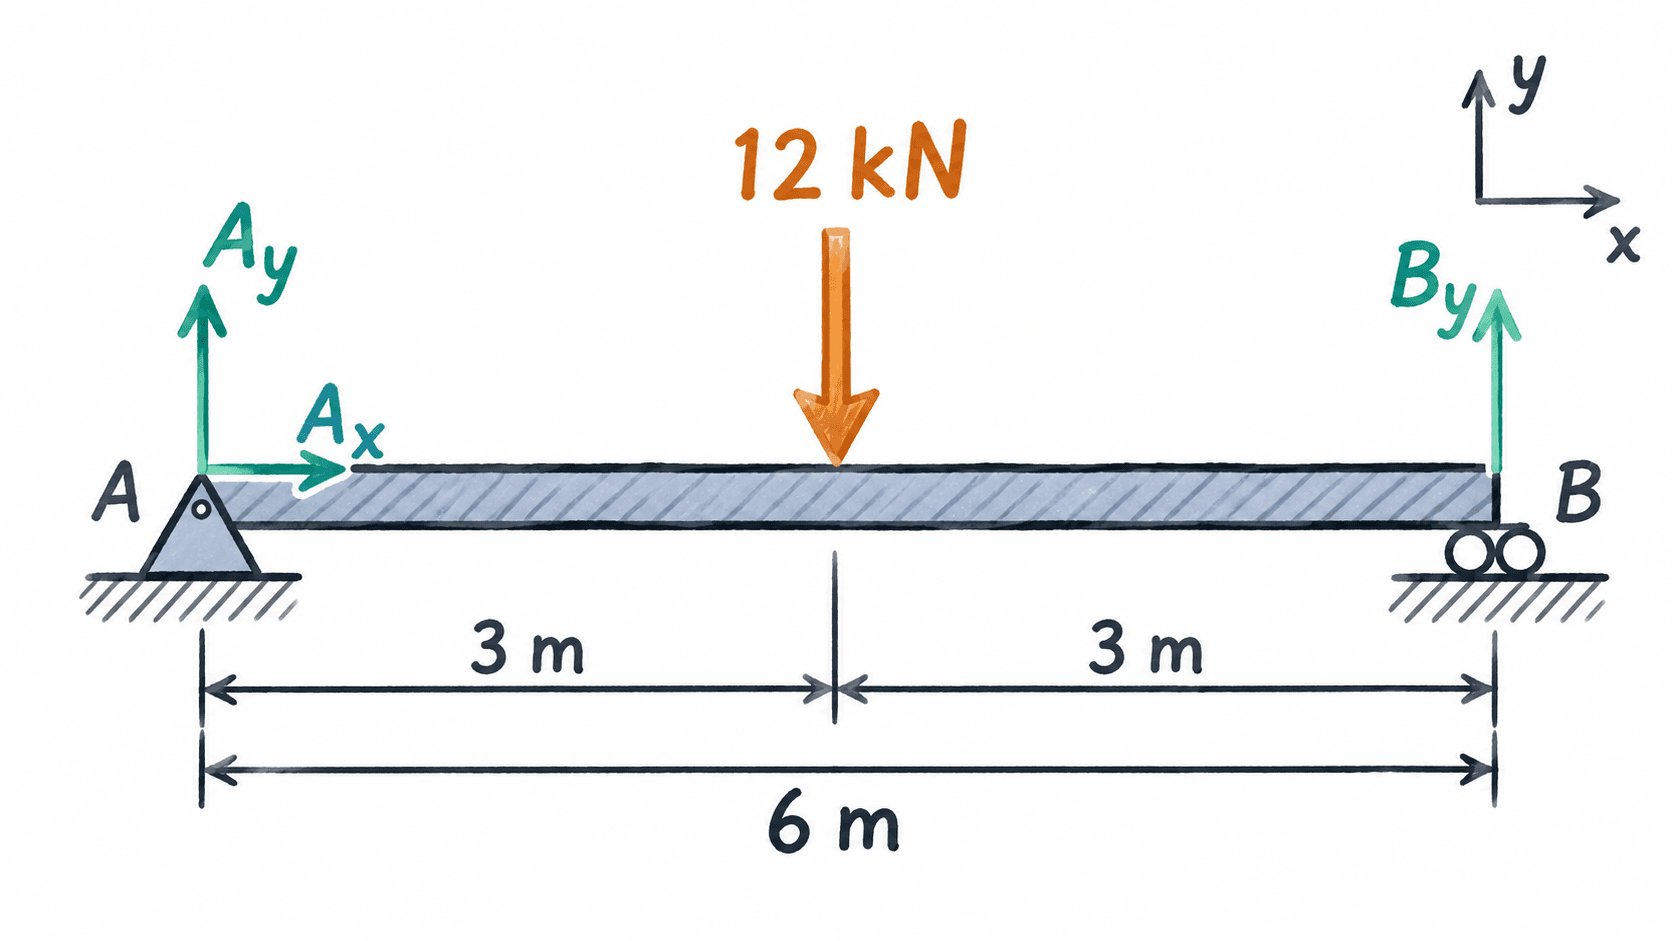
先以 A 点取矩,可消去 与 ,再由竖向和水平力平衡求其余未知量:
- 绕 A 点取矩:,即 ,得 。
- 竖向平衡:,即 ,得 。
- 水平平衡:,没有水平外荷载,故 。
核对结果:两端向上反力共 ,抵消跨中向下荷载;关于 A 的正、负力矩大小均为 。若误在 B 处再添加水平反力或支座弯矩,就超出了该理想滚动支座的约束能力。
现实中哪些情况要改模型
滚动反力永远竖直是常见误判。若滚轮接触面倾斜,反力应沿接触面法线,通常同时具有水平和竖向分量,但仍只有一个独立反力未知量;有摩擦或限位装置时,还要按真实构造调整约束。仅能受压的接触支座若发生抬离,也不能继续假定它提供拉力。
铰支座和固定端同样不能混用。例如左端固定、长度 的悬臂梁末端承受向下 ,固定端除向上 外,还须提供逆时针 的反力矩;把它误画成铰支座,力矩平衡便无法成立。
简支梁常采用“一端铰、一端滚”,让温度变化产生的轴向伸缩有释放空间。例如 钢梁,线膨胀系数取 ,升温 时自由伸长 。
滚动端应有相应位移余量,实际还需核查摩擦、行程与防脱落措施。建模时先看连接真正限制的运动,再选支座符号,而不是只凭构造外形判断。