
传感器与检测技术 / 系统课时
根据编码器A/B相判断方向
根据编码器A/B相判断方向
增量式旋转编码器能够输出脉冲,但仅统计A相脉冲无法知道轴是正转还是反转。本篇通过A/B相的先后关系判断方向,利用正交状态变化计算位置增量,并识别干扰造成的非法跳变,最终得到可以送入PLC高速计数器的有符号位置值。
学习目标
- 区分编码器A相、B相和Z相的作用,理解90°电角度相位差。
- 根据A/B相状态转移判断方向,计算X1、X2和X4计数。
- 识别非法状态跳变,并掌握PLC接线、参数设置和现场验证方法。
A/B/Z三相信号分别做什么
增量式编码器通常提供A、B两路正交脉冲,部分型号还提供Z相参考脉冲。这里的90°指电角度,也就是相邻两路方波边沿在理想情况下相差四分之一个信号周期,并不代表机械轴转过90°。
- A相:提供位置变化的脉冲信息。
- B相:相对A相错开四分之一周期,与A相共同判断旋转方向。
- Z相:通常每机械转输出一个参考脉冲,可用于回零或位置基准建立;部分编码器具有互补输出或其他索引形式,必须以型号手册为准。
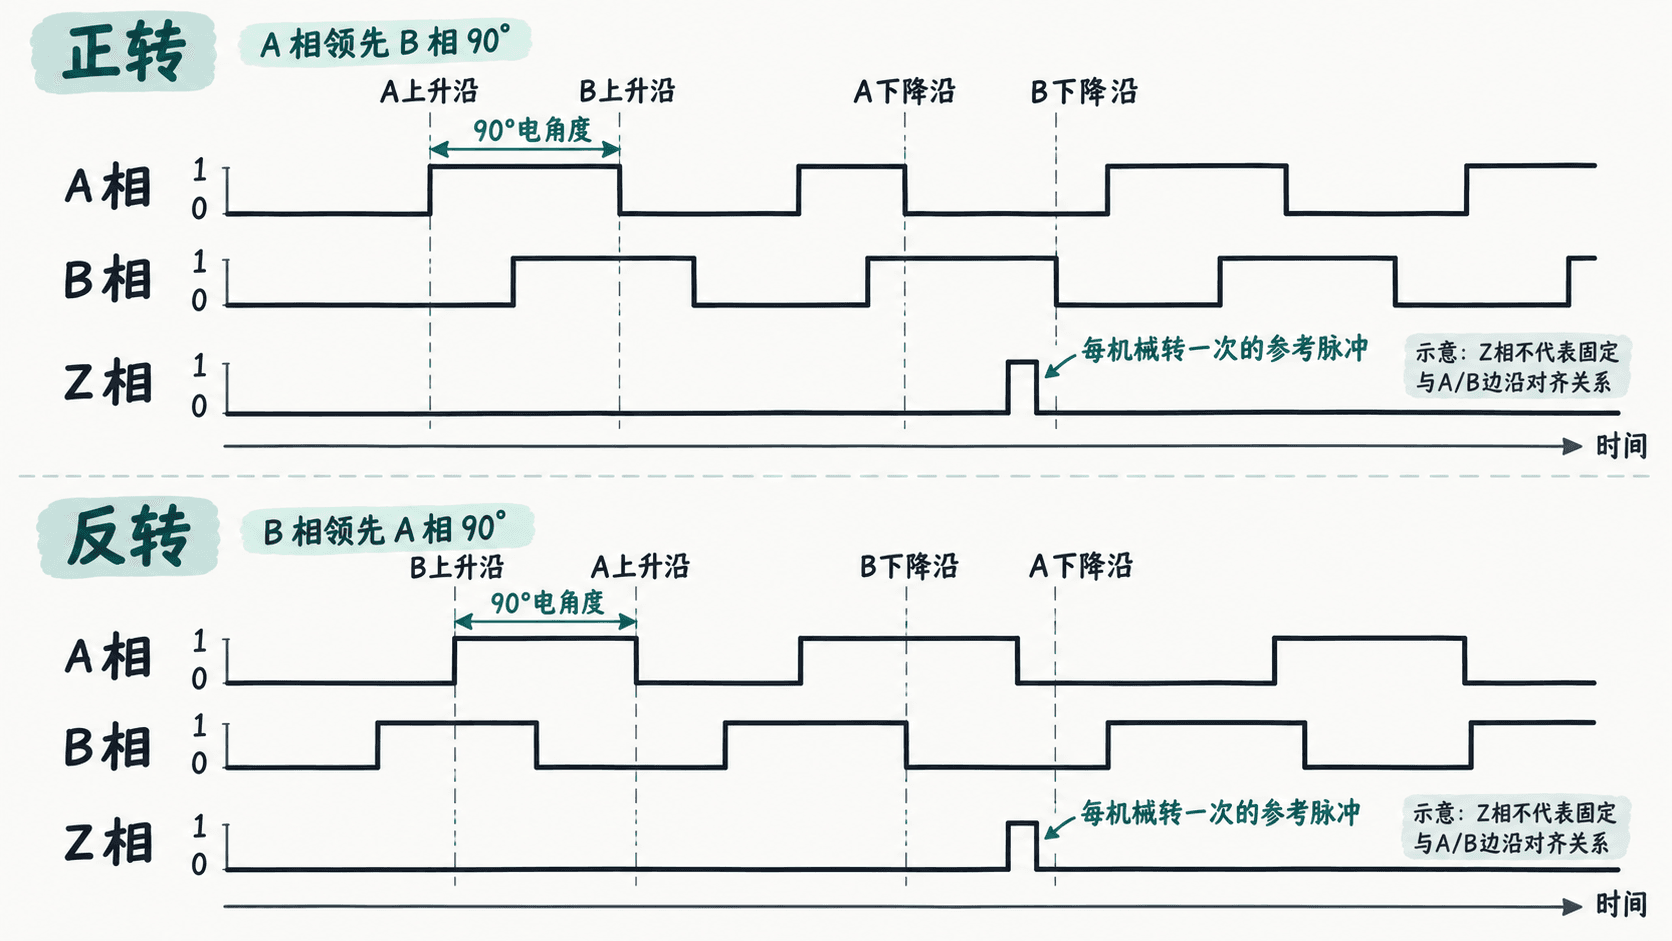
判断方向时不能只看某一相当前是高电平还是低电平,而要看两相信号按什么顺序改变。另外,正转与反转的机械定义取决于观察方向、接线和设备约定,不能仅凭编码器A领先B就断定设备一定是顺时针旋转。
用四状态转移判断计数方向
把A相作为高位、B相作为低位,组合得到AB=00、01、10、11四种状态。本篇约定A领先B为正方向,采用X4解码:每出现一次有效的单比特状态变化,计数增加或减少1。
正方向的完整状态循环为:
00 → 10:A先上升,计数+1。10 → 11:B随后上升,计数+1。11 → 01:A下降,计数+1。01 → 00:B下降,计数+1。
反方向沿相反顺序变化:00 → 01 → 11 → 10 → 00,每次计数-1。
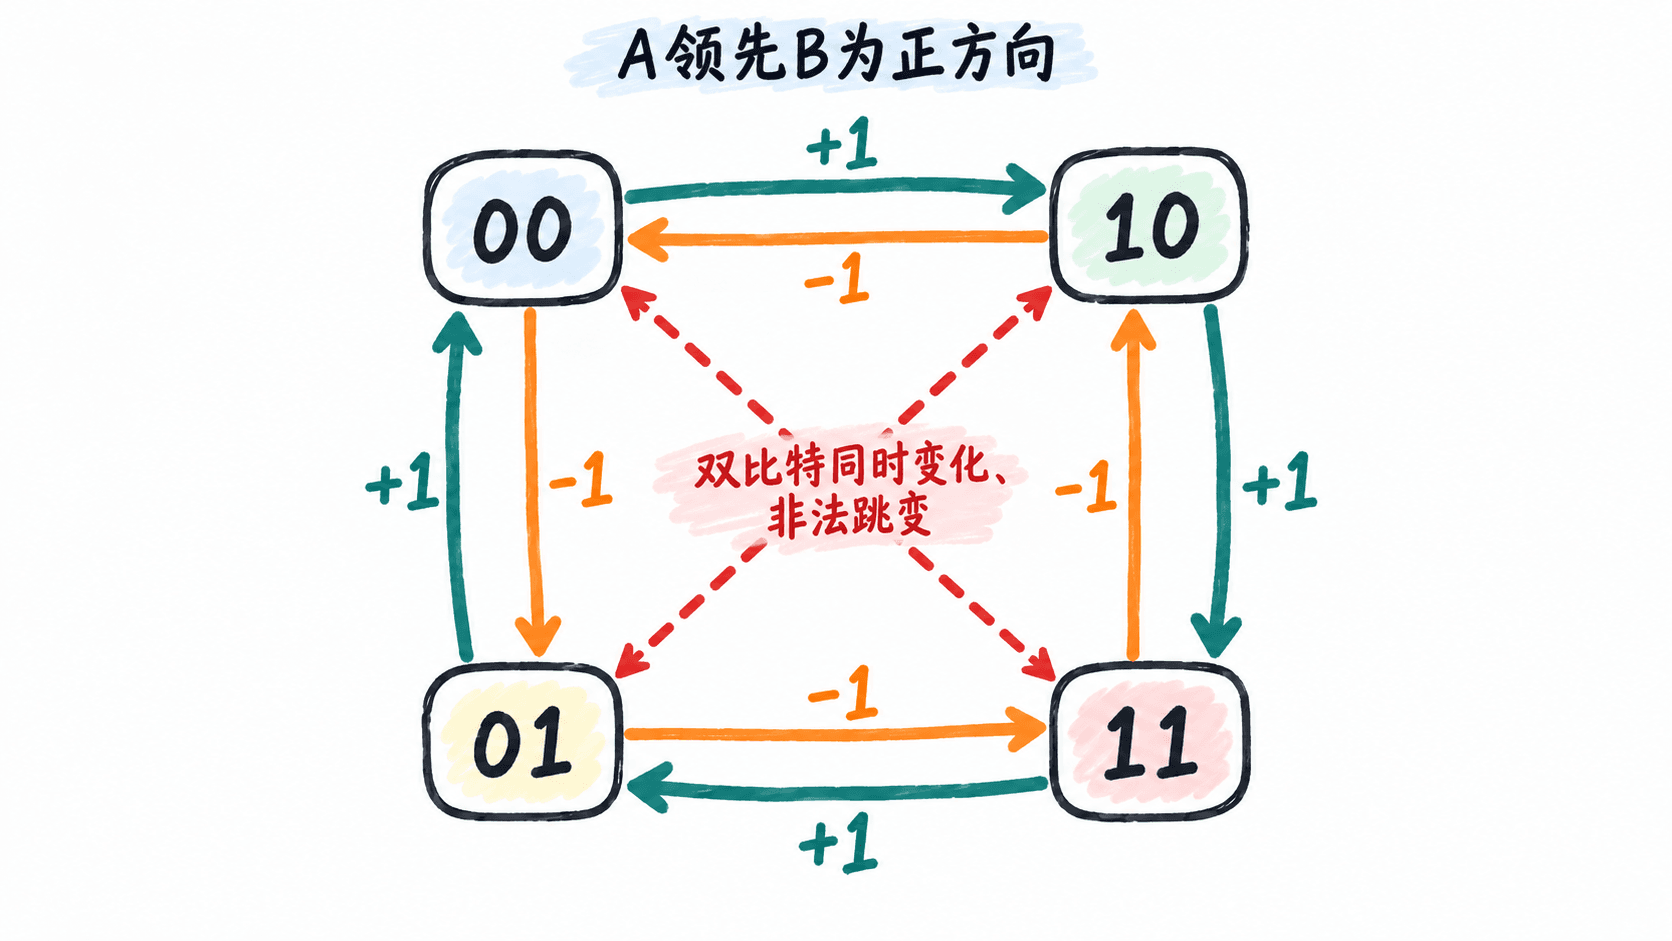
实际解码可以使用下面的状态表。行表示上一次AB状态,列表示本次AB状态;前提是相邻采样之间最多发生一次正常边沿变化。
| 上次AB | 本次00 | 本次01 | 本次10 | 本次11 |
|---|---|---|---|---|
| 00 | 0 | -1 | +1 | 非法 |
| 01 | +1 | 0 | 非法 | -1 |
| 10 | -1 | 非法 | 0 | +1 |
| 11 | 非法 | +1 | -1 | 0 |
例如初始位置计数为100,依次接收到00、10、11、01、00,四次有效变化后位置为104;接着反向经过01、11,位置依次变成103、102。
表内的0代表没有检测到状态变化,并不一定代表机械轴停止。对于发生了多次变化却未被采样捕获的情况,仅凭当前两个电平无法恢复真实位移。
计算X1、X2和X4的位置增量
假设编码器标称每转1000个A相周期,且厂商将其定义为1000 PPR(每转脉冲周期数),那么三种常见计数模式的理论分辨率如下。
| 解码方式 | 每个A相周期计数数 | 每转计数数 | 每计数对应角度 |
|---|---|---|---|
| X1 | 1 | 1000 | 0.36° |
| X2 | 2 | 2000 | 0.18° |
| X4 | 4 | 4000 | 0.09° |
X1通常只选A相的一种边沿计数,X2使用A相的上升沿和下降沿,X4使用A、B两相的全部有效边沿。三种方式都可以结合B相或正交状态关系判断方向,但具体支持方式取决于PLC高速计数模块。
设每转有效计数数为,相对参考位置的有符号累计计数为,则机械角度变化量为:
对于1000 PPR编码器的X4模式,正向累计1250个计数时:
如果随后反转500个计数,净计数变为750,净转角为67.5°。这里表示相对位移,并非绝对轴角;如果需要0°到360°的单圈位置,可以对每转计数数取模并处理负计数。
非法跳变、抖动与漏计数
正常正交信号一次边沿只会改变A或B中的一个比特。因此,00 → 11和01 → 10属于双比特跳变,不能直接判断方向。
遇到非法跳变时,通常应保持计数不变、记录异常次数,并按具体解码器策略更新或重新同步状态。它可能来自电气干扰,也可能是软件采样太慢,导致中间合法状态被跳过。
例如采样间隔为1 ms,1000 PPR编码器在600 r/min下,每秒有10000个A相周期,X4模式理论边沿数为40000次/秒,平均边沿间隔仅25 μs。1 ms轮询不可能可靠恢复所有状态变化。
因此,现场优先使用PLC专用高速计数器、编码器接口模块或具备正交解码功能的硬件,而不是在普通PLC扫描周期中反复读取两个数字输入点。
| 现场现象 | 优先检查项 | 处理方向 |
|---|---|---|
| 计数方向相反 | A/B通道映射、机械正方向定义 | 调整方向参数或按设计核对A/B映射 |
| 计数偶尔突变 | 接地、屏蔽、信号波形 | 排查干扰与非法跳变 |
| 高速运行时少计 | 输入最高频率、滤波时间、计数模式 | 选用满足频率要求的高速输入 |
| 静止时计数往返跳动 | 轴机械振动、输入噪声 | 检查机械固定和电平稳定性 |
| 每圈计数与预期不符 | PPR定义、X1/X2/X4设置 | 对照手册重新核算每转计数 |
需要特别注意:正反向各跳动一次可能是轴在边沿附近发生真实微小振动,不一定是错误脉冲;直接屏蔽反向计数会破坏位置真实性。
在PLC高速计数器中验证方向
实际接线前,先核对编码器输出形式是NPN开集电极、PNP、推挽还是RS-422差分。它们对输入模块和端接方式的要求不同,不能仅因为都有A/B信号就直接互接。
- 设备断电并落实隔离措施,检查供电电压、公共端和输入额定电平,按编码器与PLC模块手册接线。
- 将A、B连接到PLC指定的高速计数输入端;差分输出按模块要求连接A+/A-、B+/B-,不可直接当作普通24 V输入。
- 在高速计数器参数中选择支持双向正交计数的A/B相模式,并明确选择X1、X2或X4。不同品牌的菜单名称和支持模式不完全相同。
- 在确认安全的条件下,以低速手动转动轴一圈,观察PLC在线监控的原始计数值和方向标志。
- 反向转回起始机械位置,检查累计计数能否回到初始值附近;重复三次并记录异常跳变次数。
针对1000 PPR、X4模式,现场验收可以使用以下标准:
| 测试动作 | 理论计数变化 | 验收重点 |
|---|---|---|
| 约定正向完整转一圈 | +4000 | 方向正确、计数无明显丢失 |
| 再反向完整转一圈 | -4000 | 净计数回到起点 |
| 正向转四分之一圈 | +1000 | 检查机械位置与计数对应关系 |
| 停止并保持轴静止 | 0 | 无持续无故漂移 |
以上为理想理论值。人工转动的停止角度、机械间隙以及参考点精度会影响实际结果,精确验收应采用机械基准或可重复定位装置。若电气方向与设备约定不一致,应在确保运动控制逻辑一致的前提下修改方向配置,不能只改变显示数值符号而忽略限位、回零和控制逻辑。
Z相可以参与回零,但不应直接理解为每出现一次Z脉冲就把位置清零。自动清零会丢失多圈累计位置;是否使用Z相复位、锁存或建立参考零点,应由设备的回零策略决定。
最终应同时确认四件事:A/B方向与机械方向一致,每转计数与PPR及倍率一致,往返运动的净计数符合预期,高速运行时没有持续增加的非法跳变或漏计数。满足这些条件后,带符号的位置计数才适合进入PLC的位置监测、长度测量或运动控制链路。