
传感器与检测技术 / 系统课时
判定液位测量的安装与介质限制
判定液位测量的安装与介质限制
同样一只液位传感器,装在清水箱里可能读数准确,换到有泡沫、蒸汽或搅拌的储罐就可能持续误报。本文通过一个具体储罐案例,判断液体密度、介质特性、罐体结构和安装位置对测量的影响,并形成可用于现场选型和安装验收的检查方法。
学习目标
- 根据密度、泡沫、蒸汽和介质接触要求筛选液位测量方式。
- 识别安装位置、盲区、障碍物及压力变化造成的测量误差。
- 使用具体工况完成选型计算,并制定现场验证标准。
根据介质条件筛选测量方式
液位测量首先要区分连续测量与限位检测。连续测量需要输出具体高度,例如 1.35 m;限位检测只需判断是否达到高液位或低液位,例如触发溢流报警。两者不能直接互换。
| 测量方式 | 适合的工况 | 主要限制 |
|---|---|---|
| 浮球式 | 清洁、流动平稳且允许机械接触的液体 | 黏附、结晶、波浪及密度变化可能影响动作 |
| 静压式 | 密度稳定、允许探头接触液体的储罐 | 密度变化直接影响液位换算;带压罐需处理气相压力 |
| 超声波式 | 常压、泡沫少、蒸汽少的储罐 | 泡沫会吸收或散射回波;蒸汽及温度梯度影响声速和回波 |
| 雷达式 | 温度变化、蒸汽或压力条件较复杂的储罐 | 厚泡沫、低介电常数介质、内部构件仍可能削弱或干扰回波 |
| 导波雷达式 | 需要沿探杆或缆绳连续测量的储罐 | 探杆挂料、结垢、安装空间及介质介电特性需要核对 |
| 电容式 | 介电特性较稳定的介质,适合连续或限位测量 | 介电常数变化、探头附着物和罐壁条件会改变测量结果 |
这些限制不是绝对禁用条件。例如雷达通常比超声波更能适应蒸汽环境,但并不意味着所有雷达都能穿透厚泡沫。选型必须查阅具体型号对介电常数、泡沫、温压及安装距离的要求。
实际筛选时,先记录五项条件:介质名称及密度范围、是否有泡沫或蒸汽、温度与压力范围、是否允许接液、需要连续测量还是开关报警。缺少其中任何一项,都可能导致型号正确但现场无法可靠测量。
液体密度怎样影响静压液位
静压液位测量利用液柱产生的压力推算高度。在常见的表压测量场景下,储罐气相压力与外界大气压相同时,可以近似使用:
其中, 为液位高度,单位 m; 为液柱静压,单位 Pa; 为液体密度,单位 kg/m³; 取 9.81 m/s²。公式默认液体密度基本均匀、液体近似静止且已正确处理零点高度。
假设一个常压储罐实际液位为 2.00 m,仪表按照清水密度 1000 kg/m³ 标定,而实际液体密度下降至 900 kg/m³。
液柱产生的压力为:
如果仪表仍按清水密度换算,显示液位为:
实际液位 2.00 m,显示只有 1.80 m,误差达到 -0.20 m,相当于实际高度的 -10%。这里的误差来自密度假设,不是简单调整传感器精度等级就能消除的。
还要区分常压罐与带压罐。对于密闭带压容器,底部测得的总表压包含气相压力。若气相压力为 50 kPa、液柱静压为 20 kPa,直接把 70 kPa 当成液柱压力就会严重高估液位。此时应使用合适的差压测量方案,或采用满足温压及介质条件的其他测量方式。
泡沫、蒸汽和罐内结构造成什么误读
非接触测量通常从罐顶发射信号,利用返回的回波确定液面距离。测量距离正确,不代表换算出的液位一定正确:传感器可能识别的是泡沫层、罐内障碍物或虚假回波。
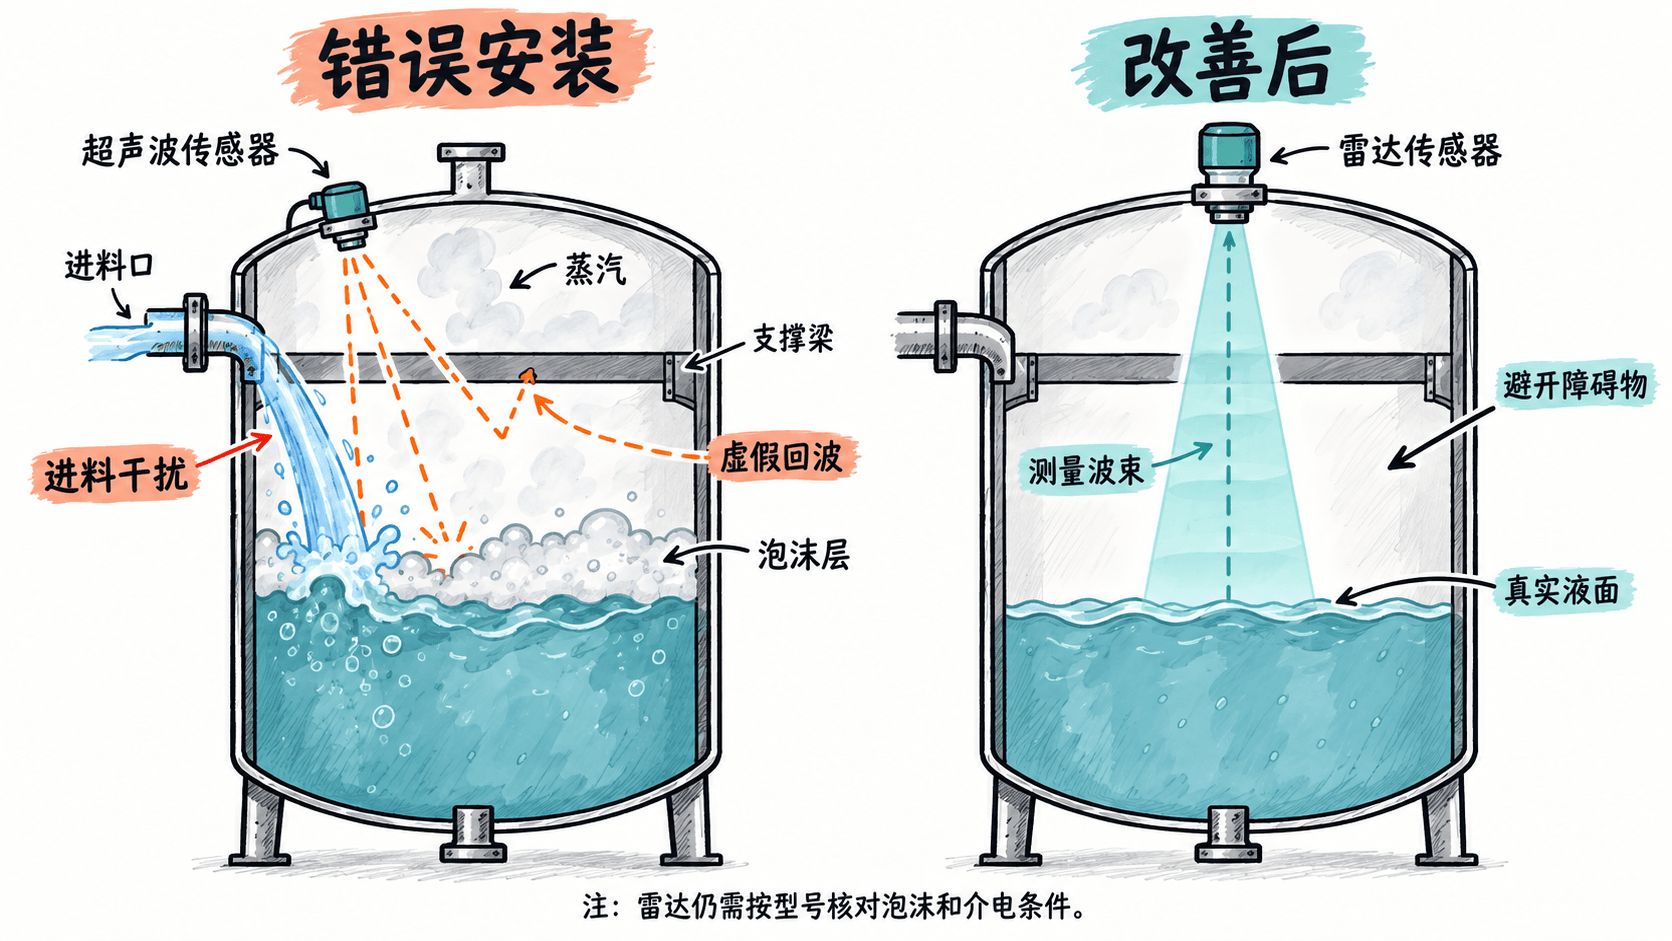
针对不同干扰,可按以下方法判断:
- 泡沫:超声波可能接收不到稳定液面回波;雷达也可能测到泡沫表面或出现回波减弱。应使用实际泡沫厚度进行测试,必要时考虑导波雷达或其他适合工况的方案。
- 蒸汽:超声波声速会受气体成分和温度分布影响;冷凝液也可能附着在探头表面。高温蒸汽环境优先评估适用的雷达型号,同时检查天线材料、密封和冷凝条件。
- 搅拌和波浪:瞬时液位会波动。连续测量可按工艺允许的响应速度配置阻尼,例如先试验 3~5 s,再验证不会延误报警。
- 横梁、盘管和梯子:可能产生固定位置的虚假回波。应优先避开障碍物,必要时按仪表说明进行空罐回波映射或虚假回波抑制。
- 黏稠、结晶和易挂料介质:接触式探杆可能结垢,浮球可能卡滞,需要评估清洗周期与维护空间。
阻尼只适合处理波动读数,不能消除密度计算错误、错误回波或仪表盲区。不能用增加滤波时间的方法掩盖明显的选型问题。
罐体安装位置与测量盲区
假设储罐总高 3.0 m,最大正常液位为 2.7 m。计划把顶部测距传感器安装在距离罐底 3.0 m 的位置,则满量程附近的最小测量距离只有 0.3 m。
如果候选仪表的近端盲区为 0.4 m,那么最大正常液位已经进入盲区,仪表无法保证正确读数。即使现场低液位测试全部通过,这套安装方案仍不合格。
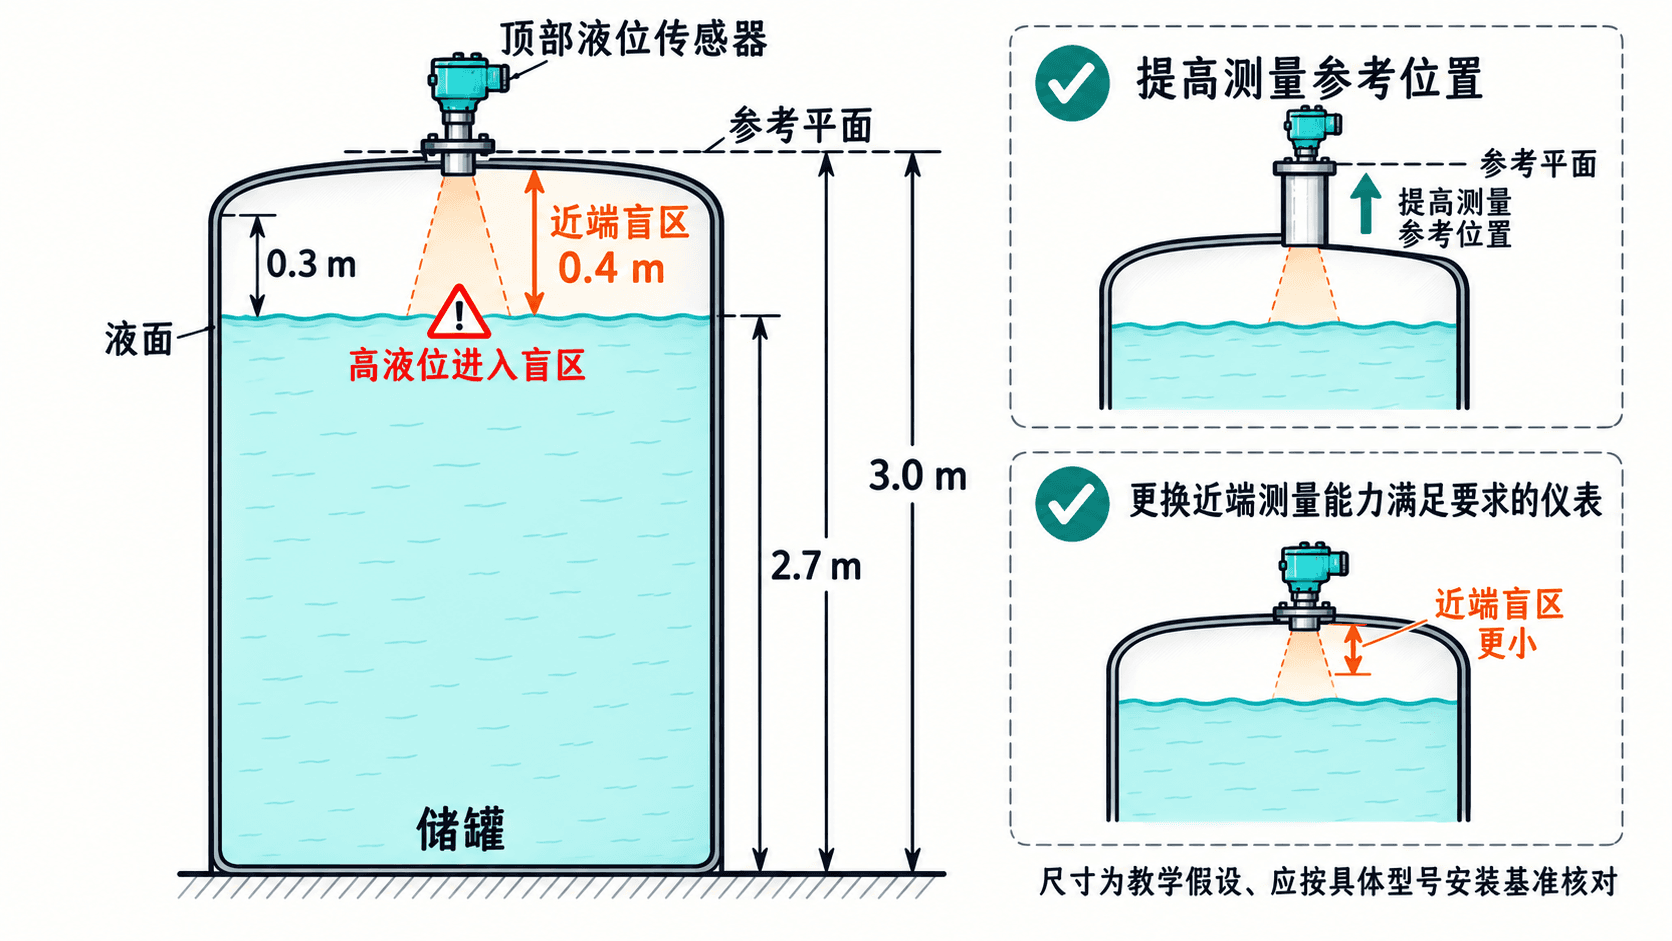
现场安装应逐项检查:
- 查具体型号手册确认测量参考平面、近端盲区、最大测距和推荐接管尺寸,不能只看宣传量程。
- 计算最高液位时的最短测距,必须落在仪表允许范围内,并按厂家要求保留安装裕量。
- 核对探头波束范围,避开进料水流、搅拌轴、罐壁焊缝和内部支撑件。远离障碍物的具体距离应按天线波束角及安装手册确定。
- 对长接管安装,核对接管直径、长度和天线伸入要求;不合适的接管可能产生强回波或遮挡波束。
- 需要侧装浮球时,检查浮球摆动空间以及最高、最低液位对应的动作位置,不应安装在容易堆积沉淀物的位置。
对于静压传感器,还要检查取压口是否会被污泥堵塞、是否承受液体冲击以及是否存在安装高度零点偏移。顶部非接触测量与底部静压测量的安装限制不同,不能套用同一张尺寸表。
储罐选型案例与现场验收
现在为一只高度 3.0 m 的常压工艺储罐选择连续液位测量方式。已知液体密度在 900~1050 kg/m³ 之间变化,罐内偶尔出现 5~10 cm 泡沫,液温为 20~60 ℃,顶部有进料管,最高正常液位 2.7 m,并要求输出 4~20 mA 信号。
按工况逐项判断:
| 判断项目 | 已知条件 | 选型结论 |
|---|---|---|
| 密度 | 900~1050 kg/m³ | 不优先采用无密度补偿的静压换算 |
| 泡沫 | 偶发 5~10 cm | 超声波存在回波不稳定风险,雷达需实测 |
| 温度 | 20~60 ℃ | 仪表过程温度等级必须覆盖该范围 |
| 罐顶结构 | 有进料管 | 测量口避开进料冲击和障碍物 |
| 输出接口 | 4~20 mA | 选择支持该输出的变送器并确认供电要求 |
初步方案是选择适用于该介质、具备 4~20 mA 输出的非接触雷达液位变送器。采购前必须核实介电常数要求、泡沫工况实测效果、近端测量能力以及天线安装条件;若泡沫干扰无法接受,应重新比较导波雷达等方案,而不是直接判定某种原理必然有效。
若约定 0.0 m 对应 4 mA、3.0 m 对应 20 mA,采用线性映射,液位为 1.5 m 时理论输出为:
这个计算用于检查采集系统的量程映射,不代表已证明传感器能准确测到真实液面。
安装完成后,使用独立的人工液位基准进行不少于三个测点的验证:
| 真实液位 | 理论输出 | 验收关注点 |
|---|---|---|
| 0.3 m | 5.6 mA | 低液位是否稳定、是否存在底部障碍回波 |
| 1.5 m | 12.0 mA | 中间量程的读数和电流映射是否正确 |
| 2.7 m | 18.4 mA | 高液位是否进入盲区或受泡沫影响 |
上述电流值为无故障、线性量程配置下的理论值,实际允许误差应由仪表精度、工艺要求和采集模块精度共同确定,不宜未经分析统一规定一个百分比。
再分别在正常进料、搅拌运行和实际泡沫出现时记录读数,检查是否存在突然跳变、固定假液位及长时间失波。若液位信号用于防溢流联锁,还应独立评估高高液位开关、故障安全状态以及仪表失效时的保护措施。
最终选型记录至少包含介质密度范围、温压范围、泡沫和蒸汽条件、罐体安装图、测量盲区、输出量程和现场验证数据。只有量程覆盖、安装无干扰且动态工况验证通过,才能判定这套液位测量方案满足现场要求。