
多人游戏与网络同步 / 系统课时
哪些字段可以降低精度
哪些字段可以降低精度
网络同步不要求所有字段都保留内存中的原始精度。位置、旋转和速度通常可以在明确误差预算后做量化或紧凑编码,但序列号、实体标识和离散状态不能用有损方式处理。本篇用可计算的误差判断哪些字段值得压缩。
学习目标
- 区分适合有损量化与必须精确传输的角色状态字段
- 计算给定位宽和数值范围下的量化步长与最大误差
- 用实测误差验证位置、旋转和速度压缩是否满足表现要求
精度要由误差预算决定
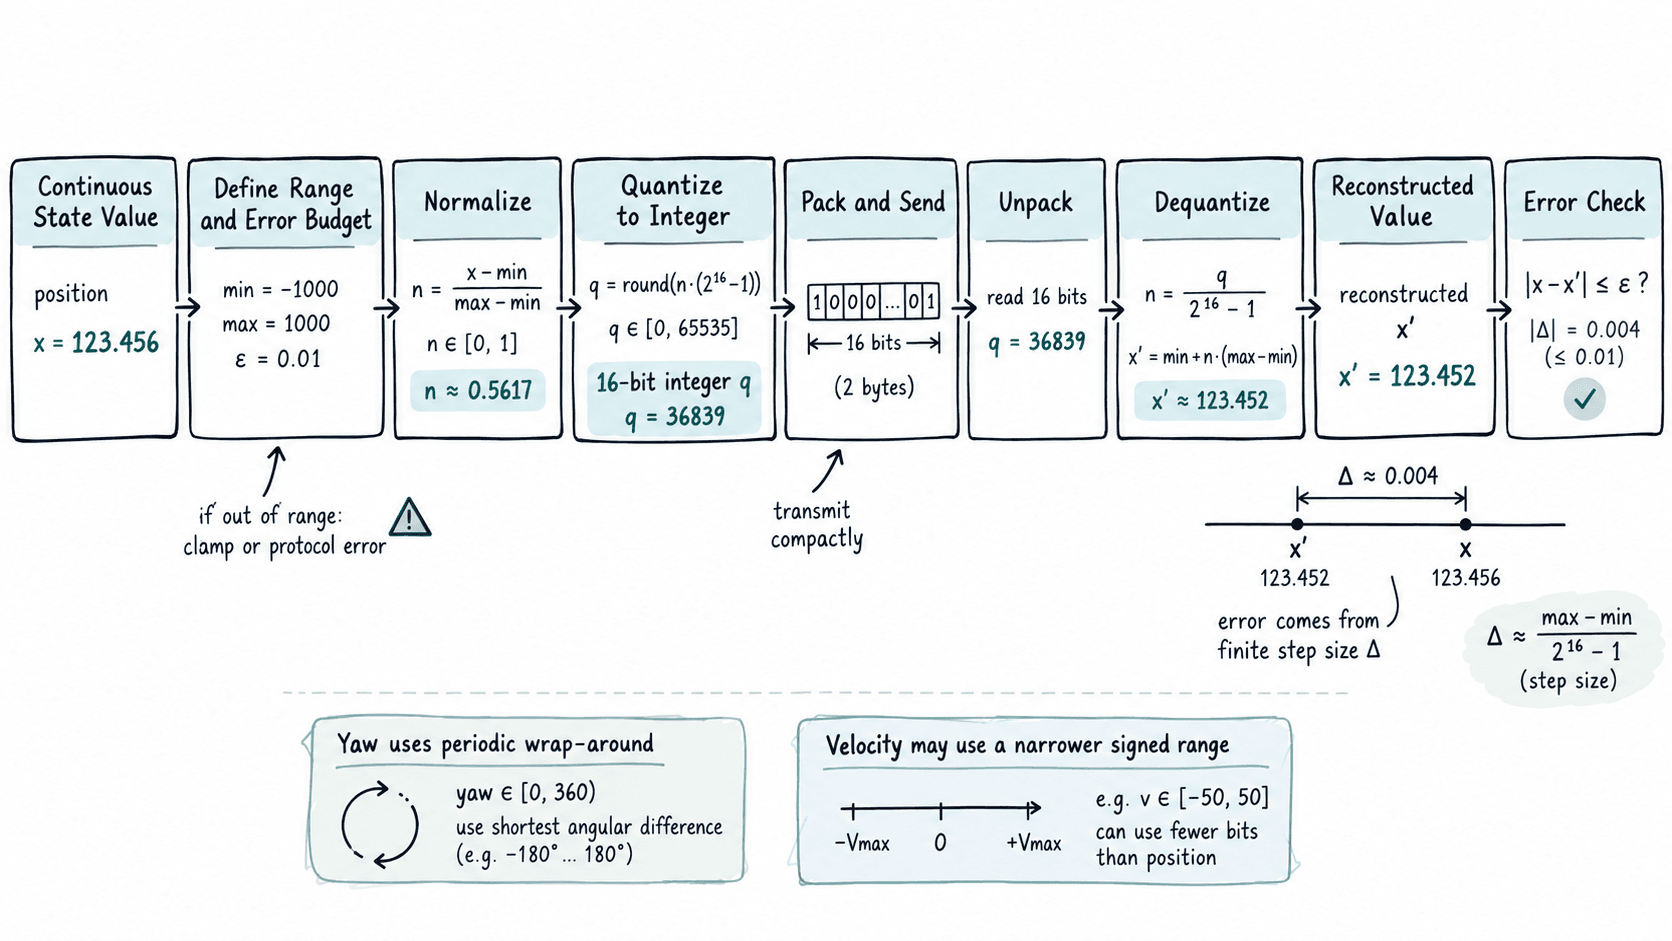
降低精度的目标不是“尽量少用位”,而是在视觉和玩法可接受的误差内减少字节数。对连续数值,先确定合法范围、允许误差和是否存在周期性,再选择位宽。范围越大、位宽越小,量化步长越粗。
常见字段可以先这样分类:
| 字段 | 是否适合有损压缩 | 关键约束 |
|---|---|---|
| 位置 | 通常适合 | 世界范围、碰撞尺度、镜头距离 |
| 旋转 | 通常适合 | 角度环绕、骨骼或瞄准精度 |
| 速度 | 通常适合 | 预测和插值对速度误差的敏感度 |
| 生命值、离散状态 | 视业务而定 | 若本来就是整数或枚举,应直接紧凑编码 |
| entityId、sequence、tick | 不适合有损 | 任意误差都可能破坏身份或时序判断 |
位置若直接覆盖整个超大世界,固定 16 位量化可能过粗。更常见的做法是先把位置转换为区域原点、网格单元或局部坐标,再在较小范围内量化。
量化到底损失了什么
对范围 的连续值使用 位无符号整数时,可用 个间隔覆盖整个范围。编码可以写成:
解码为:
量化步长约为 ,四舍五入时最大误差约为半个步长。旋转角度是周期值,还要处理 0 度和 360 度等价的问题,不能机械套用普通区间而忽略环绕。
用代码测量实际误差
下面分别测试位置、偏航角和速度。位置用 16 位覆盖 -512 到 512,速度用 12 位覆盖 -32 到 32;偏航角用 16 位环形编码,避免把 0 度和 360 度当成两个不同端点。
def quantize_range(value: float, low: float, high: float, bits: int):
    levels = (1 << bits) - 1
    clamped = max(low, min(high, value))
    q = round((clamped - low) / (high - low) * levels)
    restored = low + q / levels * (high - low)
    return q, restored, abs(value - restored)

def quantize_angle_deg(angle: float, bits: int):
    levels = 1 << bits
    wrapped = angle % 360.0
    q = round(wrapped / 360.0 * levels) % levels
    restored = q * 360.0 / levels

    # 用最短角差计算误差,避免跨 0 度时得到接近 360 度的假误差。
    error = abs((restored - wrapped + 180.0) % 360.0 - 180.0)
    return q, restored, error

position = quantize_range(123.456, -512.0, 512.0, 16)
yaw = quantize_angle_deg(271.2, 16)
velocity = quantize_range(7.35, -32.0, 32.0, 12)

print(f'position: q={position[0]}, restored={position[1]:.6f}, error={position[2]:.6f}')
print(f'yaw: q={yaw[0]}, restored={yaw[1]:.6f}, error={yaw[2]:.6f}')
print(f'velocity: q={velocity[0]}, restored={velocity[1]:.6f}, error={velocity[2]:.6f}')
预期输出
position: q=40669, restored=123.462821, error=0.006821
yaw: q=49370, restored=271.197510, error=0.002490
velocity: q=2518, restored=7.353358, error=0.003358
这些误差只是编码误差,不代表最终画面误差。客户端插值、预测、碰撞修正和动画系统还可能放大或掩盖它们,因此必须在真实同步链路中验收。
哪些字段值得先降精度
位置通常是第一候选,因为三个轴若从 32 位浮点数改为每轴 16 位整数,纯数值部分可以从 12 字节降到 6 字节。但前提是量化范围足够小,并且最大误差低于角色碰撞、镜头和玩法允许值。大世界更适合局部坐标量化,而不是把整个地图塞进同一个固定范围。
旋转要根据用途区分。只同步角色朝向时,一个周期角度可以比完整高精度表示更紧凑;若同步完整三维姿态,则需要专门验证编码方案,不能简单删除分量或忽略归一化约束。速度通常可以比位置更粗,因为它多用于预测和插值,但如果玩法依赖精确速度阈值,量化边界可能导致状态反复切换。
标识符、序列号、服务器 tick 和状态机枚举的重点是“位数够不够”,不是“允许多少误差”。这些字段应通过选择合适整数宽度、位标志或变长编码来减少空间,而不是做有损量化。
上线前用误差预算验收
给每个候选字段建立三项数据:合法范围、最大允许误差、实际网络分布。先由允许误差反推最低位宽,再用录制的真实角色轨迹编码和解码,统计最大误差与高分位误差。对于会越界的值,还要明确协议策略:是 clamp、切换更宽格式,还是把越界视为异常。
压缩收益也要和字段出现频率一起看。每个快照都会发送的位置字段,即使只省 2 字节,也可能产生稳定收益;偶尔发送一次的低频字段即使压缩一半,对总带宽也几乎没有影响。最终应以“每秒节省字节数”和“表现误差”共同排序,而不是单看某个字段的压缩比例。