
多人游戏与网络同步 / 系统课时
高速投射物怎样避免穿透目标
高速投射物怎样避免穿透目标
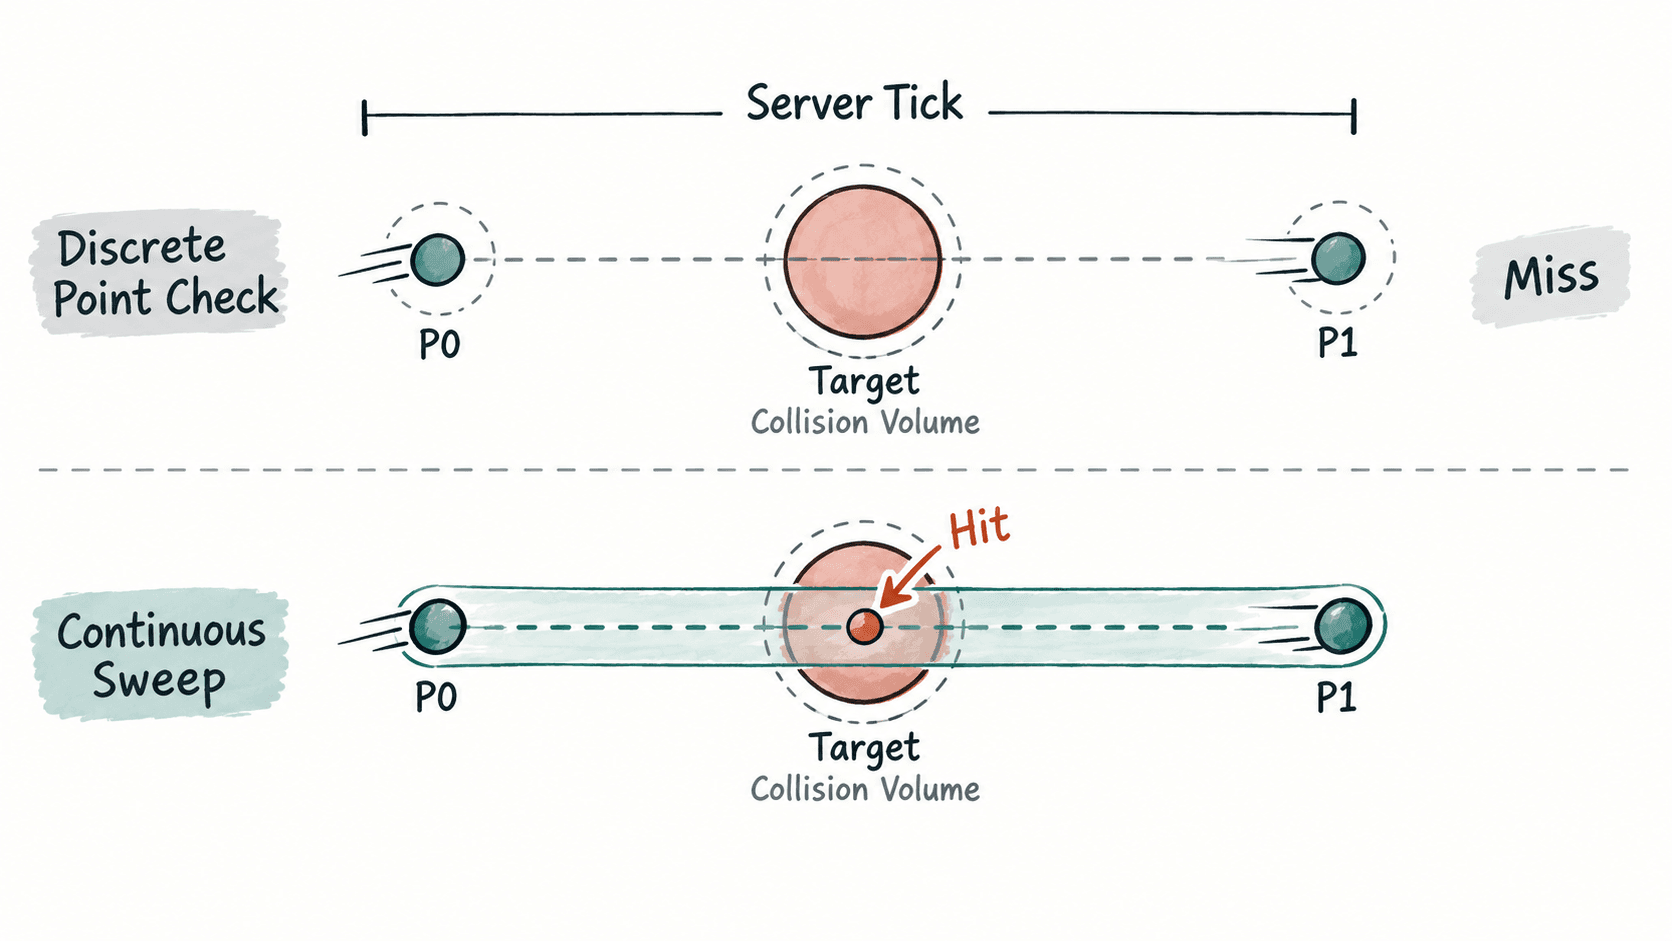
高速投射物如果只在固定 Tick 读取一次位置,单帧内跨过目标就可能完全没有采样到碰撞。解决办法不是让客户端“补报命中”,而是让服务端在一次模拟步长内检查投射物扫过的连续路径。
学习目标
- 理解离散采样为什么会让高速投射物漏判
- 用服务端连续碰撞检测覆盖一次 Tick 内的运动路径
- 为命中结果增加时间、目标和生命周期约束,避免重复命中
为什么固定 Tick 会漏掉碰撞
假设投射物从位置 移动到 ,服务端只检查两个采样点。目标很薄时, 可能在目标前方, 已经越过目标,两个点都不在碰撞体内部,于是服务端得到“未命中”,即使真实轨迹曾经穿过目标。
因此,高速投射物更适合把一次 Tick 的运动表示成线段或扫掠体积,再检查这段时间内是否与目标相交。核心不是提高 Tick 到无限大,而是避免把连续运动错误地离散成两个孤立位置。
用服务端扫掠路径完成一次命中检测
工程实现中可以把投射物上一帧位置和本帧位置作为线段端点,再调用碰撞库提供的 sweep、segment cast 或 capsule cast 一类 API。下面先用纯 Python 模拟二维线段与圆形目标的相交判定,目的是验证“整段路径都参与检测”的逻辑;实际游戏项目应替换为引擎自己的碰撞查询接口。
def distance_point_to_segment(px, py, ax, ay, bx, by):
    ab_x = bx - ax
    ab_y = by - ay
    length_sq = ab_x * ab_x + ab_y * ab_y
    if length_sq == 0:
        return ((px - ax) ** 2 + (py - ay) ** 2) ** 0.5

    t = ((px - ax) * ab_x + (py - ay) * ab_y) / length_sq
    t = max(0.0, min(1.0, t))
    closest_x = ax + t * ab_x
    closest_y = ay + t * ab_y
    return ((px - closest_x) ** 2 + (py - closest_y) ** 2) ** 0.5


def segment_hits_target(start, end, target_center, target_radius, projectile_radius):
    distance = distance_point_to_segment(
        target_center[0], target_center[1],
        start[0], start[1], end[0], end[1]
    )
    return distance <= target_radius + projectile_radius

start = (0.0, 0.0)
end = (10.0, 0.0)
target_center = (5.0, 1.0)

hit = segment_hits_target(
    start, end, target_center,
    target_radius=0.5,
    projectile_radius=0.6,
)

print("continuous_sweep_hit=", hit)
预期结果:
continuous_sweep_hit= True这个示例刻意让投射物从 直接跨到 ,目标中心位于路径附近。如果只检查起点和终点,两点都可能在目标外;按线段计算最近距离后,可以正确发现路径与目标碰撞。
命中后还要限制生命周期
连续检测只能解决“有没有穿过目标”,不能自动解决“同一个投射物会不会重复造成伤害”。服务端通常为每个投射物保存 projectileId、出生时间、当前状态和已命中目标集合。
在一次 Tick 中先推进位置,再执行扫掠检测;检测到目标后记录命中并根据技能规则决定是否销毁投射物。穿透型投射物可以继续飞行,但需要记录已经命中的目标,避免同一个目标在后续 Tick 被无限重复计伤。
什么时候用连续碰撞
当投射物速度明显高于目标尺寸,或者单个 Tick 的位移可能超过投射物自身直径时,就应该优先考虑连续碰撞或扫掠检测。低速、体积较大的对象可以继续使用普通离散碰撞,以减少查询成本。
服务端还应限制一次 Tick 的最大位移和最大回溯范围,拒绝异常大的速度或时间步长。这样既能减少漏判,也能避免恶意输入制造超大碰撞查询。最终验收时,重点检查高速直穿、边缘擦过、连续多目标以及同一目标重复命中这几类边界场景。