
电路与电子技术 / 系统课时
用主导极点换取稳定裕度
用主导极点换取稳定裕度
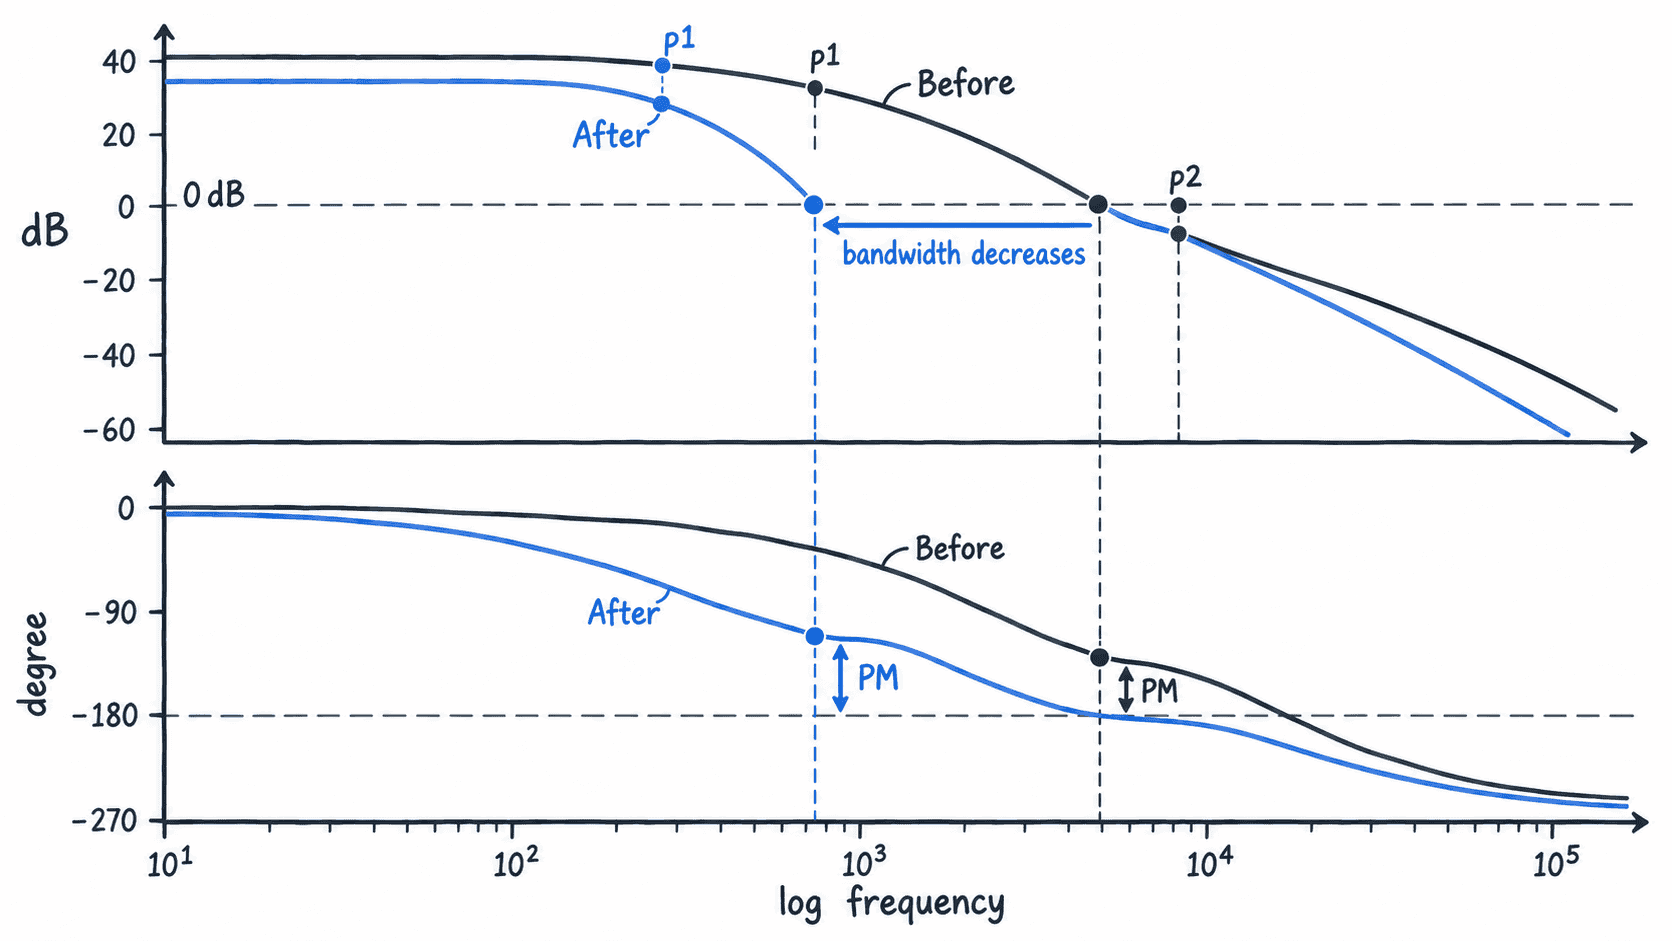
当环路在 0 dB 交越前已经积累过多相位滞后时,一个直接办法是把首个有效极点移到更低频率,让增益更早按约 20 dB/dec 下降。这样交越频率会左移,避开后续极点带来的相位损失,但代价是闭环带宽降低。本篇用两极点模型说明这个取舍。
学习目标
- 解释主导极点为何能把 0 dB 交越频率移到更低位置
- 根据非主导极点与交越频率的相对位置判断相位裕度变化
- 识别主导极点补偿带来的带宽与动态性能代价
为什么降低首个极点会增加相位裕度
设环路在低频有较高增益,并存在主导极点和更高频的第二极点。主导极点越低,幅频曲线越早开始下降,因此达到 0 dB 的位置也越靠左。如果新的交越频率明显低于第二极点,交越处主要只有第一个极点贡献接近 90° 的相位滞后,第二极点造成的额外滞后较小,相位裕度就会增加。
反过来,如果交越频率已经接近甚至超过第二极点,幅频斜率会逐渐接近 -40 dB/dec,相位也会继续向 -180° 靠近。此时系统更容易出现过冲、振铃,甚至自激。
用两极点模型估算交越位置
一个便于判断趋势的开环模型是:
当交越频率 fgc 远高于第一个极点、但仍低于第二极点时,第一个极点大约贡献 -90° 相位。此时第二极点的相位滞后约为 atan(fgc/fp2),所以相位裕度可粗略看成 90° - atan(fgc/fp2)。
这说明主导极点补偿真正要控制的不是“把某个电容做得越大越好”,而是让 0 dB 交越与后续非主导极点拉开足够距离。实际电路如果还存在零点、更多高频极点或右半平面零点,就不能只靠这个两极点近似下结论。
用计算脚本观察带宽与裕度的交换
下面用一个低频增益 A0 = 100000、第二极点 fp2 = 1 MHz 的简化模型比较两种主导极点位置。脚本只使用 Python 标准库,可直接运行。
import cmath
import math

A0 = 100_000
FP2 = 1_000_000

def loop_gain(f, fp1):
    return A0 / ((1 + 1j * f / fp1) * (1 + 1j * f / FP2))

def find_crossover(fp1):
    low, high = 0.01, 1e9
    for _ in range(100):
        mid = math.sqrt(low * high)
        if abs(loop_gain(mid, fp1)) > 1:
            low = mid
        else:
            high = mid

    fgc = math.sqrt(low * high)
    phase = math.degrees(cmath.phase(loop_gain(fgc, fp1)))
    return fgc, 180 + phase

for fp1 in (100, 5):
    fgc, pm = find_crossover(fp1)
    print(f"fp1={fp1:g} Hz, fgc={fgc / 1e6:.3f} MHz, PM={pm:.1f} deg")
预期输出
fp1=100 Hz, fgc=3.084 MHz, PM=18.0 deg
fp1=5 Hz, fgc=0.455 MHz, PM=65.5 deg
把主导极点从 100 Hz 降到 5 Hz 后,0 dB 交越从约 3.084 MHz 降到 0.455 MHz,而第二极点仍在 1 MHz。交越离第二极点更远,因此相位裕度从约 18.0° 增加到 65.5°。这里的数字只对应这个两极点模型,用于展示趋势,不应直接套到真实运放或电源环路。
设计时不要只盯相位裕度
主导极点越低,通常意味着闭环响应越慢。对放大器而言,带宽下降会直接延长建立时间;如果补偿通过米勒电容实现,电容增大还可能增加内部节点充放电负担,使大信号压摆性能变差。对电源环路而言,交越频率过低则会让负载瞬态恢复变慢。
因此工程上通常先确定需要的闭环速度,再把交越频率放在非主导极点之前的安全区域,并同时检查相位裕度、增益裕度和瞬态响应。主导极点补偿适合“稳定性不足且允许牺牲一定带宽”的场景;如果系统必须同时保持高带宽,就应继续考虑零点补偿、极点分裂或重新分配级间增益,而不是无限降低主导极点。