
电路与电子技术 / 系统课时
用传递函数定位极点与零点
用传递函数定位极点与零点
拿到传递函数后,真正有用的不是继续展开多项式,而是把它整理成能直接看出增益、极点和零点的形式。本篇通过标准化因式理解这些关键参数,并把它们与波特图上的斜率变化和相位变化对应起来。
学习目标
- 从传递函数中识别直流增益、极点、零点和转折频率
- 解释一阶实极点与实零点对幅值和相位的基本贡献
- 根据因式形式快速预判波特图的大致形状
把传递函数整理成可读形式
传递函数本质上是输出与输入在 域中的比值:
如果直接保留成高阶多项式,虽然数学上正确,却很难直观看出频率响应。更实用的做法是把分子和分母因式分解。对于只包含一阶实极点和实零点的典型情况,可以整理为:
是低频增益, 对应零点的转折角频率, 对应极点的转折角频率。若没有位于原点的极点或零点,则令 可以直接得到 。
更一般地,零点是令传递函数分子为零的 值,极点是令分母为零的 值。例如因子 的根为 ,因此它表示负实轴上的一个一阶极点。
极点和零点怎样改变幅频响应
观察一个一阶极点:
当 远低于 时,该因子的幅值接近 1;超过转折频率后,幅值渐近线开始以约 的斜率下降。一阶零点则具有相反趋势,在转折频率以上增加约 的斜率。
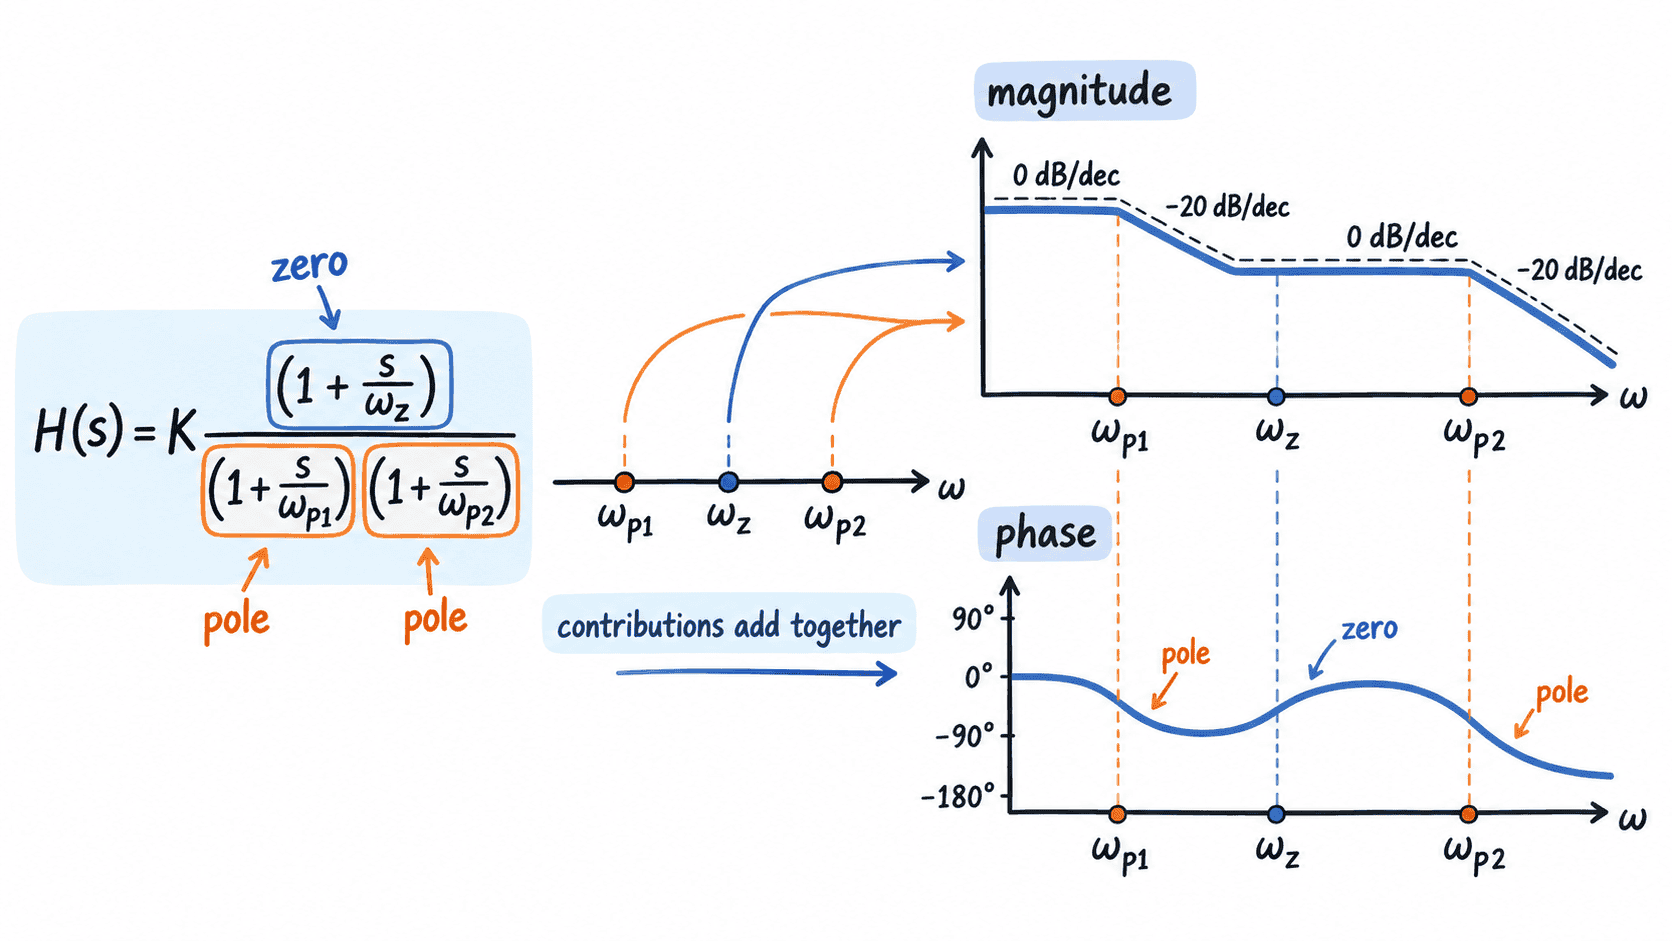
多个因子的贡献会在分贝尺度上相加。例如一个系统先遇到一个极点,再遇到第二个极点,那么高于两个转折频率后,渐近斜率会累积为约 。如果随后出现一个零点,斜率又会增加 。
极点和零点怎样改变相位
对一阶负实轴极点,令 后,其相位为:
因此频率从远低于转折点升高到远高于转折点时,相位会从接近 逐渐过渡到接近 ,并在 时为 。一阶左半平面零点则提供方向相反的相位变化,最终趋近 。
这也是稳定性分析特别关心极点位置的原因之一:极点不仅压低高频增益,还持续引入负相位。多个极点的相位效应叠加后,可能使反馈系统在环路增益仍然不小的时候已经积累较大的相位滞后。
用一个二阶例子快速判断形状
考虑下面的传递函数:
它的低频增益为 10,也就是约 。在 处遇到第一个极点后,幅值渐近线开始以 下降;到 的零点后,斜率增加 ,因此重新变为近似水平;超过 的第二个极点后,再次变为 。
仅通过因式形式,不必先计算大量频率采样点,就已经能判断波特图的大致走向。之后再计算精确的 与相位,主要是在渐近判断的基础上补充转折附近的真实曲率和数值。
识别时要注意的边界
并非所有极点和零点都能用“每个一阶因子贡献固定斜率”完整描述。共轭复极点可能产生明显峰化,阻尼较小时尤为突出;右半平面零点虽然在幅值上仍表现为零点的增益趋势,但其相位方向与左半平面零点不同,会带来额外的相位滞后。
因此快速分析时可以先从实极点、实零点和转折频率建立骨架,但进入稳定性判断或高阶放大器分析时,还必须同时检查根位于左半平面还是右半平面,以及是否存在阻尼较低的复共轭极点。