
FPGA 与数字 IC 设计 / 系统课时
编写状态机测试激励
编写状态机测试激励
状态机测试不能只证明“正常流程能走通”,还要主动制造故障、输入冲突和复位等场景,并在每个关键时钟点检查实际状态。本文用一个可运行的 SystemVerilog 示例演示如何把状态路径转换成可重复验证的测试激励。
学习目标
- 根据状态转移关系设计正常、异常和边界输入序列
- 在正确的时钟时刻施加激励并检查期望状态
- 用自检查测试代替只看波形的人工判断
先把状态路径转换成激励序列
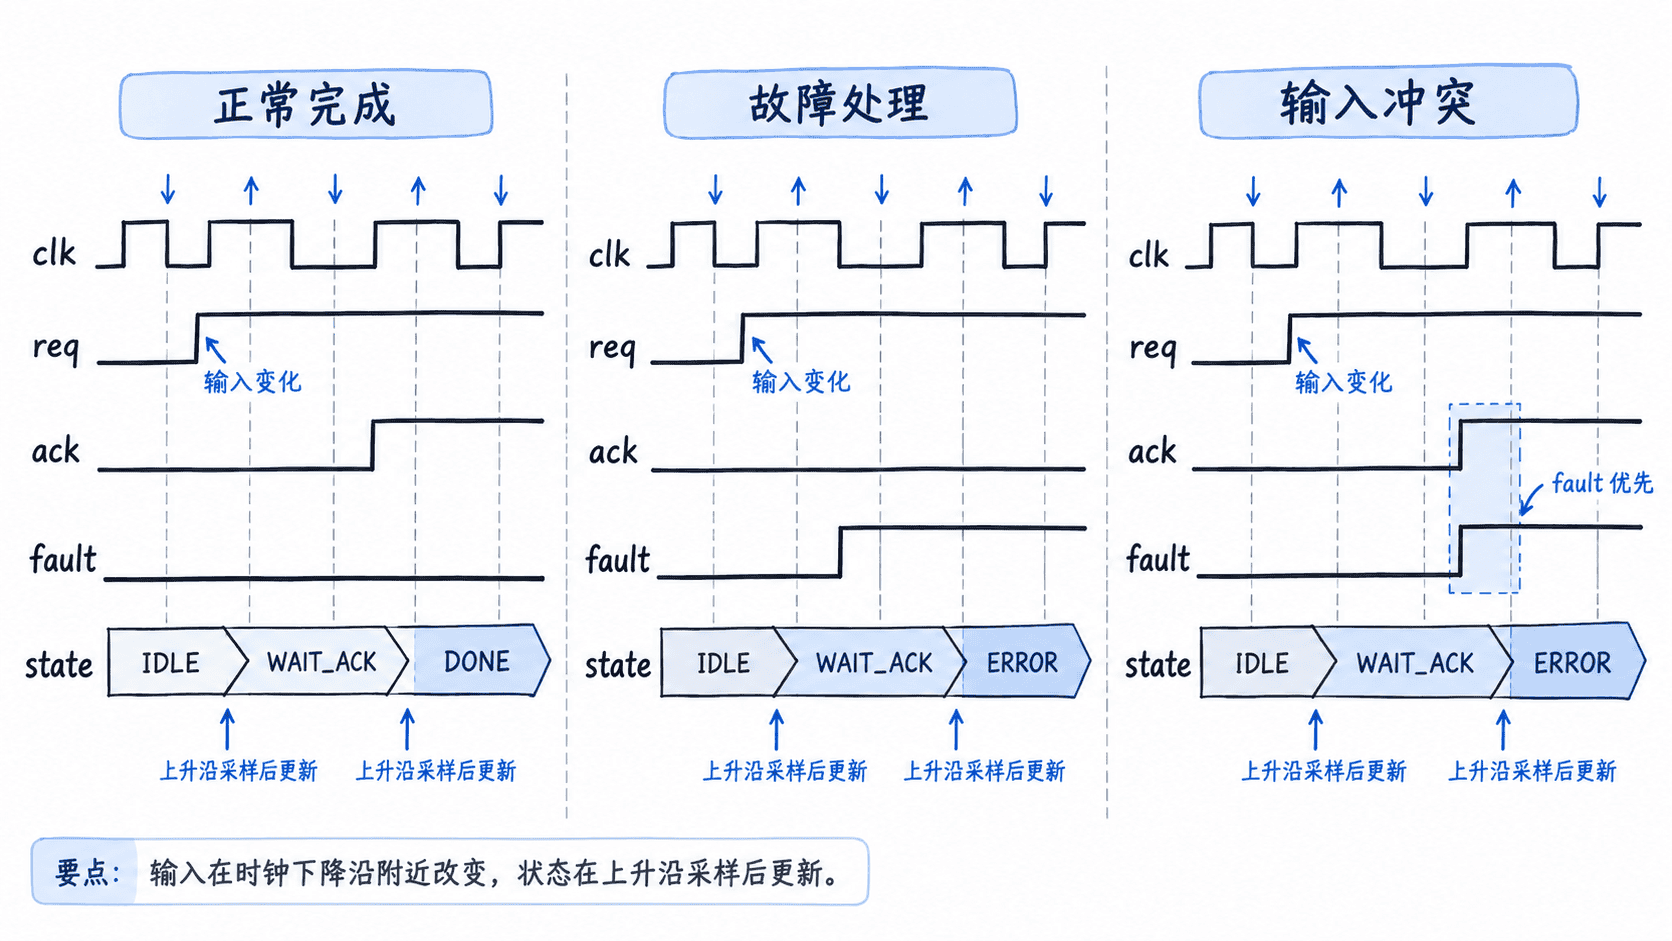
假设被测状态机有 IDLE、WAIT_ACK、DONE 和 ERROR 四个状态。收到 req 后进入等待状态;等待期间收到 ack 表示成功,收到 fault 表示失败;当 ack 与 fault 同时出现时规定 fault 优先。
测试前应先把“想覆盖的路径”写成输入与期望状态,而不是一上来就堆延时语句。至少要覆盖以下三类场景:
| 目标路径 | 激励序列 | 期望状态 |
|---|---|---|
| 正常完成 | req=1,随后 ack=1 |
IDLE -> WAIT_ACK -> DONE |
| 故障处理 | req=1,随后 fault=1 |
IDLE -> WAIT_ACK -> ERROR |
| 输入冲突 | req=1,随后 ack=1,fault=1 |
按优先级进入 ERROR |
复位也应单独验证,因为状态机如果不能稳定回到初始状态,后续所有路径测试都可能建立在错误起点上。
用自检查 Testbench 施加激励
下面的完整示例同时包含被测 FSM 和测试平台。测试平台在时钟下降沿改变输入,让信号在下一个上升沿到来前保持稳定,从而避免测试代码和 DUT 都在上升沿操作同一信号造成竞争。每次状态更新后再延迟一个仿真时间单位检查结果。
将以下内容保存为 fsm_tb.sv:
module simple_fsm (
    input  logic       clk,
    input  logic       rst_n,
    input  logic       req,
    input  logic       ack,
    input  logic       fault,
    output logic [1:0] state_o
);
    typedef enum logic [1:0] {
        IDLE     = 2'd0,
        WAIT_ACK = 2'd1,
        DONE     = 2'd2,
        ERROR    = 2'd3
    } state_t;

    state_t state, next_state;

    always_comb begin
        next_state = state;
        case (state)
            IDLE: begin
                if (req)
                    next_state = WAIT_ACK;
            end
            WAIT_ACK: begin
                // fault 优先于 ack,用冲突测试验证这一设计规则。
                if (fault)
                    next_state = ERROR;
                else if (ack)
                    next_state = DONE;
            end
            DONE, ERROR: next_state = IDLE;
            default:     next_state = IDLE;
        endcase
    end

    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n)
            state <= IDLE;
        else
            state <= next_state;
    end

    assign state_o = state;
endmodule

module tb;
    logic clk;
    logic rst_n;
    logic req;
    logic ack;
    logic fault;
    logic [1:0] state_o;

    localparam logic [1:0] IDLE     = 2'd0;
    localparam logic [1:0] WAIT_ACK = 2'd1;
    localparam logic [1:0] DONE     = 2'd2;
    localparam logic [1:0] ERROR    = 2'd3;

    simple_fsm dut (
        .clk(clk),
        .rst_n(rst_n),
        .req(req),
        .ack(ack),
        .fault(fault),
        .state_o(state_o)
    );

    always #5 clk = ~clk;

    task automatic drive(
        input logic req_v,
        input logic ack_v,
        input logic fault_v
    );
        begin
            // 在下降沿改变激励,留出半个周期供 DUT 输入稳定。
            @(negedge clk);
            req   = req_v;
            ack   = ack_v;
            fault = fault_v;
            @(posedge clk);
            #1;
        end
    endtask

    task automatic check_state(
        input logic [1:0] expected,
        input string label
    );
        begin
            if (state_o !== expected) begin
                $error("FAIL %s: state=%0d expected=%0d", label, state_o, expected);
                $fatal(1);
            end
            $display("PASS %s", label);
        end
    endtask

    initial begin
        clk   = 1'b0;
        rst_n = 1'b0;
        req   = 1'b0;
        ack   = 1'b0;
        fault = 1'b0;

        repeat (2) @(posedge clk);
        @(negedge clk);
        rst_n = 1'b1;
        @(posedge clk);
        #1;
        check_state(IDLE, "reset release -> IDLE");

        // 正常路径:请求后收到确认。
        drive(1, 0, 0);
        check_state(WAIT_ACK, "normal req -> WAIT_ACK");
        drive(0, 1, 0);
        check_state(DONE, "normal ack -> DONE");
        drive(0, 0, 0);
        check_state(IDLE, "return -> IDLE");

        // 异常路径:等待确认时出现故障。
        drive(1, 0, 0);
        check_state(WAIT_ACK, "fault req -> WAIT_ACK");
        drive(0, 0, 1);
        check_state(ERROR, "fault -> ERROR");
        drive(0, 0, 0);
        check_state(IDLE, "error return -> IDLE");

        // 边界路径:ack 与 fault 同时有效,验证 fault 的优先级。
        drive(1, 0, 0);
        check_state(WAIT_ACK, "conflict req -> WAIT_ACK");
        drive(0, 1, 1);
        check_state(ERROR, "ack+fault -> ERROR");

        $display("ALL TESTS PASSED");
        $finish;
    end
endmodule
使用支持 SystemVerilog 的 Icarus Verilog 编译并运行:
iverilog -g2012 fsm_tb.sv -o fsm_tb
vvp fsm_tb
预期输出(仿真器可能额外打印结束位置等信息):
PASS reset release -> IDLE
PASS normal req -> WAIT_ACK
PASS normal ack -> DONE
PASS return -> IDLE
PASS fault req -> WAIT_ACK
PASS fault -> ERROR
PASS error return -> IDLE
PASS conflict req -> WAIT_ACK
PASS ack+fault -> ERROR
ALL TESTS PASSED
这里的关键不是 $display 本身,而是每个刺激之后立即比较实际状态和期望状态。一旦状态不符,测试通过 $fatal 立即失败,因此结果可以直接交给自动化回归,而不依赖人工观察波形。
异常测试要针对设计规则
异常激励不等于随意制造随机输入。应先从状态转移规则中寻找容易出错的条件,例如同周期多个条件同时成立、输入持续多个周期、复位发生在处理中间,以及某个输入出现在不允许响应的状态。
上例故意同时拉高 ack 和 fault,就是为了验证代码中的优先级。如果设计规格规定故障必须覆盖成功确认,而测试只分别验证 ack 和 fault,即使两条单独路径都通过,也无法证明冲突条件实现正确。
判断激励是否覆盖到位
一组实用的定向测试至少应覆盖初始状态、每条关键正常转移、主要异常转移以及条件优先级。对于能够从多个状态响应复位的设计,还应在不同处理中间状态触发复位,确认都能回到规定初态。
定向激励适合证明已知规则;随机激励适合发现未预料到的组合。工程验证通常先用短小、可读的定向序列把规格中的关键路径锁定,再增加随机测试和覆盖率统计,而不是让随机输入替代明确的功能验证。