
电路与电子技术 / 系统课时
比较器与迟滞电路
比较器与迟滞电路
比较器把连续变化的模拟电压转换成高、低两种状态,但输入一旦在阈值附近叠加噪声,输出就可能反复翻转。本节从过零与阈值比较器出发,进一步用施密特触发器建立两个翻转门限,说明迟滞为什么能显著提高抗干扰能力。
学习目标
- 能判断过零比较器、阈值比较器和施密特触发器的翻转条件。
- 能根据反馈分压计算施密特触发器的上、下门限与迟滞宽度。
- 能结合噪声幅度、输入范围和器件特性选择合适的迟滞量。
从单阈值比较开始
理想比较器只比较两输入端的瞬时大小。若信号接同相端、参考电压 接反相端,则当 时输出进入高电平,反之进入低电平。把 设为 0 V,就是过零比较器;把它设为非零值,就是一般阈值比较器。
| 电路 | 翻转门限 | 典型用途 | 主要弱点 |
|---|---|---|---|
| 过零比较器 | 0 V | 波形整形、极性判断 | 零点附近容易受噪声触发 |
| 阈值比较器 | 固定 | 欠压、过压、传感器判定 | 阈值附近仍可能抖动 |
| 施密特触发器 | 与 | 抗噪整形、慢边沿数字化 | 需要合理设计迟滞宽度 |
如果输入缓慢穿过阈值,哪怕只有几毫伏噪声,也可能让 的符号在短时间内多次变化,输出于是连续跳变。这种现象不是比较器“反应太快”,而是单一阈值本身没有提供回差。
迟滞如何阻止阈值抖动
施密特触发器把输出的一部分正反馈到参考端,使“当前输出状态”参与决定下一次翻转门限。输出为高时,门限被推向一侧;输出翻为低后,门限立即跳到另一侧,因此输入必须跨过更远的位置,才能再次翻转。
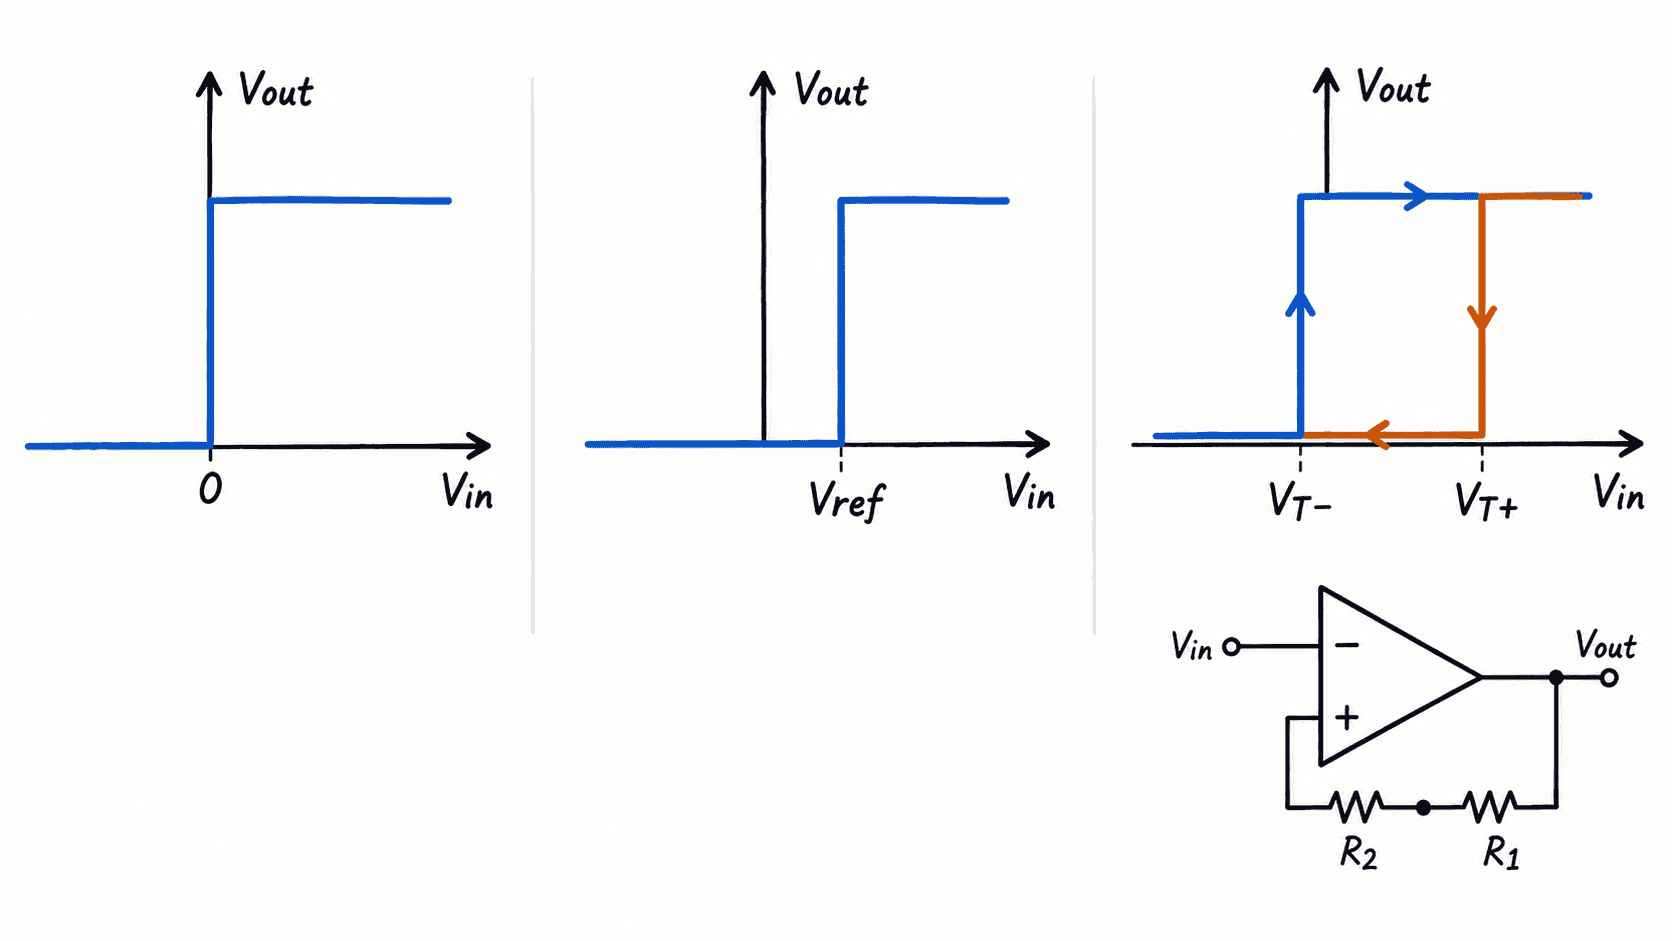
这两个门限之间的区间就是迟滞带。只要噪声峰峰值明显小于迟滞宽度,且输入没有真正跨越另一个门限,输出就会保持原状态,不再被阈值附近的小扰动反复触发。
计算上、下翻转门限
以常见反相施密特触发器为例:输入接反相端,输出经 与 分压后送到同相端, 下端接 0 V。定义反馈系数 。若输出高、低饱和值近似为 和 ,则两个翻转门限近似为:
迟滞宽度为 。例如输出近似为 ±12 V,取 、,则 ,门限约为 +1.2 V 与 -1.2 V,迟滞宽度约 2.4 V。
实际比较器的高、低输出幅度通常并不完全对称,因此精确设计时应代入数据手册给出的 、,而不是直接把电源电压当作输出幅度。若分压网络还接了非零 ,两个门限会整体平移。
迟滞量不是越大越好
迟滞宽度至少要覆盖输入端预期的噪声、纹波和慢边沿抖动,但过大又会降低检测灵敏度。例如目标信号只需跨过 100 mV 就应触发,却设置了 500 mV 迟滞,那么电路虽然稳定,却可能错过有效变化。
设计比较器时,先确定“何时必须翻转”,再估计阈值附近最坏噪声幅度,最后用正反馈把两个门限拉开到足够而不过度的距离。这样迟滞承担的是抗干扰任务,而不是简单把比较器变得“不敏感”。