
电路与电子技术 / 系统课时
反馈稳定性与相位裕度
反馈稳定性与相位裕度
负反馈只有在环路相位关系正确时才会纠错;频率升高后,放大器的极点会不断增加相移,使原本的负反馈逐渐接近正反馈。本课用环路增益的幅相特性判断振荡风险,并说明相位裕度和增益裕度为什么是工程设计的关键指标。
学习目标
- 用环路增益 解释负反馈为何可能变成正反馈
- 从波特图读取相位裕度与增益裕度
- 根据裕度判断峰化、振铃与振荡风险
振荡来自环路条件被满足
负反馈闭环传递关系可写成
其中 。当某个频率处 且总相位接近 时,分母趋近于零,反馈信号与输入误差同向叠加,环路会强烈放大该频率分量。
理想情况下,若恰好满足 和 ,环路处于持续振荡边界;实际电路还受到非线性、启动噪声和参数漂移影响,所以设计不能把目标放在“刚好不振”,而要保留足够稳定裕度。
相位裕度怎么读
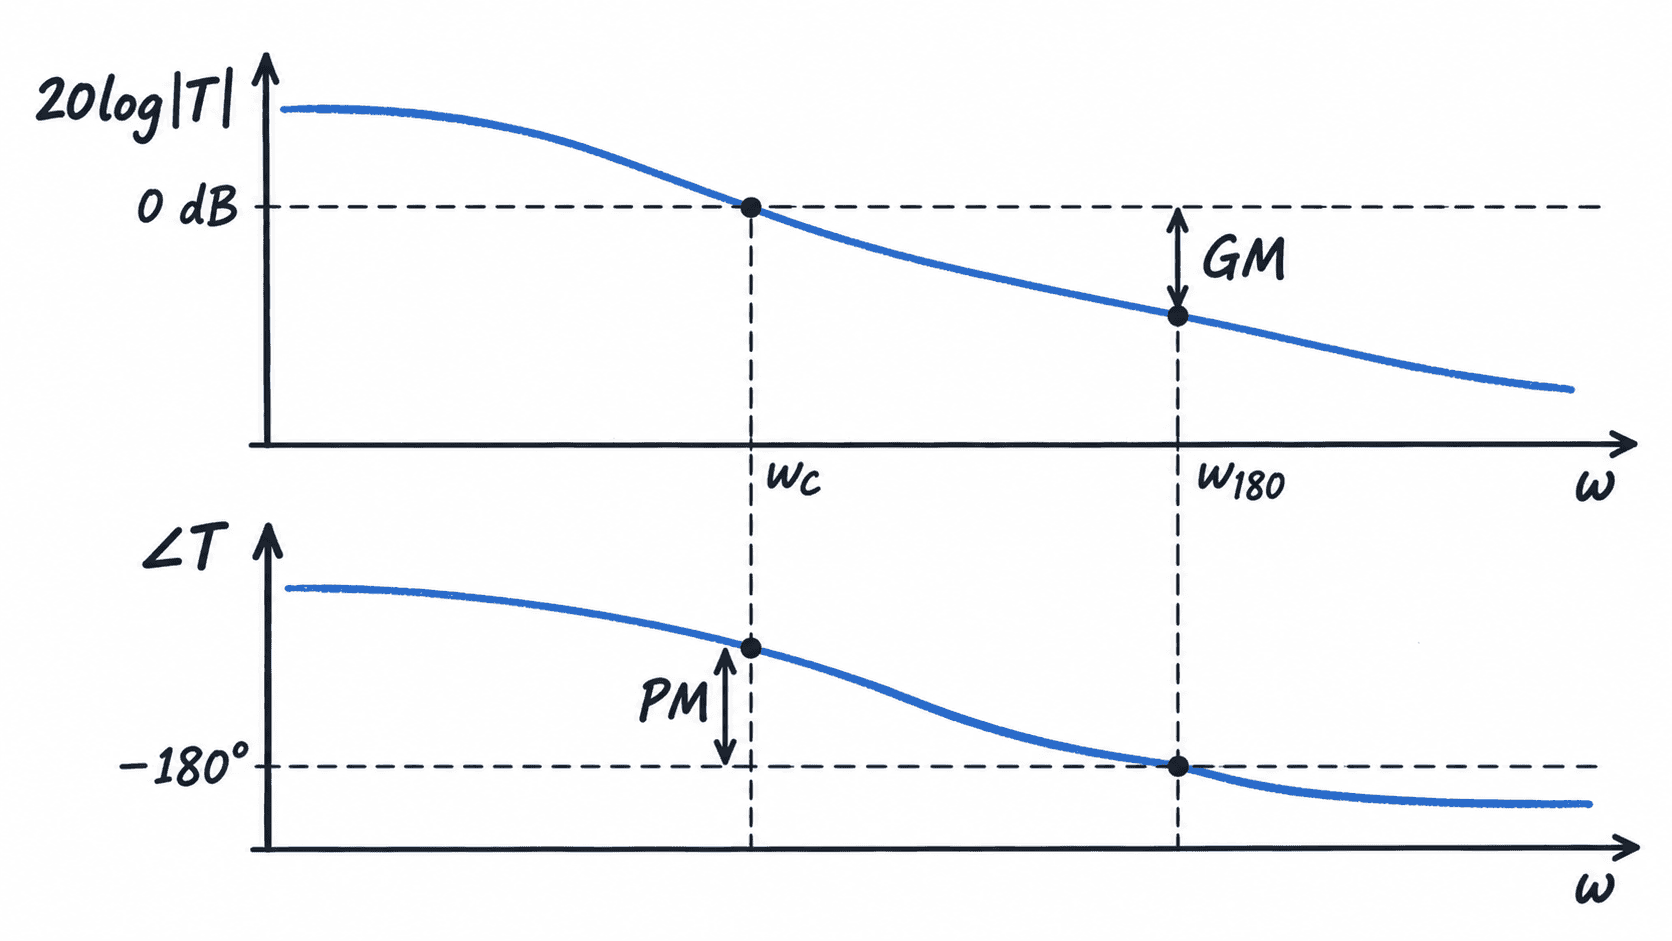
先在环路增益幅频曲线上找到 ,也就是 0 dB 的增益交越频率 。再查看同一频率处的环路相位 ,相位裕度定义为
例如 ,则 。相位裕度越小,闭环阶跃响应通常越容易出现过冲和振铃;接近 0° 时,系统已经非常接近振荡边界。
工程中常把约 45° 到 60° 作为较常见的设计区间,但这不是绝对标准。多级放大器、容性负载、运放闭环配置以及对瞬态响应的不同要求,都会改变可接受的裕度。
增益裕度怎么读
增益裕度从另一个交越点观察。先找到环路相位等于 的频率 ,再读取此时的幅度。若幅度为 -12 dB,则增益还可以增加 12 dB 才会到达 0 dB,因此增益裕度为 12 dB。
若在 处幅度已经高于 0 dB,说明增益裕度为负,闭环通常无法稳定工作。与相位裕度相比,增益裕度更直接反映“环路增益还能增加多少”;二者应结合判断,不能只看其中一个数字。
极点、零点和负载如何吃掉裕度
每个额外高频极点都会让相位继续滞后,并使增益曲线更快下降。若 0 dB 交越发生在多个极点都已起作用的区域,相位很可能逼近 ,相位裕度随之减小。某些零点可以提供相位超前,也可能带来额外相位滞后,取决于零点位置和类型。
容性负载尤其常见:它会与输出电阻形成新的极点,把额外相移带入环路。补偿电容、主极点补偿、隔离电阻或调整闭环增益,本质上都是在重新塑造环路增益,使 0 dB 交越发生在相位尚有安全余量的位置。
用裕度预测时域表现
稳定性不是“振荡或不振荡”两个状态。相位裕度较小时,即使系统最终收敛,也可能出现明显峰化、过冲和长时间振铃;裕度适中时,响应通常更平稳;裕度过大则往往意味着闭环带宽被压低,速度变慢。
因此分析反馈放大器时,先看环路增益的 0 dB 交越,再看此处相位,再检查 处的幅度。只要把这三个位置对应起来,就能把频域中的相位裕度、增益裕度与时域中的过冲、振铃和振荡风险建立直接联系。