
TOPIC / 技术方向
数据结构与算法
一个方向,串起完整学习路径。
技术文章
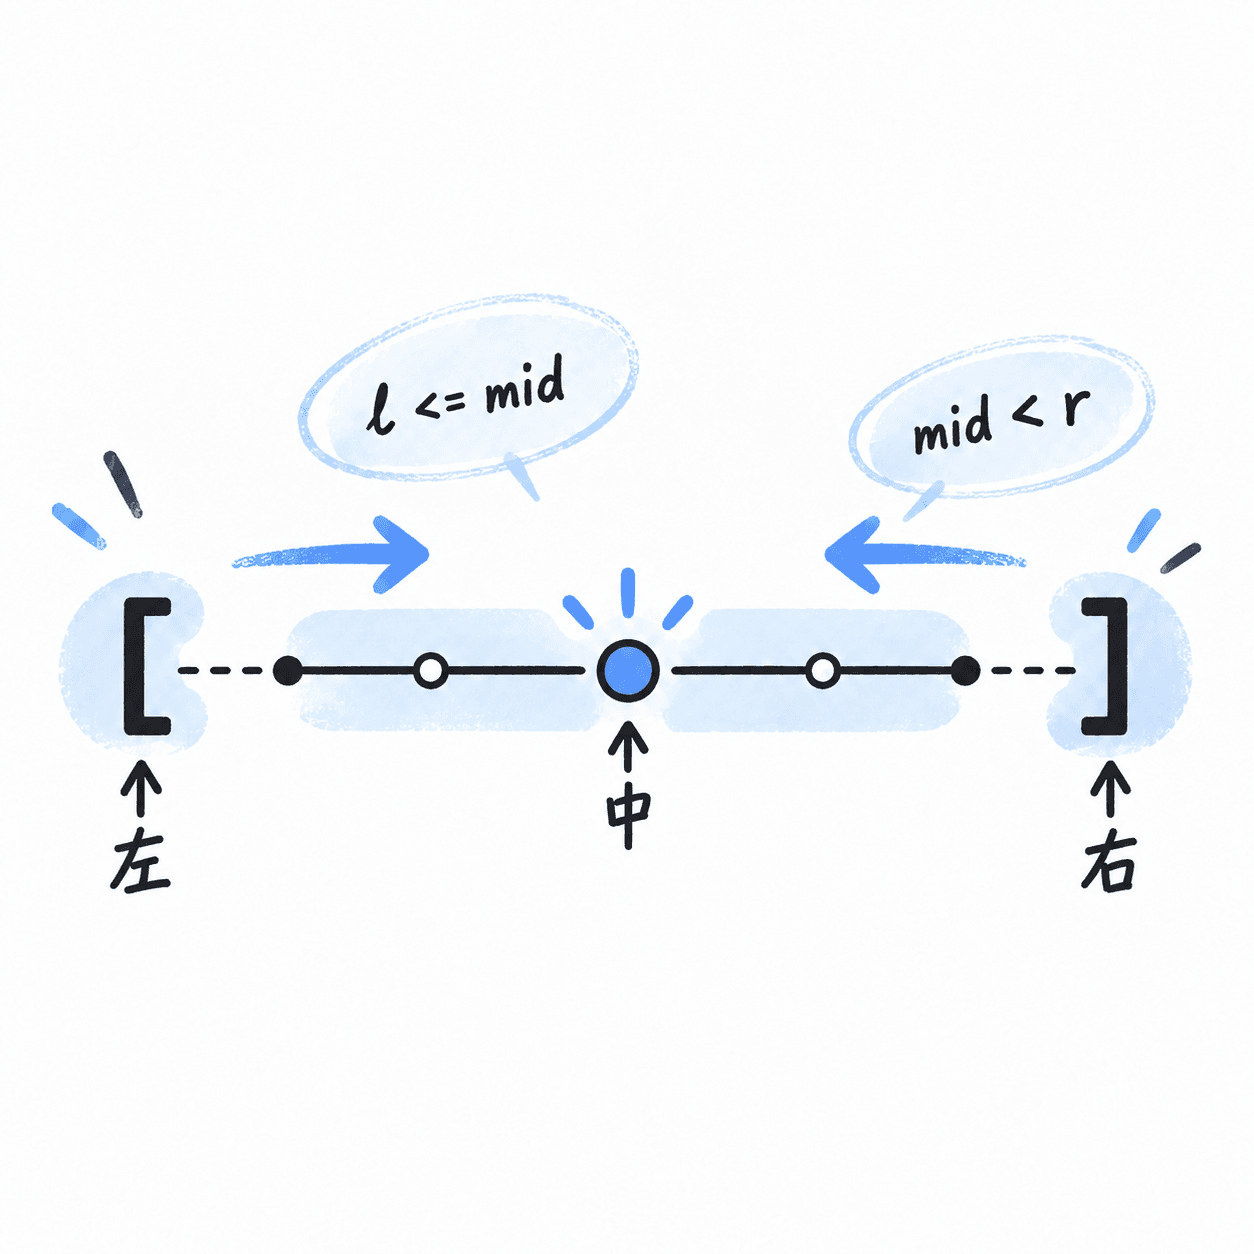
二分查找为什么总写错边界
写二分查找时,代码主体往往不难,真正容易出错的是左右端点、循环条件和返回位置彼此不一致。文章从区间定义入手,拆解常见边界错误,读完能独立写出并验证不同版本的二分模板。
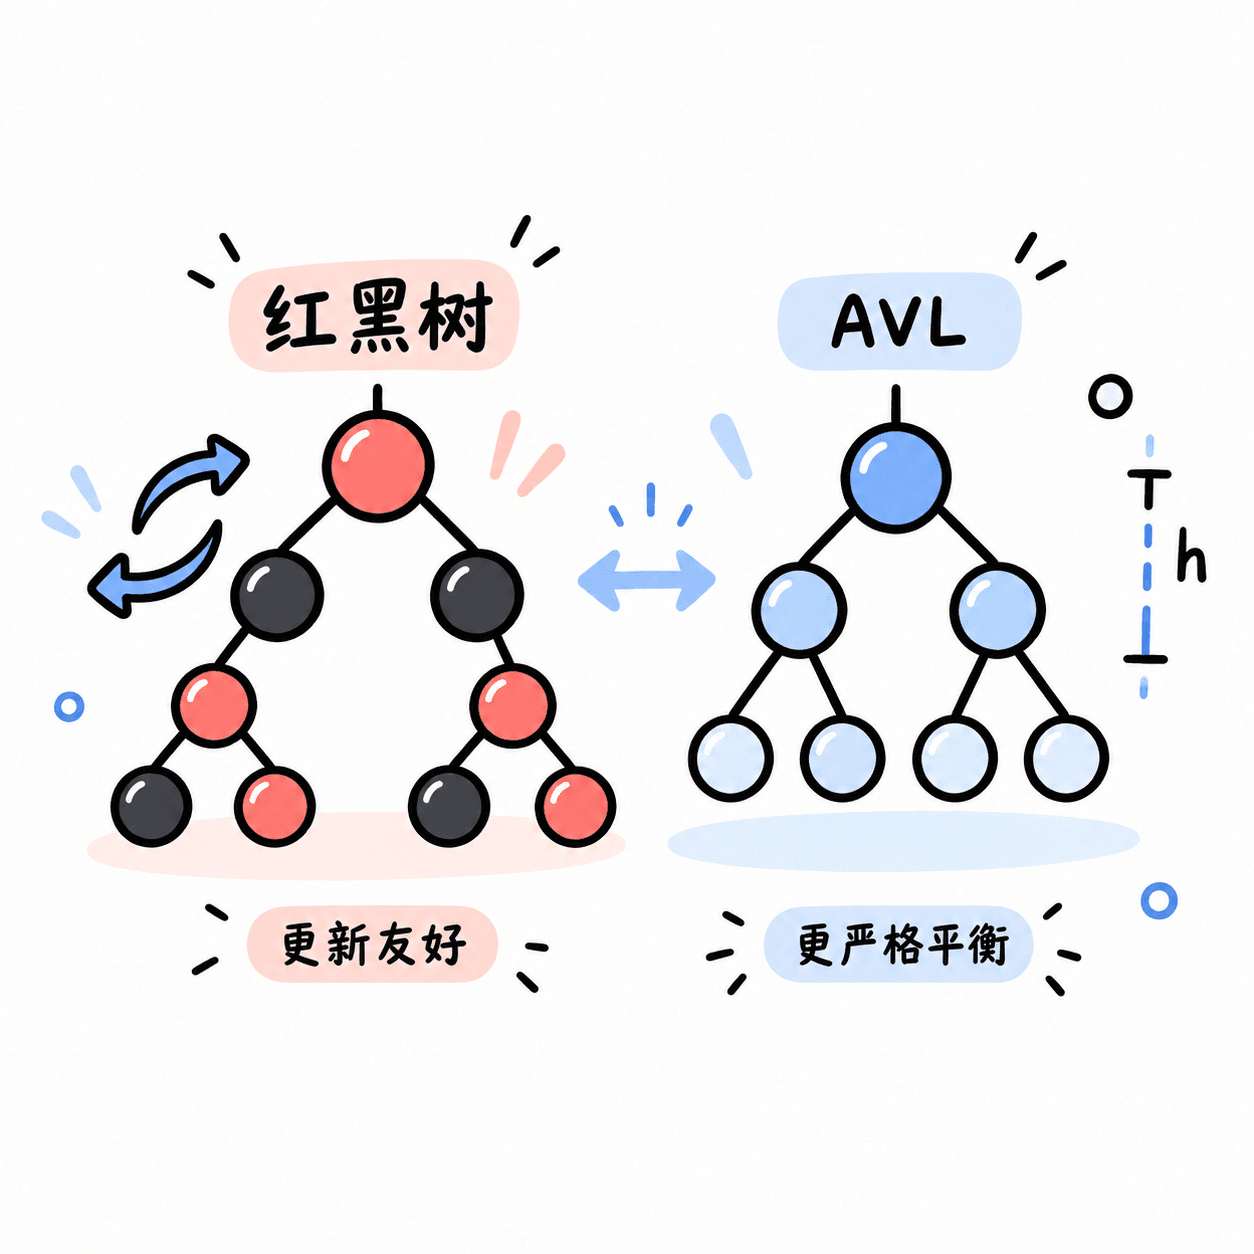
红黑树为什么比 AVL 树更常用
面试中常被问到红黑树与 AVL 树的区别,但只背旋转规则很难解释工程选择。文章从平衡程度、更新成本和查询性能切入,建立两者的取舍框架,读完能判断不同场景该优先考虑哪种树。
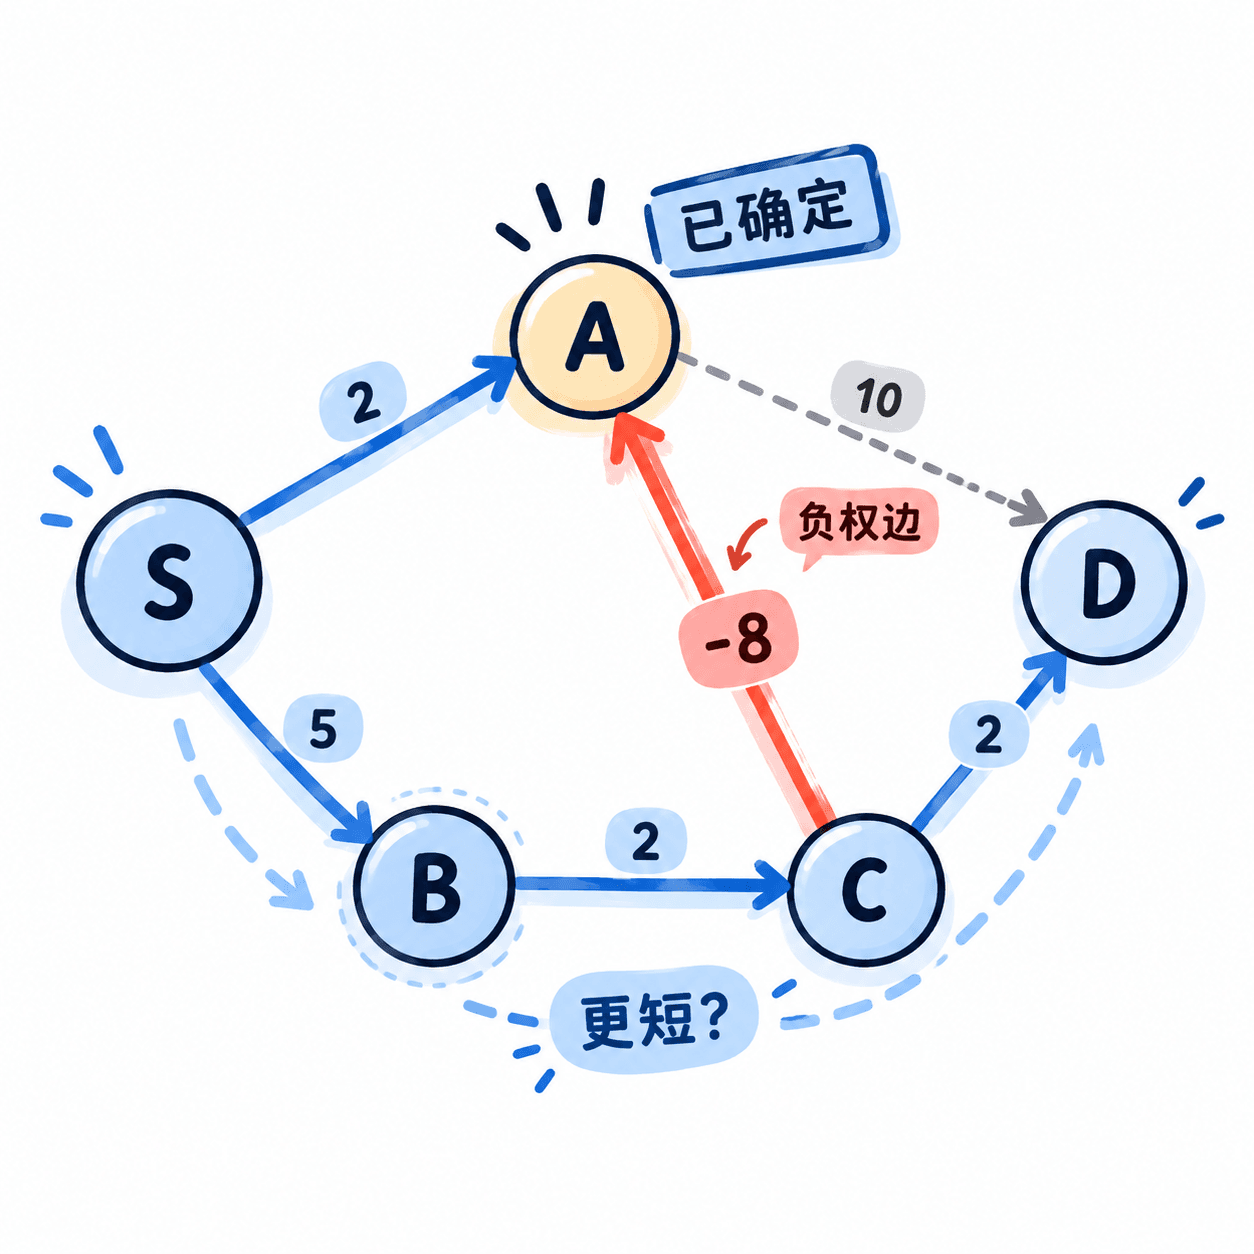
为什么 Dijkstra 不能处理负权边
在最短路题中,Dijkstra 遇到负权边可能得到错误答案。内容从贪心选点、不变量和反例出发,解释失效的关键原因,并帮助你判断何时改用 Bellman-Ford 或其他最短路算法。
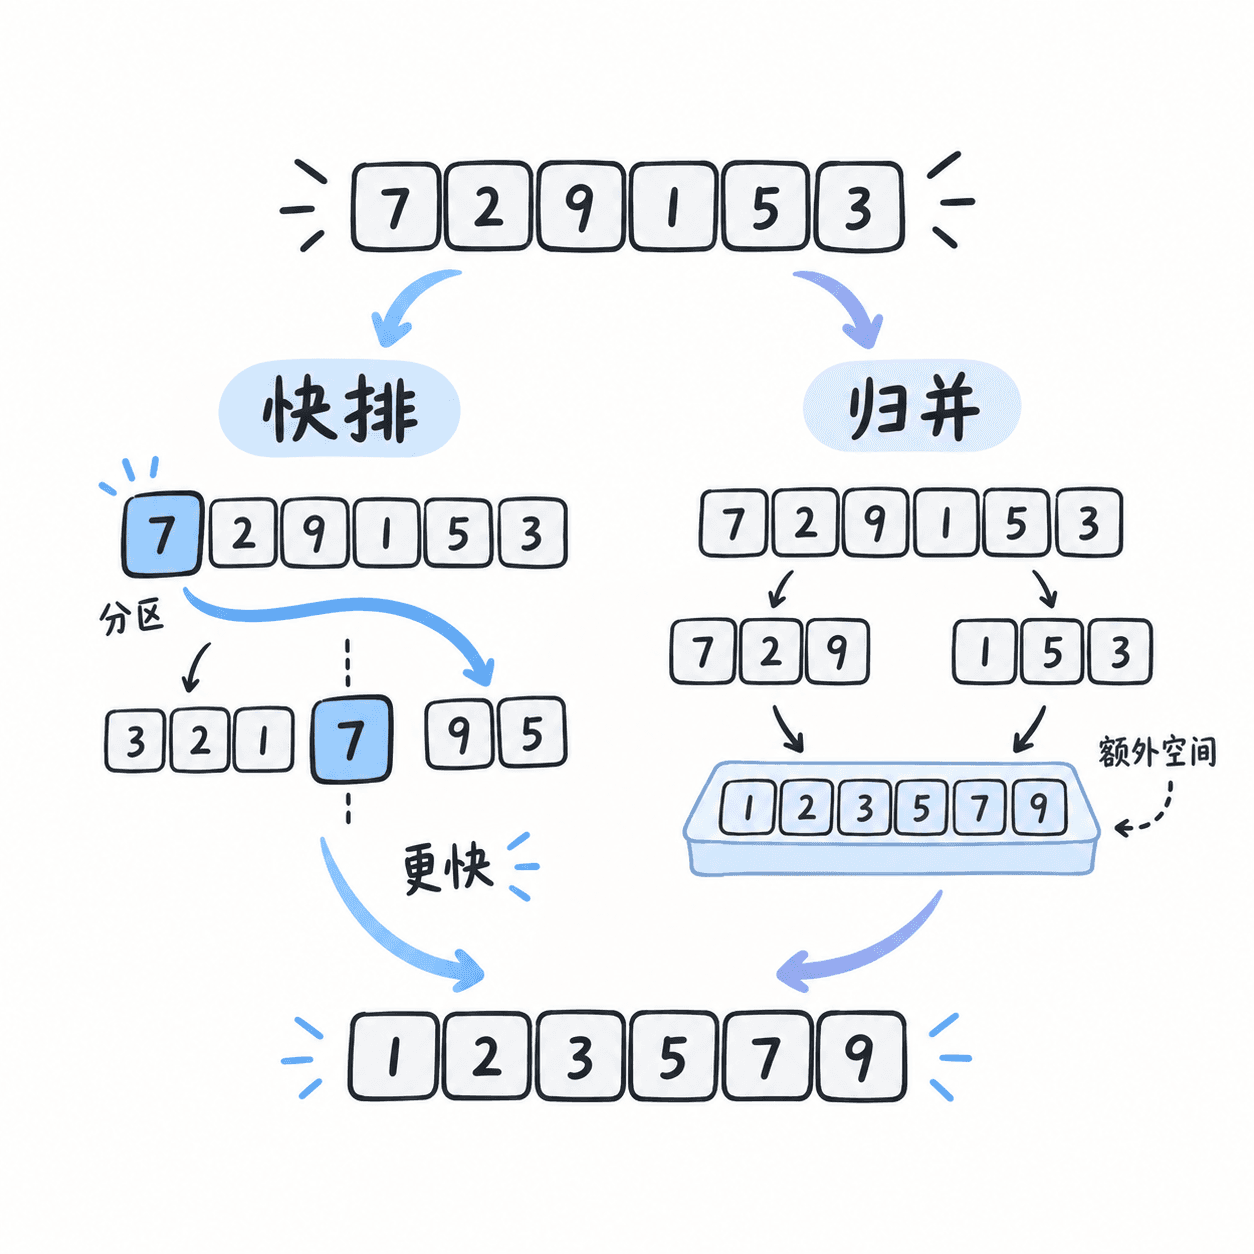
快速排序为什么常常比归并排序快
实际开发和面试中,两种排序的时间复杂度都常写成 $O(n\log n)$,运行速度却可能不同。文章从分区、缓存、额外空间和常数开销解释差异,读完能判断具体场景下如何选择。
系统教程
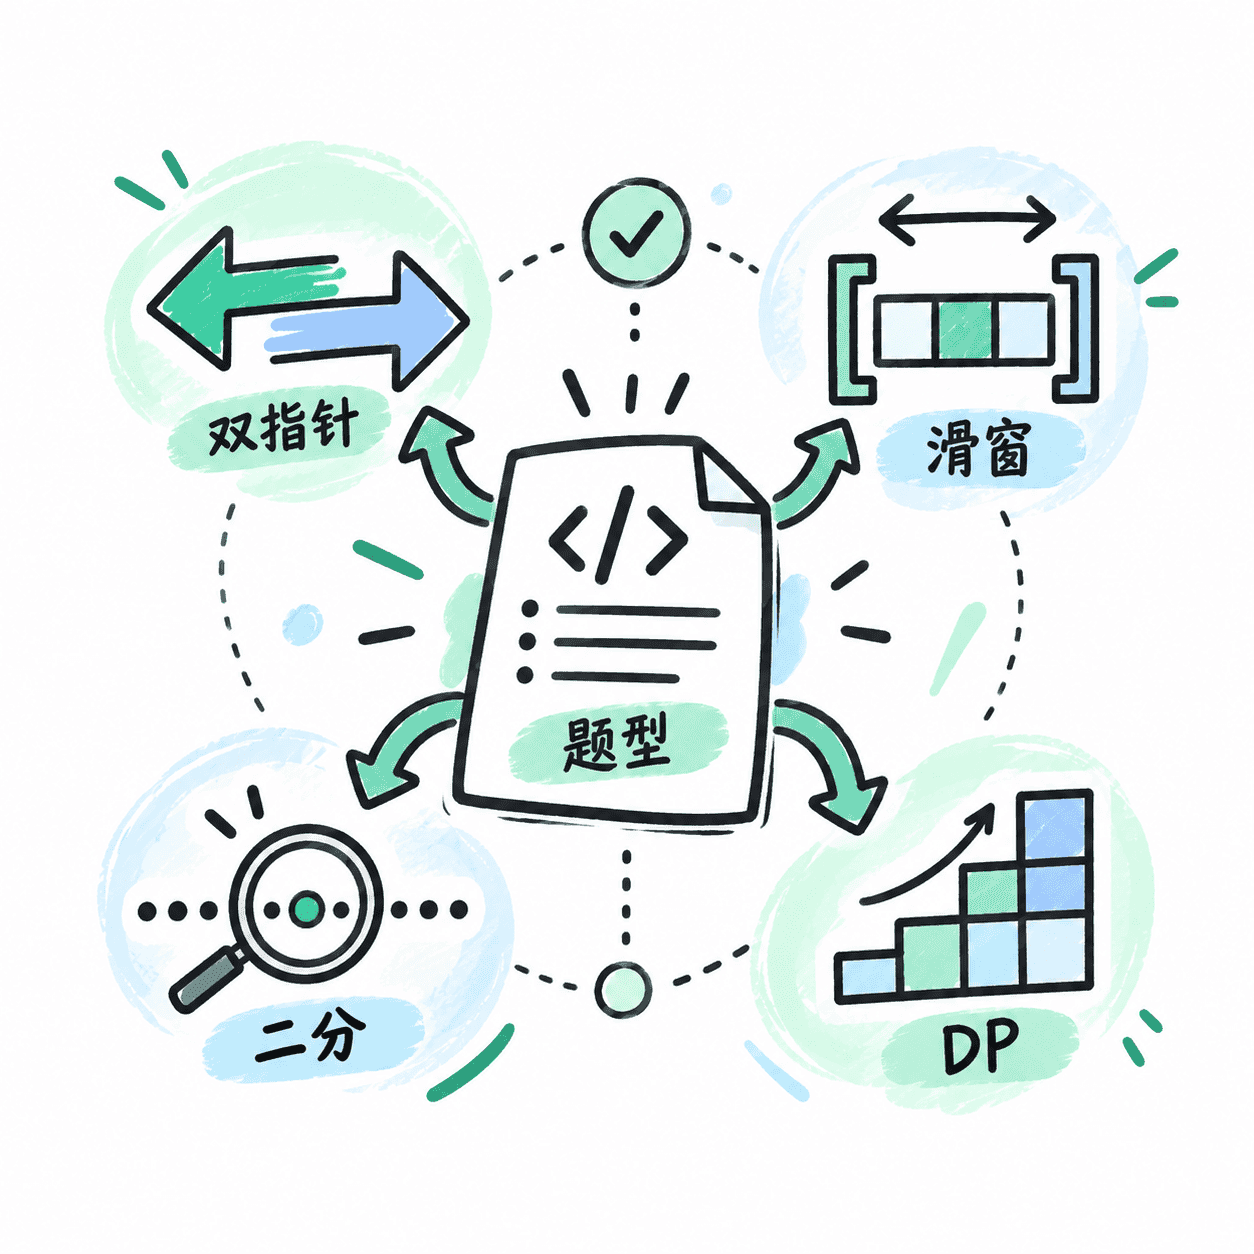
LeetCode 刷题方法:按题型建立解题套路
刷题数量上去了,遇到变式却仍容易卡在建模、边界和复杂度选择。课程按高频题型组织数组、双指针、滑窗、栈队列、树图、二分、贪心、动态规划与回溯,强调识别信号、模板边界和错题复盘,最终能在限时场景中更快选对方法并清楚讲出解法。
数据结构与算法基础教程
本课程面向具备基础编程能力的学习者,从算法复杂度、线性结构、树与图等基础知识出发,逐步讲解排序、查找、递归、分治、贪心、回溯和动态规划等核心算法思想。课程强调原理理解、实现能力、复杂度分析和实际问题建模,最终通过综合项目、性能优化、边界测试与故障排查,建立完整的数据结构与算法知识体系。
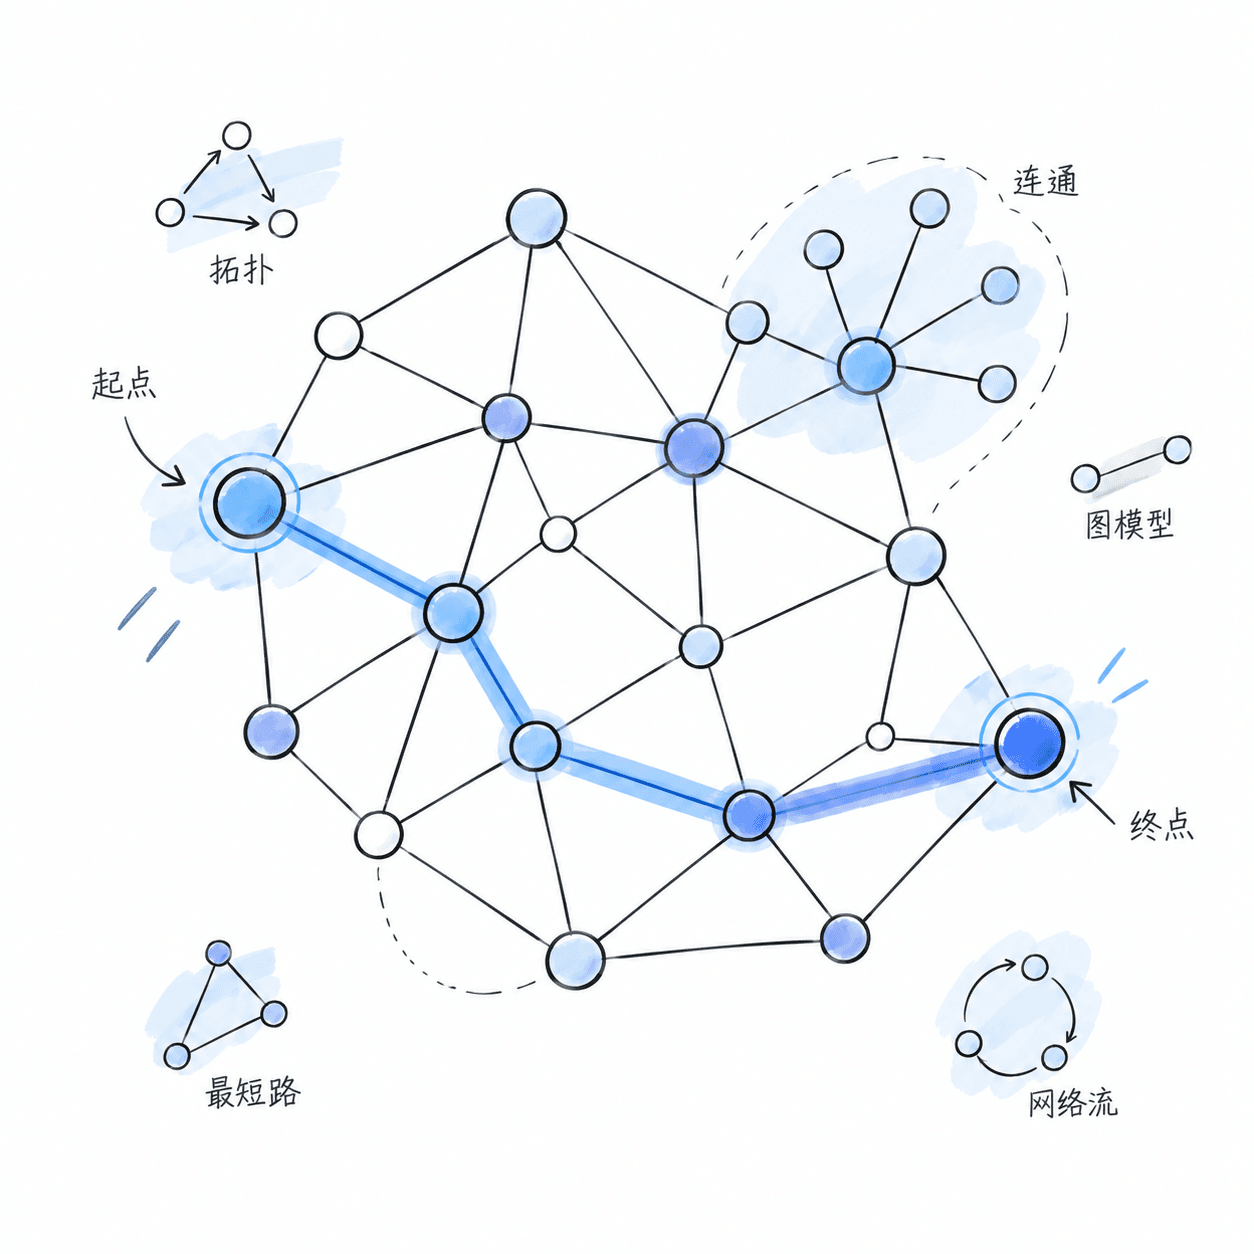
图论算法:从建模到复杂问题求解
图题常见难点不是代码长度,而是建模、状态定义与算法选择:连通性、最短路、生成树、拓扑关系、网络流和复杂约束彼此交织。课程从图的表示与遍历出发,逐步覆盖经典图算法、建模技巧、复杂度分析与综合排错,使学习者能根据题意识别图模型、选择算法并完成可验证实现。
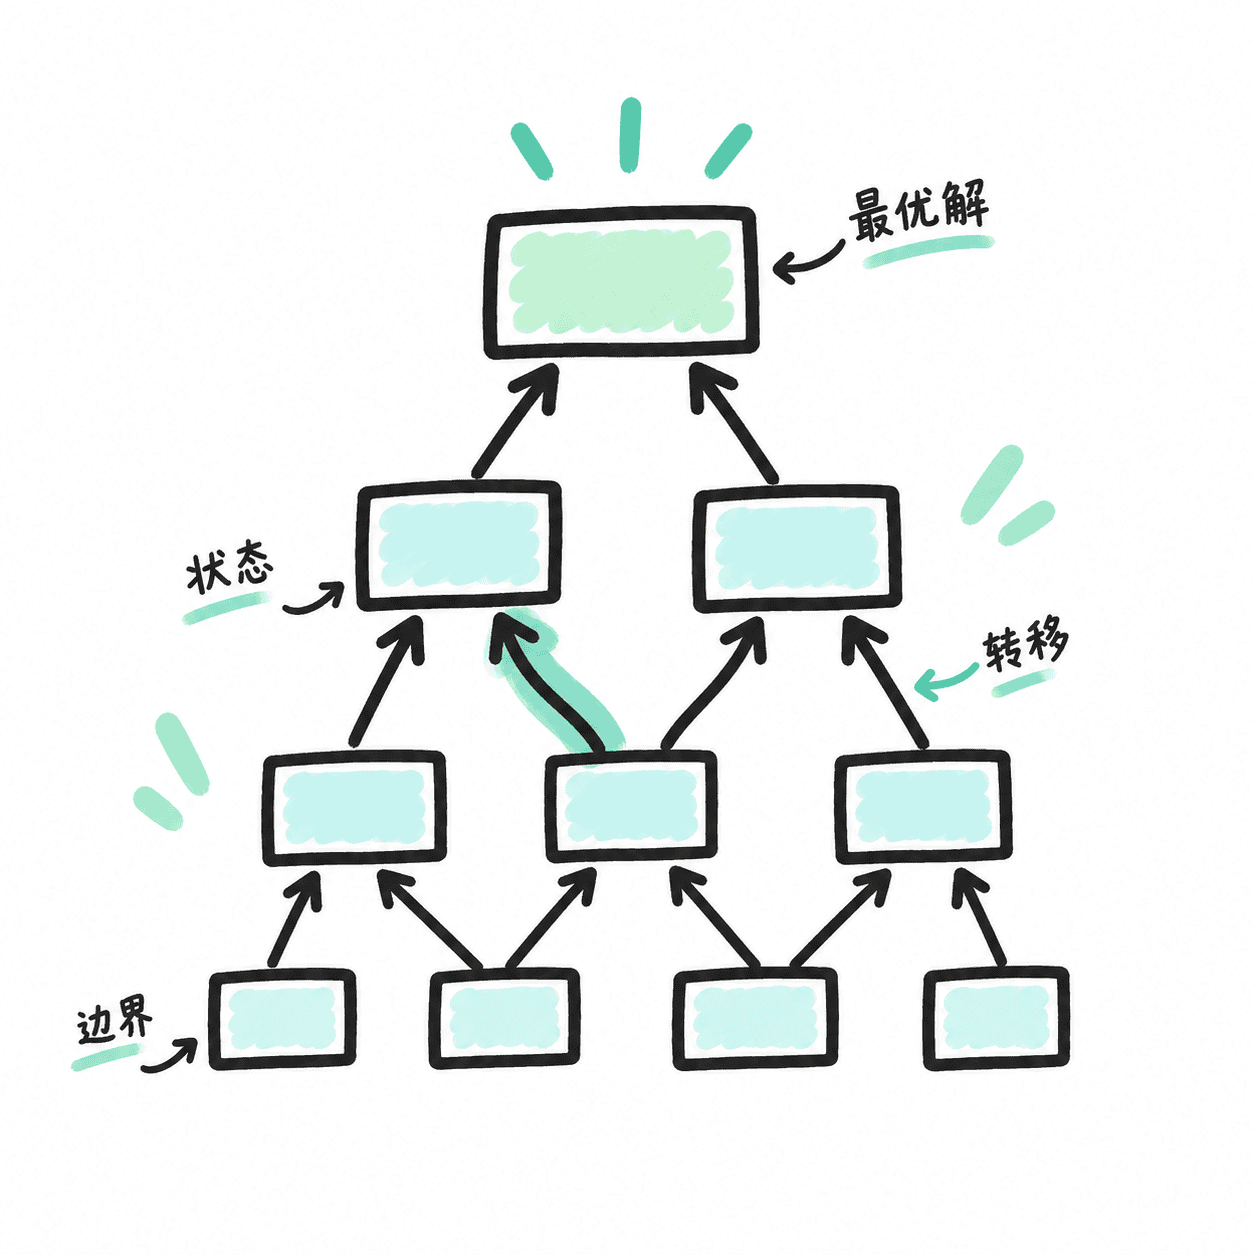
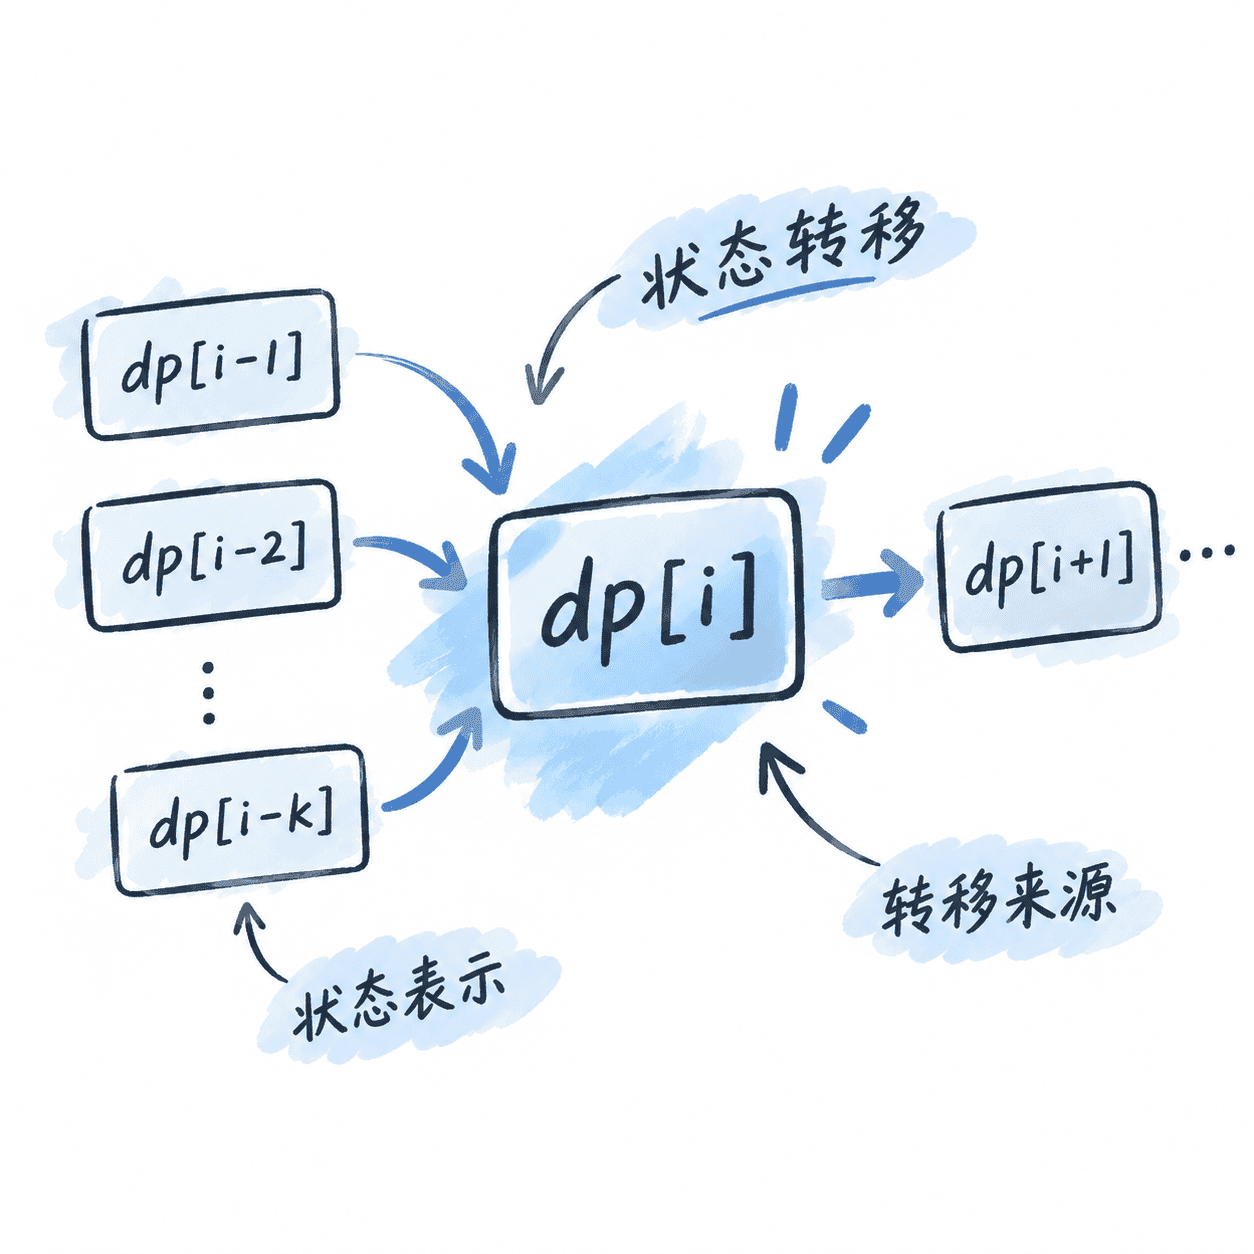
动态规划:从状态建模到复杂题拆解
动态规划难点不在记住模板,而在把题意准确转成状态、转移、边界和计算顺序。课程从递归搜索与重复子问题出发,逐步覆盖线性、序列、背包、区间、树形、状态压缩与数位 DP,并训练空间优化、方案恢复和错误定位,最终能独立判断题型、完成建模并写出可验证的高效解法。
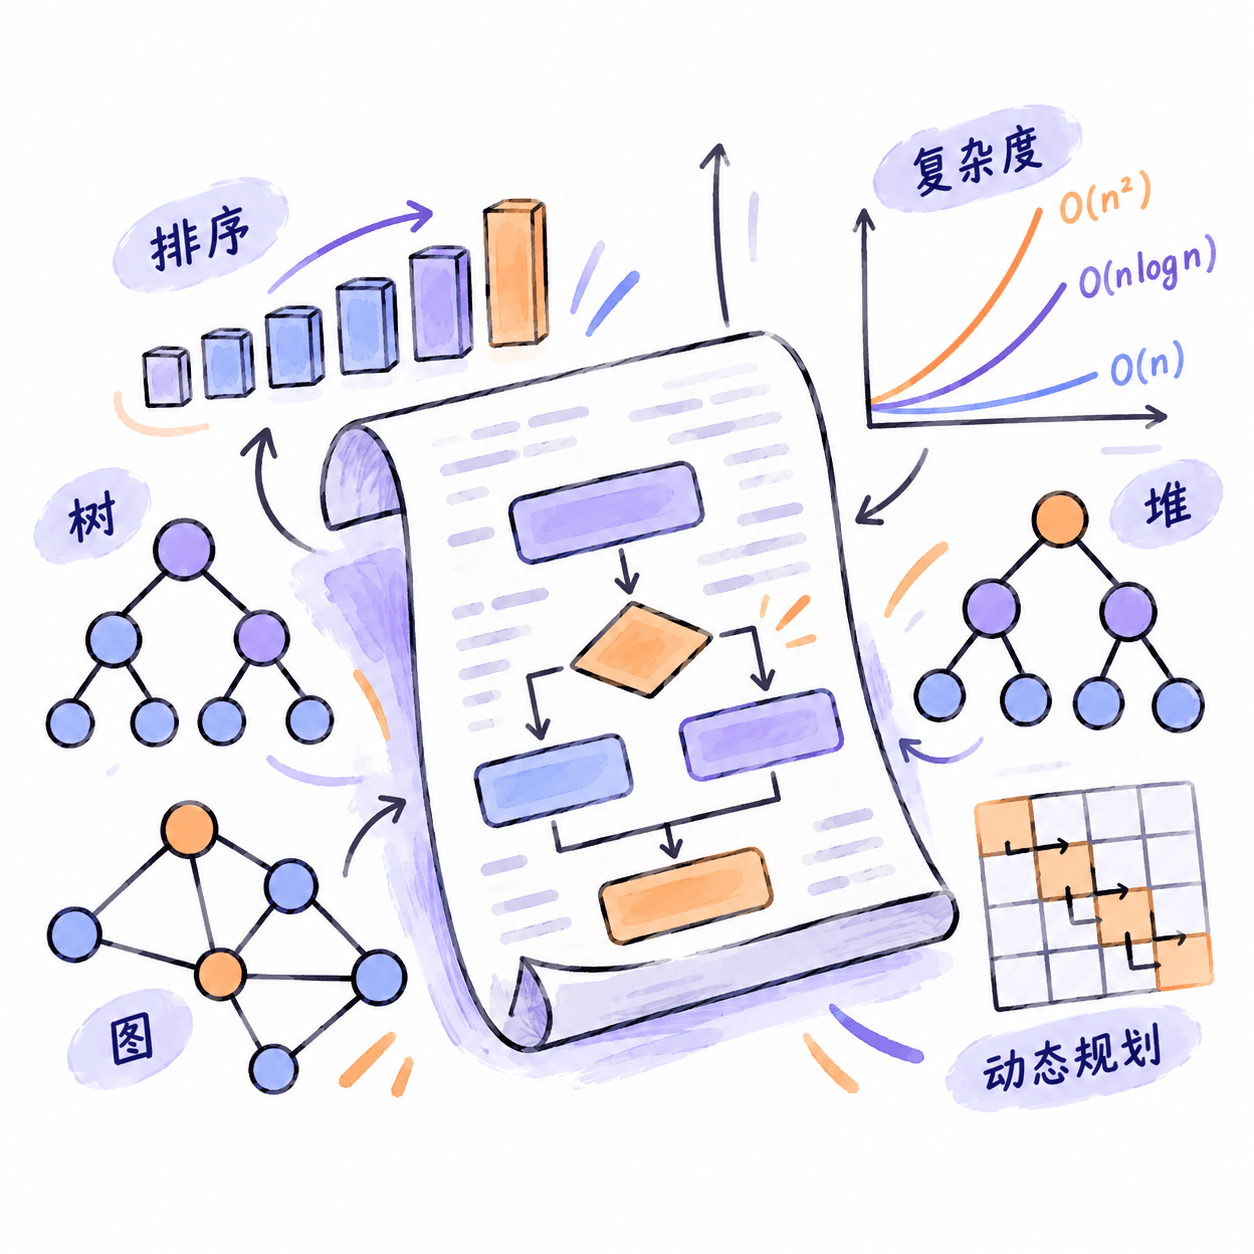
算法设计与分析教程
本课程面向具备基础编程能力、希望系统掌握算法思想的学习者。课程以语言无关的伪代码为主,配合 Python 3 示例,从数学基础、复杂度分析和递归方法出发,逐步讲解排序、哈希、树、堆、动态规划、贪心算法、图算法、字符串算法、随机化与近似算法,并通过综合项目、性能测试和故障排查建立完整的算法设计与工程应用能力。
知识速查
专项题库
链表栈队列与树练习题
面试与竞赛中,指针操作、线性容器和树结构常成为算法失分点。这组练习覆盖链表、栈、队列、二叉树的核心操作与复杂度判断,完成后可以独立分析典型结构题并选择合适的实现策略。
排序与查找练习题
数组数据无序、查询效率不稳定和排序结果难以选择时,常需要判断算法复杂度、稳定性与适用边界。这组练习覆盖常见排序、二分查找和查找变体,训练读者根据数据特征选择算法并准确分析实现代价。
图论算法 10 题
面试和竞赛中常见的图问题往往卡在建模、遍历和复杂度判断上,这组练习覆盖 DFS、BFS、拓扑排序、最短路、并查集、最小生成树与关键路径等核心方法,做完可以更快选择算法并检查实现边界。
动态规划核心 10 题
面试和竞赛中常见的动态规划题型容易因状态设计、转移方向和边界处理失分。这组练习覆盖线性、背包、区间、状态压缩与树形动态规划,训练从约束识别到状态定义、转移设计和复杂度分析的完整解题过程。