
游戏美术与资产 / 系统课时
用 IK 约束让脚步更稳定
用 IK 约束让脚步更稳定
本节学习如何使用 Spine 的 IK 约束控制腿部和手臂,让角色在调整姿势时减少逐根骨骼修改。完成后可以通过目标骨快速控制脚步落点,提高动画调整效率。
学习目标
- 理解 IK 约束解决的动画调整问题和工作方式
- 掌握在 Spine 中创建并调整 IK 约束的方法
- 了解影响 IK 效果的混合、软度和骨骼设置
IK 约束解决了什么问题
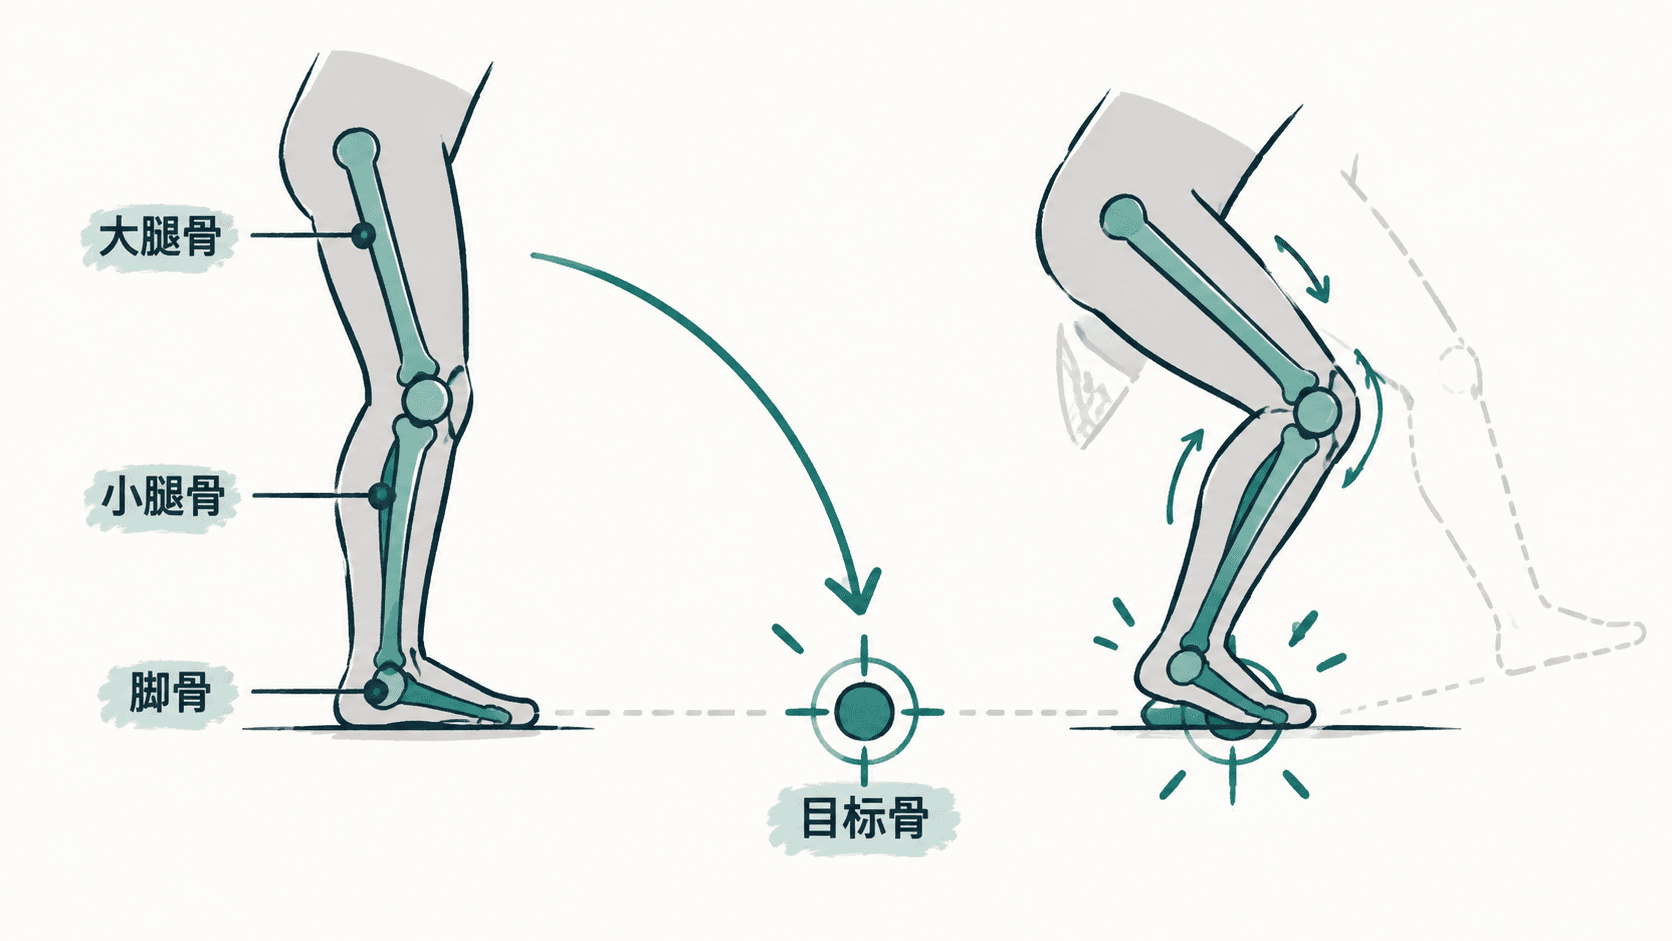
传统骨骼动画通常需要从父骨开始逐级调整子骨。例如调整角色蹲下动作时,需要同时修改大腿、小腿和脚部骨骼,才能让脚准确贴合地面。动作变化越多,维护成本越高。
IK(Inverse Kinematics,反向动力学)提供了另一种控制方式。动画师只需要移动目标骨,Spine 会根据约束关系自动计算受影响骨骼的旋转,使末端位置尽可能贴近目标。
创建腿部 IK 约束
在 Spine 中,IK 约束通常需要三个角色:参与计算的骨骼链、目标骨以及约束参数。
以腿部为例,大腿和小腿组成受控链,脚前方创建一个目标骨。移动目标骨时,IK 会重新计算腿部角度,让脚的位置跟随目标变化。
创建时需要注意骨骼顺序。如果骨骼层级关系错误,IK 可能产生反向弯曲或无法达到预期位置。
常见配置包括:
| 配置 | 作用 |
|---|---|
| 约束骨骼 | 指定参与 IK 计算的骨骼 |
| 目标骨 | 控制最终位置的骨骼 |
| 混合值 | 控制 IK 对动画结果的影响比例 |
| 软度 | 控制关节接近极限时的过渡效果 |
调整 IK 动画效果
IK 并不意味着完全替代关键帧动画。实际项目中通常将 IK 和普通关键帧结合使用。
例如角色行走时,可以使用关键帧控制身体上下起伏,再使用 IK 控制脚部接触地面的位置。这样既保持动作设计感,又减少脚部穿透地面的情况。
混合值较低时,原始动画影响更明显;混合值较高时,IK 控制更强。调整时应根据动作需求找到平衡。
手臂 IK 的使用场景
手臂也是 IK 常见应用对象。例如角色拿枪、拿剑或触碰按钮时,可以让手部目标骨跟随物体位置,自动调整前臂和上臂角度。
使用 IK 后,动画师只需要关注手的位置变化,不必反复调整多个关节。但对于需要精确表现的表演动作,例如挥拳过程,仍然建议保留关键帧控制。
什么时候不适合使用 IK
IK 适合解决末端位置控制问题,例如脚踩地面、手抓物体、角色保持平衡等场景。如果动作重点是关节旋转规律或夸张动画表现,完全依赖 IK 可能会降低控制精度。
实际制作中,稳定的方案通常是关键帧负责表现,IK 负责辅助约束,让角色既容易调整又保持动画质量。