
信号处理 / 系统课时
用扫频实测增益和截止频率
用扫频实测增益和截止频率
理论截止频率只能说明理想元件下会发生什么,真正接入信号源、探头和负载后,幅频响应往往会发生偏移。本节用函数发生器和示波器完成扫频测量,并从实测数据中找出增益曲线和真实截止频率。
学习目标
- 正确连接函数发生器、被测滤波器和示波器,避免测量系统改变电路
- 通过输入与输出幅度比得到真实增益,而不是只读取输出电压
- 根据低频基准增益确定实测的 -3 dB 截止频率并分析偏差
建立不会误导结果的测量连接
函数发生器输出接滤波器输入,示波器 CH1 同时测量输入端,CH2 测量输出端。两个通道应使用相同的幅度定义,例如都读取 RMS 或都读取峰峰值,随后计算 Vout / Vin。
只记录输出电压容易出错,因为函数发生器实际端电压可能随负载、终端设置和频率变化。同步测量输入与输出,可以把这类变化从传递增益中消除。
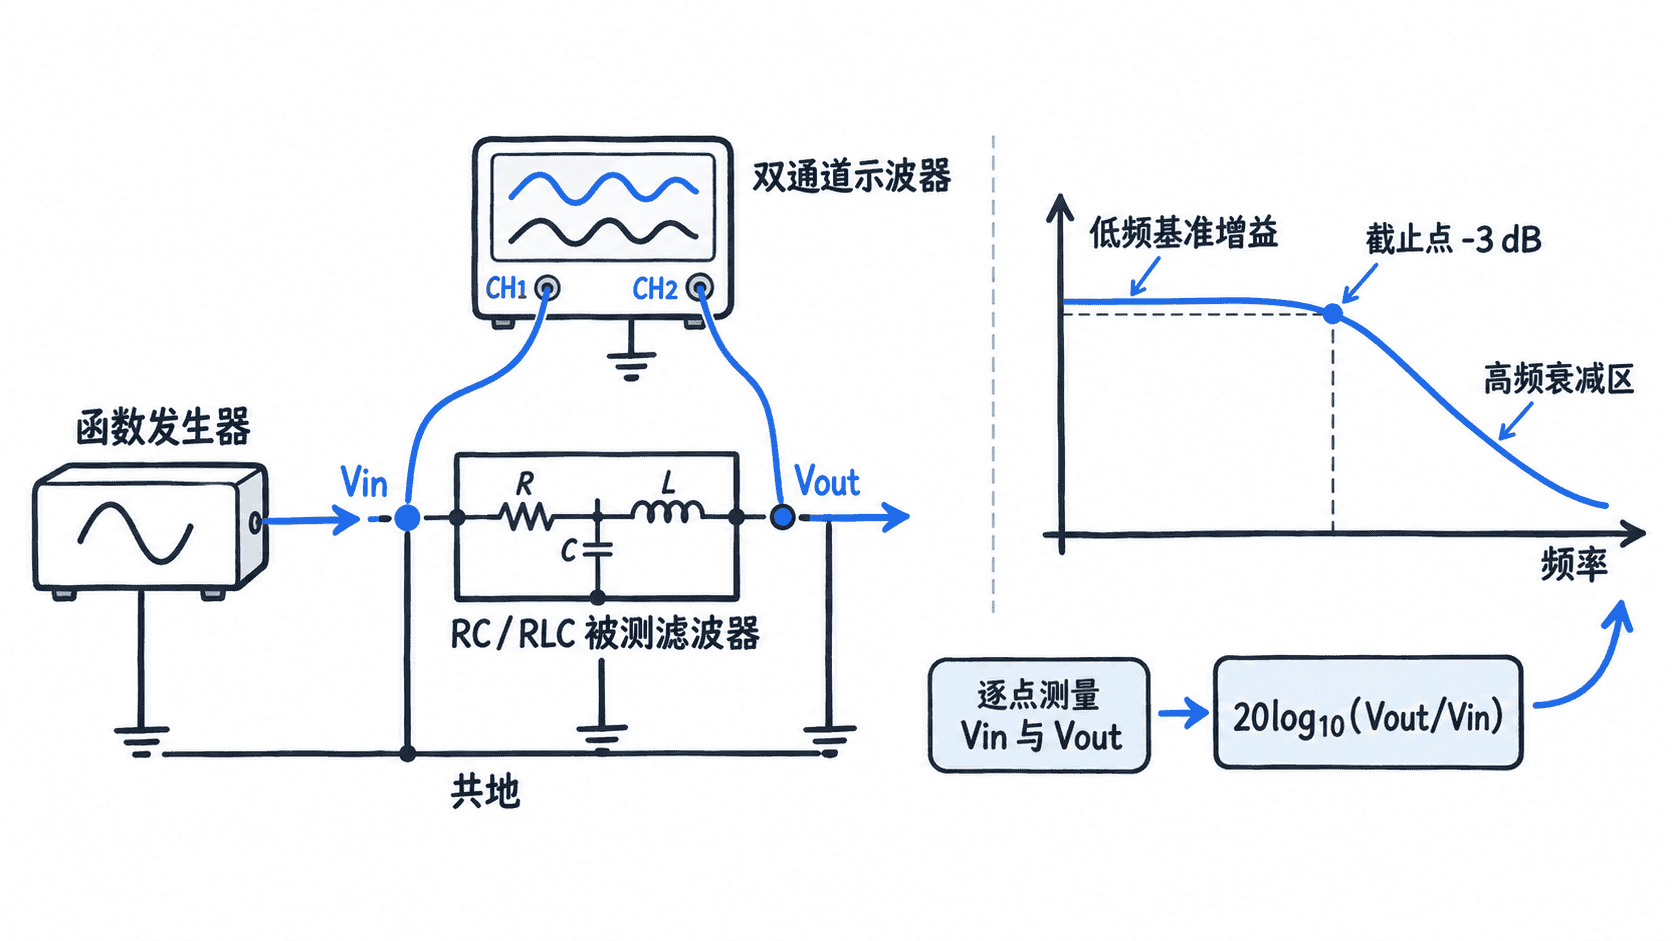
测量前先把正弦信号幅度调到电路的线性范围。例如无源 RC 可以从约 1 Vpp 开始;有源滤波器则要确认运放输入共模范围、输出摆幅和电源电压。整个扫频过程中保持信号幅度不变,并确认输出没有削顶或明显失真。
按对数频率逐点扫频
先根据理论值估算截止频率,再把测量点集中在截止点附近。若理论 fc 约为 3.3 kHz,可以先测 100 Hz、300 Hz、1 kHz,再在 2~5 kHz 增加密度,最后继续测到 10 kHz 或更高以观察阻带趋势。
每个频点记录频率、Vin 和 Vout,并计算增益:幅度比为 Vout / Vin,分贝增益为 20 × log10(Vout / Vin)。如果滤波器低频本身存在插入损耗,截止点应相对低频平台下降 3.01 dB,而不是机械地寻找绝对 -3.01 dB。
下面用一组示例测量值演示数据处理方式。实际实验时只需把三个数组替换成自己的测量数据。
import math

frequencies = [100, 300, 1000, 2000, 3000, 3300, 4000, 7000, 10000]
vin = [1.000, 1.000, 1.000, 1.000, 1.000, 1.000, 1.000, 1.000, 1.000]
vout = [1.000, 0.996, 0.957, 0.855, 0.740, 0.707, 0.637, 0.426, 0.313]

gain_db = [20 * math.log10(vo / vi) for vi, vo in zip(vin, vout)]
reference_db = max(gain_db)
target_db = reference_db - 3.0103

cutoff_index = min(
    range(len(frequencies)),
    key=lambda i: abs(gain_db[i] - target_db),
)

for f, gain in zip(frequencies, gain_db):
    print(f"{f:5d} Hz  {gain:6.2f} dB")

print(f"Estimated cutoff: {frequencies[cutoff_index]} Hz")
预期输出
  100 Hz    0.00 dB
  300 Hz   -0.03 dB
 1000 Hz   -0.38 dB
 2000 Hz   -1.36 dB
 3000 Hz   -2.61 dB
 3300 Hz   -3.01 dB
 4000 Hz   -3.92 dB
 7000 Hz   -7.41 dB
10000 Hz  -10.09 dB
Estimated cutoff: 3300 Hz
实际扫频通常不会恰好命中 -3.01 dB。如果相邻两个频点分别位于目标值两侧,应在该区域增加测量点,或对频率与增益做插值,而不是直接把较远的一个点当作截止频率。
比较理论、仿真与实测
对于一阶 RC,理论截止频率由实际 R、C 决定。实测偏差首先应与元件容差比较。例如 10 kΩ 电阻和 4.7 nF 电容的名义截止频率约为 3.39 kHz,但电容若存在 5%~10% 偏差,测得数值移动并不异常。
如果偏差明显超过元件容差,再检查测量系统。函数发生器的输出阻抗会与滤波电阻叠加;示波器探头和后级输入会形成额外负载;面包板与长导线也会带来寄生电容和电感。频率越高,这些非理想因素越容易进入结果。
比较时应把三条曲线放在同一指标下:理论计算使用实际元件值,仿真加入已知源阻抗和负载,实测则使用 Vout / Vin。只有基准条件一致,曲线之间的差异才具有诊断意义。
发现异常曲线时先检查测量条件
如果低频增益本应接近 0 dB,却整体低了约一半,先检查函数发生器是否按 50 Ω 负载显示幅度,而实际接的是高阻输入。如果截止区域出现不合理尖峰,则要排查 RLC 谐振、运放稳定性、接地回路以及探头接地线过长等问题。
完成测量后,至少应保留频率、输入幅度、输出幅度和计算增益四列原始数据。这样即使以后更换探头、负载或元件,也能重新计算曲线,而不必依赖一张无法追溯测量条件的截图。