
高等数学 / 系统课时
用传递函数分析极点与响应
用传递函数分析极点与响应
本节把线性常系数微分方程转换为传递函数,并从极点位置直接判断系统响应是衰减、振荡还是增长。重点不是机械做代数变换,而是建立“方程—传递函数—极点—时域动态”之间的对应关系,并理解极点为何可视为复平面中的奇点。
学习目标
- 能在零初值条件下由微分方程写出传递函数。
- 能根据极点实部与虚部判断衰减、振荡和稳定性。
- 能识别主导极点,并把传递函数极点与复分析中的奇点联系起来。
从微分方程得到传递函数
考虑二阶线性系统
在零初值条件下,对两边做拉普拉斯变换。利用 、,可得
因此输入到输出的传递函数为
传递函数只描述零初值下的输入输出关系。若初始状态不为零,初值项会进入拉普拉斯域方程,此时系统总响应还包含由初始能量引起的零输入响应。
极点、零点与复平面位置
使分母为零的点称为极点,使分子为零的点称为零点。上例没有有限零点,两个极点为 与 。
从复分析角度看, 是复变量 的有理函数,极点正是它的孤立奇点。做拉普拉斯逆变换时,各极点对应的留数会产生形如 的时域分量,其中 是极点位置。
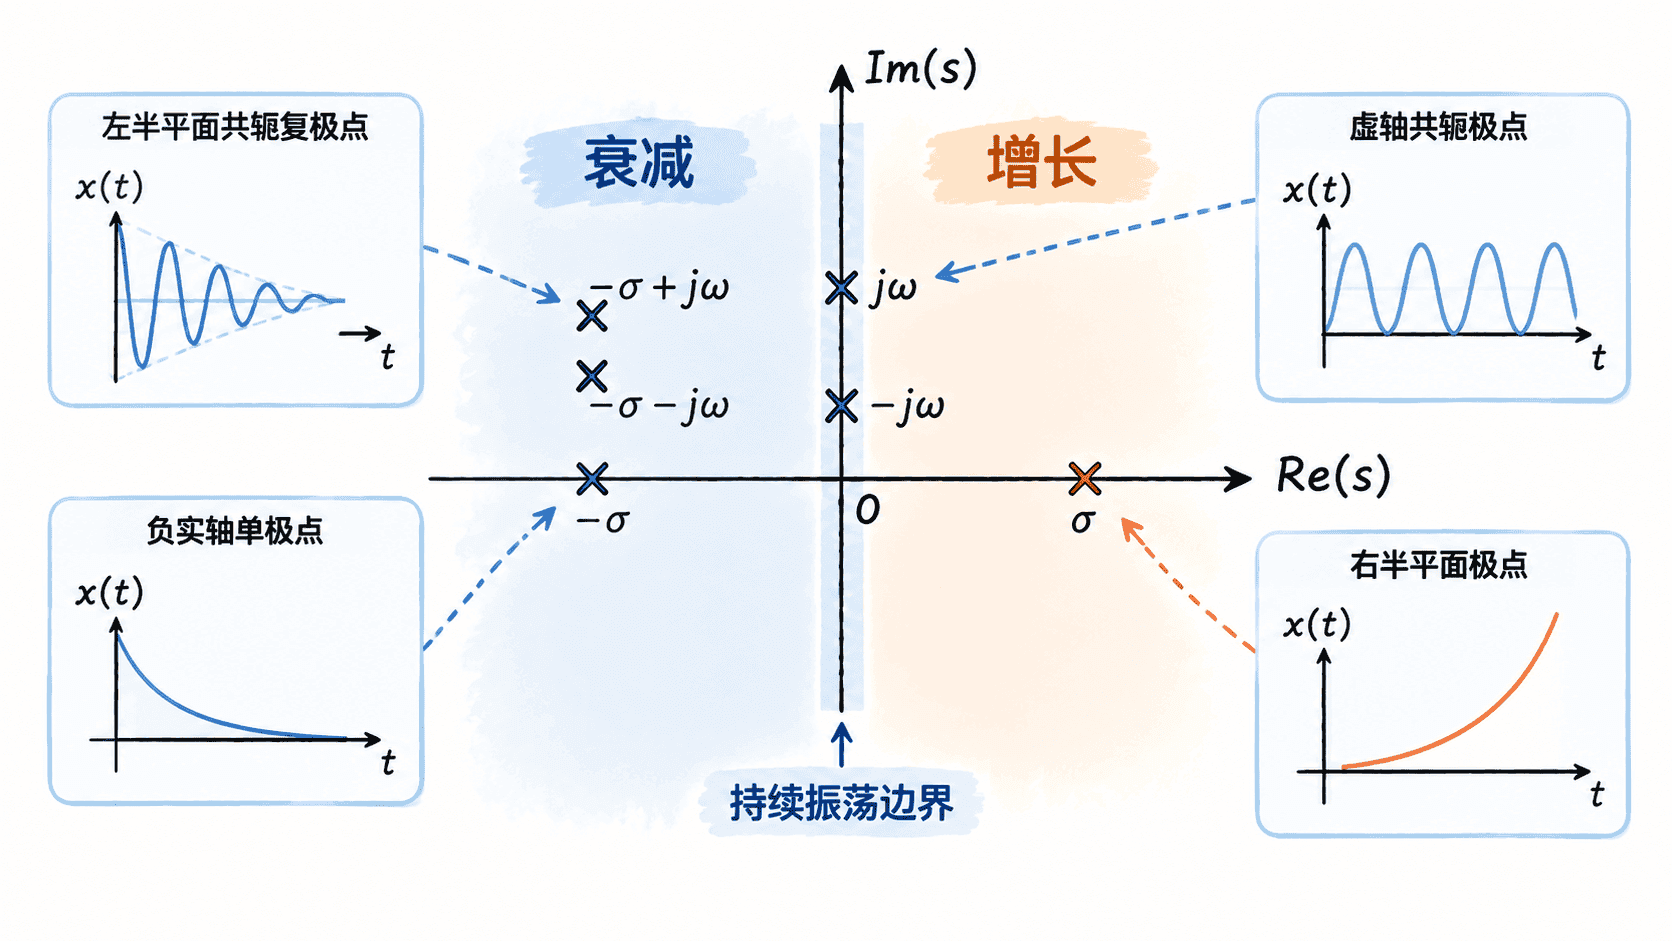
极点 对应的基本响应可写成
其中实部 决定包络是衰减还是增长,虚部 决定振荡角频率。于是可以直接得到: 时响应衰减, 时响应增长, 且存在非零虚部时会出现不衰减的理想振荡。
主导极点决定主要动态
并非所有极点对可见响应的影响都一样。对稳定系统而言,越靠近虚轴的极点衰减越慢,因此通常在较长时间内占主导。
以上例为例,部分分式展开为
对应的冲激响应是
两个分量都衰减,但 更快消失,所以经过一段时间后, 对应的 成为主导动态。工程上常用“最靠近虚轴的稳定极点”近似判断系统的慢时间尺度,但如果某个极点附近同时存在零点抵消,实际贡献还要结合留数大小判断。
不同极点位置如何改变响应
把极点从 移到 ,对应的指数项从 变为 ,系统仍稳定,但衰减明显变慢。若出现共轭极点 ,响应中会出现 、 一类衰减振荡。
若极点移动到 ,则产生 分量,响应随时间增长;若极点为 且没有负实部,则会出现理想等幅振荡。因而极点图不仅是代数结果,也是判断稳定性、速度和振荡特征的直接工具。
当你能把分母因式分解并在复平面上定位极点时,就已经能在做完整逆变换之前预判系统主要动态:左半平面意味着衰减,右半平面意味着增长,虚部带来振荡,而最靠近虚轴且贡献显著的极点通常支配长期响应。